

Python处理图像用Pillow还是OpenCV?场景选型对比
深入对比Python图像处理两大主流库Pillow与OpenCV的底层架构、内存模型、API设计及适用场景,帮助开发者根据实际业务需求做出清晰、高效的选型决策。
在 Python 中处理图像时,选型答案取决于核心业务任务是“资产生成与文件操作”还是“数值分析与计算机视觉”:如果是网站后端的头像裁剪、格式转换(如转 WebP)、加水印和生成缩略图,应毫不犹豫选择轻量、易用且色彩自然的 Pillow;如果涉及实时视频流捕获、轮廓提取、特征匹配、几何标定或深度学习预处理管道,则必须选用算力强大且基于矩阵运算的 OpenCV。两者各自面向不同的工程切面,在复杂工程中更常以互通桥梁的方式协同运作。
一、底层架构差异:面向对象与多维矩阵
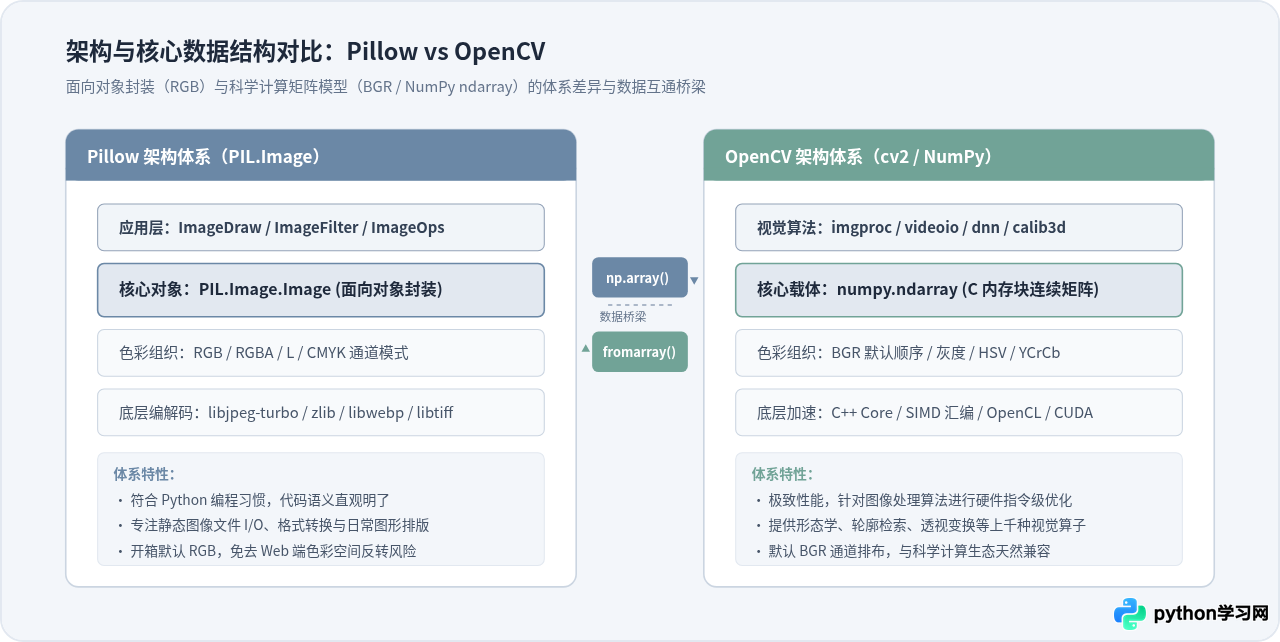
选型的根本差异来自于两个库的设计哲学与内存表示方式。Pillow(源自经典的 PIL 库)是一个纯粹面向对象的图像处理库。通过 Image.open() 读取图像时,获得的是一个高度封装的 PIL.Image.Image 对象。该对象在内部封装了像素缓冲区、元数据(如 EXIF)、色彩模式(RGB、RGBA、CMYK、L)和调色板,提供了符合 Python 习惯的高阶方法。
与此相对,OpenCV(Open Source Computer Vision Library)本质上是一个由 C/C++ 编写的底层视觉算法库,其 Python 接口通过 NumPy 实现无缝绑定。通过 cv2.imread() 读取图像时,直接返回一个原生的 numpy.ndarray 多维数组。这意味着 OpenCV 没有任何独立的“图像类”,所有图像变换本质上都是针对高维数值张量的数学运算。
这一根本差异导致了色彩通道排布的经典分歧:Pillow 遵循工业界与 Web 呈现标准的 RGB 顺序;而 OpenCV 由于继承自早期摄像机采集设备的硬件设计历史,默认采用 BGR 通道顺序。若未经转换直接混用,图像中的红色与蓝色将发生对调,产生经典的“蓝脸”或反色失真。
二、核心操作代码对比与互通桥梁
为了直观展现两者在编码逻辑上的差异,下面通过三个日常典型任务进行代码对照:图像读取与缩放、色彩转换以及两者之间的互转操作。
1. 图像读取与按比例缩放
# ========= Pillow 方式 =========
from PIL import Image

# 打开文件返回 Image 对象
img_pil = Image.open("sample.jpg")

# 按长宽比生成缩略图(原地修改,避免图像拉伸变形)
img_pil.thumbnail((800, 800))

# 持久化输出并设置压缩质量
img_pil.save("output_pillow.webp", "WEBP", quality=85)


# ========= OpenCV 方式 =========
import cv2

# 读取文件返回 numpy.ndarray 矩阵 (H, W, C)
img_cv = cv2.imread("sample.jpg")

# 计算缩放尺寸(需显式按长宽比计算目标宽高)
h, w = img_cv.shape[:2]
scale = min(800 / w, 800 / h)
new_w, new_h = int(w * scale), int(h * scale)

# 使用双三次插值进行几何重采样
resized_cv = cv2.resize(img_cv, (new_w, new_h), interpolation=cv2.INTER_CUBIC)

# 写入文件
cv2.imwrite("output_opencv.webp", resized_cv, [cv2.IMWRITE_WEBP_QUALITY, 85])
2. 色彩转换与通道校准桥梁
在实际项目中,经常需要使用 Pillow 读取图片并应用字体水印,随后交给 OpenCV 进行轮廓识别;或者由 OpenCV 读取高帧率视频流,处理完毕后交由 Pillow 保存为高质量 GIF。两者之间可以通过 NumPy 数组无缝流转:
import cv2
import numpy as np
from PIL import Image

# 场景 A: OpenCV (BGR) 转换为 Pillow (RGB)
cv_image = cv2.imread("frame.jpg")
# 第一步:校准通道顺序,从 BGR 转为 RGB
rgb_array = cv2.cvtColor(cv_image, cv2.COLOR_BGR2RGB)
# 第二步:将 NumPy 数组封装为 Pillow 对象
pil_image = Image.fromarray(rgb_array)

# 场景 B: Pillow (RGB) 转换为 OpenCV (BGR)
pil_source = Image.open("input.png").convert("RGB")
# 第一步:转换为 NumPy 矩阵
numpy_array = np.array(pil_source)
# 第二步:校准通道顺序,从 RGB 转为 BGR
cv_ready_image = cv2.cvtColor(numpy_array, cv2.COLOR_RGB2BGR)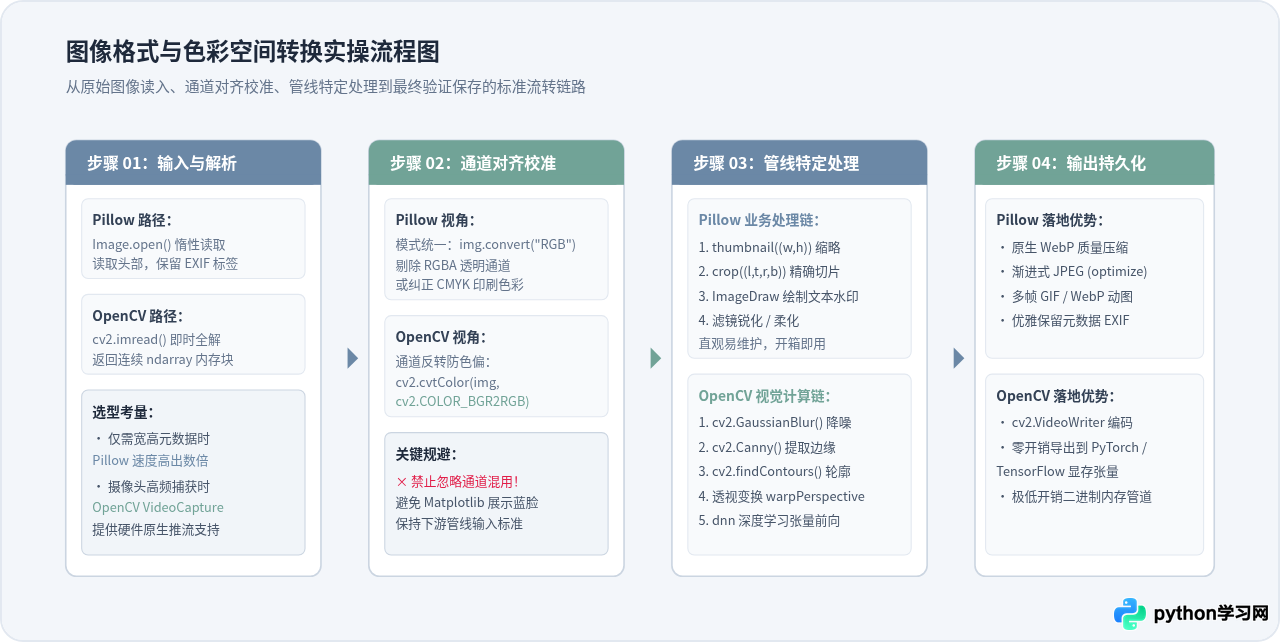
三、业务场景选型指南:你该用哪一个?
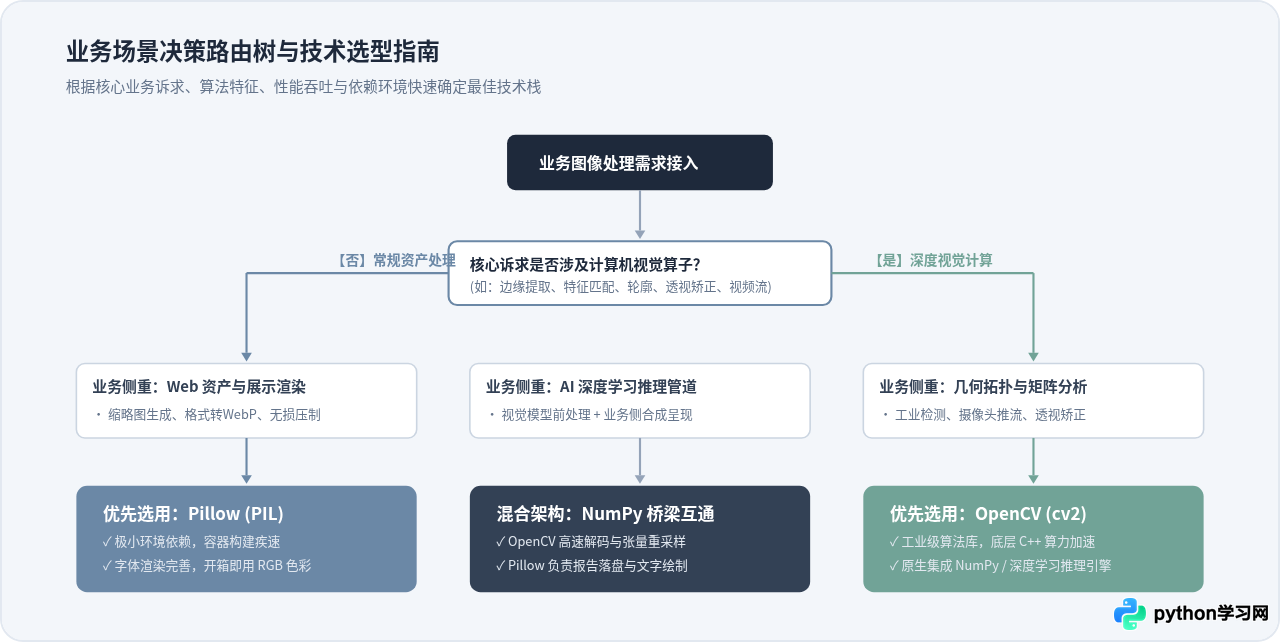
在实际工程架构设计中,技术选型不应根据库名做二选一,而应根据系统的业务职责边界来决策。以下是三种最典型的场景落地分析:
场景 1:Web 后端与内容管理系统(选 Pillow)
如果你的应用是一个电商系统、社区平台或后台 CMS,用户上传头像、文章插图或商品照片。此时的核心需求是:
- 防御未知尺寸与恶意文件:需要安全读取各类 JPEG、PNG、WebP、HEIC 文件,限制像素面积,并清洗掉潜在的有害元数据。
- 生成规范化缩略图:保持原始纵横比生成 200x200、800x800 等多规格衍生图,支持平滑缩放。
- 排版与版权水印:加载 TrueType 矢量字体(
.ttf),精确计算文字在图片上的相对边距,并叠加半透明 PNG 水印。
在这一场景下,Pillow 的安装包体积极小(Wheel 包通常只有几兆字节),无重型系统级动态链接库依赖,容器构建轻巧迅速;更重要的是,其代码易读性极佳,极大降低了团队业务代码的维护成本。
场景 2:机器视觉、实时视频与自动化检测(选 OpenCV)
如果任务超越了“展示与排版”,转而需要理解图片中的几何结构与特征信息,OpenCV 是唯一合理的选择:
- 实时视频分析:从 USB 摄像头、RTSP 网络视频流或本地 MP4 中逐帧读取画面,处理延迟要求在几十毫秒以内。
- 几何校正与文档扫描:通过边缘检测找到文档四边形顶点,并利用透视变换(Perspective Transform)拉平倾斜图像。
- 工业与模式识别:通过色彩空间(如 HSV 范围过滤)、形态学膨胀腐蚀、霍夫变换检测直线与圆形,实现工业缺陷或条形码定位。
场景 3:深度学习与现代 AI 管道(混合协作)
在现代人工智能与计算机视觉训练与推理流水线中,通常采用混合协同模式: 使用 OpenCV 或 Albumentations 配合 NumPy 进行高效的数据增强与尺寸归一化;在生成模型的推理结果落盘时,若需要生成包含中文字符的分析报告或对比图表,再借由数据桥梁切换回 Pillow 实施文字渲染。
四、开发避坑要点与注意事项
在实际混合开发与生产迁移过程中,开发者最容易在以下四个细节上踩坑:
使用手机竖屏拍摄的照片,其像素底层可能依然是横向存储的,仅在 EXIF 元数据中标记了 Orientation: 6(顺时针旋转90度)。
表现差异:Pillow 从 6.0 开始提供了 ImageOps.exif_transpose(img) 函数,可自动根据 EXIF 旋转像素并抹除方向标记;而 OpenCV 的 cv2.imread() 在默认参数下会直接忽略 EXIF 信息导致读入图片倒转,需要显式指定 cv2.IMREAD_COLOR | cv2.IMREAD_IGNORE_ORIENTATION 或借助 Pillow 预先纠正。
在 OpenCV 中裁剪图像通常使用数组切片 crop = img[y1:y2, x1:x2]。必须注意,NumPy 切片创建的是视图(View)而非副本。
如果后续对 crop 应用滤镜、画线或执行原位数学运算,原图 img 对应区域将被直接修改。若需独立操作,务必显式调用 crop = img[y1:y2, x1:x2].copy()。而 Pillow 的 img.crop((x1, y1, x2, y2)) 默认返回深拷贝对象,行为相对安全。
OpenCV 矩阵默认以 np.uint8(0~255)存储。在进行色彩亮度加法运算时:
如果直接使用 Python/NumPy 算术加法 img + 50,发生数值越界时会发生模 256 回绕(例如 240 + 50 = 290,回绕为 34,明亮像素瞬间变黑);必须使用 cv2.add(img, 50),该函数具备饱和截断机制(最大值截断为 255)。
五、全维度选型总结
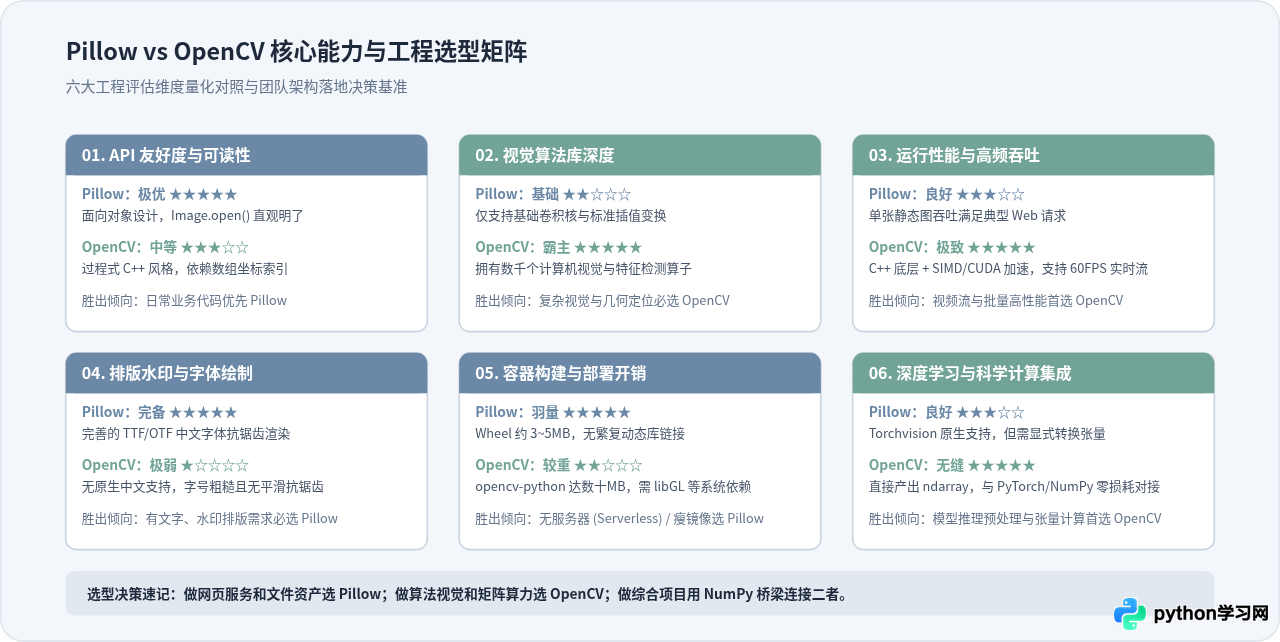
下表将两个库在工程实践中的核心属性进行系统化归纳,可作为团队架构选型和项目启动时的快速参考依据:
| 评估维度 | Pillow (PIL) | OpenCV (cv2) |
|---|---|---|
| 数据载体 | 面向对象 PIL.Image.Image |
底层多维矩阵 numpy.ndarray |
| 默认色彩通道 | RGB(与 Web 标准一致) | BGR(与硬件采集历史一致) |
| 算法覆盖度 | 基础几何变换、滤镜、构图与文字绘制 | 形态学、轮廓、透视、立体标定、DNN 等全栈视觉算子 |
| 文字绘制能力 | 优秀(原生支持 TTF/OTF 矢量字体及中文) | 极其有限(putText 仅支持基础英文字母) |
| 依赖与包体积 | 极轻量(约 3~5 MB),极少依赖系统级动态库 | 较重(含动态库约 40~90 MB,依赖系统图形与解码库) |
| 学习曲线 | 平缓,语法直观易读,符合典型 Python 风格 | 陡峭,需理解线性代数、矩阵切片与色彩空间理论 |
| 推荐业务场景 | Web 后端资产处理、缩略图、水印生成、格式转压 | 机器视觉、人脸与物体检测、实时视频流、算法预处理 |
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









