

Python三维数据可视化库对比:Matplotlib、Plotly与PyVista怎么选
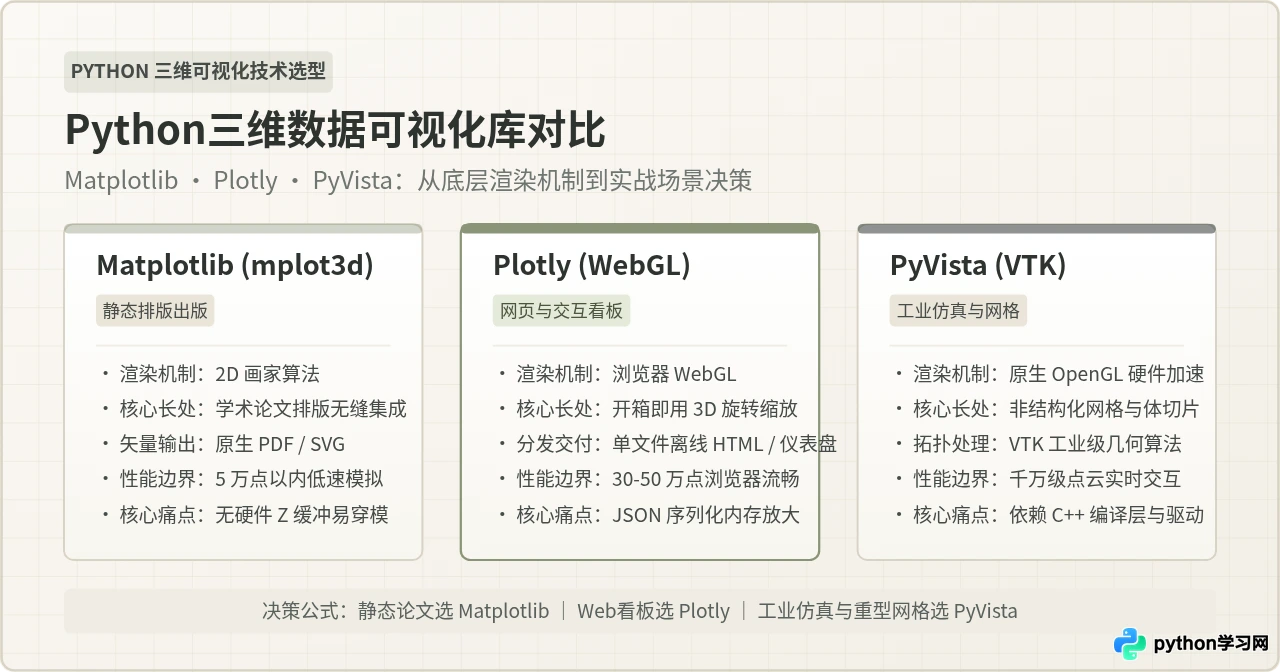
针对Python三维数据可视化选型,系统对比Matplotlib、Plotly与PyVista在渲染管线、数据结构、性能上限与交互场景上的核心差异,提供清晰的决策树与完整实战代码。
一、底层渲染管线与机制差异
很多开发者在面对三维可视化时,第一直觉是“哪个库语法更短就用哪个”,但这往往会导致项目后期遭遇无法逾越的性能与视觉缺陷。三维绘图的本质是如何将空间几何图元转化为屏幕像素,而 Matplotlib、Plotly 与 PyVista 在底层技术线路上存在根本区别。
1. Matplotlib (mplot3d):2D 引擎上的三维投影与“画家算法”
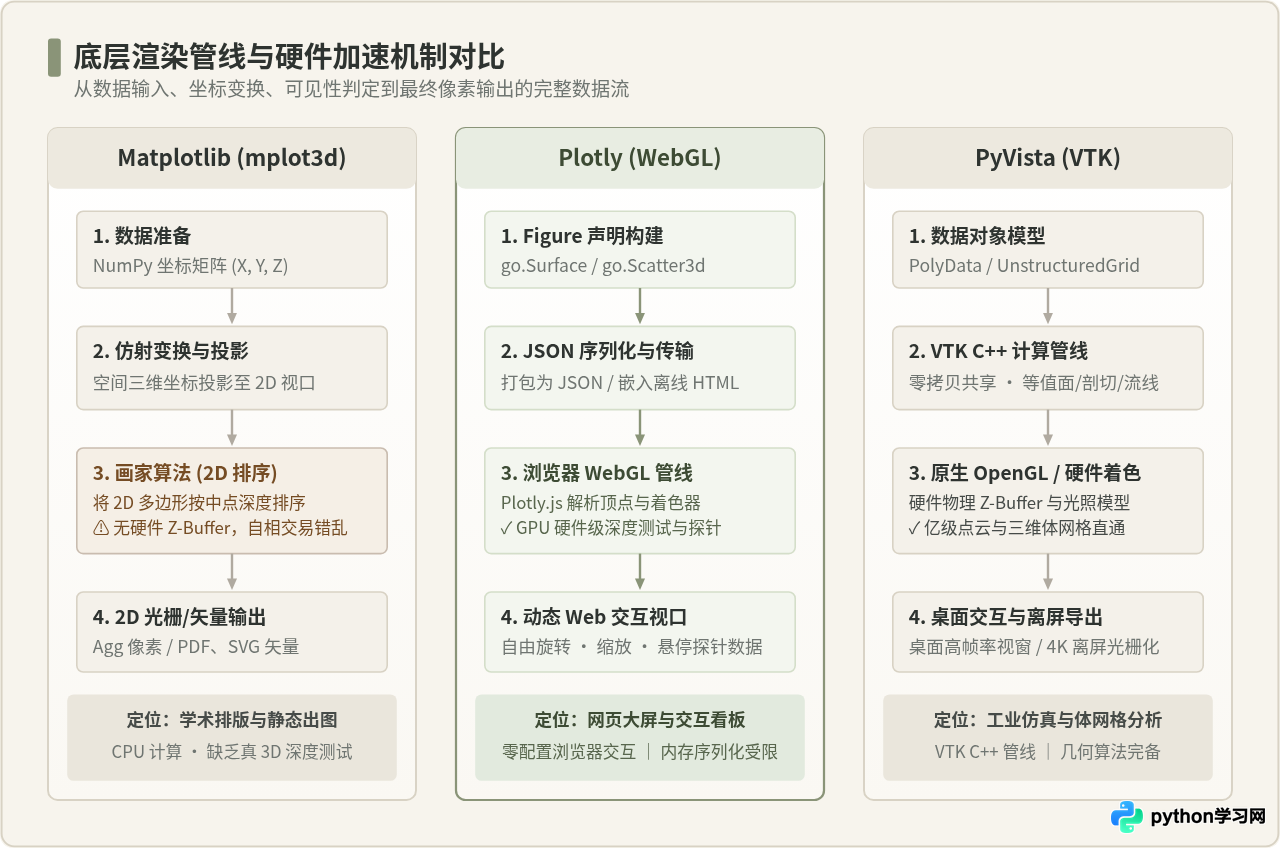
Matplotlib 最初是为二维图表设计的。其三维子模块 mplot3d 并不是一个真三维图形引擎,而是通过空间仿射矩阵,将三维坐标计算投影至二维坐标系,再利用软件层面的“画家算法”(Painter's Algorithm)完成绘制。
画家算法的原理是将所有多边形面片按照距离观察点的平均深度进行排序,先画远处的面,再画近处的面。这种软件层面的排序无法处理复杂的相交几何体(例如两个相互穿插的曲面或凹多面体),容易出现渲染层级倒置、面片前后遮挡穿模的视觉错误。此外,由于所有运算完全依赖 CPU 单线程软计算,当面片数量超过 5 万个时,视窗拖动将产生明显的顿挫感。
2. Plotly:基于 Web 规范的 WebGL 硬件着色
Plotly 采用了前后端分离的技术形态。在 Python 端,用户编写的代码实际上是在组装一个符合 JSON 规范的描述性配置对象(Figure)。当调用绘图指令时,Python 将几何坐标以 JSON 或 Base64 编码的形式传递给前端运行时。
在浏览器端,Plotly.js 调用底层的 WebGL 上下文,交由显卡 GPU 执行着色器程序与深度测试(Z-Buffer)。因此,Plotly 能够天然提供极其丝滑的旋转、平移、缩放以及数据点悬停提示(Hover Tooltips)。它的瓶颈不在于 GPU 渲染,而在于数据序列化与浏览器内存占用——当数据点突破 50 万时,生成庞大的 HTML 字符串会导致传输缓慢,并使浏览器标签页陷入卡顿。
3. PyVista:VTK 工业级计算管线与原生 OpenGL
PyVista 并不是从零构建的轮子,而是对著名的科学可视化框架 VTK (Visualization Toolkit) 进行了现代 Pythonic 风格的高级封装。VTK 历经数十年工业界打磨,其底层是高性能 C++ 代码库,直接驱动底层的 OpenGL 硬件管线。
在 PyVista 中,NumPy 数组能够以零拷贝(Zero-Copy)的方式直接映射至底层 C++ 数据结构,完全消除了数据转换的开销。它拥有完整的物理深度缓冲、丰富的材质光照着色器以及完善的三维数据拓扑管线,能够以 60 FPS 稳定渲染上千万个点云或数百万个非结构化有限元网格,是工科与医学领域当之无愧的工业级工具。
二、三维数据组织形态与几何网格支持
三维数据在内存中的数学组织形式,决定了你能够调用哪些库。三维可视化并非单纯的“散点”或“高度图”,而是涵盖了从结构化曲面到非结构化实体网格的广阔谱系。
1. 规则结构化网格(Structured Grid / Heightfield)
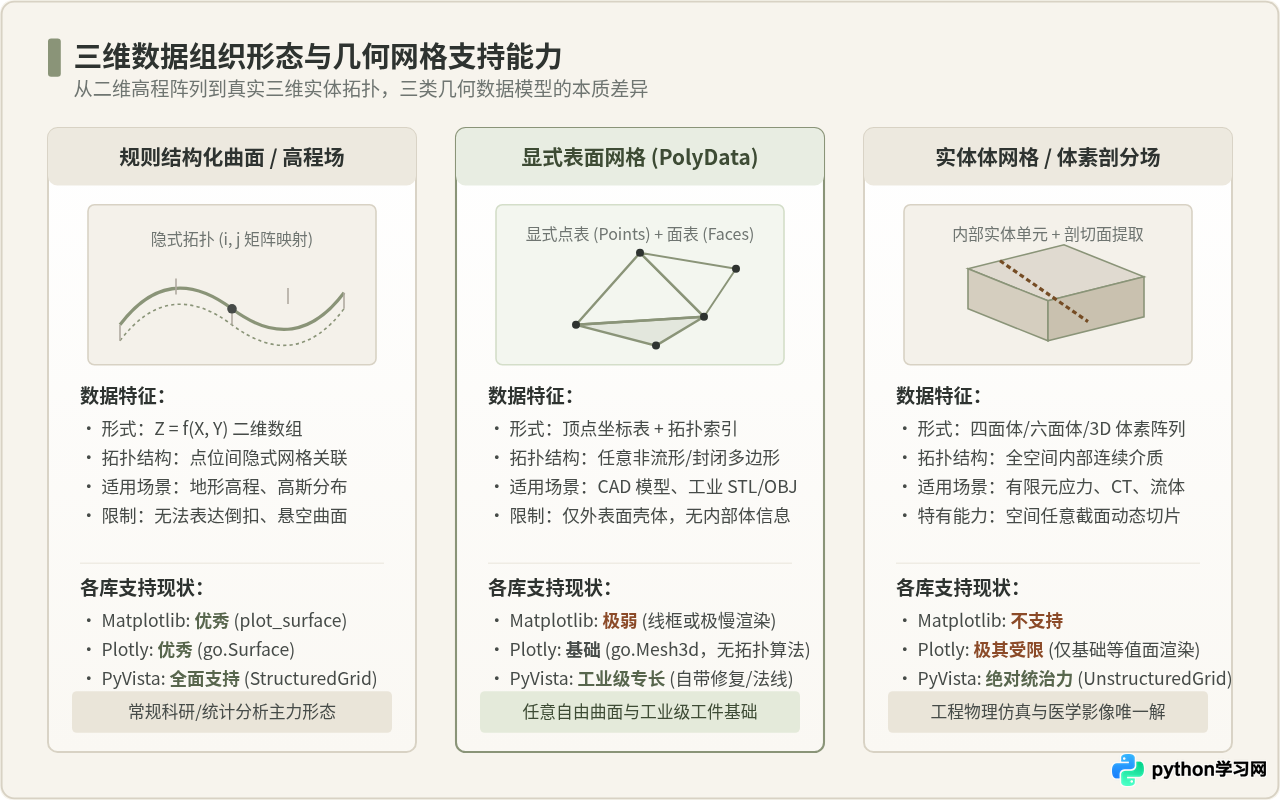
这是数据分析中最常见的数据形式,数学表达式通常为 Z = f(X, Y)。数据由规整的二维网格矩阵构成,矩阵下标 (i, j) 隐式地代表了空间中点与点之间的相邻拓扑关系。地形高程模型(DEM)、双变量正态分布以及常规统计响应面均属于此类。
支持情况:三个库对此类数据均具备原生支持。Matplotlib 的 ax.plot_surface、Plotly 的 go.Surface 以及 PyVista 的 pv.StructuredGrid 都能直接消费 NumPy 矩阵并完成着色映射。
2. 显式表面多边形网格(Surface Mesh / PolyData)
当几何形体具备闭合表面、自相交或空间任意曲率(例如 CAD 零件、人体器官三维扫描、地质断层)时,二维矩阵便彻底失效。此时必须采用显式网格:由一个 N × 3 的顶点坐标列表,以及一个 M × 3 或 M × 4 的多边形面连接拓扑表共同构成。
支持情况:Matplotlib 仅能通过 Poly3DCollection 勉强拼装少量三角面,无法进行法向量重估与面修复;Plotly 的 go.Mesh3d 提供了基础的三角网渲染能力,但缺乏网格修剪、布尔交并与拓扑优化算法;而 PyVista 的核心对象 PolyData 正是为此而生,内置平滑滤波、法线生成、抽取简化等数十种工业级算法。
3. 非结构化体网格与体素场(Unstructured Volume & Voxels)
在有限元应力分析(FEA)、计算流体力学(CFD)或医学 CT/MRI 影像中,关注的焦点不仅在物体外壳,更在物体内部的连续物理场。这种数据由三维实体四面体、六面体单元构成,或以三维三阶体素张量存储。
支持情况:Matplotlib 完全不支持体网格剖切;Plotly 仅具备初级的等值面体绘制(go.Isosurface),无法交互剖开内部查看结构;PyVista 则拥有绝对的统治力,能够使用单行代码(如 mesh.slice_orthogonal() 或 mesh.clip_box())实现任意角度的截面剖分与体渲染。
三、实战代码对比:绘制同一三维鞍面与标量着色
为了直观展现三大库的使用范式,我们设定一个统一的任务:生成一个范围在 [-2, 2] 之间的双曲抛物面(马鞍面 $Z = X^2 - Y^2$),并根据高程标量场进行色彩映射。读者可以在本地 Python 3.9+ 环境中执行以下完整示例。
执行以下命令可在纯净虚拟环境中安装所需依赖:
pip install numpy matplotlib plotly pyvista
注:PyVista 依赖底层 VTK 轮子,多数操作系统均可直接 pip 安装。在 Linux 无头服务器(Headless)环境下,可通过设置 pyvista.start_xvfb() 启用虚拟帧缓冲。
1. Matplotlib 实现方案:传统科研出图范式
import numpy as np
import matplotlib.pyplot as plt

# 1. 准备二维网格数据 (50x50 采样)
x = np.linspace(-2, 2, 50)
y = np.linspace(-2, 2, 50)
X, Y = np.meshgrid(x, y)
Z = X**2 - Y**2

# 2. 构建三维视口并绘制曲面
fig = plt.figure(figsize=(8, 6), dpi=150)
ax = fig.add_subplot(111, projection='3d')

surf = ax.plot_surface(
    X, Y, Z,
    cmap='viridis',
    edgecolor='none',
    alpha=0.9,
    antialiased=True
)

# 3. 设置坐标轴与色条
ax.set_title("Matplotlib 3D Surface (Saddle)", fontsize=12)
ax.set_xlabel("X Axis")
ax.set_ylabel("Y Axis")
ax.set_zlabel("Z Axis")
fig.colorbar(surf, ax=ax, shrink=0.5, aspect=10, label="Elevation Z")

# 4. 导出高质量矢量图
plt.savefig("matplotlib_saddle.pdf", bbox_inches='tight')
plt.show()代码特征解析:Matplotlib 语法与常规二维折线图完全一致,学习曲线平缓。其最大的优势是能够无缝嵌入 LaTeX 宏包环境,输出支持任意缩放而不失真的矢量 PDF 图表。
2. Plotly 实现方案:交互式 Web 仪表盘范式
import numpy as np
import plotly.graph_objects as go

# 1. 准备二维网格数据
x = np.linspace(-2, 2, 60)
y = np.linspace(-2, 2, 60)
X, Y = np.meshgrid(x, y)
Z = X**2 - Y**2

# 2. 构建 Plotly 三维曲面图元
fig = go.Figure(data=[
    go.Surface(
        x=X, y=Y, z=Z,
        colorscale='Viridis',
        colorbar=dict(title='Elevation Z', len=0.7),
        contours=dict(
            z=dict(show=True, usecolormap=True, highlightcolor="limegreen", project_z=True)
        )
    )
])

# 3. 配置视口相机与布局
fig.update_layout(
    title='Plotly 3D Interactive Surface',
    autosize=True,
    width=800,
    height=600,
    scene=dict(
        xaxis_title='X Axis',
        yaxis_title='Y Axis',
        zaxis_title='Z Axis',
        camera=dict(eye=dict(x=1.5, y=1.5, z=1.2))
    ),
    margin=dict(l=20, r=20, b=20, t=50)
)

# 4. 保存为独立离线 HTML 文件,直接可在任何现代浏览器打开
fig.write_html("plotly_saddle.html", include_plotlyjs="cdn")
fig.show()代码特征解析:Plotly 的声明式 API 极具现代感。通过 write_html 输出的文件无需任何后端 Python 服务即可脱机运行,非常适合嵌入商业汇报邮件或前端 Web 页面中交付给非技术受众。
3. PyVista 实现方案:工程级网格与硬件加速范式
import numpy as np
import pyvista as pv

# 1. 准备空间坐标数据并实例化结构化网格
x = np.linspace(-2, 2, 60)
y = np.linspace(-2, 2, 60)
X, Y = np.meshgrid(x, y)
Z = X**2 - Y**2

# PyVista 结构化网格接收三维点坐标阵列
grid = pv.StructuredGrid(X, Y, Z)

# 2. 将高程标量场直接挂载到网格几何节点上
grid.point_data["Elevation"] = Z.flatten(order="F")

# 3. 初始化工业级绘图器并添加网格图元
plotter = pv.Plotter(window_size=[800, 600])
plotter.set_background("#F7F4ED")

plotter.add_mesh(
    grid,
    scalars="Elevation",
    cmap="viridis",
    show_edges=True,
    edge_color="#464B48",
    lighting=True,
    smooth_shading=True
)

# 4. 添加空间坐标轴与标量刻度条
plotter.add_axes()
plotter.add_scalar_bar("Elevation Z", color="#2E3330")

# 5. 打开原生硬件加速交互窗口,并可导出高分辨率光栅快照
plotter.screenshot("pyvista_saddle.png", return_img=False)
plotter.show()代码特征解析:PyVista 将数据与几何完全解耦。数据作为“标量场属性”直接挂载到网格对象上,后续可无缝调用 grid.contour() 提取等值面,或通过 grid.clip() 执行切片运算,这正是工程软件与科学计算的标准范式。
四、常见认知误区与边界辨析
在三维可视化库的技术讨论中,经常存在一些看似合理却容易误导开发者的说法。厘清这些说法的成立条件与局限性,能够避免在架构选型中走弯路。
误区一:“Matplotlib 也能画 3D,没必要专门引入其他库”
合理之处:如果项目只是在做学术研究,最终成果是投稿期刊,且三维图像仅为少量散点图、规则的高斯曲面或简单的几何轨迹,Matplotlib 确实完全够用,不需要为工程环境增加多余的第三方依赖。
需要修正之处:“能画”与“胜任”是两回事。一旦数据包含多个相互交错的曲面、封闭内凹多面体,Matplotlib 缺乏硬件 Z-Buffer 的硬伤就会暴露,导致近处面片被远处面片覆盖。更重要的是,静态图无法让读者自由审视空间死角,在复杂数据探索阶段效率极低。
误区二:“Plotly 是基于 WebGL 硬件加速的,渲染大数据量毫无压力”
合理之处:现代显卡对 WebGL 顶点的并发光栅化能力极强,一旦数据上传至 GPU 显存,数十万个面片的旋转帧率依然可以保持平稳。
需要修正之处:该说法忽略了数据传输与内存序列化链路。Plotly 绘图必须先将 Python 端的 NumPy 数组转换为 JSON 文本或 Base64 编码。传输 100 万个浮点数不仅会瞬间产生数十兆的字符串,更会导致浏览器在解析 JSON 时发生主线程卡顿(GC 暂停)。因此,Plotly 的实际适用边界是“中轻量级 Web 交互”,而非“重型点云与仿真”。
误区三:“PyVista 只适合重工业仿真,日常数据分析杀鸡用牛刀”
合理之处:PyVista 确实源自工程软件与 VTK 体系,在仅绘制常规柱状图、折线图的数据分析工作中,引入 PyVista 毫无必要。
需要修正之处:一旦数据分析触及三维空间数据(如无人机 LiDAR 激光点云、地理勘探钻孔数据、三维空间聚类簇、体素化气象温度场),PyVista 的处理效率远胜其他工具。其简洁的语法让点云滤波、法向量估算与三维凸包计算仅需两三行代码,能够大幅缩减代码量并保证毫秒级视窗交互。
五、三维可视化选型与实施流程
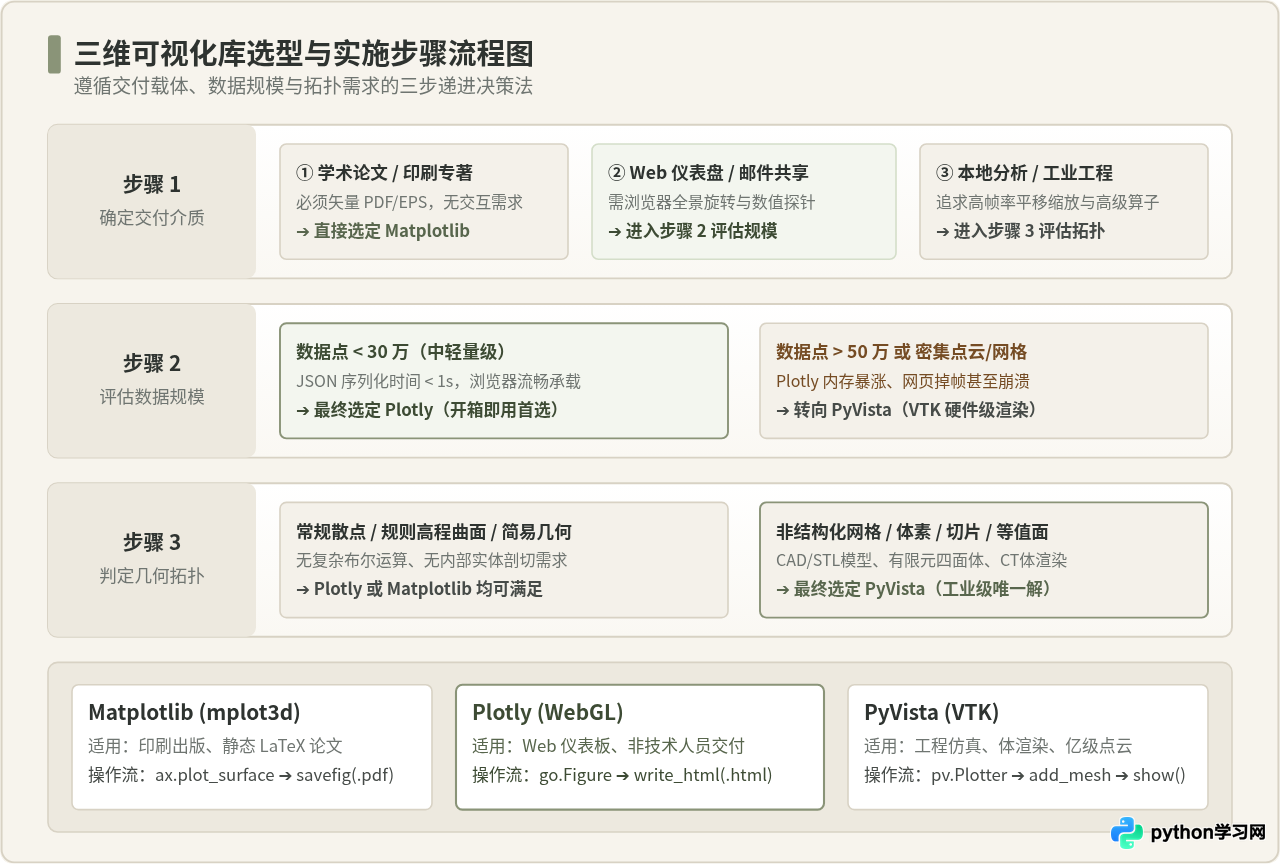
为了让选型具备明确的可操作性,我们可以遵循一条三步递进的评估流水线:
- 步骤一:检查交付介质与分享形式。
- 若交付给学术期刊、书籍印刷或 PDF 论文:优先锁定 Matplotlib,以原生矢量格式输出。
- 若需要向非技术人员演示、嵌入 Web 页面或生成免安装的单文件分析报告:转入步骤二评估数据量,首选 Plotly。
- 若需要在本地进行深度数据探查、工科算法处理或与 PyQt 桌面软件集成:转入步骤三评估拓扑,首选 PyVista。
- 步骤二:评估数据规模与交互负载。
- 数据点小于 30 万,且不需要复杂的体内部切片:直接使用 Plotly,兼顾开发效率与现代交互。
- 数据点超过 50 万,或包含密集连续时间序列:果断放弃 Plotly,使用 PyVista 进行桌面渲染,或利用 PyVista 的
trame/export_gltf框架完成轻量化网页分发。
- 步骤三:判定几何模型与算法运算需求。
- 仅涉及散点矩阵或常规二维高程面:三者均可胜任。
- 涉及 STL/OBJ 外壳模型、有限元四面体应力、内部等值面提取或空间布尔交并运算:坚决选用 PyVista,它是 Python 生态中处理此类复杂拓扑的唯一完整方案。
六、多维度综合对比矩阵与总结
最后,我们将 Matplotlib、Plotly 与 PyVista 在工程实战中的七大核心指标整合为综合矩阵,为最终架构决策提供清晰的依据。
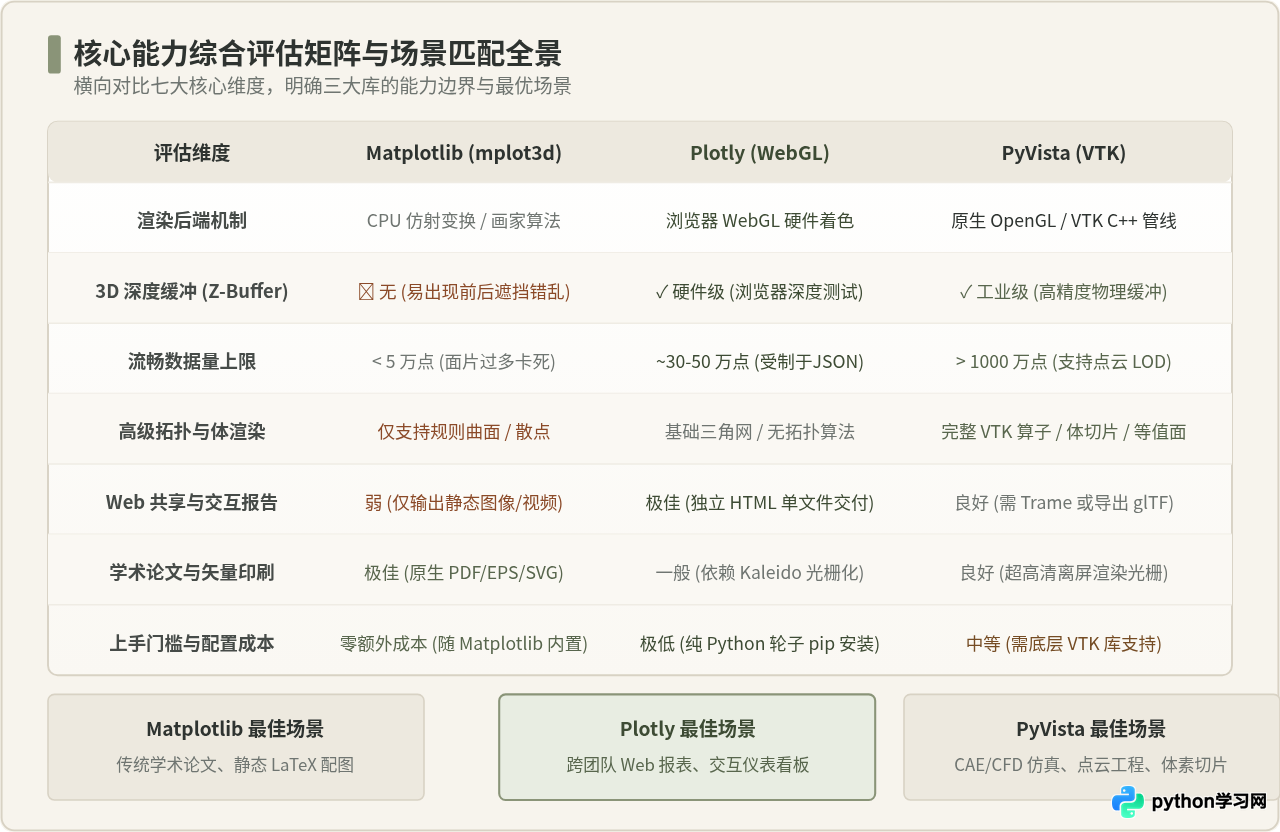
| 评估指标 | Matplotlib (mplot3d) | Plotly (WebGL) | PyVista (VTK) |
|---|---|---|---|
| 底层渲染技术 | CPU 投影仿射计算(画家算法) | 浏览器端 WebGL 硬件着色 | 原生 OpenGL 硬件加速 / VTK 管线 |
| 物理深度缓冲 | 无(多面相交易穿透错乱) | 支持(WebGL 深度测试) | 完整支持(工业级 Z-Buffer) |
| 流畅数据吞吐量 | < 5 万点(面片过多显著卡顿) | 约 30-50 万点(受限于 JSON 序列化) | > 1000 万点(工业级点云实时交互) |
| 非结构化网格与体切片 | 不支持 | 仅基础三角面,无高级拓扑算子 | 极佳(原生支持体素、切片、等值面) |
| 分发与交付形态 | 静态图像(PDF / PNG / SVG) | 极佳(独立离线 HTML / Web 看板) | 桌面交互视窗 / 离屏渲染快照 / Trame |
| 学术论文与矢量排版 | 原生优势(完美集成 LaTeX 字体) | 一般(主要通过光栅化输出) | 良好(可输出 4K/8K 离屏高清位图) |
| 安装依赖与上手门槛 | 零门槛(随 Matplotlib 自带) | 极低(纯 Python 轮子 pip 即装) | 中等(依赖 C++ VTK 二进制与驱动) |
纯静态论文与学术出版:首选 Matplotlib;跨端 Web 展示与轻量商业报表:首选 Plotly;工程数值仿真、医学体数据与海量点云:坚定选择 PyVista。在实际工程项目中,亦可将 PyVista 用于后端计算与数据抽取,再将精简后的表面网格交由 Plotly 或 Matplotlib 进行多终端交付,实现优势互补。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









