

Python在机器人开发中的应用场景与优势
深入解析Python在机器人开发中的核心应用场景、关键优势与工程协作实践,涵盖ROS 2节点开发、视觉与感知系统、运动规划仿真及与C++的高效协同。
在现代机器人研发工程中,一台自主移动机器人(AMR)或机械臂系统往往需要同时处理高频微秒级的电机控制脉冲,以及复杂的相机点云感知、全局路径规划和人机对话决策。许多开发者在初期都会面临技术栈选型的疑问:Python 作为一门解释型高级语言,究竟能否胜任对性能与稳定性要求极高的机器人开发?答案是肯定的。在现代机器人软件架构中,Python 不仅扮演着快速算法原型验证的角色,更在 ROS 2 通信编排、机器视觉感知、运动学规划与强化学习训练等关键层级中占据着主导地位。
一、机器人软件分层架构中 Python 的核心定位
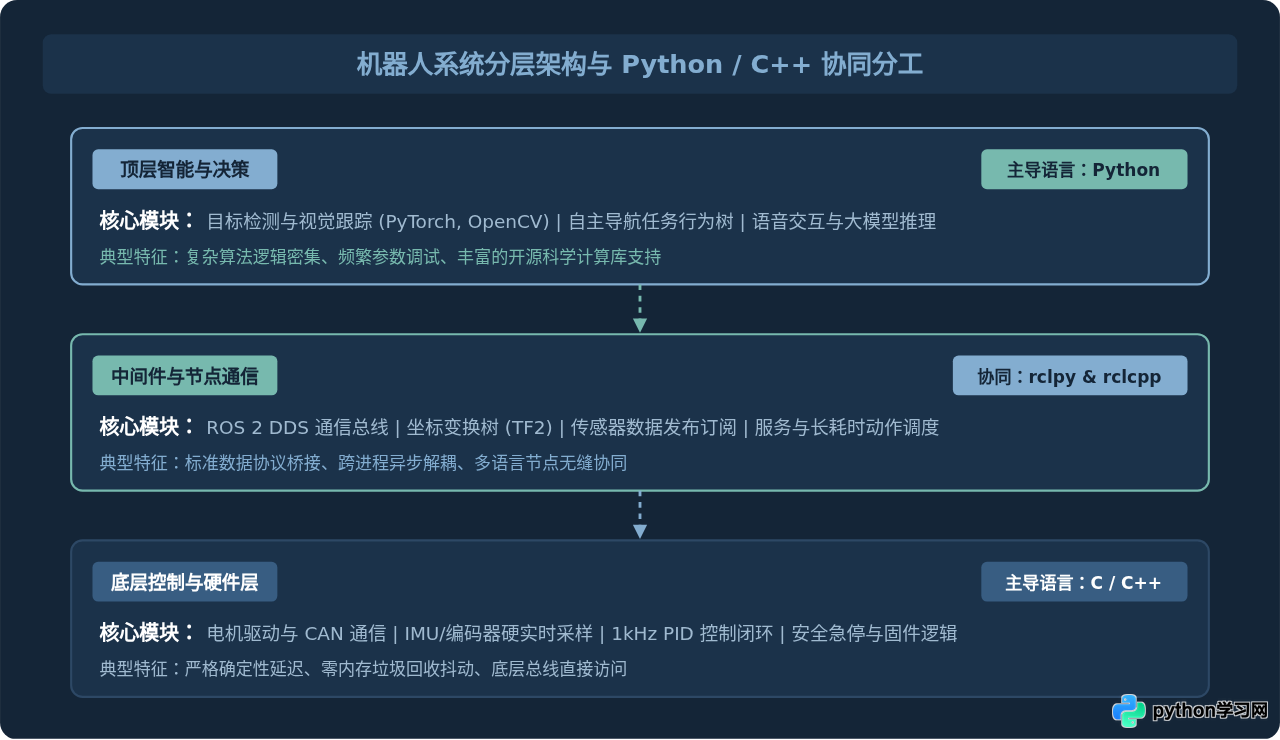
要理解 Python 在机器人领域的价值,首先需要明确机器人系统的分层运行机制。现代机器人系统并不是单一的整体,而是由严格分工的多层软件栈构成的协同网络。通常可以划分为三个核心层级:
- 底层硬件驱动与执行层:负责直接读写 CAN 总线、采集 IMU 与编码器脉冲信号,并运行 PID 闭环电机伺服算法。该层对硬实时性(Hard Real-Time)要求极高,控制周期通常在 1kHz(1毫秒)以上,通常由 C/C++ 或固件(RTOS)承载。
- 中间件与组件通信层:负责各传感器驱动、执行器节点与业务模块之间的数据解耦与通信传输。典型的工业标准是 ROS(Robot Operating System)及 ROS 2,提供跨进程、跨网络的话题(Topic)、服务(Service)与动作(Action)机制。
- 顶层业务决策与智能感知层:负责 SLAM 激光建图定位、三维点云处理、深度学习目标检测、抓取位姿估计、全局行为树(BehaviorTree)调度以及人机交互界面。
Python 的核心战场正是位于顶层业务决策与智能感知层,以及与中间件层的紧密交互。通过 ROS 2 的客户端库 rclpy,Python 节点可以平滑接入由 C++ 编写的底层硬件驱动流,既免去了繁琐的编译等待,又能直接调动顶层庞大的 AI 与科学计算生态。
二、Python 在机器人开发中的四大核心应用场景
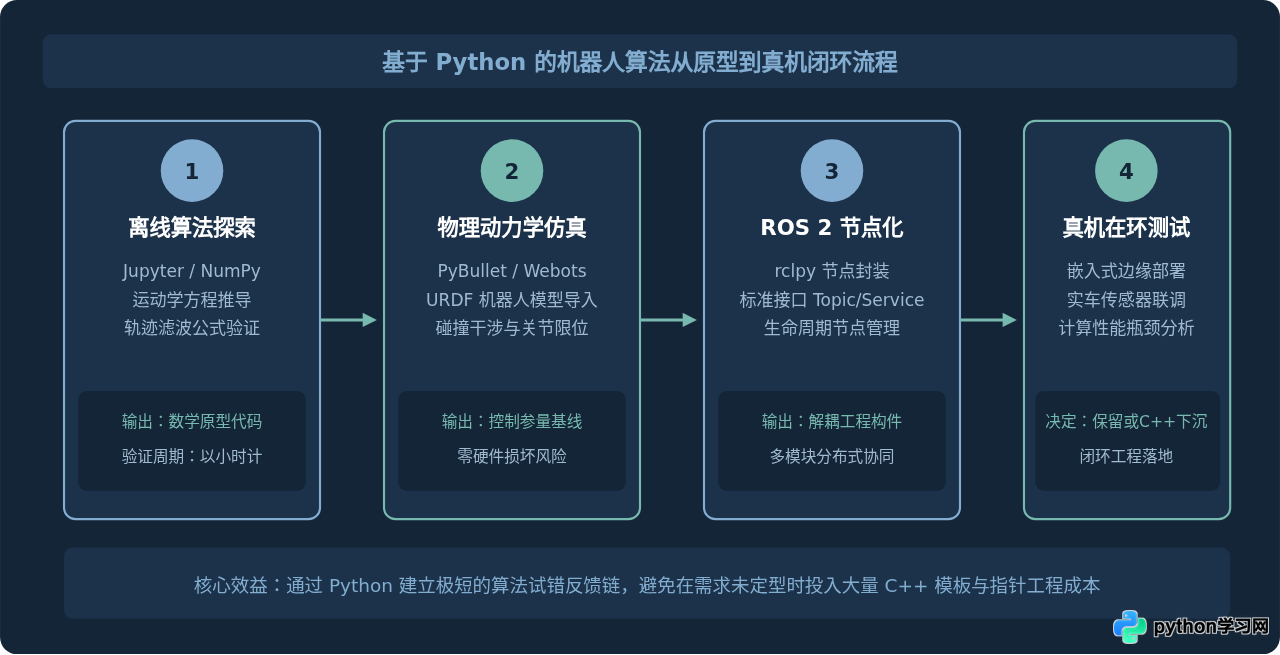
在实际工程实践中,Python 的身影贯穿了从算法早期验证到系统上车运行的各个关键环节。以下是四个最典型的应用场景:
1. ROS / ROS 2 节点开发与任务调度
在机器人操作系统中,每个独立的感知或控制单元都是一个 Node(节点)。使用 Python 编写 ROS 2 节点(基于 rclpy)具备代码量少、表达直观、无需繁杂 CMake 编译链的显著优势。开发人员可以迅速建立一个订阅激光雷达话题、经过简单阈值过滤后发布底盘移动速度指令(Twist 消息)的测试节点。
2. 机器视觉与空间感知处理
现代机器人对视觉依赖极大,例如移动机器人的二维码定位识别、机械臂的工件抓取位姿估计(Pose Estimation)以及巡检机器人的表面缺陷排查。Python 拥有全球最成熟的计算机视觉生态(如 OpenCV-Python、MediaPipe、YOLOv8)。开发者可以直接利用 Python 从深度相机(如 RealSense 或 Orbbec)获取对齐的 RGB-D 彩色图像与深度矩阵,调用预训练模型快速完成目标边界框检测与三维坐标投射。
3. 物理仿真与运动学逆解验证
在真机硬件加工与装配完成前,仿真验证是降低开发风险、缩短试错周期的决定性步骤。Python 在机器人仿真库中表现极为出色:
- PyBullet:轻量易用、安装简便的物理引擎,原生提供极度友好的 Python API,被广泛用于机械臂轨迹规划、碰撞检测及四足机器人步态生成。
- Gazebo / Webots / Isaac Sim:均提供全面的 Python 脚本绑定,可直接通过 Python 批量生成多地形场景并自动记录测试日志。
4. 机器人强化学习与端到端决策
随着四足机器狗、人形双足机器人的兴起,传统的基于规则的状态机越来越难以处理非平整地面的自适应平衡。目前主流方案是通过仿真环境中进行强化学习训练(如使用 Gymnasium、Isaac Gym、Stable-Baselines3)。由于整个现代深度学习生态几乎全部以 Python 为核心交互接口,算法工程师可以在 Python 虚拟环境中高效并行运行数千个机器人模型进行策略迭代,随后将策略网络轻量化部署到机载嵌入式计算卡上。
三、Python 在机器人工程中的核心优势
之所以许多机器人公司和科研院所将 Python 作为核心语言之一,不仅是因为其语法优雅,更是由于其在工程维度带来的综合收益:
- 极速的原型试错与调试效率:机器人的机械结构与传感器参数经常变动。使用 Python 无需面对大型 C++ 系统的漫长编译和链接等待,配合交互式终端,几秒钟即可完成对相机曝光参数、轨迹滤波平滑系数的在线调优。
- 无可替代的 AI 与算法生态:当今几乎所有的前沿模型(目标分割 SAM、位姿跟踪 FoundationPose、行为规划大模型)均优先提供 Python 接口。如果完全依靠 C++,往往需要经历繁杂的 ONNX 转换、TensorRT C++ API 封装及复杂的后处理内存管理。
- 跨平台能力与敏捷自动化脚本:Python 可以运行在从工控机(x86 Ubuntu)、车载算力平台(NVIDIA Jetson 系列 ARM64)到个人测试笔记本的各种系统上,且极易与自动化测试管道、日志可视化分析工具集成。
- 优良的“黏合剂”特性:Python 拥有成熟的 C/C++ 互操作机制(如
pybind11、Cython、ctypes)。当算法中某个特定环节(如稠密点云 KD-Tree 搜索)遇到性能瓶颈时,可以将该核心函数用 C++ 重写并封装为 Python 原生模块,实现“顶层 Python 编排、底层 C++ 加速”的最佳平衡。
四、工程落地中的限制与最佳规避方案
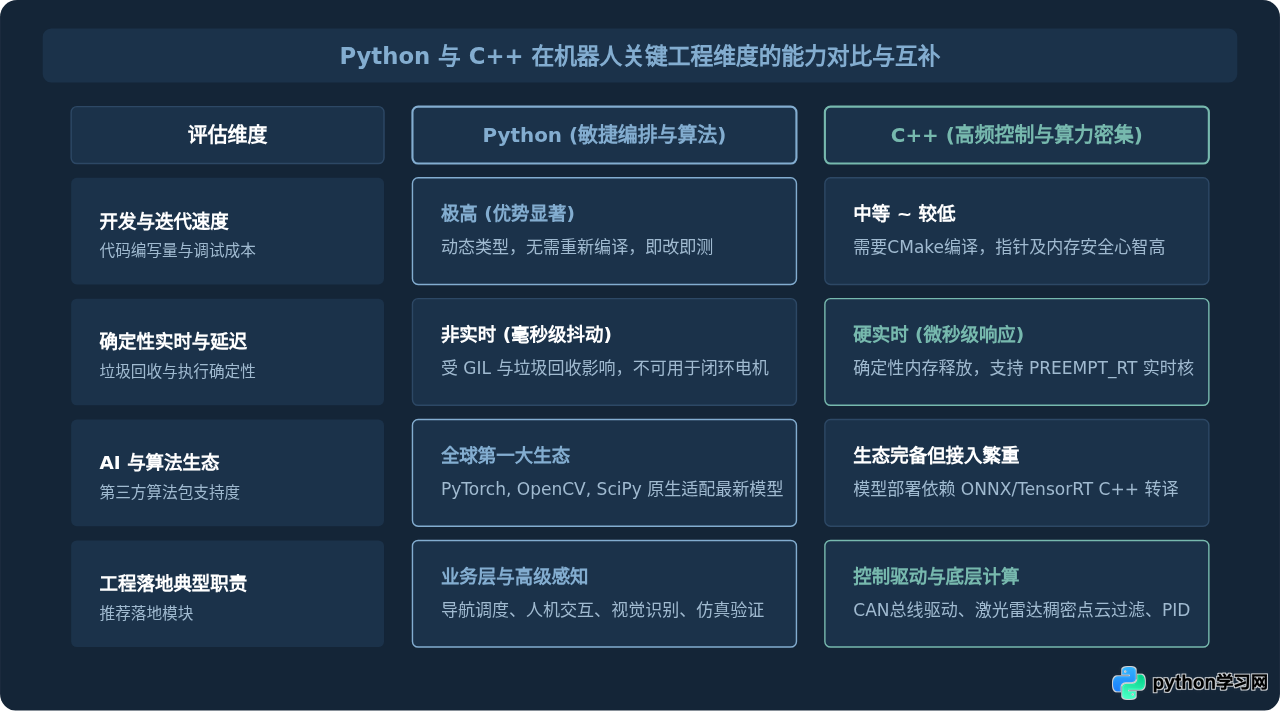
在实际项目开发中,过分神化或盲目排斥 Python 都会导致架构失败。开发者必须清楚 Python 的固有边界并掌握成熟的规避手段:
最佳工程规避与混合架构实践:
- 控制与决策严格解耦:将控制频率在 100Hz 以上、涉及底层安全的逻辑(如防跌倒、急停保护、伺服驱动)完全交给运行在 RTOS 或 PREEMPT_RT Linux 上的 C++ 节点;而将 10Hz~30Hz 的全局路径规划、相机目标追踪留在 Python 节点中。两者通过 ROS 2 的 DDS 消息队列进行异步解耦通信。
- 使用多进程(Multiprocessing)替代多线程:受制于 GIL,在 Python 内使用多线程处理多路摄像头数据并不能利用多核算力。在 ROS 2 中,每个节点默认应作为一个独立系统进程运行,彻底绕过 GIL 限制。
- 利用 pybind11 或 Cython 打通关键热点:对于需要密集遍历的大规模三维数组或碰撞检测算法,不要在纯 Python 循环中运行。编写简洁的 C++ 算法函数,通过
pybind11暴露给 Python 导入,既享有 Python 的灵活性,又享有接近纯 C 的极致吞吐。
五、总结与技术选型决策
Python 在机器人开发中并非要取代 C/C++,而是与 C/C++ 形成相辅相成的黄金搭档。它以无与伦比的高开发效率、庞大的 AI 算法库以及对 ROS 2 体系的深度集成,牢牢占据了机器人业务逻辑、视觉感知、仿真验证与算法研究的核心生态位。
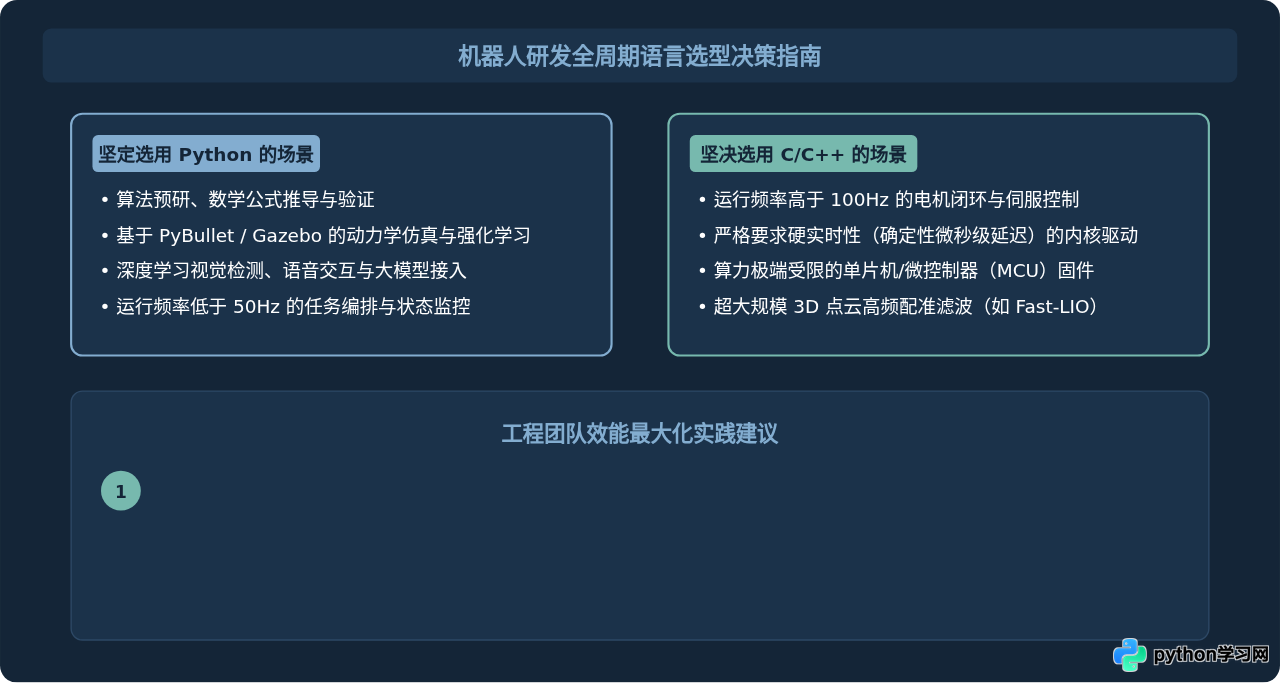
对于机器人开发团队而言,建立清晰的语言分工边界,利用 Python 快速搭建智能大脑、利用 C++ 夯实运动小脑与驱动躯干,是兼顾研发速度与系统稳定性的最成熟工程路径。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









