

Python串口通信实现步进电机精确角度与速度控制
详细讲解如何通过Python串口通信实现步进电机的精确角度定位与平滑速度控制。内容涵盖上位机与单片机分工架构、步距角与细分脉冲换算数学模型、通信协议设计、Python与MCU完整代码实现以及防丢步排错方案。
一、系统控制架构与信号分工
步进电机是一种将电脉冲信号转换成角位移的开环控制执行元件。每输入一个脉冲信号,电机转子便旋转一个固定的角度(步距角)。要实现精确的角度与速度控制,必须严格保证脉冲的总数量与脉冲发放频率。
许多初学者常试图直接通过 PC 的串口引脚或 USB-GPIO 模块由 Python 循环产生高低电平驱动电机,但由于 Windows、Linux 或 macOS 属于非实时操作系统,系统调度、后台进程唤醒等不可控中断会导致 time.sleep() 产生数毫秒级的波动。脉冲频率忽快忽慢会引起电机严重共振、尖叫甚至当场失步。因此,工业与专业制作中均采用“Python 上位机 + MCU 下位机 + 步进驱动器”的标准三层架构。
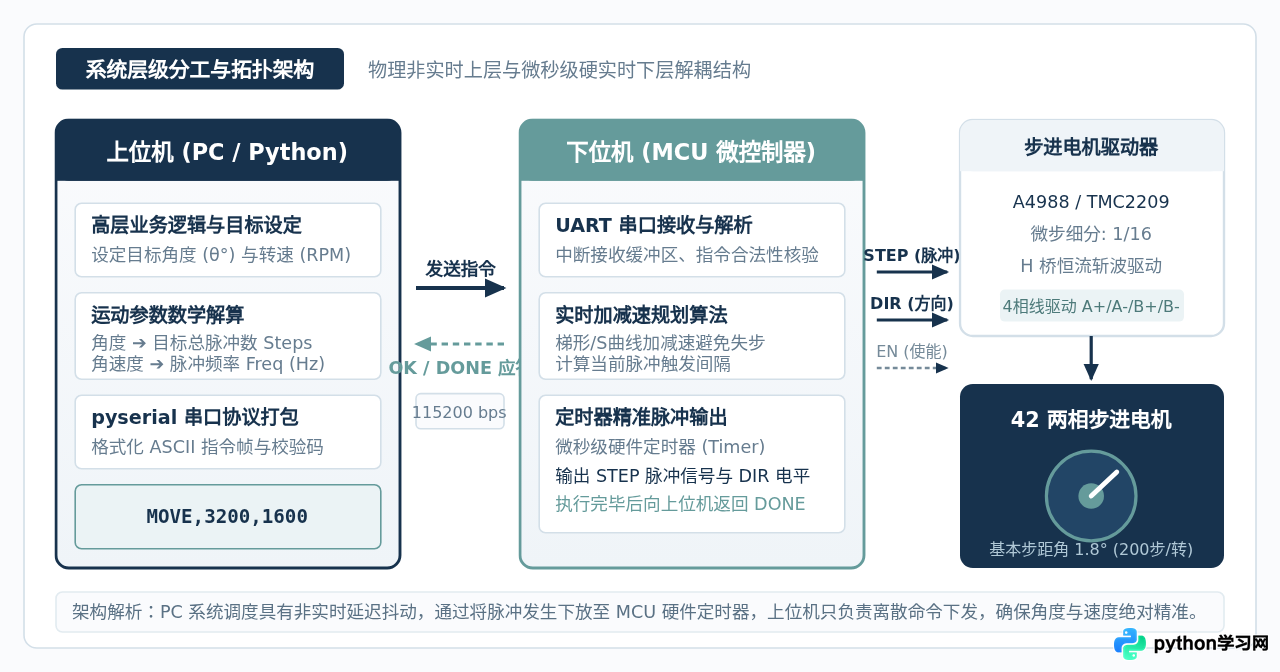
各层级具体功能与接线规范如下:
- Python 上位机:通过
pyserial库连接 USB 虚拟串口(如 CH340、CP2102 或 FT232R 芯片),波特率推荐设为115200 bps。负责将用户输入的旋转角度(例如90.0°)与角速度(例如60 RPM)换算为目标脉冲数和频率,并打包为 ASCII 数据帧下发。 - MCU 下位机:通过串口中断接收指令,利用硬件定时器产生精准的方波。当运动结束时,向上位机发送
DONE确认帧。 - 步进驱动芯片(如 A4988 / TMC2209 / TB6600):接收 MCU 的
STEP(步进脉冲)、DIR(旋转方向)和EN(使能)信号,将微安级逻辑信号放大为驱动电机绕组的双极性恒流斩波功率信号。 - 步进电机(以常见 42 步进电机为例):标称两相四线,步距角通常为
1.8°,连接驱动器的 A+、A-、B+、B- 端口。
二、物理参数与脉冲计算数学模型
要控制步进电机旋转特定角度并以指定速度平稳行进,需要在 Python 端建立严格的数学换算关系。
1. 目标角度与脉冲数(Steps)的换算
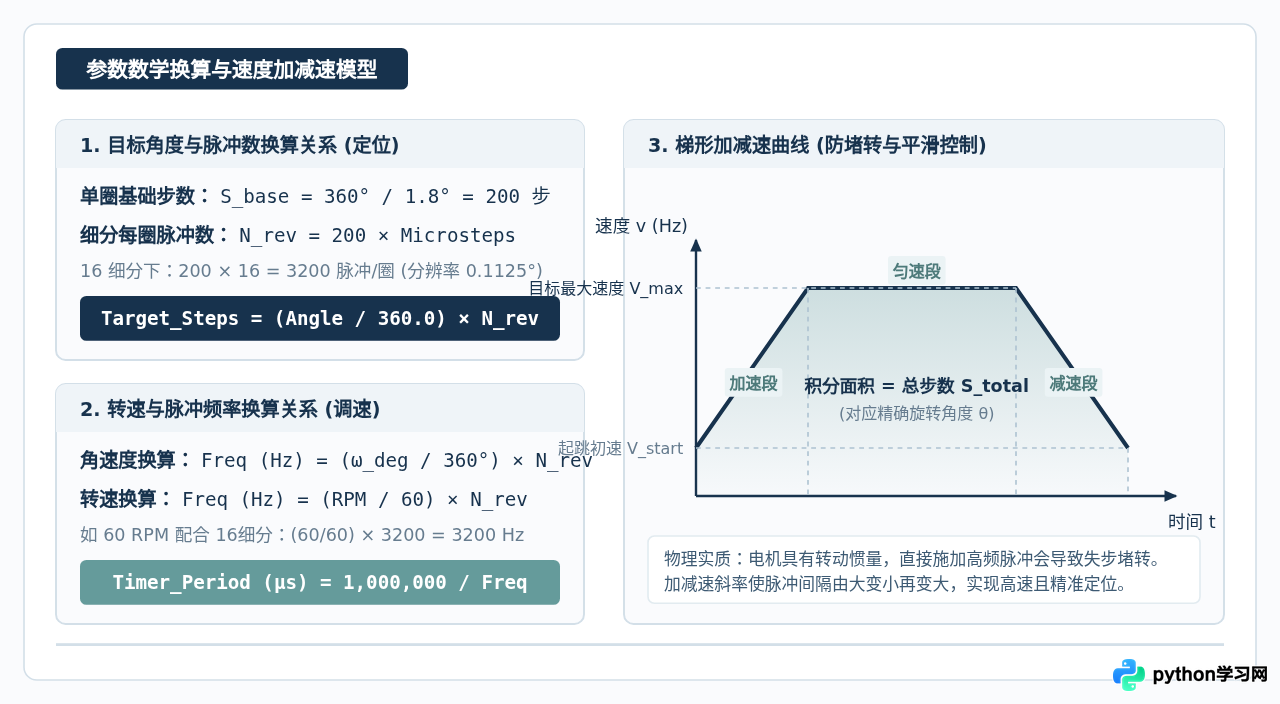
常见 42 步进电机的基本步距角为 1.8°。电机在整步(Full-step)工作模式下,旋转一周 360° 需要的整步数为:
S_base = 360° / 1.8° = 200 步/转在实际应用中,整步运行振动大、噪声高且精度受限,通常会通过驱动器硬件引脚(如 A4988 的 MS1、MS2、MS3)开启微步细分(Microstepping)。以常用的 16 细分为例,驱动器内部通过控制两个绕组的电流阶梯比例,将一个物理步距角细分为 16 个小微步。
在 M 细分模式下,电机旋转一整圈所需的脉冲总量 N_rev 为:
N_rev = (360° / 步距角) × 细分倍数 = 200 × 16 = 3200 脉冲/转此时每个脉冲对应的旋转角分辨率为 1.8° / 16 = 0.1125°。当需要旋转任意目标角度 Δθ(单位为度,支持正负号表示方向)时,对应的脉冲数计算公式为:
Target_Steps = round( (|Δθ| / 360.0) × N_rev )2. 目标转速与脉冲频率(Frequency)的换算
电机的转速由脉冲发放频率 f_pulse(单位为赫兹 Hz)直接决定。若目标转速设为 V_rpm(转/分钟)或目标角速度 ω(度/秒),换算公式为:
f_pulse = (V_rpm / 60) × N_rev = (|ω| / 360.0) × N_rev例如,在 16 细分(N_rev = 3200)下,若要求电机以 60 RPM(即每秒 1 转,角速度 360°/s)旋转,脉冲频率应精确设置为 3200 Hz。单片机定时器的翻转周期即为 T = 1 / 3200 = 312.5 μs。
3. 梯形加减速运动规划
步进电机具有转动惯量和电感延时特性。如果直接从 0 突发输出数千赫兹的高频脉冲,转子无法瞬时克服惯量跟随磁场旋转,必然发生堵转丢步。因此,在高速定位时,下位机必须实施梯形加减速控制:
- 启动加速段:从较低的安全初速度 V_start(如 200 Hz)开始,按固定加速度线性提升脉冲频率;
- 恒速匀速段:当速度达到目标设定的最大频率 V_max 时保持匀速运行;
- 减速制动段:在距离终点还有特定脉冲数时,开始线性降低脉冲频率,直至平缓停在目标位置。
三、串口通信协议设计与 MCU 固件实现
上位机与下位机之间通过串口交换数据,设计清晰、抗干扰的文本 ASCII 协议不仅方便联调,也能有效防止误解析。
1. 协议帧格式定义
| 帧类别 | 格式示例 | 字段说明 | 执行动作 |
|---|---|---|---|
| 绝对/相对位移指令 | MOVE,3200,1600
|
MOVE, <脉冲数>, <目标频率Hz> |
电机旋转 3200 步(正转),最高频率 1600 Hz |
| 急停指令 | STOP
|
STOP |
立即关闭定时器并刹车保持 |
| 接收应答 | OK
|
OK |
MCU 解析合法,已加入执行队列 |
| 到位通知 | DONE
|
DONE |
脉冲输出完毕,电机已精确停止在目标位置 |
2. MCU 下位机固件源码(基于 Arduino / 兼容 C++)
下位机采用非阻塞架构:串口在 loop() 中缓冲收集换行符
,结合 AccelStepper 库完成平滑梯形加减速与脉冲发生,代码如下:
// Arduino 步进控制下位机固件示例
#include <AccelStepper.h>

// 引脚定义:驱动器 STEP 接 D2,DIR 接 D3
const int PIN_STEP = 2;
const int PIN_DIR  = 3;

// 初始化步进驱动实例(驱动器模式)
AccelStepper stepper(AccelStepper::DRIVER, PIN_STEP, PIN_DIR);

String rxBuffer = "";

void setup() {
  Serial.begin(115200);
  while (!Serial) { ; } // 等待串口准备完毕

  // 设置最大加速度与默认速度
  stepper.setAcceleration(2500.0); // 脉冲/秒²
  stepper.setMaxSpeed(1000.0);
  stepper.setCurrentPosition(0);

  Serial.println("SYSTEM_READY");
}

void loop() {
  // 必须在每个循环周期调用 run(),保持脉冲平稳产生
  stepper.run();

  // 检查是否刚刚完成目标运动
  static bool wasRunning = false;
  if (stepper.distanceToGo() != 0) {
    wasRunning = true;
  } else if (wasRunning) {
    wasRunning = false;
    Serial.println("DONE"); // 向上位机反馈到位信号
  }

  // 处理串口输入
  while (Serial.available() > 0) {
    char inChar = (char)Serial.read();
    if (inChar == '\n' || inChar == '\r') {
      if (rxBuffer.length() > 0) {
        parseAndExecute(rxBuffer);
        rxBuffer = "";
      }
    } else {
      rxBuffer += inChar;
    }
  }
}

void parseAndExecute(String cmd) {
  cmd.trim();
  if (cmd.startsWith("MOVE,")) {
    int firstComma = cmd.indexOf(',');
    int secondComma = cmd.indexOf(',', firstComma + 1);
    if (secondComma > 0) {
      long steps = cmd.substring(firstComma + 1, secondComma).toInt();
      float speed = cmd.substring(secondComma + 1).toFloat();

      stepper.setMaxSpeed(speed);
      stepper.move(steps); // 相对移动指定步数
      Serial.println("OK");
      return;
    }
  } else if (cmd == "STOP") {
    stepper.stop();
    Serial.println("STOPPED");
    return;
  }
  Serial.println("ERR_SYNTAX");
}
四、Python 上位机控制端封装与完整源码
在电脑端,使用 Python 封装一个面向对象的控制器类 StepperController。该类将底层串口开闭、脉冲与角度互转、超时监控与状态反馈封装起来,对外提供直观易懂的 rotate_angle(angle_deg, rpm) 方法。
# -*- coding: utf-8 -*-
"""
Python 串口步进电机精确运动控制模块
依赖安装:pip install pyserial
"""

import time
import serial
import serial.tools.list_ports


class StepperController:
    def __init__(self, port: str, baudrate: int = 115200,
                 step_angle: float = 1.8, microsteps: int = 16, timeout: float = 1.0):
        """
        初始化步进电机控制器
        :param port: 串口号,如 'COM3' 或 '/dev/ttyUSB0'
        :param baudrate: 通信波特率,默认 115200
        :param step_angle: 步进电机基本步距角(度),常见 42 电机为 1.8
        :param microsteps: 驱动器硬件微步细分倍数,常见为 1, 2, 4, 8, 16
        :param timeout: 串口读写基础超时时间(秒)
        """
        self.port = port
        self.baudrate = baudrate
        self.step_angle = float(step_angle)
        self.microsteps = int(microsteps)
        self.timeout = timeout

        # 计算旋转 360 度所需的整圈总脉冲数
        self.steps_per_rev = (360.0 / self.step_angle) * self.microsteps
        self.ser = None

    def connect(self):
        """建立串口连接并等待 MCU 初始化就绪"""
        try:
            self.ser = serial.Serial(self.port, self.baudrate, timeout=self.timeout)
            # Arduino 等开发板在打开串口时会发生 DTR 自动复位,需等待 2 秒完成自检
            time.sleep(2.0)
            self.ser.reset_input_buffer()
            self.ser.reset_output_buffer()
            print(f"成功连接至串口: {self.port},每圈细分脉冲数: {self.steps_per_rev}")
        except serial.SerialException as e:
            raise ConnectionError(f"无法打开串口 {self.port}: {e}")

    def disconnect(self):
        """安全释放串口"""
        if self.ser and self.ser.is_open:
            self.ser.close()
            print("串口已安全关闭。")

    def angle_to_steps(self, angle_deg: float) -> int:
        """
        将目标旋转角度换算为对应的控制脉冲数(保留方向符号)
        """
        return int(round((angle_deg / 360.0) * self.steps_per_rev))

    def rpm_to_frequency(self, rpm: float) -> float:
        """
        将转速 (RPM) 换算为驱动脉冲频率 (Hz)
        """
        freq = (abs(rpm) / 60.0) * self.steps_per_rev
        return max(50.0, freq) # 确保不低于基础可运行初频

    def rotate_angle(self, angle_deg: float, rpm: float = 60.0, wait_complete: bool = True):
        """
        精确旋转指定角度
        :param angle_deg: 目标旋转角度,正数表示正转,负数表示反转
        :param rpm: 旋转速度(转/分钟,RPM)
        :param wait_complete: 是否阻塞等待直到电机运动到位
        """
        if not self.ser or not self.ser.is_open:
            raise RuntimeError("串口未打开,无法发送指令。")

        target_steps = self.angle_to_steps(angle_deg)
        target_freq = self.rpm_to_frequency(rpm)

        if target_steps == 0:
            print("目标位移角度过小,不足一个最小微步分辨率,忽略执行。")
            return

        # 构造协议帧:MOVE,<steps>,<frequency>\n
        command_str = f"MOVE,{target_steps},{target_freq:.1f}\n"
        self.ser.write(command_str.encode('ascii'))

        # 读取指令接收回执
        ack = self.ser.readline().decode('ascii', errors='ignore').strip()
        if ack != "OK":
            raise RuntimeError(f"指令下发异常,下位机响应: {ack}")

        print(f"指令下发成功 -> 旋转 {angle_deg:+.2f}° ({target_steps:+d} 脉冲), 速度: {rpm} RPM ({target_freq:.1f} Hz)")

        if wait_complete:
            # 动态估算运动耗时,设置合理等待超时(增加 4 秒加减速余量)
            estimated_seconds = (abs(target_steps) / target_freq) + 4.0
            start_time = time.time()

            while True:
                line = self.ser.readline().decode('ascii', errors='ignore').strip()
                if line == "DONE":
                    print(f"到位确认:电机已精准就位 (耗时: {time.time() - start_time:.2f} 秒)。")
                    break

                if time.time() - start_time > estimated_seconds:
                    raise TimeoutError("等待电机到位超时,可能发生通讯丢失或驱动器异常。")


# ================== 测试执行代码示例 ==================
if __name__ == "__main__":
    # 可通过 serial.tools.list_ports 查看当前可用端口
    available_ports = [p.device for p in serial.tools.list_ports.comports()]
    print(f"检测到可用端口列表: {available_ports}")

    # 根据测试硬件实际修改端口号(Windows 上为 'COM3',macOS 上形如 '/dev/tty.usbserial-xxx')
    TARGET_PORT = available_ports[0] if available_ports else "COM3"

    # 实例化控制器:42电机(1.8°), 16细分模式
    controller = StepperController(port=TARGET_PORT, baudrate=115200, step_angle=1.8, microsteps=16)

    try:
        controller.connect()

        # 动作一:以 60 RPM 正转精准旋转 90.0 度
        print("\n--- 执行测试 1: 正转 90 度 ---")
        controller.rotate_angle(angle_deg=90.0, rpm=60.0, wait_complete=True)

        time.sleep(1.0)

        # 动作二:以 120 RPM 高速反转 180.0 度
        print("\n--- 执行测试 2: 反转 180 度 ---")
        controller.rotate_angle(angle_deg=-180.0, rpm=120.0, wait_complete=True)

        time.sleep(1.0)

        # 动作三:以 30 RPM 慢速回旋 90.0 度精准归零
        print("\n--- 执行测试 3: 归零 90 度 ---")
        controller.rotate_angle(angle_deg=90.0, rpm=30.0, wait_complete=True)

    except Exception as err:
        print(f"运行过程中断或发生错误: {err}")
    finally:
        controller.disconnect()
五、系统实施步骤与全流程联调工序
按照工程实施的标准顺序推进,可以大幅减少软硬件排错耗时。以下为完整的四阶段实施流程:
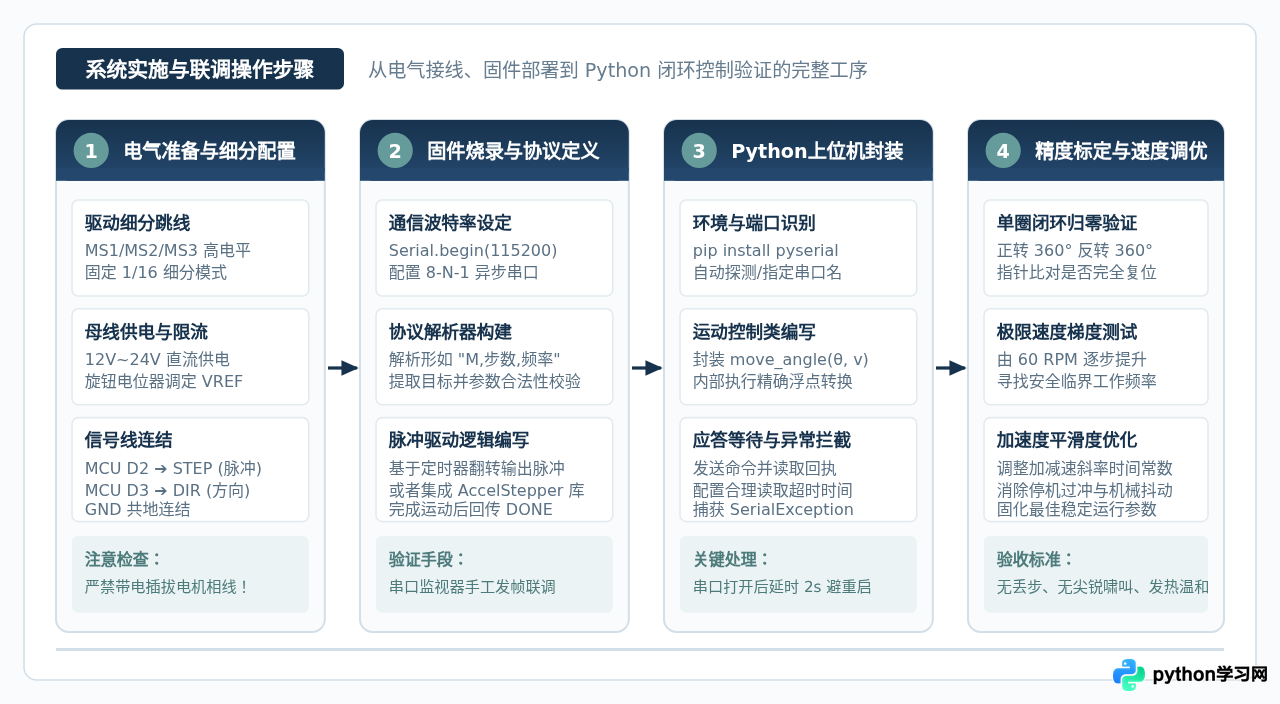
步骤 1:电气准备与驱动器限流校准
- 微步细分跳线:在驱动板上将 MS1、MS2、MS3 全部接高电平(VCC),选定为 1/16 细分模式。
- 驱动电位器基准电压(VREF)调节:步进电机绝不能在未限流状态下直接通电。以 A4988 驱动器(常见检流电阻 R_s = 0.1 Ω)为例,目标限流公式为:
若电机标称相电流为 1.0 A,使用带绝缘批头的螺丝刀配合万用表直流电压档,测量电位器金属旋钮与 GND 间的电压,旋转调节至 0.80 V。VREF = I_max × 8 × R_s = I_max × 0.8 - 母线接线:电机供电使用独立 12V 或 24V 直流开关电源,并联一个 100μF 电解电容吸收反向电动势。严禁在驱动器通电状态下插拔电机线,否则感应高压会击穿 MOSFET。
步骤 2:固件烧录与独立串口功能联调
将 Arduino 固件烧录至单片机后,先不运行 Python 程序,打开 Arduino IDE 自带的“串口监视器”(波特率设为 115200,换行符设为 NL 和 CR):
- 手动发送:
MOVE,3200,1600 - 观察:监视器立即回显
OK,电机平滑转动一圈,运动停止后监视器收到DONE。 - 这步验证能将电气硬件和下位机脉冲问题与 Python 代码彻底隔离。
步骤 3:Python 驱动集成与时序联调
在电脑端安装 pip install pyserial。特别注意:当 Python 打开串口设备时,大多数单片机板载的 DTR(数据终端就绪)引脚会自动触发微控制器复位。在调用 serial.Serial() 打开串口后,必须强制 time.sleep(2.0),等待 MCU 的 bootloader 启动并执行完 setup(),否则首条指令会被复位吞掉导致无响应。
步骤 4:精度标定与极限性能调优
在电机轴上固定一个轻质激光笔或长指针,正对量角器刻度盘:
- 单圈重复定位测试:控制电机正转 10 次 360°,再反转 10 次 360°。观察指针是否精确停在初始零刻度线上。若存在微小角度偏差,说明存在丢步,需检查加速度或适当调高驱动电流。
- 转速上限探索:从 60 RPM 逐步提升至 150 RPM、300 RPM。记录电机出现低频啸叫或堵转时的临界速度,并将实际工程运行最高速度限定在临界速度的 70% 以内,预留足够力矩裕量。
六、常见故障排查决策矩阵与调试经验
在串口步进控制的实际测试中,常见的异常现象及对应的排查决策如下所示:
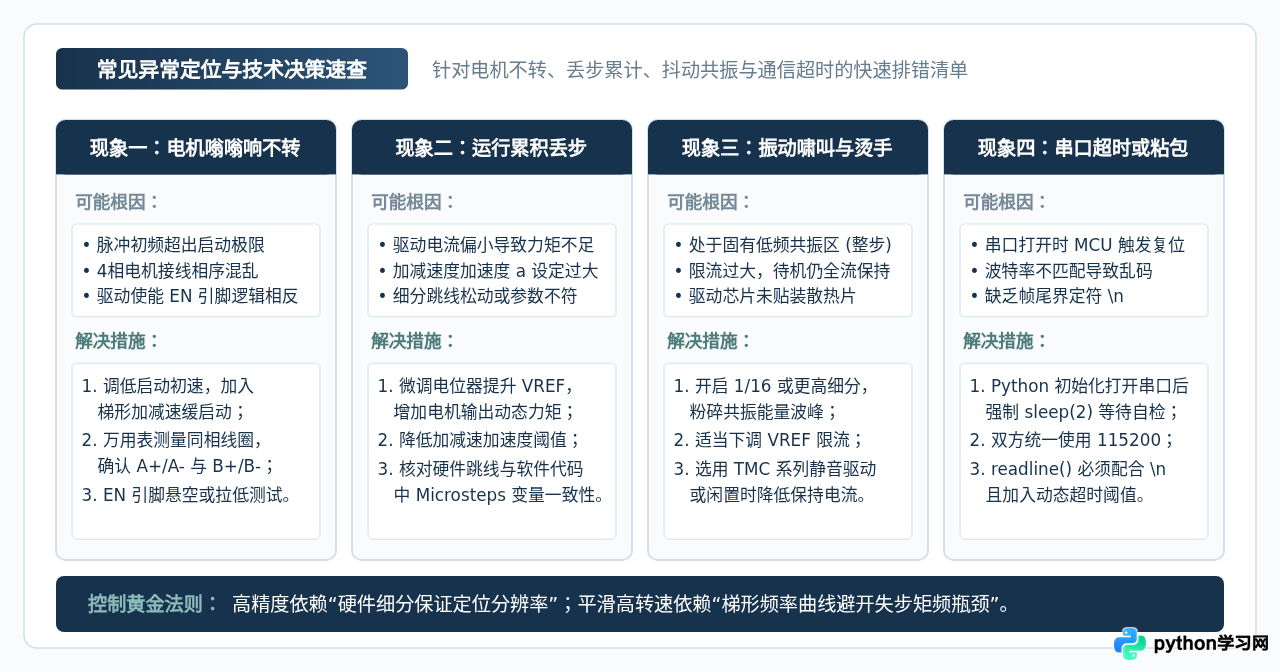
- 电机发热与温度范围:步进电机表面达到 50°C ~ 70°C 属于工业正常现象(步进电机在静止保持时依然通全电流)。若超过 85°C 甚至散发焦糊味,说明电位器 VREF 调得过高,需逆时针减小限流。
- 串口通信卡死:上位机
readline()若未设置有效timeout,当下位机死机或丢包时会导致 Python 脚本永久挂起。务必始终传入明确的超时时间,并结合try...except TimeoutError保护。 - 共振区规避:步进电机在低速(如 10~30 RPM)时整步振动显著,采用 16 细分能够将电流正弦化,将共振峰化解在极细微的步进阶段,显著改善低速定位精度。
七、总结
通过 Python 串口通信实现步进电机精确角度与速度控制,其核心架构是“上层算轨迹,下层发脉冲”。Python 专注于角度换算公式、转速频率映射以及串口协议解析;单片机硬件定时器则专注以微秒级精度输出 STEP/DIR 信号,配合 16 细分驱动器与梯形加减速曲线,即可实现兼具高精度角度定位与高平稳度调速的工业级控制效果。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









