

Python读取STM32传感器数据并保存为CSV文件
详细讲解如何通过Python使用PySerial读取STM32微控制器发送的传感器数据,进行协议解析并实时持久化保存为CSV文件,包含硬件连接、通信协议、Python完整实现及异常排查。
在嵌入式开发与数据监测场景中,将STM32单片机采集的传感器数据传输到上位机并归档,是实现数据可视化与离线分析的基本链路。最稳定且通用的途径是:STM32将传感器数据格式化为文本行,经串口(USART/UART)通过USB转TTL模块发送到计算机;计算机端运行Python脚本,利用pyserial库持续监听串口数据流,完成字符串校验与字段拆分,最后通过Python内置的csv模块将包含时间戳的结构化数据追加写入本地CSV文件中。
系统整体硬件拓扑与数据流动
整套采集链路分为物理层信号传输与逻辑层数据解析两个阶段。传感器(例如温湿度、气压、陀螺仪等模块)通过I2C、SPI或ADC总线连接至STM32主控芯片。STM32完成底层模数转换与校准计算后,通过硬件串口以固定波特率向外输出。计算机通过CH340、CP2102或FT232等USB转TTL芯片接入该信号,在操作系统层面映射为虚拟串口(COM端口或ttyUSB设备)。
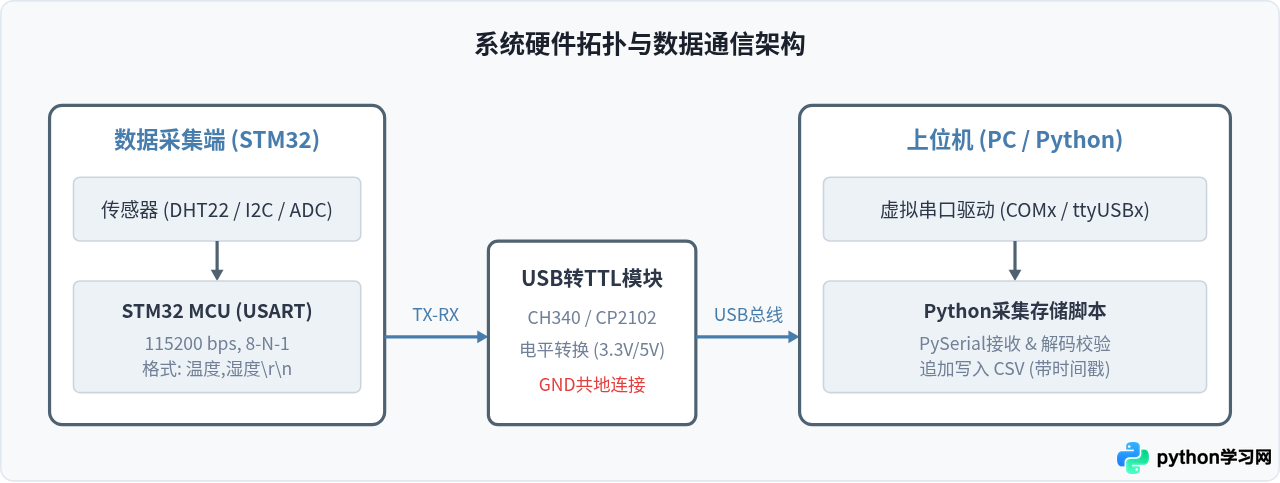
在物理接线时,有三个关键点必须核实:
- 交叉连接:STM32的TXD(发送端)必须连接USB转TTL模块的RXD(接收端);STM32的RXD连接模块的TXD。
- 共地连接(GND):STM32开发板的地线必须与USB转TTL模块的GND可靠连接,否则参考电平不一致会导致接收端出现大面积乱码或丢帧。
- 逻辑电平兼容:多数STM32芯片引脚电平为3.3V,应确保转串口模块跳线帽切换至3.3V挡位,避免5V直接输入导致引脚过压受损。
通信协议设计与STM32输出规范
为了让上位机稳定解析,下位机发送的字符流必须具备明确的分隔符和帧边界。最常见且鲁棒性较好的格式是纯文本定界符协议(ASCII Comma-Separated Values),每条有效数据以回车换行符\r\n结束。
例如,若STM32采集温度(24.5℃)、湿度(60.2%)与光照度(350 lx),其单次串口发送的字符串格式应设计为:
24.50,60.20,350\r\n在STM32工程代码中(以HAL库为例),可通过重定向printf或直接调用HAL_UART_Transmit定时向外发送数据:
/* STM32端示例逻辑:每隔1秒采集并向串口打印一行数据 */
char tx_buffer[64];
float temperature = 24.5f;
float humidity = 60.2f;
int light_level = 350;

snprintf(tx_buffer, sizeof(tx_buffer), "%.2f,%.2f,%d\r\n", temperature, humidity, light_level);
HAL_UART_Transmit(&huart1, (uint8_t*)tx_buffer, strlen(tx_buffer), 100);
HAL_Delay(1000);
Python端完整实现步骤与逻辑
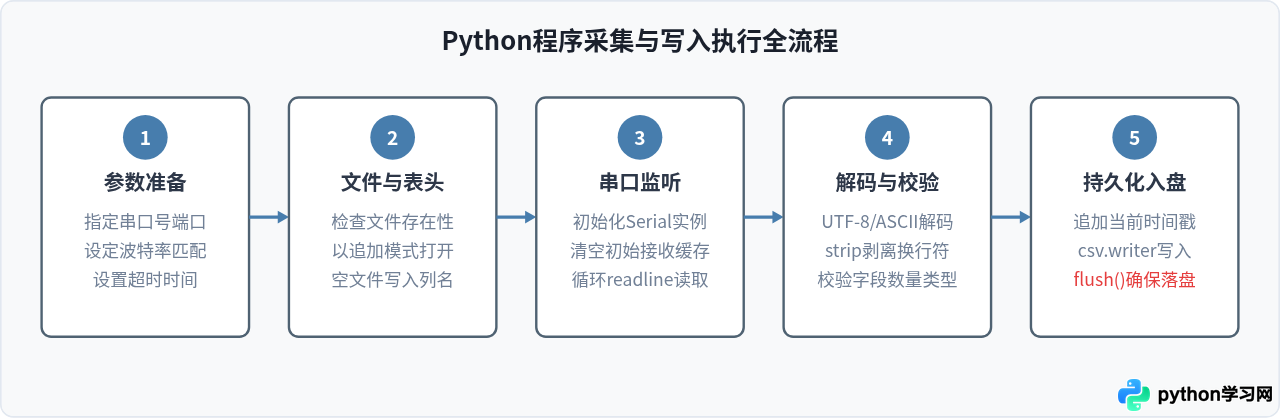
在上位机端,整个Python程序的生命周期可以拆解为配置初始化、串口开启、行监听、格式校验与实时写入五大环节。
1. 依赖库安装
Python标准库自带csv、time和datetime模块,唯一需要安装的第三方依赖是pyserial:
pip install pyserialpyserial 而非 serial。如果错误安装了名为 serial 的同名废弃库,会导致 import serial 无法找到 Serial 类。
2. 编写Python完整采集脚本
以下脚本具备自动创建表头、时间戳附加、脏数据容错过滤以及中断安全退出的完整逻辑:
import os
import csv
import time
from datetime import datetime
import serial

# --- 参数配置 ---
SERIAL_PORT = "COM3"       # Windows如 'COM3', Linux/macOS如 '/dev/ttyUSB0'
BAUD_RATE = 115200         # 必须与STM32串口波特率一致
OUTPUT_CSV_FILE = "sensor_data.csv"
EXPECTED_FIELDS_COUNT = 3  # 预期字段数:温度, 湿度, 光照

def init_csv_file(filepath):
    """初始化CSV文件,如果文件不存在则写入表头"""
    file_exists = os.path.exists(filepath)
    if not file_exists:
        with open(filepath, mode="w", newline="", encoding="utf-8") as f:
            writer = csv.writer(f)
            writer.writerow(["Timestamp", "Temperature_C", "Humidity_Pct", "Light_Lux"])
            print(f"[系统] 创建新数据文件并写入表头: {filepath}")

def main():
    init_csv_file(OUTPUT_CSV_FILE)

    print(f"[系统] 正在尝试连接串口: {SERIAL_PORT} (波特率: {BAUD_RATE})...")
    try:
        ser = serial.Serial(
            port=SERIAL_PORT,
            baudrate=BAUD_RATE,
            bytesize=serial.EIGHTBITS,
            parity=serial.PARITY_NONE,
            stopbits=serial.STOPBITS_ONE,
            timeout=2.0  # 读取超时时间,防止无数据时程序无限挂起
        )
    except serial.SerialException as e:
        print(f"[错误] 无法打开串口 {SERIAL_PORT}: {e}")
        return

    # 首次打开串口时,清空历史残余缓冲区数据
    ser.reset_input_buffer()
    time.sleep(1.0)
    print(f"[系统] 串口连接成功,开始持续监听并写入 {OUTPUT_CSV_FILE}(按 Ctrl+C 停止)...")

    # 以追加模式持续保持文件打开
    try:
        with open(OUTPUT_CSV_FILE, mode="a", newline="", encoding="utf-8") as csv_file:
            csv_writer = csv.writer(csv_file)

            while True:
                # 阻塞读取直到遇到换行符 \n 或超时
                raw_bytes = ser.readline()
                if not raw_bytes:
                    continue

                try:
                    line_str = raw_bytes.decode("utf-8", errors="ignore").strip()
                except Exception:
                    continue

                if not line_str:
                    continue

                # 拆分逗号字段
                fields = line_str.split(",")
                if len(fields) != EXPECTED_FIELDS_COUNT:
                    print(f"[警告] 丢弃异常格式帧: {line_str}")
                    continue

                # 验证字段数值合法性
                try:
                    temp_val = float(fields[0])
                    humi_val = float(fields[1])
                    light_val = int(fields[2])
                except ValueError:
                    print(f"[警告] 数据转换失败,包含非法字符: {line_str}")
                    continue

                # 获取当前系统毫秒级时间戳
                current_time = datetime.now().strftime("%Y-%m-%d %H:%M:%S.%f")[:-3]

                # 写入CSV记录
                row_data = [current_time, temp_val, humi_val, light_val]
                csv_writer.writerow(row_data)

                # 关键:强制刷新缓冲区,确保实时持久化,防止突然断电或程序崩溃丢失数据
                csv_file.flush()

                print(f"[记录] {current_time} -> 温度:{temp_val}℃, 湿度:{humi_val}%, 光照:{light_val}lx")

    except KeyboardInterrupt:
        print("\n[系统] 接收到退出信号,正在安全关闭...")
    finally:
        if ser.is_open:
            ser.close()
            print("[系统] 串口已安全释放。")

if __name__ == "__main__":
    main()
数据拆分、校验与行记录组装解析
在传感器数据采集过程中,由于上位机刚刚连接串口时STM32可能正在发送某个字符的中间阶段,第一帧收到的原始数据常常是半截断的残帧。此外,外界电磁干扰偶尔也会导致串口比特错位。因此,解析模块必须具备健壮的容错机制:
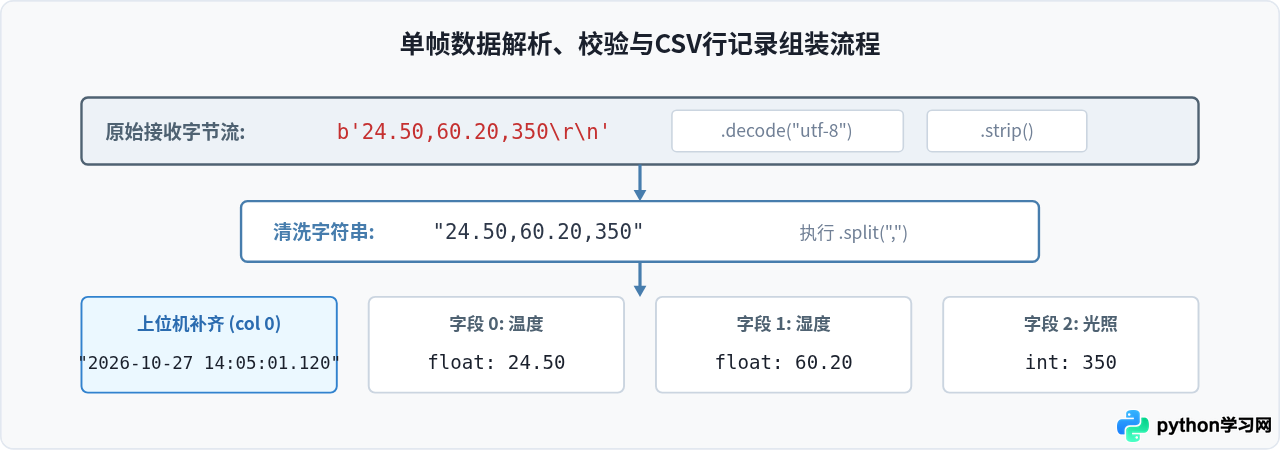
在数据处理阶段,程序依次执行三道防线:
- 解码过滤:使用
decode("utf-8", errors="ignore")防止因单字节噪点导致整个程序崩溃抛出UnicodeDecodeError。 - 元素数量校验:通过
len(fields) == EXPECTED_FIELDS_COUNT快速剔除开头由于截断产生的半行残缺文本。 - 显式类型转换:对解析出的字段强制进行
float()或int()类型转换,不仅保证存入数据的合规性,还能有效滤除含乱码字母的损坏行。
常见问题排查与运行验证
在实际联调过程中,常见异常现象与定位解决方式如下表所示:
| 现象表现 | 可能原因 | 排查与修复方法 |
|---|---|---|
SerialException: could not open port |
串口号错误、驱动缺失或被串口助手占用 | 在设备管理器中确认COM号,关闭已打开该端口的其他串口监视软件。 |
| 接收到的全是无序乱码字符 | 双方波特率不匹配,或未接共地线 | 确认Python与STM32工程波特率完全一致(如均为115200),检查GND是否接好。 |
| 程序运行中无输出,一直处于等待 | TX/RX接反,或STM32未触发发送 | 调换TXD与RXD引脚;用示波器或USB转TTL上的闪烁指示灯观察是否有脉冲信号。 |
| 程序被关闭后CSV文件为空 | I/O缓冲未落盘 | 在每行writerow()后显式调用csv_file.flush()强制写盘。 |
总结与长期稳定采集的最佳实践
通过PySerial与CSV模块的组合,可以以极轻量的方式构建一套工业级传感器数据采集持久化工具。为了确保采集系统能连续数天稳定运行,有以下总结性建议:
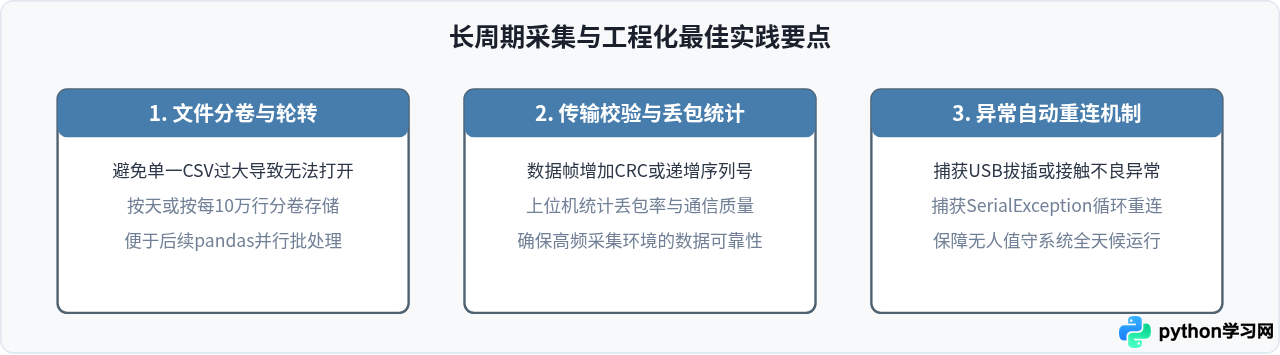
在构建传感器数据流时,优先采用清晰的文本逗号定界协议,并在Python端辅以显式的行缓冲刷新与异常捕获,是嵌入式设备与计算机之间进行可靠数据传输和保存的最佳起点。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









