

Python实现Modbus RTU协议串口通信示例
详细讲解使用Python实现Modbus RTU串口通信的完整方法,包含RS485总线拓扑、pymodbus库环境配置、保持寄存器读写代码示例、大小端字节解析及常见通信故障排查。
在工业自动化与物联网现场,传感器、温控仪、电表及PLC等设备常采用Modbus RTU协议通过RS-485物理总线与上位机通信。Python借助成熟的串口通信库,能够快速建立与从机设备的稳定数据交互。本文将从硬件拓扑与数据帧原理讲起,结合标准的pymodbus库,给出建立串口连接、读取与写入保持寄存器的完整可执行代码,并阐明字节序解析与工业现场高频通信故障的排查方法。
一、Modbus RTU通信机制与物理总线架构
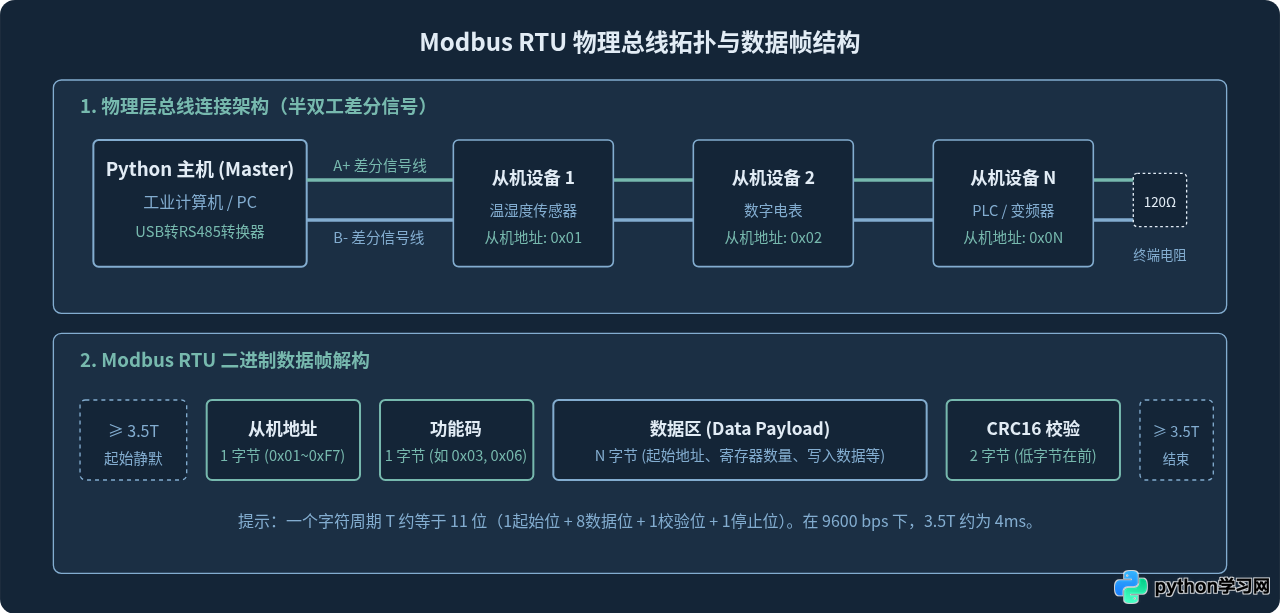
Modbus RTU是一种基于主从(Master-Slave,现标准术语为Client-Server)架构的单主半双工通信协议。在同一条RS-485总线上,只允许存在一个主机(客户端),负责主动发起查询或控制请求;总线上挂载的一个或多个从机(服务端)则分配唯一的站号(从机地址 1~247),在接收到针对自身的指令后返回响应。
由于RS-485采用差分信号传输(A+与B-两根数据线),总线在物理层面同时只能由一方发送数据。Modbus RTU采用紧凑的十六进制二进制编码,每帧报文由从机地址、功能码、数据载荷以及CRC16循环冗余校验码组成。在时间轴上,帧与帧之间通过至少3.5个字符传输时间的静默间隔(3.5T)作为帧起始与结束的分界线,避免了复杂的包头包尾标识。
二、Modbus寄存器类型与常用功能码对照
在编写代码前,必须理清设备厂商协议文档中提及的“寄存器”与“功能码”。Modbus协议将设备内部的数据抽象划分为四种基础存储区:
- 输出线圈(Coils / 0x):位操作,可读可写,常用于继电器吸合、电磁阀启闭等开关量输出控制。
- 离散输入(Discrete Inputs / 1x):位操作,只读,常用于限位开关、行程传感器等外部物理开关状态检测。
- 输入寄存器(Input Registers / 3x):字操作(16位),只读,常用于采集模拟量数值,如温度、压力、实时电压等。
- 保持寄存器(Holding Registers / 4x):字操作(16位),可读可写,既可以用于参数设定(如报警阈值、设备通信地址),也可以用于读取状态和测量值,是实际工程中使用频率最高的寄存器类型。
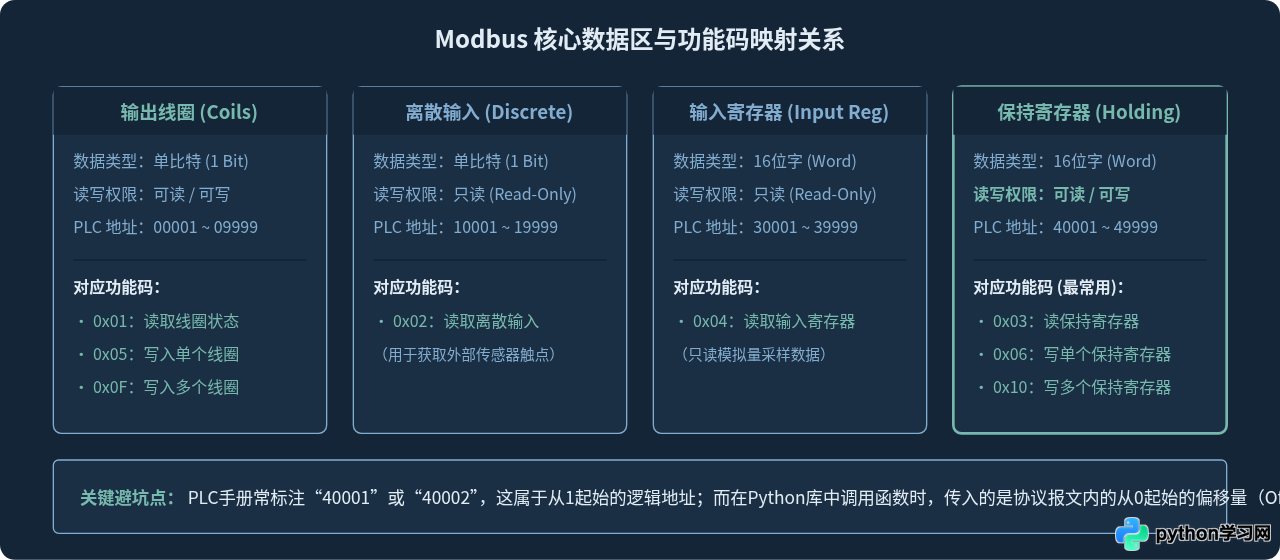
0x03本身就已经向从机表明操作的是保持寄存器区,因此报文里的数据地址直接从0x0000起算。如果设备手册写着“寄存器地址40001”,在Python代码中应填写address=0。
三、Python环境准备与串口参数配置
在Python生态中,实现Modbus RTU最常用且支持最全面的第三方库是pymodbus,它底层依赖pyserial提供跨平台的串口操作接口。可以通过pip命令直接安装:
pip install pymodbus pyserial在运行通信代码前,需要确认物理串口名称及硬件通信参数。通信双方的这五个串口参数必须保持绝对一致:
- 串口设备号(Port):在Windows系统中通常为
COM3、COM4等;在Linux或树莓派系统中通常为/dev/ttyUSB0或/dev/ttyS0。 - 波特率(Baudrate):常见为
9600、19200、115200。 - 数据位(Bytesize):Modbus RTU标准固定为
8位。 - 奇偶校验位(Parity):常见的设置为无校验(
'N')、偶校验('E')或奇校验('O')。工业现场默认多为'N'或'E'。 - 停止位(Stopbits):无校验时通常为
1位或2位;有校验时通常为1位。工业现场最经典的组合即为9600-8-N-1。
四、Python完整通信实战示例
下面的示例代码演示了从建立串口连接、读取保持寄存器、写入控制寄存器到安全关闭串口的全流程。代码基于pymodbus 3.x现代接口编写,内嵌了严谨的异常处理逻辑。
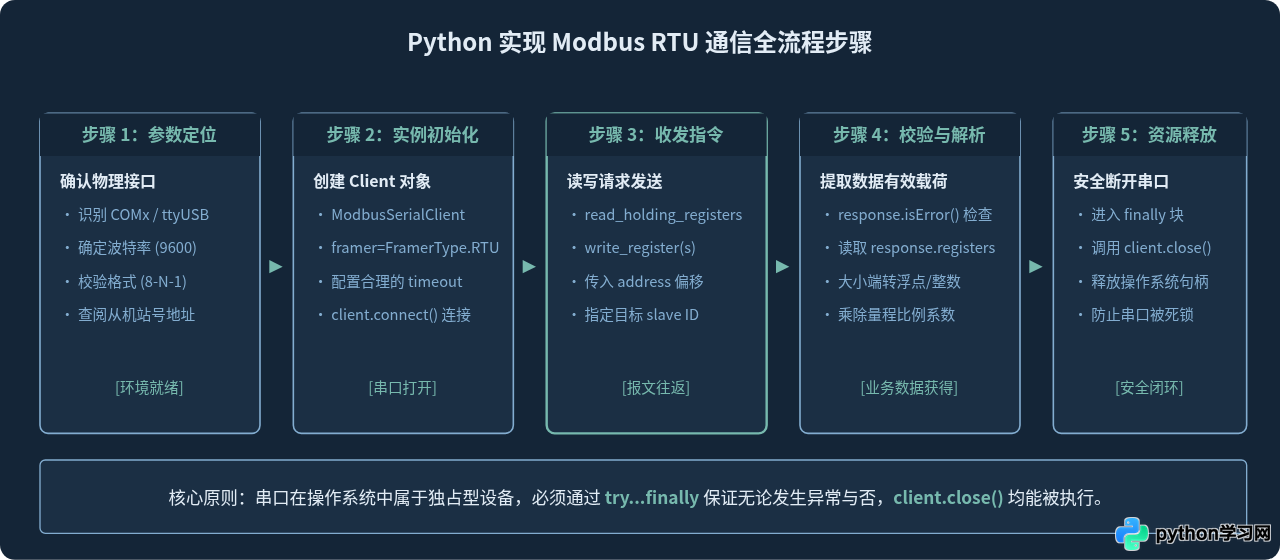
完整Python代码实现
import time
from pymodbus.client import ModbusSerialClient
from pymodbus.exceptions import ModbusException

def main():
    # 1. 配置并初始化 Modbus RTU 串口客户端
    # Windows系统通常使用 'COM3', 'COM4' 等;Linux/树莓派通常使用 '/dev/ttyUSB0'
    client = ModbusSerialClient(
        port="COM3",           # 实际串口号
        baudrate=9600,         # 波特率
        bytesize=8,            # 数据位
        parity="N",            # 校验位: 'N'=None, 'E'=Even, 'O'=Odd
        stopbits=1,            # 停止位
        timeout=1.0            # 响应超时时间(秒)
    )

    # 2. 尝试打开物理串口
    if not client.connect():
        print("错误:无法打开指定的串口,请检查端口是否被占用或连接是否松动。")
        return

    print("串口打开成功,准备进行 Modbus RTU 数据交互...")

    try:
        slave_id = 1  # 目标从机设备站号地址 (Slave ID)

        # -------------------------------------------------------------
        # 操作一:读取保持寄存器 (功能码 0x03)
        # 假设读取从机地址 40001 开始的 2 个寄存器 (对应起始偏移 address=0)
        # -------------------------------------------------------------
        start_address = 0
        read_count = 2
        print(f"\n--- [1] 读取保持寄存器: 从机={slave_id}, 起始偏移={start_address}, 数量={read_count} ---")

        # pymodbus 3.x 统一支持 slave 参数指定站号
        read_resp = client.read_holding_registers(
            address=start_address,
            count=read_count,
            slave=slave_id
        )

        # 校验响应对象
        if read_resp.isError():
            print(f"读取失败,Modbus异常信息: {read_resp}")
        else:
            # 获取解析出的16位无符号整型列表
            raw_registers = read_resp.registers
            print(f"读取成功!原始寄存器值 (十进制): {raw_registers}")
            for idx, val in enumerate(raw_registers):
                print(f"  寄存器 [偏移 {start_address + idx}] -> 十进制: {val}, 十六进制: 0x{val:04X}")

        # 稍微间隔,避免请求过于密集触发从机忙
        time.sleep(0.05)

        # -------------------------------------------------------------
        # 操作二:写入单个保持寄存器 (功能码 0x06)
        # 假设向偏移 address=5 (对应40006) 写入数值 120
        # -------------------------------------------------------------
        write_addr = 5
        write_val = 120
        print(f"\n--- [2] 写入单个保持寄存器: 从机={slave_id}, 偏移={write_addr}, 写入值={write_val} ---")

        write_resp = client.write_register(
            address=write_addr,
            value=write_val,
            slave=slave_id
        )

        if write_resp.isError():
            print(f"写入失败,Modbus异常信息: {write_resp}")
        else:
            print(f"写入成功!从机确认写入地址 {write_addr} 的值为 {write_val}")

    except ModbusException as ex:
        print(f"通信过程中捕获到协议级异常: {ex}")
    except Exception as ex:
        print(f"系统级或未预期异常: {ex}")
    finally:
        # 3. 必须在 finally 中关闭客户端,释放串口资源
        client.close()
        print("\n串口已安全关闭,释放通信句柄。")

if __name__ == "__main__":
    main()
示例执行输出说明
当硬件线路与从机配置正确时,运行上述代码的控制台输出如下:
串口打开成功,准备进行 Modbus RTU 数据交互...

--- [1] 读取保持寄存器: 从机=1, 起始偏移=0, 数量=2 ---
读取成功!原始寄存器值 (十进制): [256, 1024]
  寄存器 [偏移 0] -> 十进制: 256, 十六进制: 0x0100
  寄存器 [偏移 1] -> 十进制: 1024, 十六进制: 0x0400

--- [2] 写入单个保持寄存器: 从机=1, 偏移=5, 写入值=120 ---
写入成功!从机确认写入地址 5 的值为 120

串口已安全关闭,释放通信句柄。
五、32位整数与浮点数的大小端解析方法
在实际工业现场中,Modbus协议原生每个寄存器仅能承载16位(2字节)数据。然而,温度变送器、电表电量、流量计等通常需要传输32位IEEE 754单精度浮点数(Float)或32位长整型(Int32),这就需要占用连续的两个保持寄存器。
由于Modbus协议未对多字节数据跨寄存器的存储顺序做出硬性规定,不同厂商在实现时存在“字节序(Byte Order)”和“字序(Word Order)”的差异。常见有四种排列方式:
- 大端模式(Big-Endian / ABCD):高位寄存器在前,寄存器内高位字节在前(标准大端)。
- 小端模式(Little-Endian / DCBA):低位寄存器在前,寄存器内低位字节在前。
- 字交换大端(Word Swap / CDAB):低位寄存器在前,但寄存器内高位字节在前(非常多PLC采用此模式)。
- 字节交换大端(Byte Swap / BADC):高位寄存器在前,但寄存器内低位字节在前。
在Python中,使用内置的struct模块可以高效且清晰地实现多寄存器数值解码:
import struct

# 假设从机返回两个寄存器值:[0x41C8, 0x0000]
registers = [0x41C8, 0x0000]

# 1. 还原为原始 4 字节数据 (每个寄存器为2字节大端)
raw_bytes = struct.pack(">HH", registers[0], registers[1])

# 2. 按照 IEEE 754 浮点数解包 (大端模式 '>f')
float_val_big = struct.unpack(">f", raw_bytes)[0]
print(f"大端模式解析浮点数: {float_val_big:.2f}")  # 输出: 25.00

# 3. 若设备采用字交换模式 (CDAB),调整打包顺序即可
raw_bytes_swap = struct.pack(">HH", registers[1], registers[0])
float_val_swap = struct.unpack(">f", raw_bytes_swap)[0]
print(f"字交换模式解析浮点数: {float_val_swap:.2f}")
六、通信故障诊断排查树与工程总结
工业串口通信现场环境复杂,受到线缆长度、屏蔽接地、信号反射及设备响应速度等多重影响。当程序运行出现超时或数据错误时,可按照以下标准化排查路径定位问题。
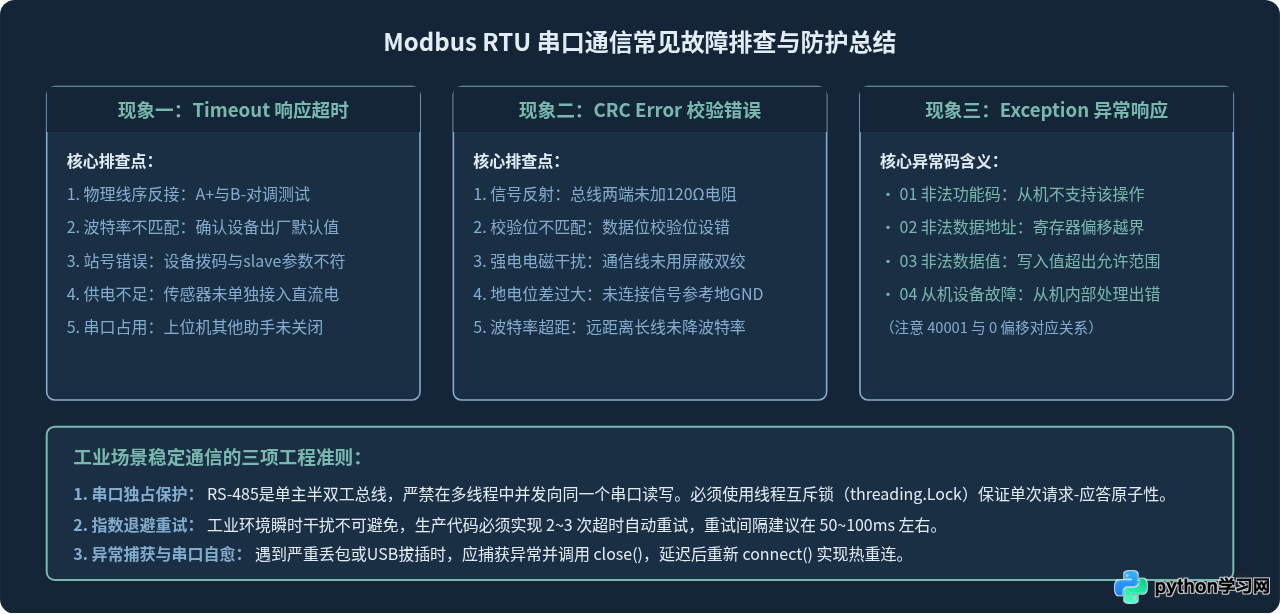
总结
使用Python实现Modbus RTU串口通信的核心关键在于:理清RS-485硬件总线主从关系、正确换算从0起始的寄存器逻辑偏移、匹配串口波特率与校验位,以及在代码中严格维护串口的生命周期。掌握了这些规范后,不论是接入单台工业仪表,还是构建大规模的数据采集监控系统(SCADA),都能保证通信的高效与可靠。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









