

Python SPI通信库对比:spidev、CircuitPython与py-spidev适用场景
深入对比 Python SPI 通信库 spidev、CircuitPython 与 py-spidev 的底层架构、通信性能、API 差异与选型依据,助你在嵌入式 Linux 与微控制器开发中快速做出合理选择。
在 Python 嵌入式开发中,SPI(Serial Peripheral Interface,串行外设接口)凭借高传输速率与全双工特性,被广泛用于控制液晶屏、读取高速 ADC/DAC 以及与各类传感器通信。面对 spidev、CircuitPython 与 py-spidev 这三个常见库,开发者往往因名称相近或平台抽象差异而感到困惑。简而言之:spidev 是 Linux 单板机上的高性能原生首选,CircuitPython 适合微控制器及跨硬件的传感器应用,而 py-spidev 则是历史命名演变与特定兼容环境下的产物。理解它们在系统架构、通信机制与依赖生态上的差异,是完成软硬件选型的关键。
一、系统架构与底层工作机制
SPI 属于同步串行通信协议,采用主从架构,由四根信号线构成:主设备时钟输出(SCLK)、主出从入数据线(MOSI)、主入从出数据线(MISO)以及从设备使能片选线(CS/SS)。Python 语言本身无法直接操纵底层物理引脚,必须依托不同的底层抽象层来实现时序与缓冲管理。
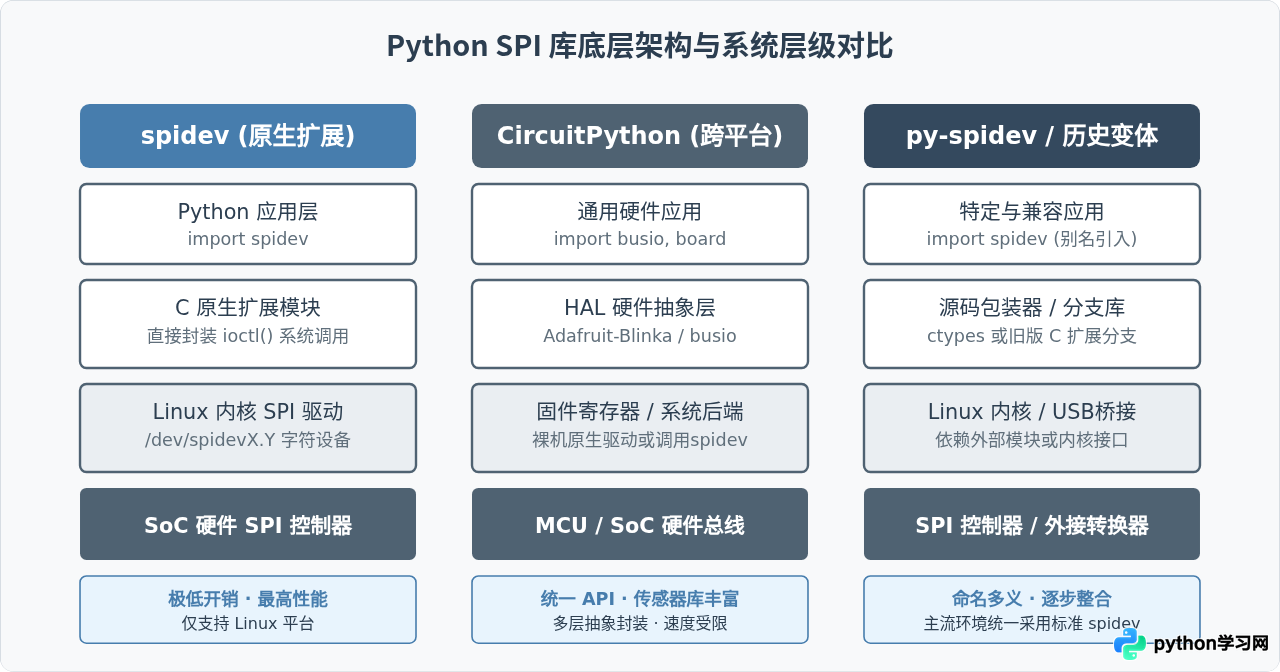
1. spidev:直接对接 Linux 内核的极速通路
spidev 是 Linux 环境下最成熟的 Python 绑定。它本质上是用 C 语言编写的 CPython 原生扩展,直接调用 Linux 内核提供的 /dev/spidevX.Y 字符设备节点(X 代表总线编号,Y 代表片选编号)。在执行数据交换时,它直接通过 ioctl() 系统调用将用户空间的缓冲区内存指针传递给内核驱动,几乎不存在额外的 Python 对象打包开销,因而能够稳定跑满几十兆赫兹的时钟频率。
2. CircuitPython:硬件中立的生态抽象层
CircuitPython 是由 Adafruit 主导的微控制器软件生态。与依赖 Linux 系统的工具不同,它的核心 busio.SPI 最初设计运行在无需操作系统的微控制器(如 RP2040、ESP32-S3、SAMD21)上。为了让相同的代码能够在单板计算机(如树莓派)上运行,Adafruit 推出了 Adafruit-Blinka 兼容层。在 Linux 上引入 busio 时,Blinka 会在底层自动调用系统的 spidev,并对外暴露统一的跨平台 API。其核心优势在于能够直接复用数以百计的高级传感器驱动库。
3. py-spidev:名称辨析与历史现状
很多开发者在配置项目依赖时会发现 py-spidev 这个名字。需要特别澄清的是,在 Python 包索引(PyPI)的发展历程中,早期的 Linux SPI 包装项目曾被命名或重定向为 py-spidev。但目前主流的、由树莓派官方推荐且持续维护的包名是标准的 spidev(由 Volker Thomsen 等人维护)。部分特定项目(如某些使用 ctypes 封装的变体或打包脚本)仍保留 py-spidev 作为别名。在新项目编写 requirements.txt 时,除非明确依赖特定分支,否则均应统一使用 spidev。
二、SPI 通信时序与全双工数据流解析
SPI 协议并非单向发送后再接收,而是在时钟引脚驱动下,主从两端的移位寄存器同时进行位移。每发送一个字节的同时,主设备必定会接收到一个字节,这就是“全双工数据交换”(Full-Duplex)。
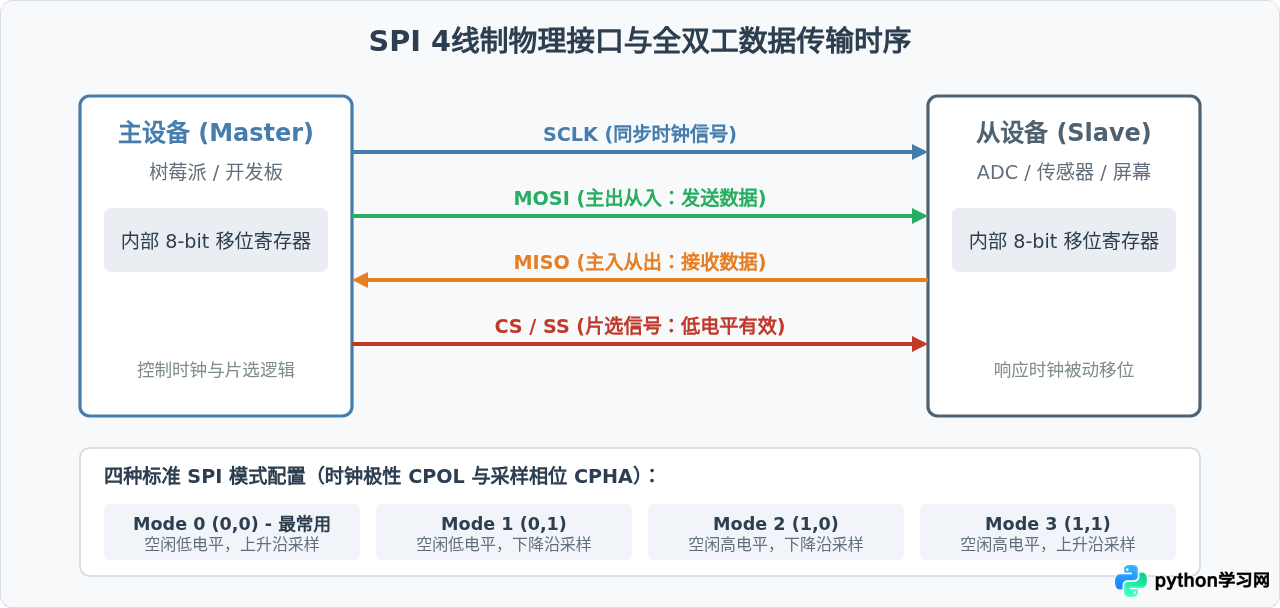
在库的 API 表现上,全双工传输体现出明显的不同风格:
- spidev:提供标志性的
xfer2([tx_bytes])方法。传入一个包含若干字节的列表,硬件在发送该列表的同时,返回长度完全一致的接收字节列表。在传输过程中保持片选引脚全程拉低。 - CircuitPython:通过
write()、readinto()以及组合方法write_readinto(out_buffer, in_buffer)完成。其接口强调显式锁定总线(while not spi.try_lock(): pass),多线程或共享总线安全性更佳,但代码略显繁琐。
三、实操流程:从环境配置到数据收发验证
为了保证硬件通信可靠,必须遵循严谨的验证流程。无论最终选择哪个库,第一步都是在系统层确认物理控制器已经开启,随后通过回环测试(Loopback Test)排除接线与驱动故障。
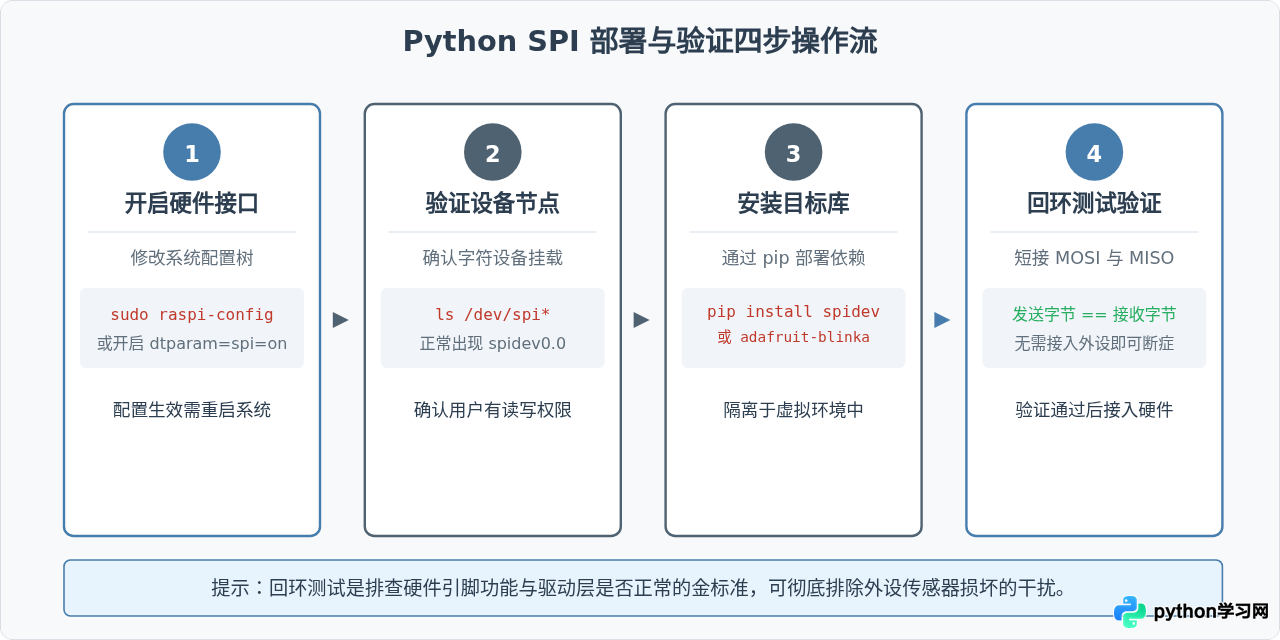
1. spidev 典型实现(以回环测试为例)
在短接开发板的 MOSI(引脚 19)与 MISO(引脚 21)后,运行以下脚本即可完成验证:
import spidev

# 1. 实例化 SPI 对象
spi = spidev.SpiDev()

# 2. 打开总线 0,从设备片选 0 (/dev/spidev0.0)
spi.open(0, 0)

# 3. 配置通信参数
spi.max_speed_hz = 5000000  # 设置时钟频率为 5MHz
spi.mode = 0b00             # 设置为 SPI 模式 0 (CPOL=0, CPHA=0)
spi.bits_per_word = 8       # 每次传输字长为 8-bit

try:
    # 4. 执行全双工通信测试
    send_data = [0x55, 0xAA, 0xF0, 0x0F]
    recv_data = spi.xfer2(send_data)

    print("发送数据:", [hex(b) for b in send_data])
    print("接收数据:", [hex(b) for b in recv_data])
    assert send_data == recv_data, "回环测试失败:收发数据不一致!"
    print("验证成功:SPI 控制器与驱动正常工作。")
finally:
    # 5. 必须显式释放总线文件描述符
    spi.close()
2. CircuitPython / Blinka 对应实现
如果使用 CircuitPython 生态,代码体现出更强的对象导向与总线保护机制:
import board
import busio

# 1. 初始化标准 SPI 接口(自动绑定硬件默认引脚)
spi = busio.SPI(clock=board.SCK, MOSI=board.MOSI, MISO=board.MISO)

# 2. 尝试获取总线锁
while not spi.try_lock():
    pass

try:
    # 3. 配置波特率与传输相位
    spi.configure(baudrate=5000000, phase=0, polarity=0)

    # 4. 准备收发缓冲区
    out_data = bytearray([0x55, 0xAA, 0xF0, 0x0F])
    in_data = bytearray(len(out_data))

    # 5. 执行双向数据交互
    spi.write_readinto(out_data, in_data)
    print("CircuitPython 回环接收:", [hex(b) for b in in_data])
finally:
    # 6. 必须显式解锁总线
    spi.unlock()
    spi.deinit()
四、选型决策与核心差异矩阵
在实际工程中选择哪个库,不应盲目追随习惯,而应依据项目运行的主机类型、外设驱动生态以及实时性要求做出评估。
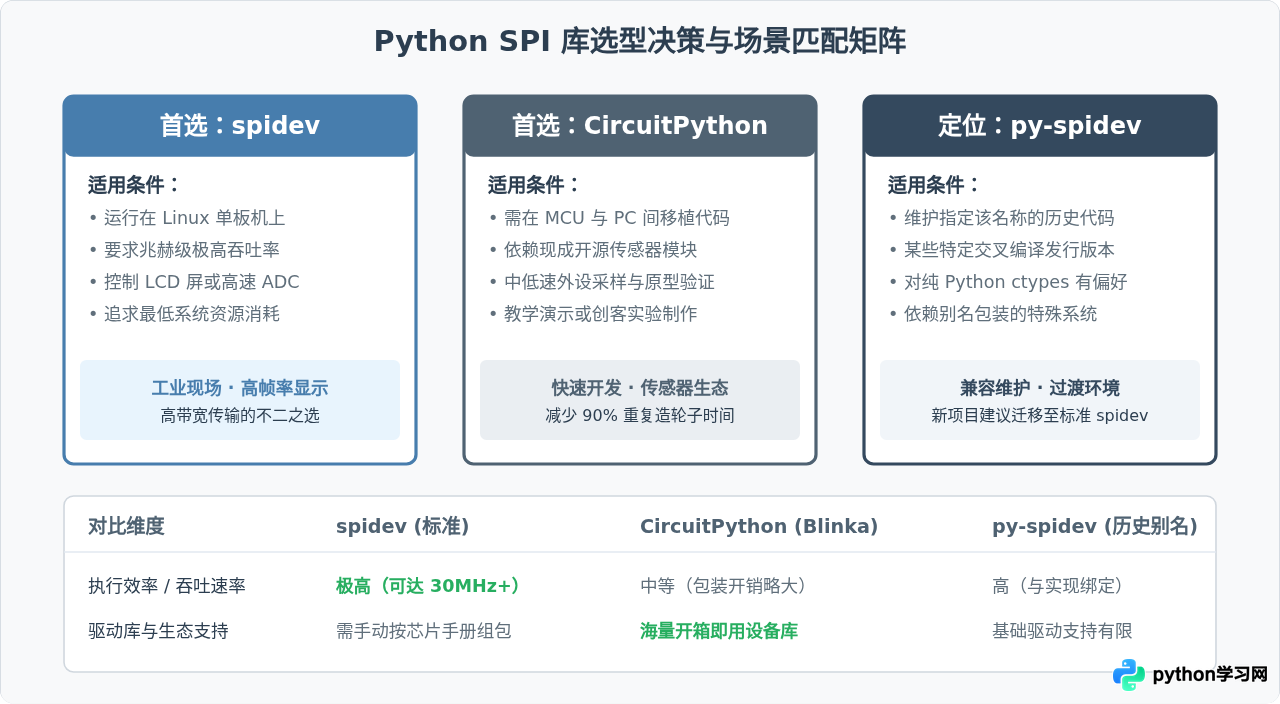
为了进一步细化差异,下表列出了开发选型中最核心的技术参数比对:
| 对比项目 | spidev | CircuitPython (busio/Blinka) | py-spidev |
|---|---|---|---|
| 宿主平台要求 | 仅限 Linux 单板机(需内核开启 spidev) | 跨平台(单片机裸机、Linux、macOS/PC+桥接器) | 主要为 Linux 系统 |
| 最大传输速度 | 极高(仅受限于 SoC 硬件极限与布线质量) | 受抽象层函数调用栈影响,适合中低速场景 | 较高(视 C 扩展或 ctypes 实现而定) |
| 总线并发机制 | 依赖操作系统文件描述符,需自行处理锁 | 强制 try_lock() / unlock(),安全性高 |
依赖底层实现,需自行管理锁 |
| 配套驱动生态 | 通常需要开发者手动编写寄存器读写函数 | 拥有数百个官方及社区维护的即插即用驱动 | 与 spidev 代码基本互通,但无专属驱动库 |
| 维护与命名现状 | 官方主流维护,Debian/树莓派默认标准 | Adafruit 基金会强力支持,版本演进频繁 | 多数项目已归并或建议迁移至 spidev |
五、工程实践常见陷阱与排查要点
在 Linux 单板机上运行
spi.open(0, 0) 报 PermissionError,根本原因通常是当前 Linux 普通用户未加入 spi 或 gpio 用户组。执行命令 sudo usermod -aG spi $USER,随后注销并重新登录终端即可解决,避免滥用 sudo python 破坏 Python 虚拟环境依赖。
Linux 内核驱动默认会在
xfer2() 的每一个数据包间隙自动拉高 CS 片选。若连接的外设(如某些存储芯片或显示屏控制器)要求在多段读写期间必须全程保持 CS 为低电平,可以考虑关闭内核自动片选(在初始化时指定 no_cs = True),转而使用 Python 控制普通 GPIO 引脚充当软件片选(Soft CS),以实现精准的时序控制。
当使用
spidev 一次性向屏幕写入整屏图像数据时,若列表长度超过 4096 字节,可能会抛出 OSError: [Errno 90] Message too long。这是因为 Linux 内核驱动默认的 bufsiz 限制为 4096。解决方法有两个:一是在 Python 代码中分批次切片发送;二是修改系统启动参数,在 /boot/cmdline.txt 中追加 spidev.bufsiz=65536 扩大单次缓冲上限。
综上所述,在开展 Python SPI 项目时,选型逻辑清晰直接:在 Linux 嵌入式设备上追求极致通信速度或自主实现底层通信时,标准 spidev 是最高效且无额外负担的基石;若是为了快速驱动环境光、温湿度传感器或实现跨单片机与单板机的通用代码,CircuitPython 能极大节省底层时序编码时间;面对旧代码中的 py-spidev,只需理清包名对应关系并逐步统一为 spidev,即可构建出稳定健壮的硬件交互系统。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









