

Python机器人开发常用库盘点:从RPi.GPIO到ROS
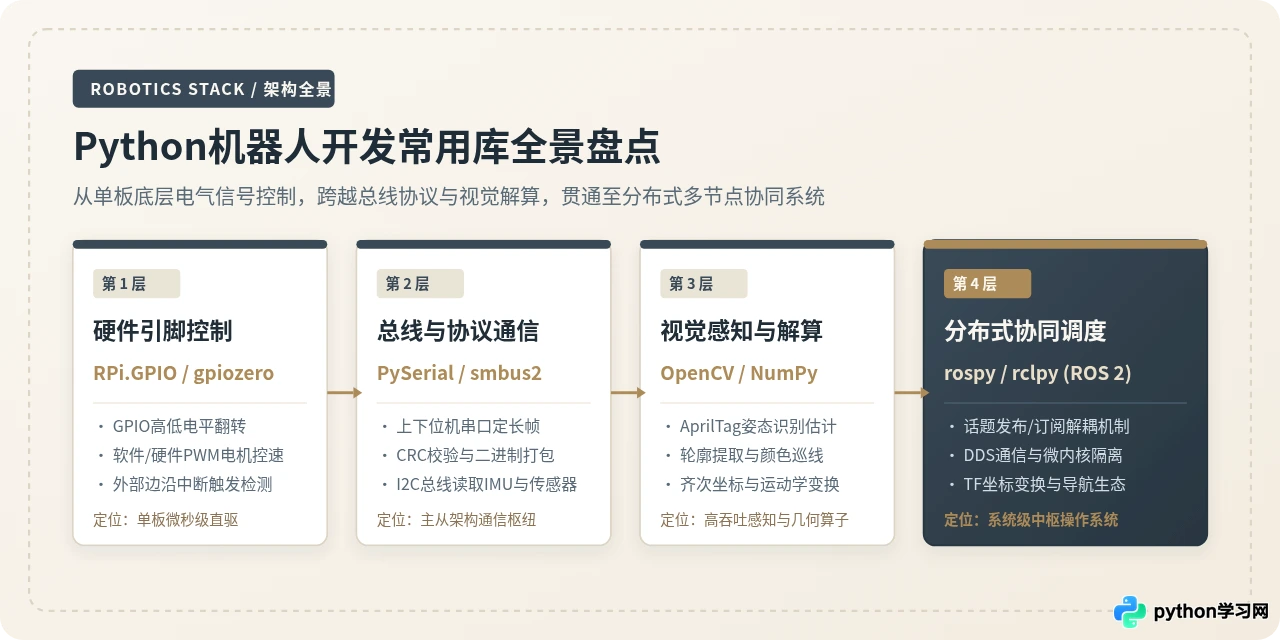
系统盘点Python在机器人开发各技术层级中的核心常用库,从底层物理引脚控制(RPi.GPIO/gpiozero)、上下位机协议通信(PySerial/smbus2)、视觉与运动学解算(OpenCV/NumPy/Pinocchio),到分布式中枢框架(ROS/ROS 2 rclpy),提供完整的架构分层、实操代码、时延特性与工程避坑指南。
适用对象:机器人软件工程师、嵌入式创客、移动机器人算法开发者 · 阅读时长约 15 分钟
一、机器人软件栈的分层架构与技术边界
在许多机器人教学实验中,初学者往往倾向于使用单个 Python 脚本同时处理传感器读取、电机调速与摄像头巡线。然而,随着机器人复杂度提升,这种模式会迅速遭遇性能与稳定性瓶颈:Python 的全局解释器锁(GIL)导致密集计算时无法保证控制时序,单一传感器的阻塞会直接导致整车底盘通信丢包甚至失控。
工业与专业级机器人系统通常遵循严格的分层架构设计。如下图所示,Python 在机器人系统中横跨四个主要层级:在底层,它通过轻量级 C 扩展库对硬件引脚施加电平与 PWM 脉冲;在中间总线层,它通过二进制协议与下位机单片机交换高频控制量;在感知与解算层,它借助 NumPy 与 OpenCV 的 C++ 内核完成毫秒级空间几何与视觉计算;在最顶层,它通过 ROS 2 的 DDS 分布式总线实现跨进程、跨物理机的节点自治与行为调度。
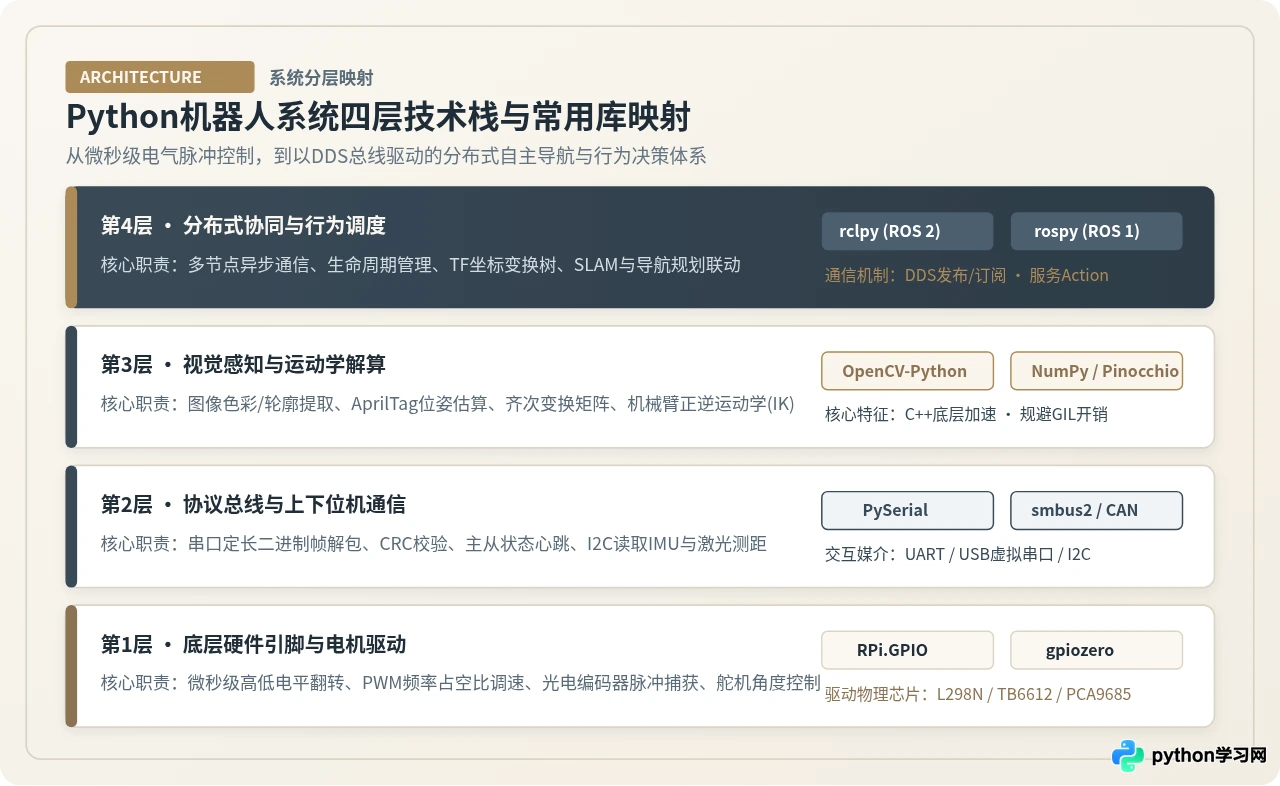
准确识别每个库所在层级的输入输出与时延边界,是避免在错误架构上耗费调试精力的关键前提。接下来我们将自底向上逐层剖析各个代表性核心库的实际用法与选型细节。
二、底层硬件引脚与电机驱动:RPi.GPIO 与 gpiozero
在树莓派(Raspberry Pi)或各类兼容引脚的嵌入式 Linux 单板机(如香橙派、Radxa)上,直接控制 GPIO(通用输入输出)引脚是驱动直流减速电机、舵机与光电传感器的基础。
1. RPi.GPIO:经典的寄存器级映射库
RPi.GPIO 是早期嵌入式树莓派开发中使用最广泛的 C-Python 封装库。它通过直接操作内存映射寄存器实现高低电平切换与软件 PWM 生成。
- 引脚编号规范:支持
GPIO.BCM(芯片原厂 GPIO 编号)与GPIO.BOARD(物理引脚序号 1-40)。在工程开发中必须全生命周期严格统一,严禁混用。 - 边沿中断检测:通过
GPIO.add_event_detect()支持上升沿、下降沿或双边沿异步回调,可用于简单的碰撞开关与接近开关监测。 - 局限性:其 PWM 为基于 Linux 软件线程的模拟脉宽调制,受操作系统任务调度波动影响,抖动(Jitter)在微秒级难以消除;在控制对脉宽极其敏感的高精度舵机时,常伴随肉眼可见的机械抖颤。
2. gpiozero:现代面向对象与设备抽象库
由树莓派官方推荐的 gpiozero 对底层进行了高度工程化抽象。它不再要求开发者手动配置每个引脚的输入输出模式与上拉电阻,而是直接提供 Motor、Robot、Servo、Button 和 DistanceSensor 等功能对象,底层可无缝切换为 RPi.GPIO、RPIO 或更底层的 pigpio(支持硬件 PWM 与 DMA 纳秒级精度)。
# 方式一:传统 RPi.GPIO 驱动双路 H 桥电机(以 TB6612 / L298N 为例)
import RPi.GPIO as GPIO
import time

AIN1, AIN2, PWMA = 17, 27, 18
GPIO.setmode(GPIO.BCM)
GPIO.setup([AIN1, AIN2, PWMA], GPIO.OUT)
pwm_left = GPIO.PWM(PWMA, 1000)  # 1 kHz 频率
pwm_left.start(0)

# 正转并以 70% 占空比运行
GPIO.output(AIN1, GPIO.HIGH)
GPIO.output(AIN2, GPIO.LOW)
pwm_left.ChangeDutyCycle(70)
time.sleep(1.0)
pwm_left.stop()
GPIO.cleanup()

# -------------------------------------------------------------
# 方式二:现代 gpiozero 驱动标准差速机器人底盘(推荐)
from gpiozero import Robot
from time import sleep

# 分别传入左轮前/后引脚、右轮前/后引脚
bot = Robot(left=(17, 27), right=(22, 23))

bot.forward(speed=0.7)  # 双轮以 70% 速度前行
sleep(1.0)
bot.right(speed=0.5)    # 原地差速右转
sleep(0.5)
bot.stop()
1. 共地原则(Common GND):电机驱动板的外接高压电池(如 12V 锂电池)的负极,必须与树莓派/单板机的 GND 引脚牢固相连,否则控制信号电平无法形成基准回路,导致电机随机乱转。
2. 树莓派 5 架构变动:在搭载 RP1 南桥芯片的树莓派 5 及 Debian Bookworm 系统上,传统的 /dev/gpiomem 映射已被重构,官方弃用 RPi.GPIO,新项目应直接采用基于标准 Linux 字符设备驱动的 gpiozero 或系统级 libgpiod。
三、总线协议与主从通信:PySerial 与 smbus2
当机器人需要闭环读取高分辨率光电编码器、执行高频 PID 速度环解算或驱动大功率伺服轮毂电机时,单板 Linux 系统的非实时性便不再胜任。此时成熟的工业方案通常采用“主从分工架构”:主控机(树莓派/工控机/Jetson)负责运算规划,下位机(STM32 / ESP32 等实时单片机)负责微秒级电机底层闭环。两者之间的高可靠性通信枢纽即为 PySerial。
1. PySerial:上下位机定长二进制帧解构
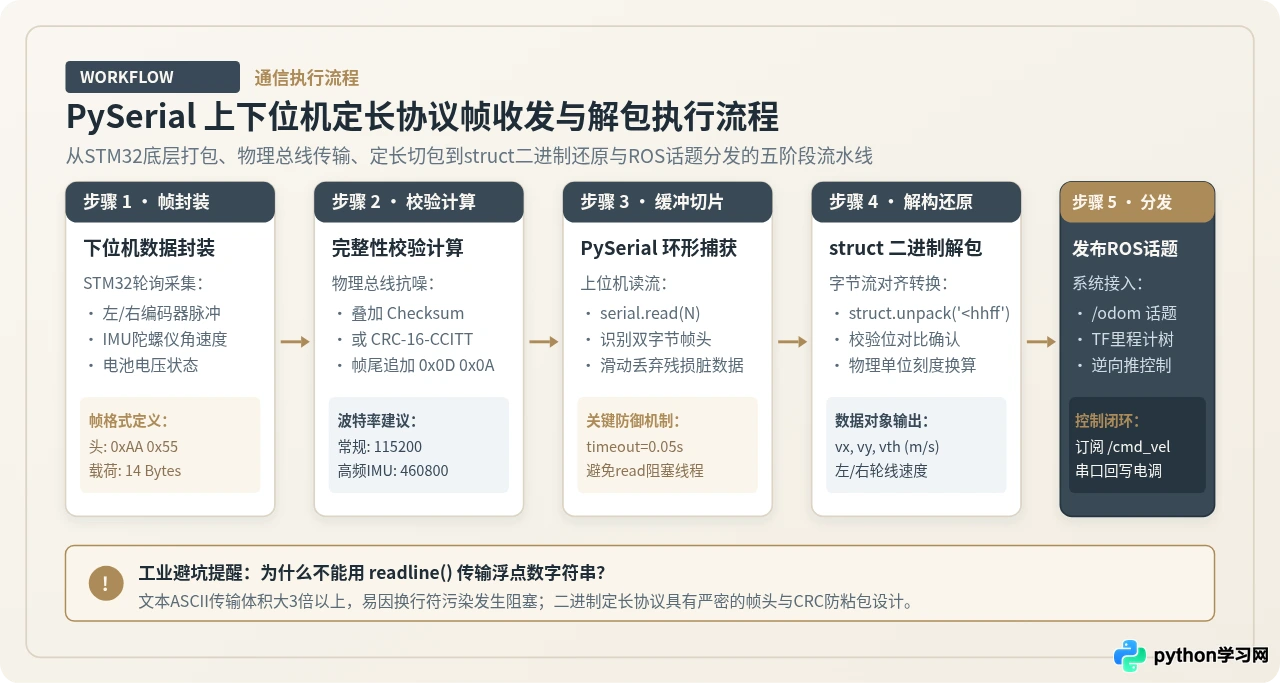
在主从通信中,初学者最容易犯的错误是使用字符串与 readline() 传输诸如 "speed:0.5,yaw:12.3
" 的 ASCII 明文。这种方式数据体积膨胀 3 倍以上,字符串浮点解析极其耗费 CPU,且在串口偶发噪声导致换行符丢失时会造成严重粘包与长时间线程阻塞。
工业级方案必须采用“固定双字节帧头 + 数据载荷 + 校验和(CRC/CheckSum)”的定长二进制协议结构,并在 Python 端结合标准库 struct 进行高吞吐流解包。
import serial
import struct
import time

class RobotSerialDriver:
    FRAME_HEADER = b'ªU'  # 0xAA 0x55 引导码
    FRAME_LEN = 16              # 2(头) + 2(左轮编码脉冲) + 2(右轮) + 4(偏航角) + 4(线速度) + 1(校验) + 1(尾)

    def __init__(self, port="/dev/ttyUSB0", baudrate=115200):
        # 必须显式设置超时,避免死锁读取线程
        self.ser = serial.Serial(port=port, baudrate=baudrate, timeout=0.05)
        self.buffer = bytearray()

    def read_telemetry(self):
        """非阻塞式滑窗解析数据帧,杜绝粘包与半包"""
        bytes_to_read = self.ser.in_waiting
        if bytes_to_read > 0:
            self.buffer.extend(self.ser.read(bytes_to_read))

        while len(self.buffer) >= self.FRAME_LEN:
            # 1. 检索帧头
            header_idx = self.buffer.find(self.FRAME_HEADER)
            if header_idx == -1:
                # 缓冲区内全为无头脏数据,清空后保留最后1字节防止跨包截断
                self.buffer = self.buffer[-1:]
                return None

            # 丢弃帧头之前的垃圾字节
            if header_idx > 0:
                self.buffer = self.buffer[header_idx:]

            if len(self.buffer) < self.FRAME_LEN:
                return None  # 半包等待后续字节到达

            frame = self.buffer[:self.FRAME_LEN]

            # 2. 校验和验证 (累加和低8位)
            checksum_calc = sum(frame[2:14]) & 0xFF
            checksum_recv = frame[14]
            if checksum_calc != checksum_recv:
                # 校验失败,移过当前帧头继续寻优
                self.buffer = self.buffer[2:]
                continue

            # 3. struct 字节反序列化 (小端格式)
            # h: short(2B), i: int(4B), f: float(4B)
            left_ticks, right_ticks, yaw_raw, vx_raw = struct.unpack('<hhff', frame[2:14])

            # 剔除已解析帧
            self.buffer = self.buffer[self.FRAME_LEN:]
            return {
                "left_ticks": left_ticks,
                "right_ticks": right_ticks,
                "yaw": yaw_raw,
                "vx": vx_raw
            }
        return None

    def close(self):
        self.ser.close()
2. smbus2:板载 I2C 传感器的高速读取
对于安装在移动底盘上的 9 轴 IMU(如 MPU6050、BNO085)或单点激光测距仪(如 VL53L0X),通常通过 I2C 总线挂接在主控单板上。smbus2 库提供了纯 Python 实现的 Linux I2C 总线驱动,支持以字节或块传输模式直接读写硬件外设寄存器,其时延比串口更低,在 400kHz Fast Mode 下能够以超 200Hz 刷新姿态角。
四、视觉感知与运动学解算:OpenCV 与 NumPy/Pinocchio
当机器人具备底盘移动能力后,必须通过视觉传感器感知环境几何结构,并通过连杆运动学解算控制执行机构末端位置。
1. OpenCV-Python:视觉伺服与空间定位基石
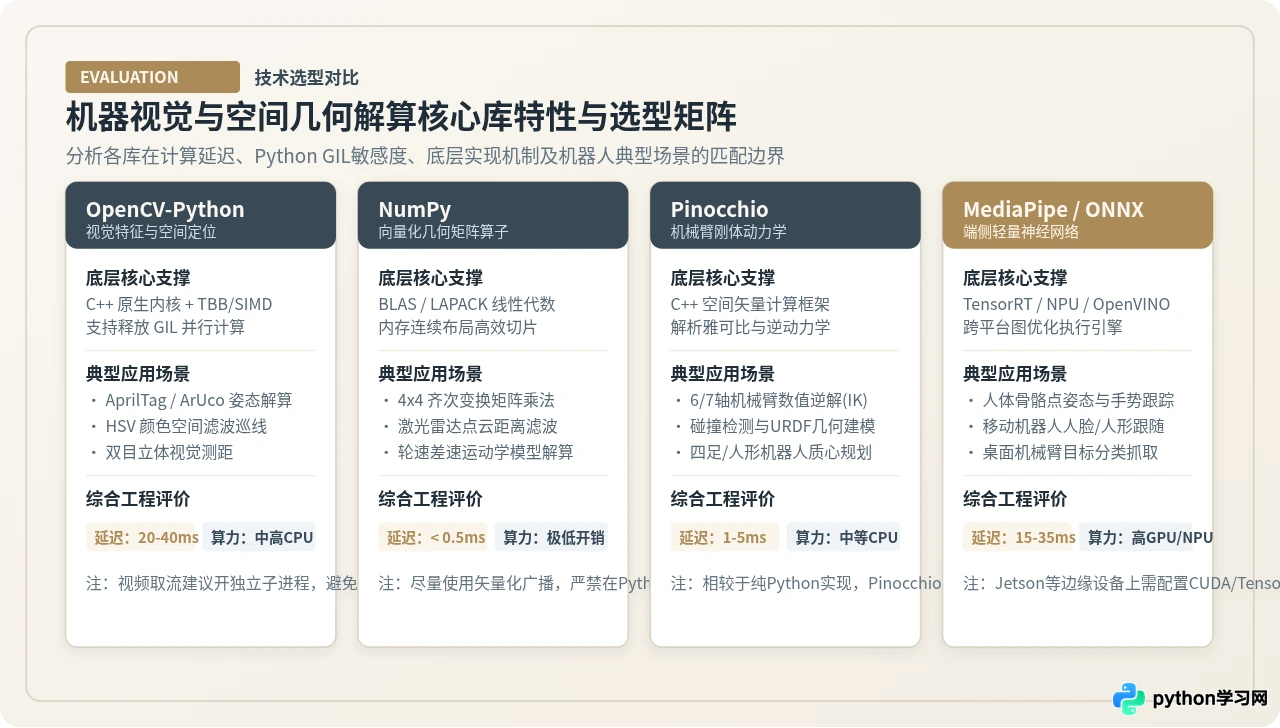
在机器人开发中,opencv-python 扮演着图像流管道的核心角色。其底层由经过 SIMD 指令集与多线程深度优化的 C++ 代码编写,在执行矩阵滤波与特征提取时会自动释放 Python GIL,因此具备极高的吞吐性能。
- AprilTag / ArUco 姿态解算:机器人导航中最为稳定精准的视觉信标。通过
cv2.aruco或专门的pupil-apriltags,结合相机标定内参矩阵,可在数毫秒内解算出目标标牌相对于相机的 6 自由度空间坐标(XYZ 平移与 RPY 旋转)。 - HSV 颜色巡线与目标分割:通过将 RGB 图像转换为 HSV 空间,分离光照强度(V通道)与颜色信息(H通道),利用
cv2.inRange()与cv2.findContours()提取赛道或引导物中心点,驱动差速底盘跟踪。
2. NumPy 与 Pinocchio:高频运动学与坐标系变换
移动机器人与多自由度机械臂的核心数学基础是齐次坐标变换与正逆运动学(Forward/Inverse Kinematics)。
在轮式机器人中,NumPy 通过矩阵化并行运算处理航位推算(Odometry):根据左右轮瞬时编码器读数,通过旋转矩阵快速换算得到机器人在世界坐标系下的位置增量,避免使用任何 Python 层的慢速循环。
而在机械臂、四足及双足人形机器人领域,传统的纯几何三角解算法无法处理高自由度冗余运动。Pinocchio(以及开源的 roboticstoolbox-python)成为了目前行业首选。Pinocchio 基于现代刚体动力学算法(Spatial Vector Algebra),能直接加载标准机器人 URDF 模型,在 1 毫秒内计算出 7 轴机械臂的解析雅可比矩阵、逆动力学扭矩以及带关节限位的数值逆解。
五、分布式中枢与多节点协同:从 rospy 到 ROS 2 (rclpy)
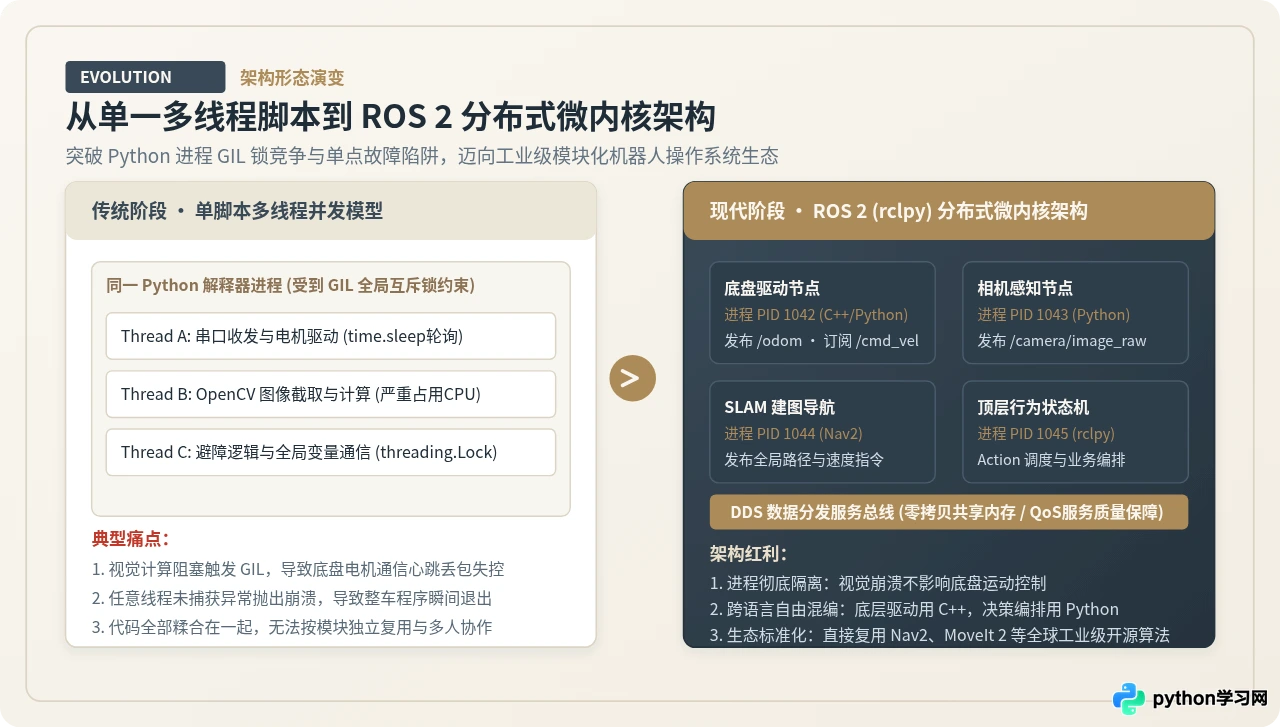
当机器人集成了激光雷达、双目相机、底盘电机与导航避障算法时,系统组件数量激增。如果继续将它们硬编码在单进程多线程中,系统将极其脆弱:一旦人脸识别卡死或激光雷达驱动闪退,整个机器人系统将全部瘫痪。
1. 为什么必须引入机器人中间件(ROS)?
机器人操作系统(Robot Operating System)的本质并非真正的硬件底层 OS,而是一套面向分布式计算的机器人中间件框架。它提供了三项不可替代的工程机制:
- 微内核进程隔离与解耦:每个功能单元被封装为一个独立的操作系统进程(节点 Node)。相机节点只负责采集图像并向特定话题(Topic)广播数据,导航节点只订阅图像并计算期望车速发布到
/cmd_vel。底盘驱动崩溃不会影响视觉节点,且可被守护进程无损重启。 - 全平台跨语言交互:底盘驱动或 SLAM 建图可以使用高效的 C++(
rclcpp)编写,而顶层业务逻辑、人机交互与 AI 识别则可以使用开发极快的 Python(rclpy),两者通过共享内存与 DDS 统一协议直接通信。 - 标准消息生态体系:全球机器人开源生态建立了高度统一的通信协议。例如所有的移动底盘,无一例外订阅
geometry_msgs/msg/Twist消息。这意味着只要你的底盘接入了该话题,上层的工业级建图算法(Cartographer)与自主导航系统(Nav2)无需修改一行代码即可直接控制你的机器人。
2. ROS 1 (rospy) 与 ROS 2 (rclpy) 的根本演进
在 ROS 1 时代,rospy 依赖一个中心化的注册管理者(ROS Master)。如果 ROS Master 意外挂掉,全系统的节点寻址立刻中断。同时 ROS 1 底层采用 TCP/UDP 自定义传输协议,无法保证实时性与工业现场的无线弱网通信质量。
现代机器人开发已全面转向 ROS 2。其 Python 接口 rclpy 基于工业标准的 DDS(Data Distribution Service) 去中心化通信协议,取消了集中式 Master,原生支持节点自动发现、多机器人组网、跨网络 QoS(服务质量策略配置,如传感器数据采用“尽力而为”降延迟,控制指令采用“可靠交付”防丢失),并全面支持组件生命周期管理(Lifecycle Nodes)。
import rclpy
from rclpy.node import Node
from geometry_msgs.msg import Twist
from nav_msgs.msg import Odometry

class ChassisControllerNode(Node):
    def __init__(self):
        super().__init__('chassis_controller_node')

        # 1. 订阅标准速度控制指令话题(Nav2 导航栈或遥控手柄输入)
        self.subscription = self.create_subscription(
            Twist,
            '/cmd_vel',
            self.cmd_vel_callback,
            10  # 队列深度
        )

        # 2. 创建里程计数据发布者
        self.odom_publisher = self.create_publisher(Odometry, '/odom', 10)

        # 3. 创建 50Hz 定时器驱动底层控制与状态上报闭环
        self.timer = self.create_timer(0.02, self.control_loop_timer_callback)
        self.target_vx = 0.0
        self.target_vth = 0.0
        self.get_logger().info("底盘驱动节点初始化就绪,已监听 /cmd_vel")

    def cmd_vel_callback(self, msg: Twist):
        """接收线速度(vx)与角速度(vth)"""
        self.target_vx = msg.linear.x
        self.target_vth = msg.angular.z
        # 实际工程中:在此处通过 PySerial 将速度转化为二进制帧下发下位机
        self.get_logger().debug(f"目标下发: vx={self.target_vx:.2f}m/s, vth={self.target_vth:.2f}rad/s")

    def control_loop_timer_callback(self):
        """高频定时器回调:发布 /odom 与状态心跳"""
        odom_msg = Odometry()
        odom_msg.header.stamp = self.get_clock().now().to_msg()
        odom_msg.header.frame_id = 'odom'
        odom_msg.child_frame_id = 'base_link'
        odom_msg.twist.twist.linear.x = self.target_vx
        odom_msg.twist.twist.angular.z = self.target_vth
        self.odom_publisher.publish(odom_msg)

def main(args=None):
    rclpy.init(args=args)
    node = ChassisControllerNode()
    try:
        rclpy.spin(node)  # 事件循环分发
    except KeyboardInterrupt:
        pass
    finally:
        node.destroy_node()
        rclpy.shutdown()

if __name__ == '__main__':
    main()
六、技术选型决策与系统工程避坑自查
在实际项目启动时,盲目追求大而全的框架往往会导致开发周期大幅拉长。合理的做法是根据机器人应用场景的实时性要求、算力平台边界与传感器复杂程度,精准选择开发栈组合。
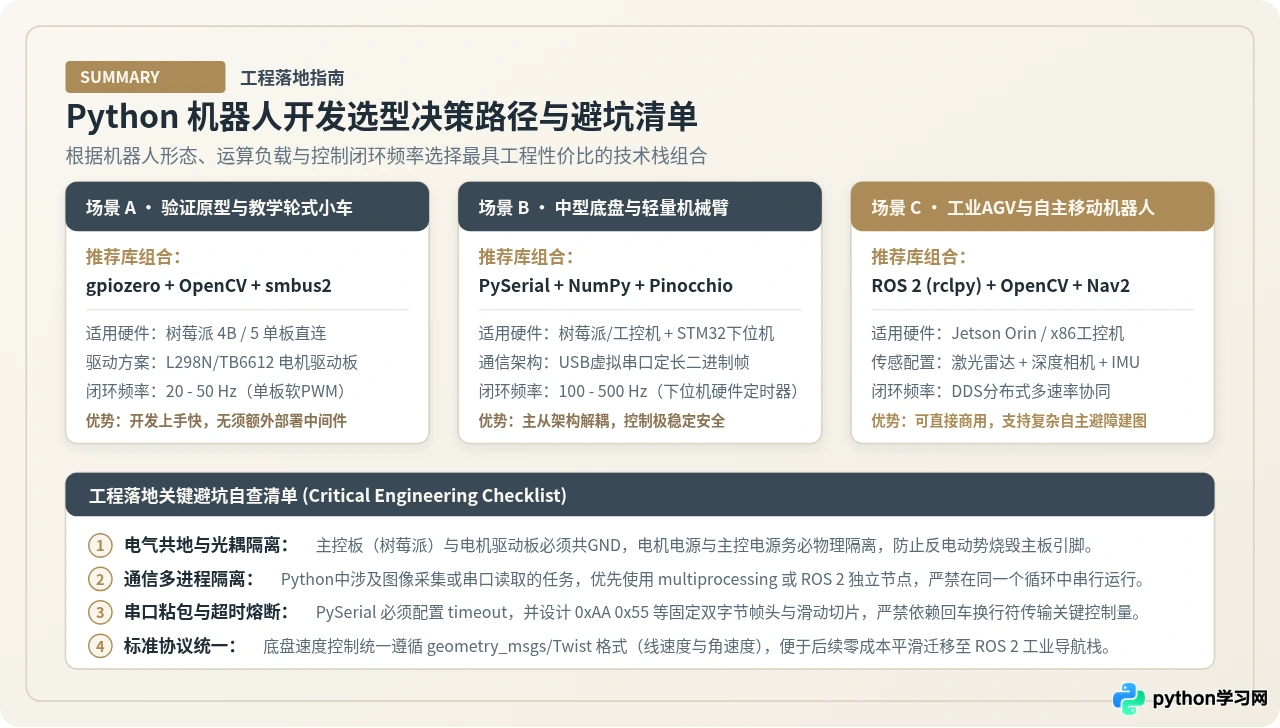
下表归纳了不同复杂度机器人项目最具性价比的核心库技术选型:
| 项目类型与规模 | 计算平台与传感器 | 推荐库组合 | 核心控制闭环实现路径 |
|---|---|---|---|
| 原型实验与教育小车 基础巡线、超声波避障 |
树莓派 4B / 单板机 CSI摄像头、超声波模块 |
gpiozero + OpenCV + smbus2 |
单板直驱直流电机,视觉算法通过子线程计算偏差,直接调整 PWM 占空比。 |
| 移动底盘与工业 AGV 高精度编码器测速、IMU融合 |
工控机 + STM32 单片机 光电编码器、9轴IMU、激光雷达 |
PySerial + NumPy + rclpy |
下位机执行 200Hz PID 电机速度闭环,上位机通过定长二进制串口帧收发,ROS 2 节点广播里程计。 |
| 自主移动与协作机械臂 SLAM建图、自主避障、目标抓取 |
NVIDIA Jetson / x86 工控机 多线激光雷达、双目深度相机 |
ROS 2 (rclpy) + Pinocchio + OpenCV + Nav2 |
分布式节点化部署。C++ 承担密集 SLAM 与点云处理,Python 承担机械臂逆解抓取编排与顶层状态机。 |
从最基础的 RPi.GPIO 电平翻转,到标准化的串口协议驱动,再到承载全局协同的 ROS 2 (rclpy),Python 并没有因为 GIL 锁而缺席机器人领域,而是凭借胶水特性与底层 C/C++ 封装,构建了完整的全栈机器人软件工程生态。在实际研发中,坚守“底层硬实时交给硬件/单片机,中间计算层充分利用向量化 C 扩展,高层业务彻底拥抱 ROS 2 微内核进程解耦”,是打造稳定可靠机器人系统的最佳实践路径。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









