

Python串口多线程数据接收与帧解析完整源码
本文针对工业通信与传感器数据采集场景,深入讲解如何基于 Python 的 pyserial 库实现多线程数据接收、环形切片缓冲区累加、二进制协议帧状态机解析与线程安全队列分发,并提供高鲁棒性的完整工程源码。
pyserial 库读取底层硬件数据。但在真实通信环境中,直接在主线程中循环阻塞读取极易造成主界面假死,并频繁遭遇由串口流式传输特性引发的“粘包”与“半包”问题。本文通过“独立 I/O 接收线程 + 环形切片缓冲区 + 帧校验状态机 + 线程安全队列”的解耦架构,从通信机理、解析算法到完整 Python 源码进行系统拆解,帮助你在实际项目中实现稳定、抗干扰且不卡顿的串口通信。
一、串口通信的核心瓶颈与常见认知误区
串口(UART / RS-232 / RS-485)在物理层面上本质是无边界的字节流(Byte Stream),并不具备天然的“报文帧”边界标识。下位机单片机(MCU)哪怕以单次 write() 写入 20 字节,操作系统的虚拟串口驱动(VCP Driver)与 Python 上层调用之间也受操作系统内核调度切片、波特率物理传输耗时以及串口芯片 FIFO 缓冲深度的影响。
在许多刚接触串口通信的开发者中,流行着一种说法:“只要下位机发送字符串并带上回车换行符,Python 这边调用 readline() 就能轻松读完一整帧”。这种做法在打印纯 ASCII 调试字符、且通信频率极低的场景下确实可以简短运行,但在严谨工程中存在致命缺陷:
- 二进制协议易被异常切断:工业传感器普遍采用 16 进制二进制格式(如 Modbus、自定义私有报文)。数据载荷中的浮点数、整数甚至 CRC 校验位的值完全可能是
0x0A(换行符readline()将有效数据误判为帧结尾提前截断。 - 不可控的超时阻塞:若下位机发送过程发生线缆接触不良或丢失帧尾,
readline()会持续阻塞直到触发 timeout 超时,导致后续数据大面积积压与时延陡增。 - read_all() 的不可控性:调用
read_all()仅能抓取调用瞬间已经到达系统 FIFO 缓冲区的字节,面对高频传输时极易读出半截报文(半包)或两三帧拼合在一起的数据(粘包)。
为了解决上述矛盾,最稳妥的工程架构是将通信任务解耦为三级流水线:底层数据采集、协议帧切片解析与主线程业务消费。
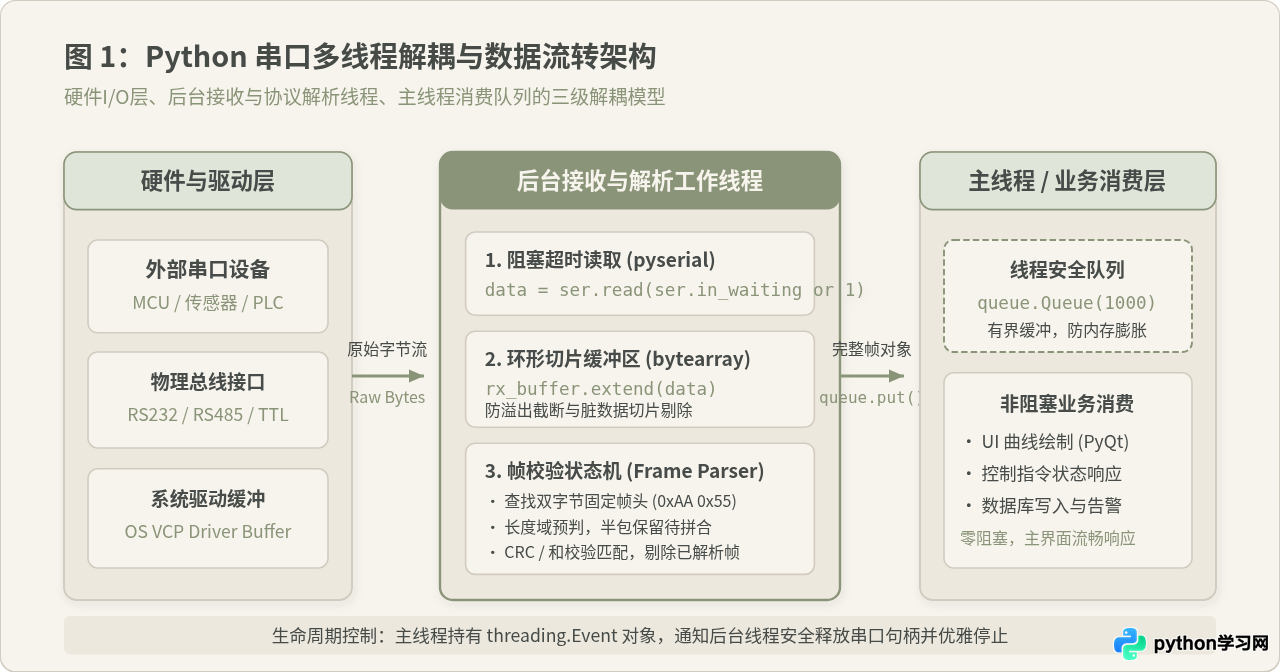
如图 1 所示,底层子线程通过 serial.Serial.read() 持续将物理总线送来的原始字节追加到动态字节缓冲区(bytearray)中。协议解析器直接在缓冲区内部定位帧头、校验包长并验证校验码。提取出合法的结构体或字典对象后,再通过 Python 标准库提供的线程安全队列 queue.Queue 推送给主线程。主线程只需专注于 UI 刷新、算法计算或持久化存储,彻底告别阻塞。
二、二进制协议帧结构与粘包/半包解析机理
在工业采集与控制指令交互中,推荐使用具备固定起始字、长度标识与校验字段的标准二进制报文结构。本文示例采用如下通用协议格式:
| 字段名称 | 字节长度 | 示例值 | 功能说明 |
|---|---|---|---|
| 帧头 (Header) | 2 字节 | 0xAA 0x55 |
固定魔数,用于在连续字节流中快速定位报文起点 |
| 设备地址 (Device ID) | 1 字节 | 0x01 |
识别目标传感器或从机节点编号 |
| 功能指令 (Command) | 1 字节 | 0x02 |
控制或应答类型(如上报数据、设置参数) |
| 载荷长度 (Length) | 2 字节 | 0x00 0x04 |
大端存储,指代后续数据载荷(Payload)的字节数 |
| 有效数据 (Payload) | N 字节 | 0x12 0x34... |
实际传感器测量值、状态量或参数 |
| CRC16 校验码 | 2 字节 | 0x4E 0x2A |
对设备地址、指令、长度及载荷计算所得的循环冗余校验 |
| 帧尾 (Tail) | 2 字节 | 0x0D 0x0A |
标志一帧结束,协助降低在载荷中误匹配假帧头的概率 |
滑动窗口状态机解析逻辑
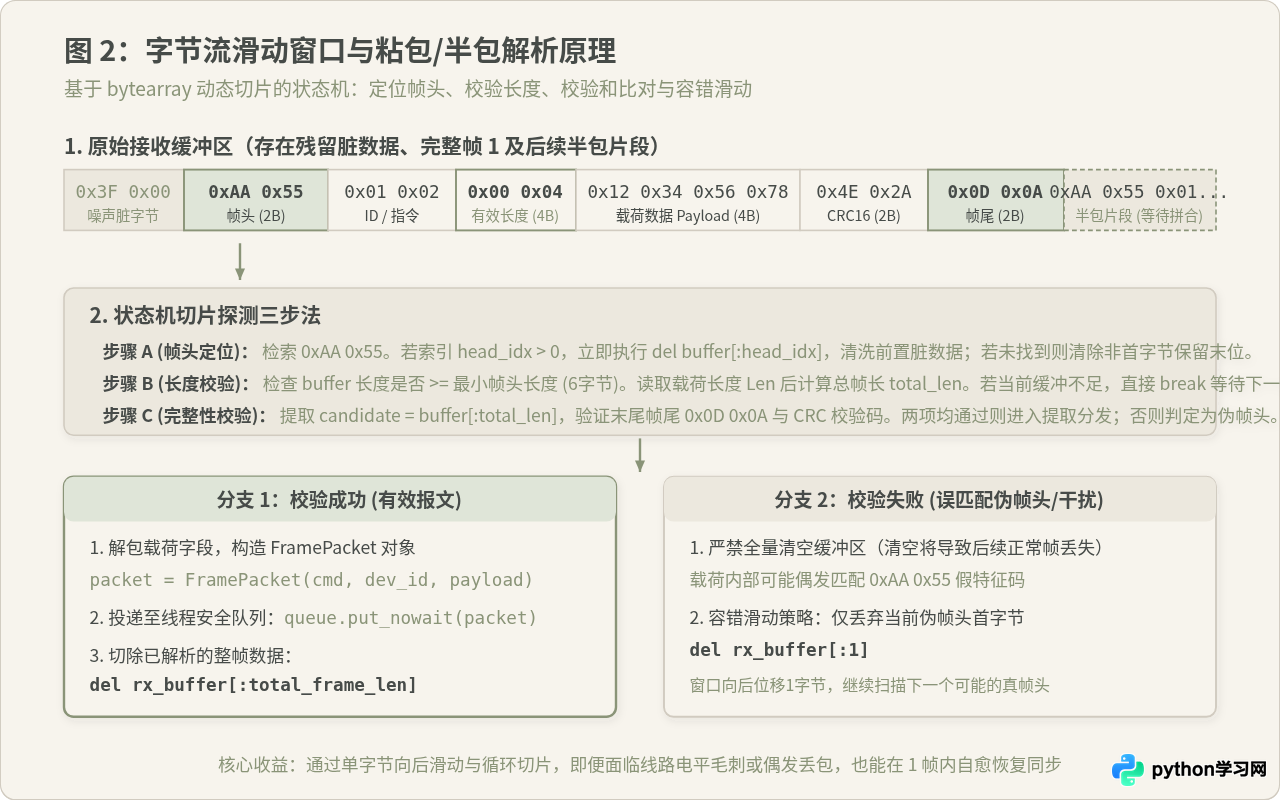
如图 2 所示,针对可能出现的乱序噪声、粘包与半包,解析器按照以下规则执行循环切片:
-
前导脏数据清洗与帧头搜寻:在缓冲区检索
0xAA 0x55。若未出现在索引 0,说明前面存在线路电平毛刺或上一帧丢包产生的残留垃圾数据,立即调用del rx_buffer[:head_idx]剔除无用前缀。 -
长度预判(解决半包问题):检查当前缓冲区总长度是否满足最小报文头要求(本协议最小报文固定开销为 10 字节)。若不足 10 字节,或者根据读取到的
Length字段推算出完整帧所需长度大于当前已缓冲数据量,说明该帧尚未传输完毕,立即break跳出解析循环,等待串口子线程下一次读取并追加新数据。 -
校验与分发(解决粘包与伪帧头):当数据长度充足时,提取整帧候选字节,检查末尾两个字节是否为帧尾
0x0D 0x0A,并重新计算 CRC16。- 校验通过:解包数据载荷,放入分发队列,并执行
del rx_buffer[:frame_len]准确移除该帧。紧接着继续循环,处理后续可能紧随其后的下一帧(粘包)。 - 校验失败(容错滑动):严禁全量清空整个缓冲区!若直接清空,一旦该错误是因为载荷内部偶发出现了
0xAA 0x55假特征,清空操作将导致紧随其后的正常数据帧彻底丢失。正确的做法是仅剔除首字节del rx_buffer[:1],窗口向右滑动 1 字节重新搜寻,从而实现 1 帧内的自动纠错重同步。
- 校验通过:解包数据载荷,放入分发队列,并执行
三、多线程串口接收与帧解析实现步骤
为了保证程序的健壮性,工程落地时需遵循标准化的配置、启动、数据交换与资源释放全流程。
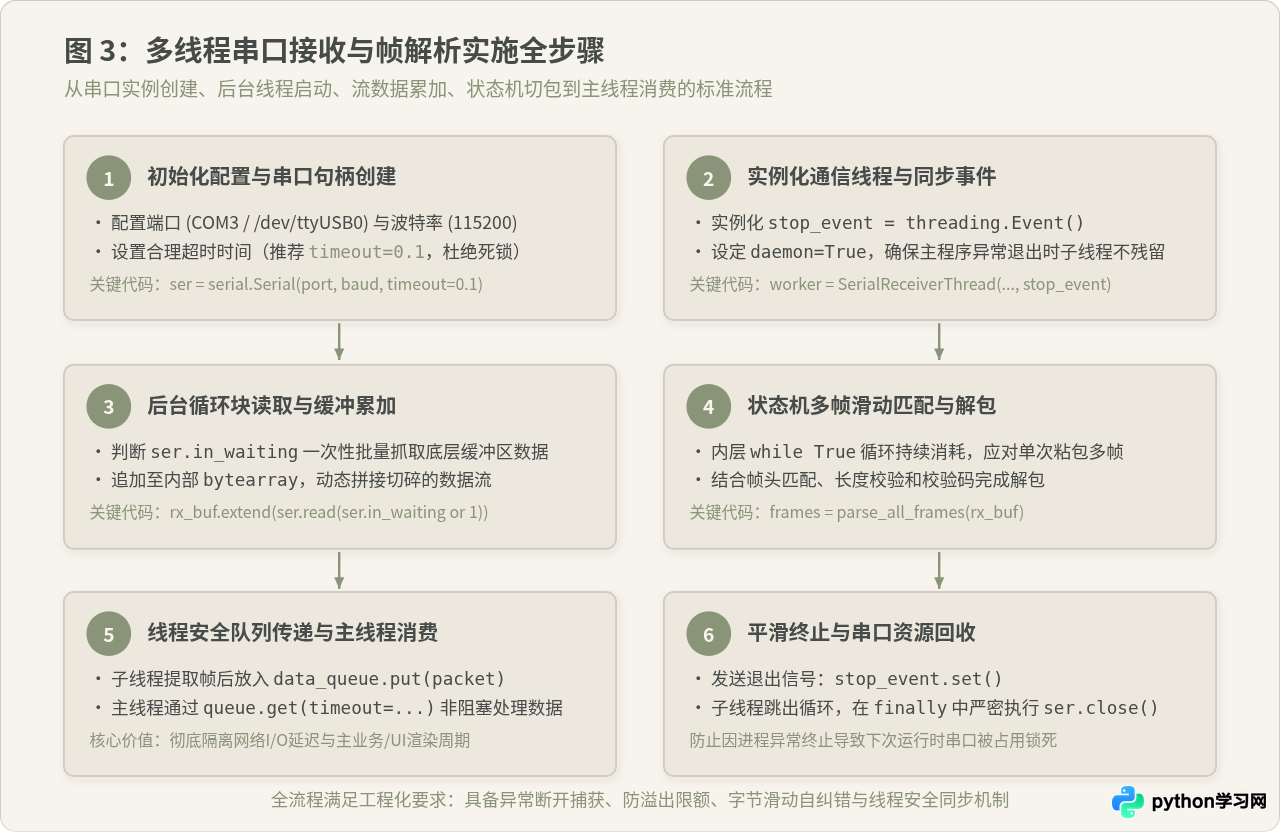
实施全流程分为六个紧密衔接的步骤:
- 步骤 1(参数配置):设置串口名称(Windows 下如
COM3,Linux 下如/dev/ttyUSB0)、波特率(如 115200)。必须指定非零的读取超时(如timeout=0.1秒),确保在没有数据流入或断开连接时,线程不会陷入无法响应退出的底层内核死锁。 - 步骤 2(线程初始化):创建继承自
threading.Thread的工作类,传入一个用于跨线程通知终止的threading.Event对象,并将工作线程标记为daemon=True。 - 步骤 3(块读取累加):在工作线程的
run()循环内,利用ser.in_waiting计算当前就绪字节数,批量抓取并追加至bytearray实例中。 - 步骤 4(状态机解析):在内层
while循环中持续调用解析函数,直至缓冲区剩余字节不足以构成下一帧完整报文。 - 步骤 5(队列推送与主线程处理):将解析所得的帧数据打包为数据类或字典,通过
queue.Queue.put_nowait()提交至队列;主线程通过queue.get(timeout=0.5)获取并消费。 - 步骤 6(安全退出与资源释放):捕获到主程序退出信号(如
KeyboardInterrupt)时,调用stop_event.set(),并在子线程的finally块中严密调用ser.close(),避免下次启动时出现端口被占用的错误。
四、完整工程源码实现
以下为完整的 Python 源码。代码自带内置的模拟回环数据生成器(可在没有实体串口硬件的环境下自测),当连接真实串口时,只需将 USE_MOCK_SERIAL = False 并指定你的实际端口号即可。
# -*- coding: utf-8 -*-
"""
文件名称: serial_multi_thread_parser.py
功能说明: Python 串口多线程高速接收、粘包半包切片处理、CRC16 校验与线程安全分发完整源码
依赖安装: pip install pyserial
"""

import sys
import time
import struct
import random
import threading
import queue
from dataclasses import dataclass

# 尝试导入 serial 库,若未安装则在运行模拟模式时给予提示
try:
    import serial
except ImportError:
    serial = None


def calc_crc16_modbus(data: bytes) -> int:
    """
    计算 CRC16-MODBUS 校验码 (多项式 0xA001,初始值 0xFFFF)
    :param data: 待校验的原始字节数据
    :return: 16位无符号整数校验值
    """
    crc = 0xFFFF
    for byte in data:
        crc ^= byte
        for _ in range(8):
            if crc & 0x0001:
                crc = (crc >> 1) ^ 0xA001
            else:
                crc >>= 1
    return crc & 0xFFFF


@dataclass
class FramePacket:
    """已完成解析的结构化报文实体"""
    dev_id: int
    command: int
    payload: bytes
    timestamp: float

    def __str__(self) -> str:
        hex_data = " ".join([f"{b:02X}" for b in self.payload])
        return (f"<FramePacket 时间={self.timestamp:.3f} "
                f"设备={self.dev_id} 指令=0x{self.command:02X} "
                f"长度={len(self.payload)} 数据=[{hex_data}]>")


class MockSerial:
    """
    模拟串口设备:自动生成包含前置杂波、粘包多帧、半包片段的物理数据流
    用于在缺少真实串口硬件时进行全逻辑单元测试与演示
    """
    def __init__(self, port="MOCK", baudrate=115200, timeout=0.1):
        self.port = port
        self.baudrate = baudrate
        self.timeout = timeout
        self.is_open = True
        self._generator_buffer = bytearray()
        self._lock = threading.Lock()

    @property
    def in_waiting(self) -> int:
        self._produce_mock_data()
        with self._lock:
            return len(self._generator_buffer)

    def read(self, size=1) -> bytes:
        self._produce_mock_data()
        with self._lock:
            if not self._generator_buffer:
                time.sleep(self.timeout)
                return b""
            actual_size = min(size, len(self._generator_buffer))
            chunk = bytes(self._generator_buffer[:actual_size])
            del self._generator_buffer[:actual_size]
            return chunk

    def close(self):
        self.is_open = False

    def _produce_mock_data(self):
        # 每隔一定间隔随机向缓冲注入带有噪声的测试包
        with self._lock:
            if len(self._generator_buffer) < 30:
                # 偶尔混入 1~2 字节线路杂波
                if random.random() < 0.3:
                    self._generator_buffer.extend(b"\xEE\xFF")

                # 构造标准帧:AA 55 | Dev(1) | Cmd(1) | Len(2) | Data(N) | CRC(2) | 0D 0A
                dev_id = 1
                cmd = 0x02
                payload = struct.pack(">hH", random.randint(-200, 800), random.randint(1000, 5000))
                payload_len = len(payload)

                check_target = bytes([dev_id, cmd]) + struct.pack(">H", payload_len) + payload
                crc16 = calc_crc16_modbus(check_target)

                frame = (
                    b"\xAA\x55" +
                    check_target +
                    struct.pack(">H", crc16) +
                    b"\x0D\x0A"
                )
                self._generator_buffer.extend(frame)


class SerialReceiverWorker(threading.Thread):
    """
    独立的串口底层采集与帧解析工作线程
    """
    FRAME_HEADER = b"\xAA\x55"
    FRAME_TAIL = b"\x0D\x0A"
    MIN_FRAME_LEN = 10        # 2(Header) + 1(ID) + 1(Cmd) + 2(Len) + 0(Data) + 2(CRC) + 2(Tail)
    MAX_BUFFER_LIMIT = 65536  # 缓冲区安全上限 (64KB),防止数据格式异常引发内存溢出

    def __init__(self, port: str, baudrate: int, out_queue: queue.Queue,
                 stop_event: threading.Event, use_mock: bool = False):
        super().__init__(name="SerialReceiverThread")
        self.port = port
        self.baudrate = baudrate
        self.out_queue = out_queue
        self.stop_event = stop_event
        self.use_mock = use_mock

        self.rx_buffer = bytearray()
        self.serial_inst = None
        self.daemon = True  # 设置为守护线程,确保主线程退出时自动终结

    def run(self):
        """线程执行入口"""
        try:
            if self.use_mock:
                print(f"[工作线程] 启动内置模拟串口模式 (Baud: {self.baudrate})...")
                self.serial_inst = MockSerial(self.port, self.baudrate, timeout=0.1)
            else:
                if serial is None:
                    raise RuntimeError("请先执行 pip install pyserial 安装串口驱动库!")
                print(f"[工作线程] 打开真实硬件串口: {self.port},波特率: {self.baudrate}...")
                self.serial_inst = serial.Serial(
                    port=self.port,
                    baudrate=self.baudrate,
                    bytesize=serial.EIGHTBITS,
                    parity=serial.PARITY_NONE,
                    stopbits=serial.STOPBITS_ONE,
                    timeout=0.1  # 关键配置:读超时 100ms,避免无数据时死锁阻塞
                )

            while not self.stop_event.is_set():
                # 1. 批量块读取
                in_wait = self.serial_inst.in_waiting
                read_len = in_wait if in_wait > 0 else 1
                new_bytes = self.serial_inst.read(read_len)

                if new_bytes:
                    self.rx_buffer.extend(new_bytes)
                    # 2. 状态机切片解析帧
                    self._parse_buffer()

                # 3. 内存保护防御
                if len(self.rx_buffer) > self.MAX_BUFFER_LIMIT:
                    print("[工作线程警告] 接收缓冲区超过安全上限,强制重置以防止内存泄露!")
                    self.rx_buffer.clear()

        except Exception as e:
            print(f"[工作线程异常] 串口读取发生错误: {e}", file=sys.stderr)
        finally:
            if self.serial_inst and self.serial_inst.is_open:
                self.serial_inst.close()
                print("[工作线程] 串口句柄已安全关闭。")

    def _parse_buffer(self):
        """
        缓冲区内连续帧滑动解析核心函数
        使用 while 循环持续消耗,一次性拆解单次接收中的多帧粘包
        """
        while True:
            # A. 若当前剩余字节数不足最小帧开销,等待更多数据
            if len(self.rx_buffer) < self.MIN_FRAME_LEN:
                break

            # B. 寻找起始帧头 0xAA 0x55
            head_idx = self.rx_buffer.find(self.FRAME_HEADER)
            if head_idx == -1:
                # 整个缓冲区不存在帧头:仅保留最后一个字节(以防刚好为 0xAA),其余脏数据丢弃
                del self.rx_buffer[:-1]
                break

            # 若帧头前存在无效杂波字节,立刻清洗切除
            if head_idx > 0:
                del self.rx_buffer[:head_idx]

            # 重新检查对齐后的缓冲区长度
            if len(self.rx_buffer) < self.MIN_FRAME_LEN:
                break

            # C. 提取数据长度字段 (索引 4..6 为 2 字节无符号整数)
            payload_len = struct.unpack(">H", self.rx_buffer[4:6])[0]
            total_frame_len = 2 + 1 + 1 + 2 + payload_len + 2 + 2

            # 若整帧数据尚未完全接收(半包),直接退出等待下一次读取拼合
            if len(self.rx_buffer) < total_frame_len:
                break

            # D. 提取整帧候选数据切片
            candidate = bytes(self.rx_buffer[:total_frame_len])

            # E. 验证帧尾
            tail = candidate[-2:]
            if tail != self.FRAME_TAIL:
                # 帧尾不匹配:判定当前帧头为假匹配,仅剔除首字节向后滑动寻找真帧头
                del self.rx_buffer[:1]
                continue

            # F. CRC16 完整性校验
            check_data = candidate[2 : 6 + payload_len]
            expected_crc = struct.unpack(">H", candidate[6 + payload_len : 8 + payload_len])[0]
            actual_crc = calc_crc16_modbus(check_data)

            if expected_crc != actual_crc:
                # 校验错误:可能为受干扰的数据或伪匹配,滑动 1 字节继续排查
                del self.rx_buffer[:1]
                continue

            # G. 校验全部通过,提取有效载荷并打包
            dev_id = candidate[2]
            cmd = candidate[3]
            payload = candidate[6 : 6 + payload_len]

            packet = FramePacket(
                dev_id=dev_id,
                command=cmd,
                payload=payload,
                timestamp=time.time()
            )

            # 投递至队列(若队列已满则丢弃最老的一帧以防积压)
            try:
                self.out_queue.put_nowait(packet)
            except queue.Full:
                try:
                    self.out_queue.get_nowait()
                except queue.Empty:
                    pass
                self.out_queue.put_nowait(packet)

            # 切除已经成功提取的完整报文,进入下一轮循环检测粘包
            del self.rx_buffer[:total_frame_len]


def main():
    """主程序演示入口"""
    print("=== Python 串口多线程接收与帧解析完整演示 ===")

    # 运行模式配置:True 为模拟回环测试,False 为连接真实串口
    USE_MOCK = True
    PORT_NAME = "COM3" if sys.platform == "win32" else "/dev/ttyUSB0"
    BAUD_RATE = 115200

    # 1. 创建容量为 1000 的线程安全数据队列
    data_queue = queue.Queue(maxsize=1000)

    # 2. 创建平滑退出信号事件
    stop_event = threading.Event()

    # 3. 初始化并启动后台接收工作线程
    worker = SerialReceiverWorker(
        port=PORT_NAME,
        baudrate=BAUD_RATE,
        out_queue=data_queue,
        stop_event=stop_event,
        use_mock=USE_MOCK
    )
    worker.start()

    print("[主线程] 后台通信线程已运转,开始非阻塞消费数据 (按 Ctrl+C 停止)...\n")

    received_count = 0
    try:
        while True:
            try:
                # 主线程带有超时的非阻塞获取,既能保持流畅度,又能响应 Ctrl+C 信号
                packet: FramePacket = data_queue.get(timeout=0.5)
                received_count += 1

                # 对传感器具体载荷执行解析(示例:大端有符号短整型温度、无符号短整型压力)
                if len(packet.payload) >= 4:
                    temp_raw, pressure_raw = struct.unpack(">hH", packet.payload[:4])
                    temperature = temp_raw / 10.0
                    pressure = pressure_raw / 10.0
                    print(f"[{received_count:04d}] 接收成功 -> 设备ID: {packet.dev_id} | "
                          f"温度: {temperature:5.1f} °C | 压力: {pressure:6.1f} kPa")
                else:
                    print(f"[{received_count:04d}] {packet}")

            except queue.Empty:
                # 队列暂无新帧到达时的常规业务心跳处理
                continue

    except KeyboardInterrupt:
        print("\n[主线程] 接收到退出信号,正在通知子线程平稳停止...")
    finally:
        # 4. 触发退出标志并等待子线程退出
        stop_event.set()
        worker.join(timeout=2.0)
        print("[主线程] 程序已平稳退出。")


if __name__ == "__main__":
    main()
五、工程实践中的关键避坑清单与性能总结
在长期运行的工控上位机或嵌入式边缘设备(如树莓派)上,代码不仅要求“逻辑正确”,更要求在硬件热拔插、供电电压抖动及高并发工况下具备防御性。
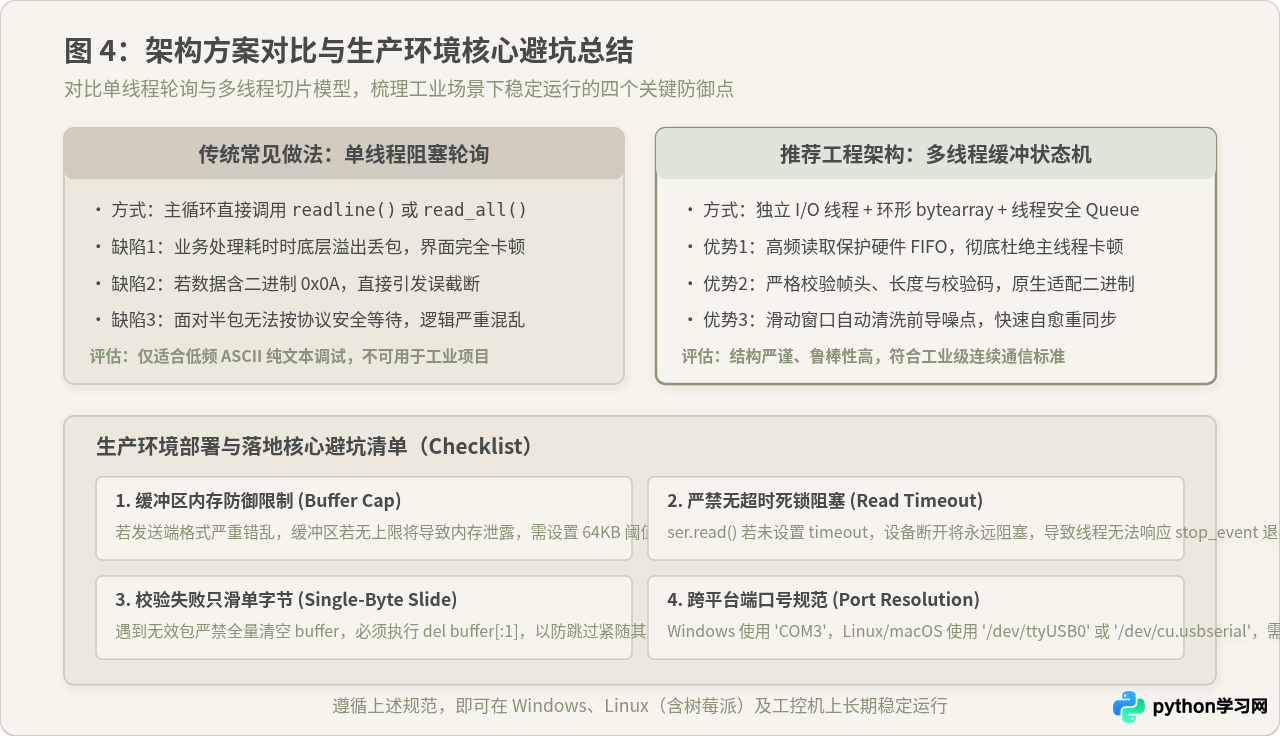
结合图 4 的架构对比与实操经验,在生产环境部署时应重点关注以下四项防御准则:
-
1. 缓冲区安全阈值(Buffer Cap):
如果下位机固件故障导致连续发送成千上万个字节的杂乱无章数据(永远找不到0xAA 0x55或帧长异常),bytearray的体积可能会无限膨胀。因此在代码中必须设定如MAX_BUFFER_LIMIT = 65536(64KB)的防御阈值,一旦超标立即清空重置,避免引发上位机内存溢出崩溃。 -
2. 严禁无超时读取(Read Timeout):
在创建serial.Serial实例时,若未设置timeout(默认为None,即纯阻塞模式),一旦底层串口设备被物理拔出或下位机停机,ser.read()将陷入系统底层死锁,while not stop_event.is_set()的判断条件将永远无法执行,导致子线程僵死。务必指定timeout=0.1左右的合理阈值。 -
3. 校验失败时严禁全量清空(Single-Byte Sliding):
很多初学者在 CRC 校验未通过时喜欢随手写rx_buffer.clear()。在传感器数据密集上报时,传感器有效数据段完全有可能刚好含有0xAA 0x55字符。若一次性清空,会导致紧随其后的下一帧真实帧头被粗暴丢弃,引起连续丢帧。正确的做法是仅剔除 1 字节(del rx_buffer[:1]),让滑动窗口平滑向后移动寻找真帧头。 -
4. 操作系统平台端口命名规范:
Windows 系统使用COM1、COM3,而 Linux 与 macOS 系统使用/dev/ttyUSB0或/dev/cu.usbserial-xxx。在跨平台软件编写中,建议通过sys.platform动态切换,或配合serial.tools.list_ports.comports()自动扫描并匹配硬件 VID/PID,提高软件的自动化部署水平。
通过采用本文介绍的多线程独立 I/O、环形 bytearray 滑动切片以及线程安全队列分发机制,能够彻底解决 Python 串口开发中 UI 假死与粘包半包的痛点,构建具备工业级鲁棒性的串口通信数据链路。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









