

Python矩阵乘法报错shapes not aligned怎么解决
针对Python中使用NumPy进行矩阵乘法时出现的ValueError: shapes not aligned报错,系统讲解其核心原因(内侧维度不一致),提供从排查查看shape、确定数学意图到使用转置(.T)、重塑(reshape)与广播机制的完整解决方案和代码示例。
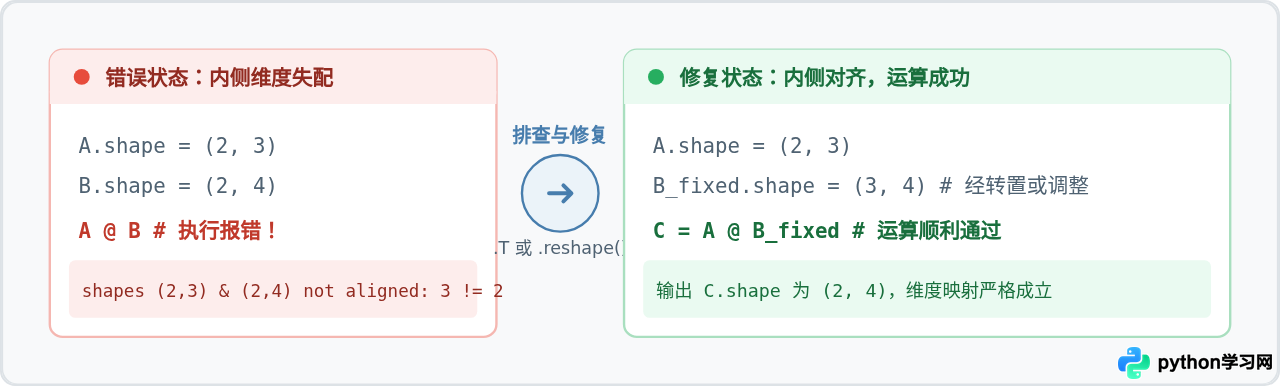
在 Python 中使用 NumPy 进行矩阵乘法运算(如使用 @ 算符或 np.dot())时,出现 ValueError: shapes (m, k1) and (k2, n) not aligned: k1 (dim 1) != k2 (dim 0) 报错,核心原因是前一个矩阵的列数(内侧维度 $k_1$)与后一个矩阵的行数(内侧维度 $k_2$)不相等,违反了线性代数中矩阵相乘的基本前提。排查与解决该问题的标准路径是:先打印各数组的 .shape 确认当前维度分布,再根据预期数学公式,通过矩阵转置(.T)、重塑形状(.reshape())、扩展轴维度(np.newaxis)或改用逐元素相乘算符(*)完成维度对齐。
一、报错表现与根本原因分析
当 Python 抛出该异常时,NumPy 控制台输出的标准错误格式如下:
import numpy as np

A = np.ones((2, 3))
B = np.ones((2, 4))
C = A @ B该报错信息的含义非常直接:
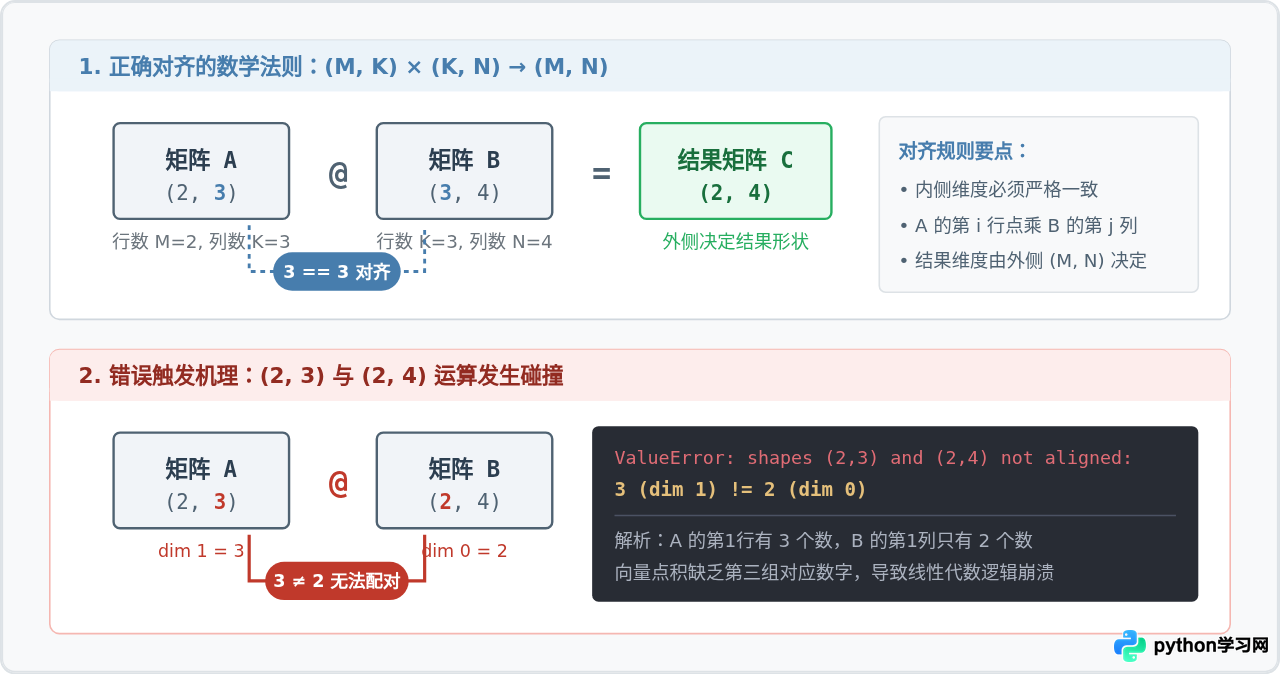
shapes (2,3) and (2,4):参与运算的左矩阵形状为(2, 3),右矩阵形状为(2, 4)。not aligned:两者在内积轴上未能对齐。3 (dim 1) != 2 (dim 0):左矩阵的第 1 维(列数,数值为 3)不等于右矩阵的第 0 维(行数,数值为 2)。
根据线性代数定义,矩阵乘法 $C = A imes B$ 的计算本质是:结果矩阵的每一个元素 $C_{i, j}$,都是由矩阵 $A$ 的第 $i$ 行与矩阵 $B$ 的第 $j$ 列进行向量内积(对应元素相乘再求和)得到的。 因此,矩阵 $A$ 的每一行所包含的元素个数(即列数 $A.shape[1]$),必须恰好等于矩阵 $B$ 的每一列所包含的元素个数(即行数 $B.shape[0]$)。一旦两个数字不相等,对应元素便无法两两配对相乘,程序便会立刻中断并抛出此错误。
二、常见触发场景与针对性修复
在实际编写科学计算或机器学习程序时,引起 shapes not aligned 的原因通常集中在以下四种常见场景中。针对不同场景,修复方法各有侧重。
场景 1:模型权重或特征矩阵未转置(Transpose)
这是最频繁出现的场景。例如在构建简单的全连接计算 $Y = XW$ 时,输入样本矩阵 $X$ 的形状通常为 (样本数 N, 特征数 D),而权重矩阵 $W$ 在初始化或从文件读入时形状定义成了 (输出维度 M, 特征数 D)。
# 错误示例
X = np.random.randn(10, 64)  # 10 个样本,每个样本 64 个特征
W = np.random.randn(32, 64)  # 32 个输出节点,每个节点 64 个权重

# 直接相乘:(10, 64) @ (32, 64) -> 64 != 32,抛出 ValueError
Y = X @ W
修复方案:将权重矩阵转置为 (64, 32),使内侧维度都变为 64。
# 正确写法:使用 .T 属性进行矩阵转置
Y = X @ W.T  # (10, 64) @ (64, 32) -> 正常输出 (10, 32)
print("计算成功,输出形状:", Y.shape)场景 2:混淆了逐元素乘法(*)与矩阵乘法(@)
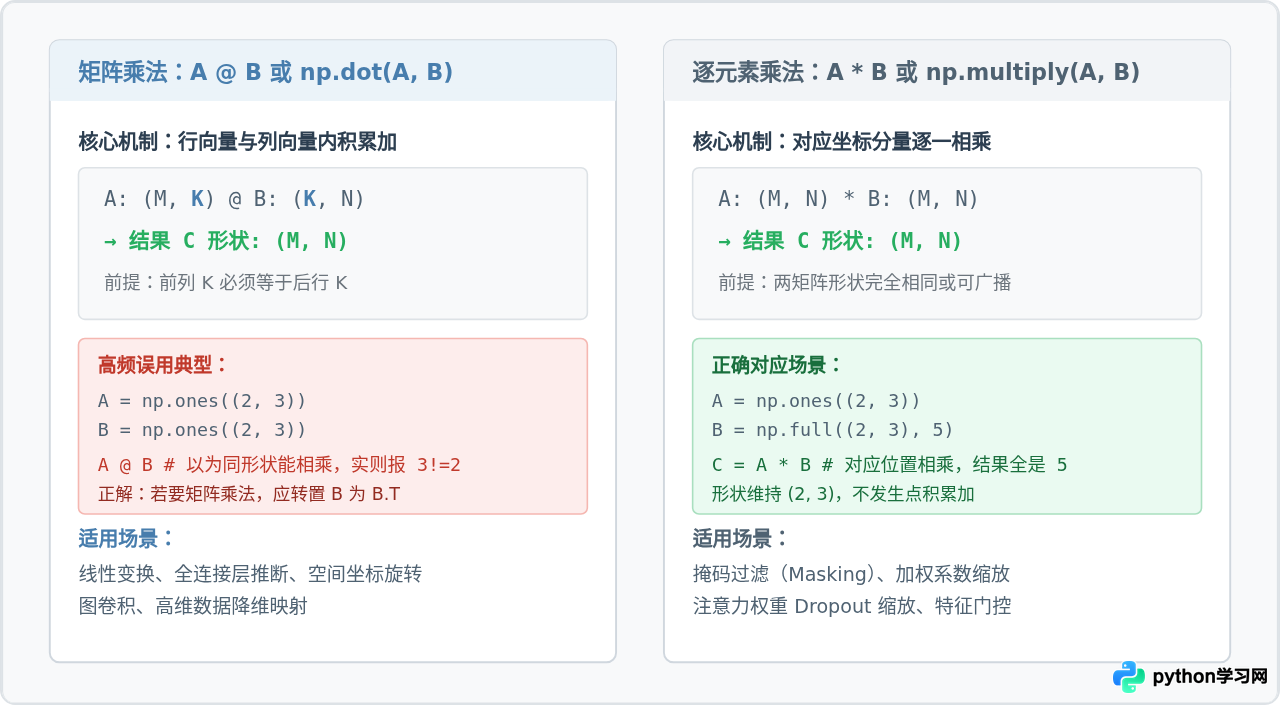
Python 中 * 算符和 @(或 np.dot)执行完全不同的运算。不少读者误以为只要是“乘法”就可以混用:
A * B:逐元素相乘(Hadamard积)。要求两矩阵形状完全一致,或满足 NumPy 广播规则。A @ B:矩阵乘法(点积)。要求满足内侧维度对齐。
如果原本目的是按位置把对应数值相乘,但误用了 @ 或 np.dot(),且矩阵恰好是非方阵(如两个 (3, 4) 矩阵),就会引发 shapes (3,4) and (3,4) not aligned: 4 != 3。
场景 3:一维数组(形状为 (n,))的隐式维度陷阱
在 Python 中,通过 np.array([1, 2, 3]) 创建的一维数组,其 .shape 是 (3,),而不是 (1, 3) 也不是 (3, 1)。
一维数组进行 .T 转置操作时是完全无效的(转置结果依然是 (3,))。
x = np.array([1, 2, 3])  # shape 是 (3,)
M = np.ones((4, 3))      # shape 是 (4, 3)

# 期望进行列向量相乘,写出:
try:
    res = x.T @ M
except ValueError as e:
print("错误提示:", e)修复方案:将一维数组显式提升为真正的二维行向量或列向量:
- 若需要作为行向量(形状为
(1, 3)):使用x.reshape(1, -1)或x[np.newaxis, :]。 - 若需要作为列向量(形状为
(3, 1)):使用x.reshape(-1, 1)或x[:, np.newaxis]。
# 修复方案 A:明确使用列向量进行内侧对齐
res = M @ x.reshape(-1, 1)  # (4, 3) @ (3, 1) -> (4, 1)
print("修正后输出形状:", res.shape)场景 4:高维批处理张量(Batch Matmul)的末两维未对齐
在处理自然语言处理或计算机视觉模型时,数据通常包含批次轴(Batch Size)。例如 A.shape = (32, 10, 64),B.shape = (32, 20, 64)。
在执行 A @ B 时,NumPy 会将前面的批次维度作为广播维度,而真正参与矩阵乘法的是最后两个维度(即 (-2, -1))。
此时比较的是 A.shape[-1](64)与 B.shape[-2](20),两者不相等便会抛出 shapes (32,10,64) and (32,20,64) not aligned。
修复方案:使用 np.swapaxes(B, -1, -2) 或 B.transpose(0, 2, 1) 仅翻转最后两个维度。
三、四步标准排查与修复流程
为了高效定位并消除此类报错,推荐遵循如下标准化排查流:
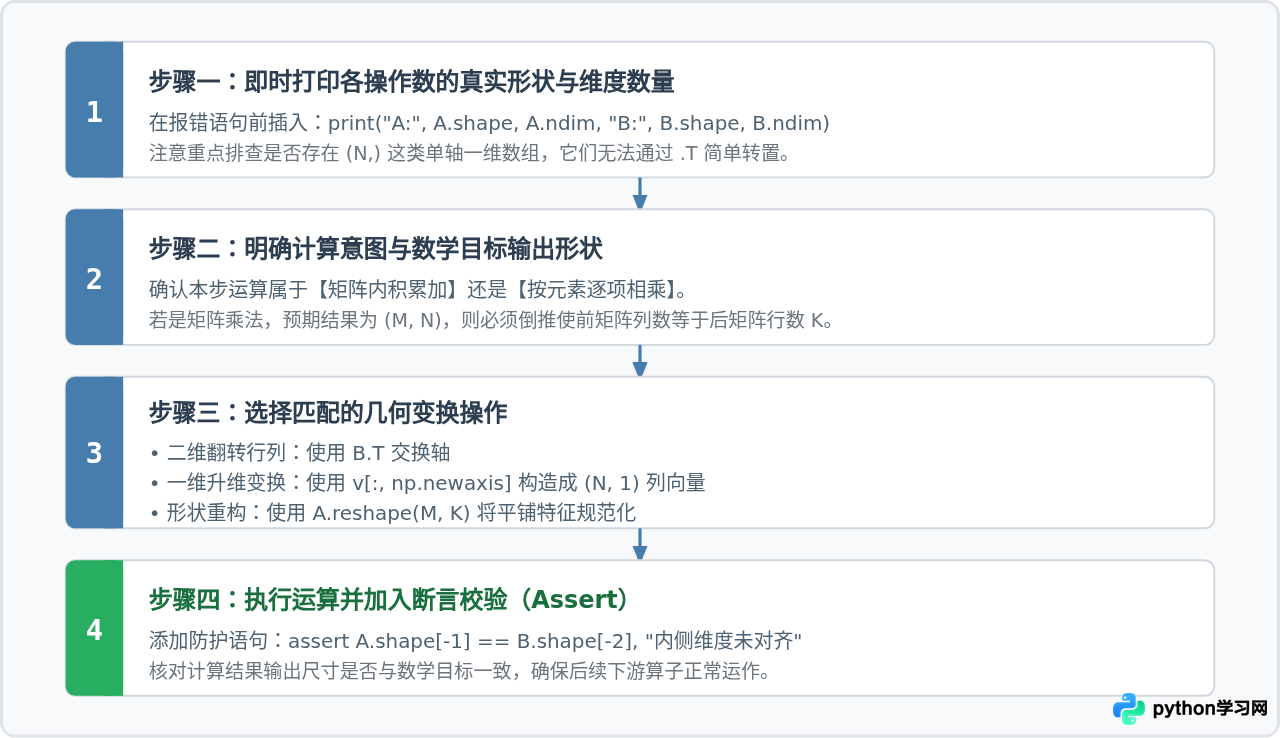
四、完整诊断与修复代码工程范例
下面提供一份涵盖复现、诊断打印、三种修复路径以及断言保护的完整示例脚本。代码可在装有 Python 3 与 NumPy 的环境中直接运行:
import numpy as np

def diagnose_and_solve_matrix_multiplication():
    # 模拟输入:特征矩阵与权重矩阵
    features = np.array([
        [1.0, 2.0, 3.0],
        [4.0, 5.0, 6.0]
    ])  # shape: (2, 3) -> 2个样本,每个样本3个特征

    weights = np.array([
        [0.1, 0.2, 0.3],
        [0.4, 0.5, 0.6],
        [0.7, 0.8, 0.9],
        [1.0, 1.1, 1.2]
    ])  # shape: (4, 3) -> 4个输出神经元,每个定义了3个输入权重

    print("--- 步骤 1:排查当前形状 ---")
    print(f"features.shape: {features.shape} (dim 1 列数为 {features.shape[1]})")
    print(f"weights.shape : {weights.shape} (dim 0 行数为 {weights.shape[0]})")

    # 尝试直接执行 features @ weights 会报错:
    # ValueError: shapes (2,3) and (4,3) not aligned: 3 (dim 1) != 4 (dim 0)

    print("
--- 步骤 2 & 3:实施修复 ---")
    # 修复方式 A:利用转置 .T 对齐维度 (2, 3) @ (3, 4) -> (2, 4)
    # 此时 weights.T 的形状变为 (3, 4)
    aligned_weights = weights.T
    print(f"转置后 weights.T 形状: {aligned_weights.shape}")

    # 步骤 4:加入断言防御
    assert features.shape[1] == aligned_weights.shape[0], "维度对齐校验失败!"

    # 执行矩阵乘法
    result_matmul = features @ aligned_weights
    print("矩阵乘法成功,结果输出:
", result_matmul)
    print("结果形状:", result_matmul.shape)

    # 修复方式 B:处理一维数组场景
    bias_1d = np.array([0.5, 1.5, 2.5])  # shape 是 (3,)
    # 错误写法:features @ bias_1d.T (转置对一维无效)
    # 正确写法:扩展为 (3, 1) 列向量
    bias_2d = bias_1d[:, np.newaxis]
    res_vec = features @ bias_2d
    print("
一维向量升维后相乘结果形状:", res_vec.shape)

if __name__ == "__main__":
diagnose_and_solve_matrix_multiplication()五、总结速查与决策指南
为了帮助读者在遇到同类错误时能够在 10 秒内做出正确决策,下方的决策树图示梳理了不同输入状态下的修复策略。
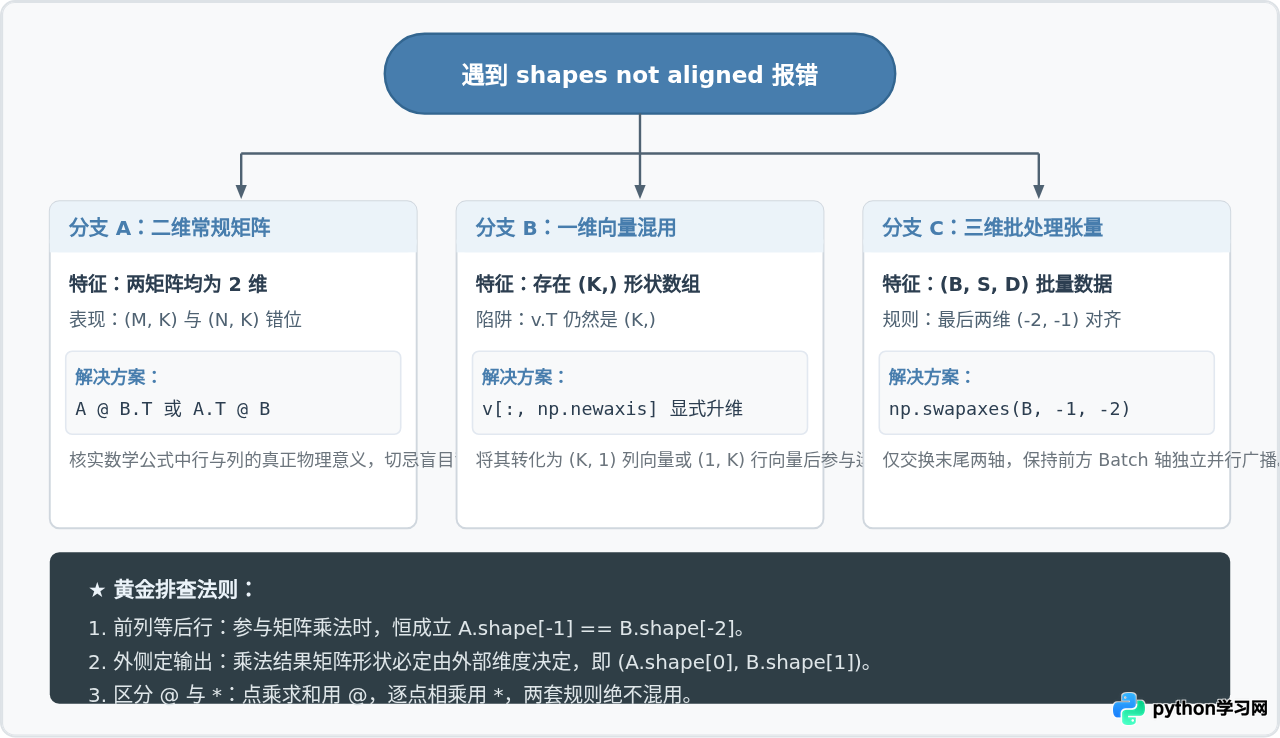
| 场景类别 | 典型错误形状对 | 推荐修复代码 | 运算后结果形状 |
|---|---|---|---|
| 全连接层权重未转置 | (N, D) @ (M, D) |
X @ W.T |
(N, M) |
| 一维行向量内积 | (D,) @ (D, M) |
v.reshape(1, -1) @ M 或直接 v @ M |
(1, M) 或 (M,) |
| 一维列向量右乘 | (N, D) @ (D,) |
M @ v[:, np.newaxis] |
(N, 1) |
| 误用逐元素乘法 | 想做矩阵乘法却写了 A * B |
改写为 A @ B 或 np.dot(A, B) |
根据点积规则计算 |
| 高维批处理末轴错位 | (B, N, D) @ (B, M, D) |
A @ np.swapaxes(B, -1, -2) |
(B, N, M) |
assert A.shape[-1] == B.shape[-2], f"维度不匹配: {A.shape} vs {B.shape}"),以便在数据流动的第一时间精准捕获异常。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









