

怎么解决Python矩阵运算中的维度不匹配(Shape mismatch)错误
深入解析Python矩阵运算中维度不匹配(Shape mismatch)错误的根源与修复方法,详细对比逐元素广播机制与矩阵乘法的维度对齐规则,提供规范的排查步骤与高频实用重塑工具。
解决Python矩阵运算中的维度不匹配错误,核心在于先确认运算操作符属于“逐元素运算”还是“真正矩阵乘法”,接着通过打印 arr.shape 审查参与运算的数组形状,最后依据对应的数学规则选用转置、扩展维度或重塑工具进行精确对齐。
一、现象识别:什么是维度不匹配错误
在NumPy、PyTorch或TensorFlow中进行科学计算时,只要参与运算的数组在对应轴上的尺寸无法满足算子要求的代数规则,解释器就会立刻抛出 ValueError。这类错误通常有两类最典型的控制台报错提示:
- 广播兼容失败:例如
ValueError: operands could not be broadcast together with shapes (3,4) (2,4)。这发生在加法+、减法-、逐元素乘*等算子中,说明两者的维度无法通过广播规则隐式扩展。 - 矩阵乘法内维冲突:例如
ValueError: matmul: Input operand 1 has a mismatch in its core dimension 0, with gufunc signature (n?,k),(k,m?)->(n?,m?)。这发生在@或np.matmul()运算中,表明前者的列数与后者的行数不相等。
遇到报错时,不要盲目套用 .reshape(),而应按照标准化流程排查输入变量的结构特征。
二、排查定位:四步诊断排错法
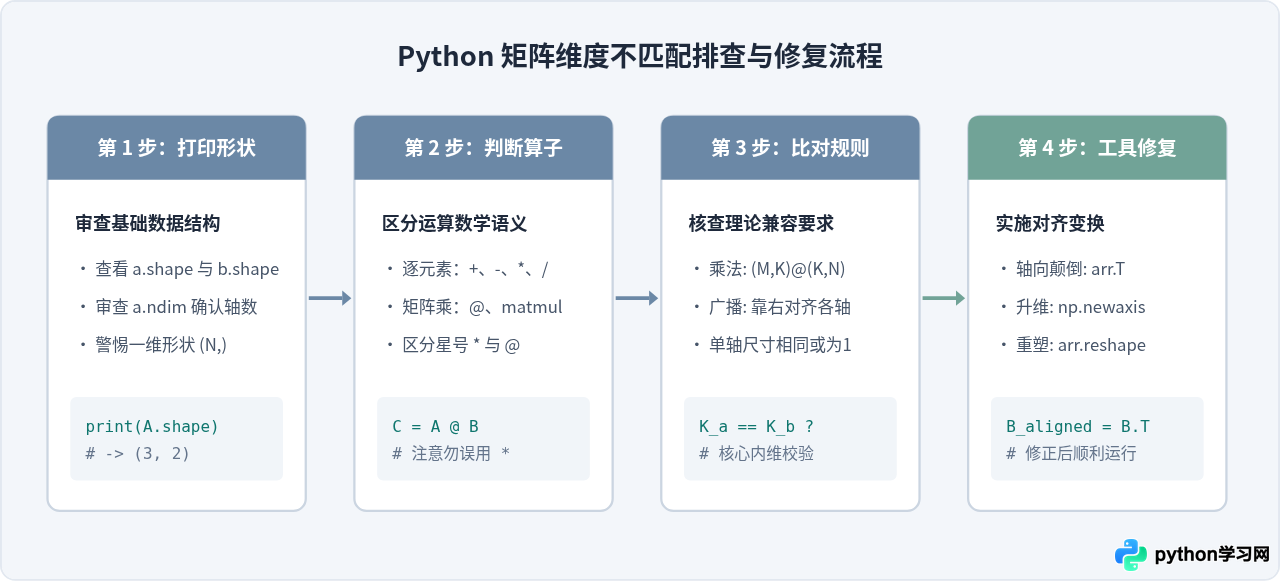
快速定位并解决维度冲突,推荐遵循清晰的四步流程:
- 打印形状与轴数:在出错语句前加入
print(a.shape, b.shape)以及print(a.ndim, b.ndim),特别注意识别形状为(N,)的一维扁平向量。 - 核对运算类型:检查当前表达式使用的是逐元素运算符(
+、-、*、/)还是点积/矩阵乘运算符(@、np.matmul、np.dot)。 - 代入规则校验:矩阵乘法检查“内维是否一致”;逐元素计算检查“尾部对齐后各维度是否相等或为1”。
- 选用对齐函数修复:根据缺少轴、轴序颠倒或冗余轴的具体情况,选择最适宜的变换工具。
三、矩阵乘法(@ 与 matmul)的内维匹配规则
矩阵点乘或真正意义上的矩阵乘法遵循线性代数法则。两个二维矩阵要完成 A @ B,矩阵 A 的列数(第1轴大小)必须与矩阵 B 的行数(第0轴大小)严格相等:
公式表达为:(M, K) @ (K, N) -> (M, N)。这里的 K 称为内部公共维度(Inner dimension)。
典型错误场景与修复代码
假设我们有特征矩阵 X 和权重矩阵 W,常见错误是权重直接按照 (输出特征数, 输入特征数) 定义,导致乘法时内维错位:
import numpy as np

# 样本特征矩阵:3个样本,每个样本4维特征
X = np.ones((3, 4))
# 错误定义的权重矩阵:目标输出2维,输入4维,定义成了 (2, 4)
W = np.ones((2, 4))

try:
    # 尝试直接进行矩阵乘法
    Y = X @ W
except ValueError as err:
    print(f"[错误捕捉] {err}")
    # 输出: ValueError: matmul: Input operand 1 has a mismatch in its core dimension 0...

# 正确修复方案:使用 .T 进行转置,使 W 的形状变为 (4, 2)
W_corrected = W.T
Y = X @ W_corrected
print(f"运算成功!输出矩阵形状: {Y.shape}")  # 输出: (3, 2)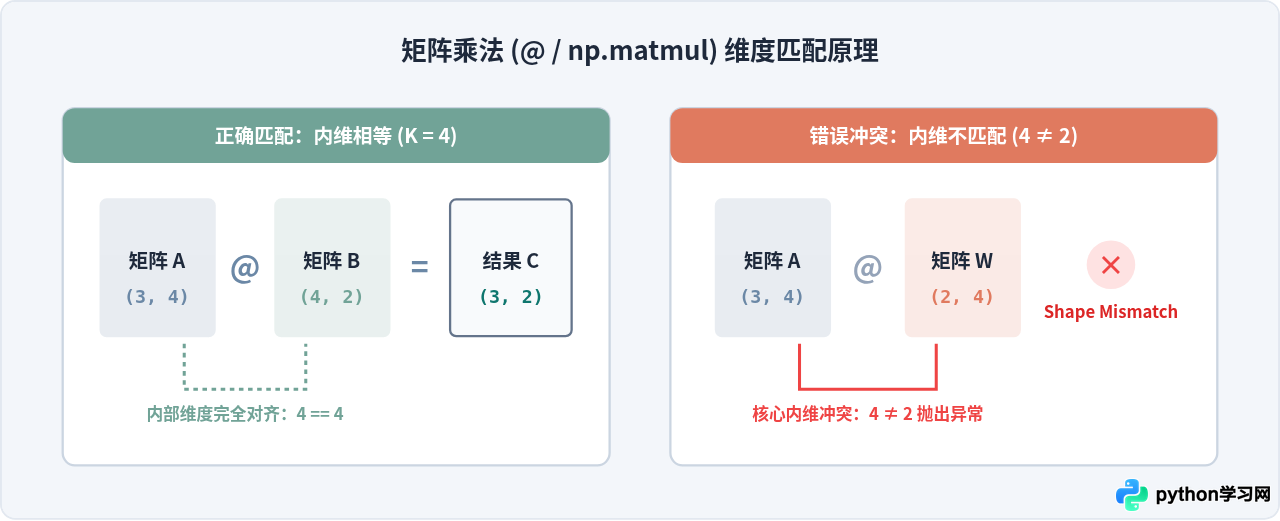
四、逐元素运算与广播(Broadcasting)机制
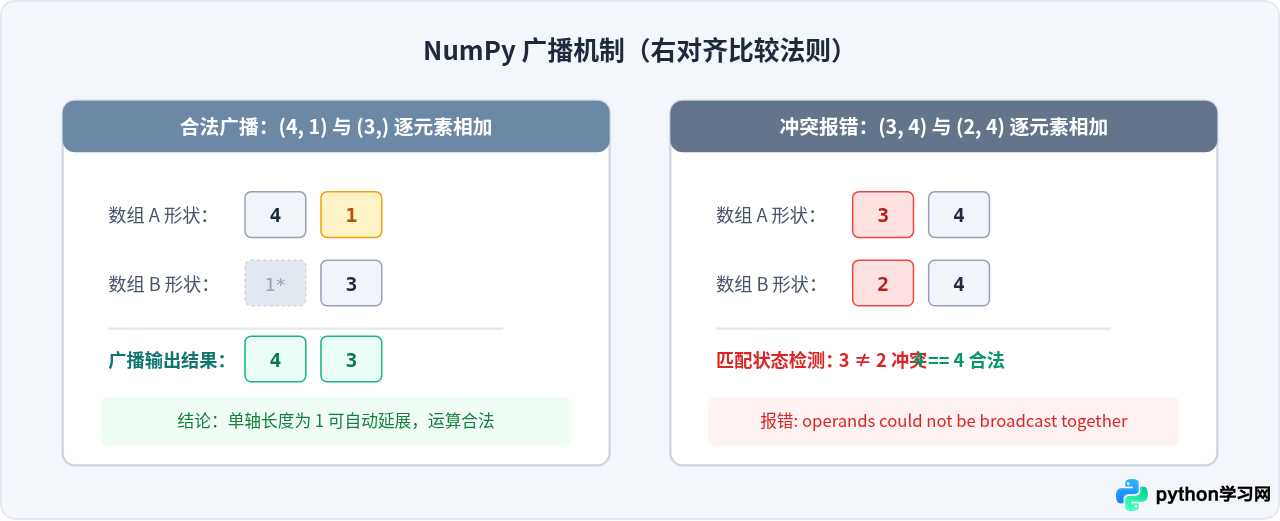
当执行加、减、乘(*)、除等逐元素操作时,NumPy并不要求两个数组形状完全一致,而是采用广播机制(Broadcasting)自动扩展较小的数组。然而广播规则有明确的数学约束:
- 从右向左对齐:将两个数组的维度形状靠右对齐(Trailing dimensions)。
- 对齐维度合法条件:对应轴的长度满足“完全相等”或者“其中至少一个为 1”。如果都不为1且不相等,就会触发广播不兼容错误。
- 自动拉伸:长度为 1 的轴会自动在内存中以步长为0复制扩展,匹配另一个数组的长度。如果其中一个数组轴数较少,会在左侧自动补 1。
一维向量与二维矩阵相加的陷阱
在Python中,许多开发者常将 shape=(N,) 的一维数组误当成列向量。看下面的实际例子:
import numpy as np

# 二维矩阵,形状 (3, 4)
mat = np.ones((3, 4))
# 一维数组,形状为 (3,)
vec = np.array([10, 20, 30])

try:
    # 想要按列加到每一行,直接相加会报错
    res = mat + vec
except ValueError as err:
    print(f"[广播错误] {err}")
    # 输出: operands could not be broadcast together with shapes (3,4) (3,)

# 原因分析:
# mat 形状为 (3, 4),vec 形状为 (3,)
# 右对齐比较:vec 的 3 与 mat 的 4 对齐,3 != 4 且均不为 1,直接报错!

# 修复方法:使用 np.newaxis 提升为列向量 (3, 1)
vec_col = vec[:, np.newaxis]  # 形状变为 (3, 1)
res = mat + vec_col           # (3, 4) + (3, 1) -> 顺利得到 (3, 4)
print(f"按列广播加法成功,结果形状: {res.shape}")
五、解决维度不匹配的四大实用工具
在排查出维度错位后,不要使用暴力硬编码修改数据,应依据目标语义调用对应的转换工具:
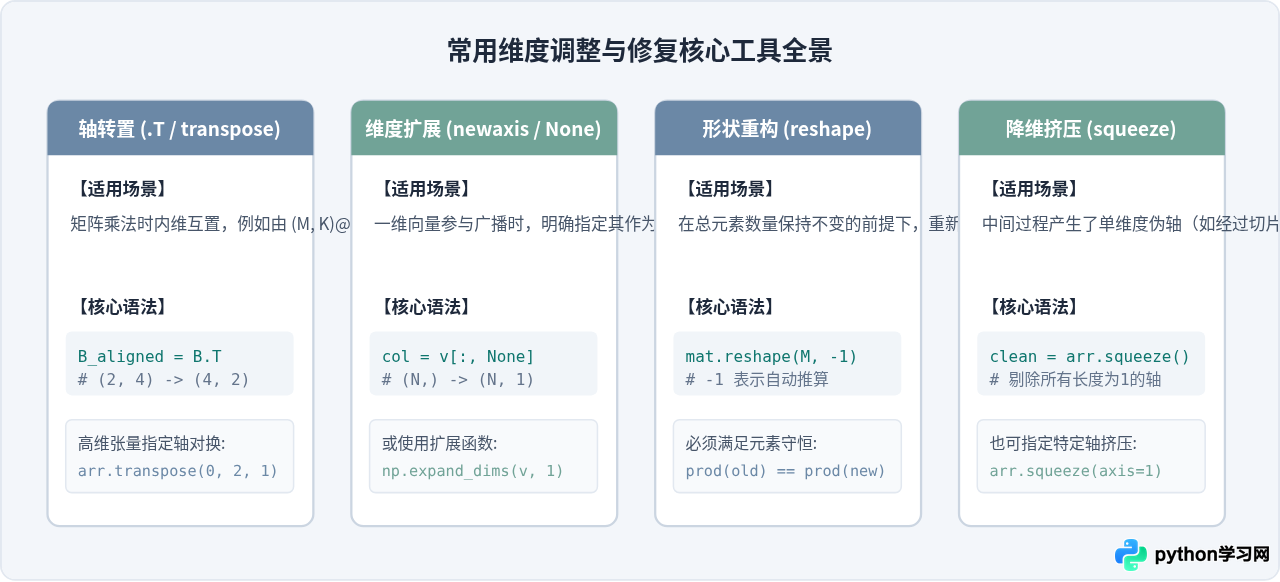
1. 转置(Transpose)与 .T
转置操作不会改变数据内容,而是交换轴的排列顺序。对于二维矩阵 A,A.T 将其第0轴与第1轴交换:
import numpy as np

A = np.zeros((2, 5))
print("转置前形状:", A.shape)   # (2, 5)
print("转置后形状:", A.T.shape) # (5, 2)
2. 扩维(np.newaxis 与 None)
在数组索引中使用 None 或 np.newaxis,可以在指定位置插入一个长度为 1 的新轴。这在控制广播方向时至关重要:
v = np.array([1, 2, 3])  # shape: (3,)

# 插入到最前,变成行向量 (1, 3)
row_v = v[None, :]
# 插入到最后,变成列向量 (3, 1)
col_v = v[:, None]

print("行向量:", row_v.shape)  # (1, 3)
print("列向量:", col_v.shape)  # (3, 1)
3. 安全重塑(reshape 与 -1 占位符)
reshape() 能够重塑数组形态,前提是元素总数必须严格守恒。善用 -1 可以让解释器根据已有数据自动计算该轴的尺寸,避免手动硬编码出错:
data = np.arange(24)  # 共 24 个元素

# 固定第一轴为 4,其余轴由系统自动推算 (24 / 4 = 6)
reshaped = data.reshape(4, -1)
print("自动推导后的形状:", reshaped.shape)  # (4, 6)

# 重塑为三维张量 (2, 3, 4)
tensor = data.reshape(2, 3, -1)
print("三维重塑后的形状:", tensor.shape)    # (2, 3, 4)
六、工程实践中的防错与调试建议
为防止在复杂的神经网络前向传播或批量矩阵运算中产生隐藏的维度隐患,建议在实际项目中采用以下防御性编程习惯:
- 在关键函数入口添加断言:使用
assert A.shape[1] == B.shape[0], f"内维不匹配: {A.shape} vs {B.shape}",在运算发生前拦截非预期输入。 - 弃用隐式一维向量:在深度学习、线性代数等高敏场景中,尽量显式将向量定义为
(N, 1)或(1, N)的二维矩阵,杜绝(N,)带来的广播隐患。 - 使用显式点积或爱因斯坦求和:对于多维张量乘法,使用
np.einsum('bik,bkj->bij', A, B)可以用字符串下标明确指定运算轴,彻底消除维度顺序混淆。
print(a.shape, b.shape) 明确现状;再确认当前是 *(逐元素)还是 @(矩阵乘);若是矩阵乘,用 .T 调内维;若是逐元素,用 [:, None] 或 reshape 补齐单维度。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









