

Python中mat矩阵与npy矩阵的相互转换及文件读写详解
本文详解Python中mat矩阵与npy矩阵的相互转换方法。通过scipy.io库实现mat文件的保存与读取,重点说明savemat需以字典形式传入变量及loadmat返回字典结构的处理。同时介绍np.save与np.load对npy格式的支持,并解析读取mat文件时可能遇到的v7.3版本兼容问题及矩阵转置注意事项,提供完整代码示例供参考。
2026-10-15
8

本文详解Python中mat矩阵与npy矩阵的相互转换方法。通过scipy.io库实现mat文件的保存与读取,重点说明savemat需以字典形式传入变量及loadmat返回字典结构的处理。同时介绍np.save与np.load对npy格式的支持,并解析读取mat文件时可能遇到的v7.3版本兼容问题及矩阵转置注意事项,提供完整代码示例供参考。
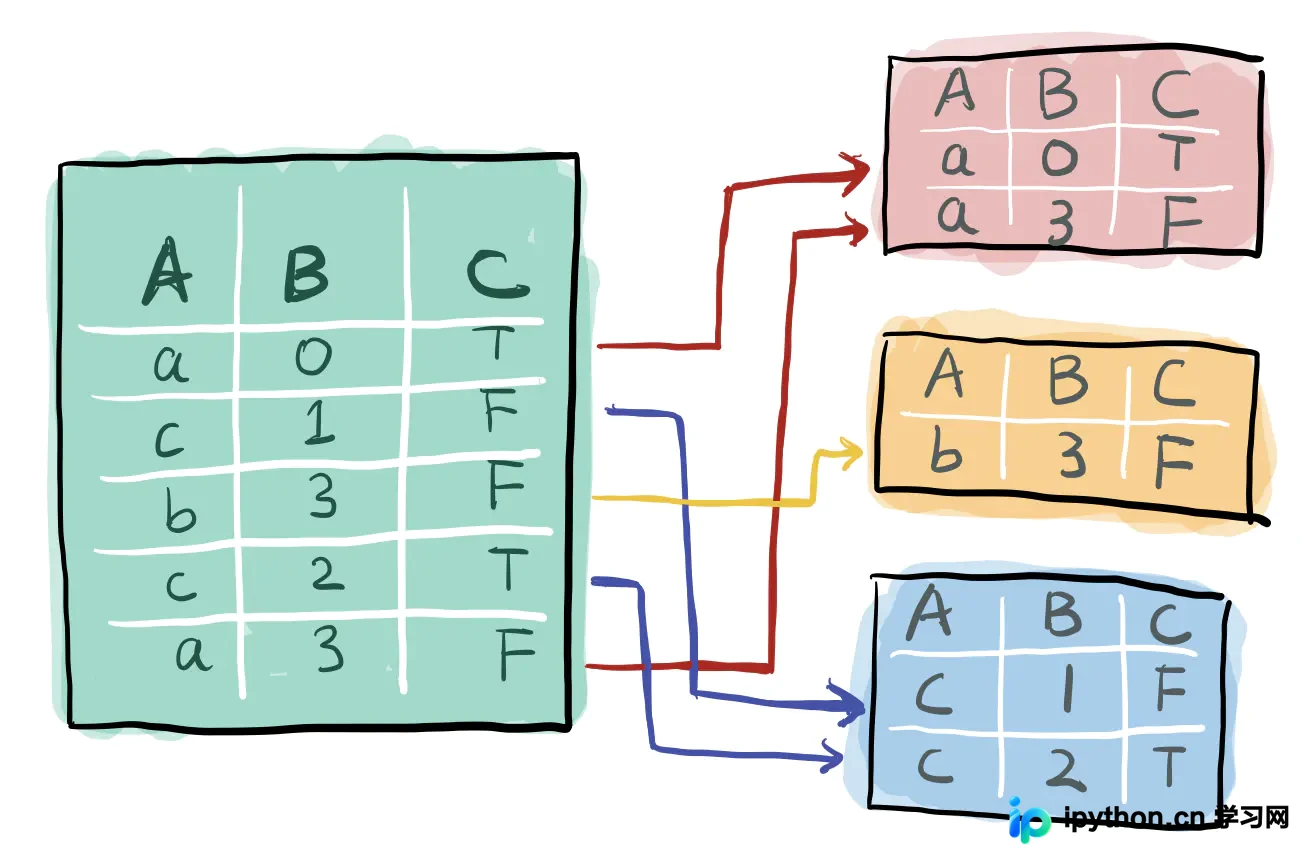
本文深入解析Python Pandas库中groupby函数的核心原理与使用方法。涵盖分组键类型、axis参数设置,详细演示mean、count、size等聚合函数的应用,以及通过agg和apply实现复杂自定义聚合。结合代码实例,讲解多列聚合、字典映射操作及实际数据处理场景,帮助开发者高效掌握数据分组与统计技巧。
本文系统梳理Python函数的传参机制,涵盖无参/有参函数、默认参数、位置实参与关键字实参的区别与混合使用规则。重点解析*args收集位置参数和**kwargs收集关键字参数的用法,以及形参、*args与**kwargs的组合定义方式,通过代码示例说明参数传递顺序及常见语法错误。
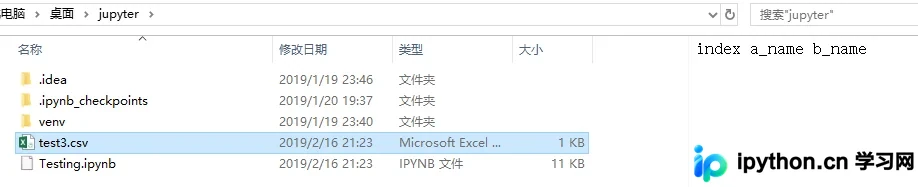
本文介绍如何使用 Python 将新生成的数据实时追加到现有的 CSV 或 TXT 文件中。通过演示 csv 模块的 writerow 和 writerows 方法,以及文件打开模式 'a' 的使用,详细讲解了如何避免数据覆盖、处理换行符及正确关闭文件,确保数据持久保存。
本文介绍如何使用Python的OpenCV库进行基础图像处理。涵盖模块安装、图像读取(cv2.imread)、显示(cv2.imshow)及保存(cv2.imwrite)的具体操作,并详解如何获取图像的像素尺寸、通道数等属性,适用于计算机视觉初学者。
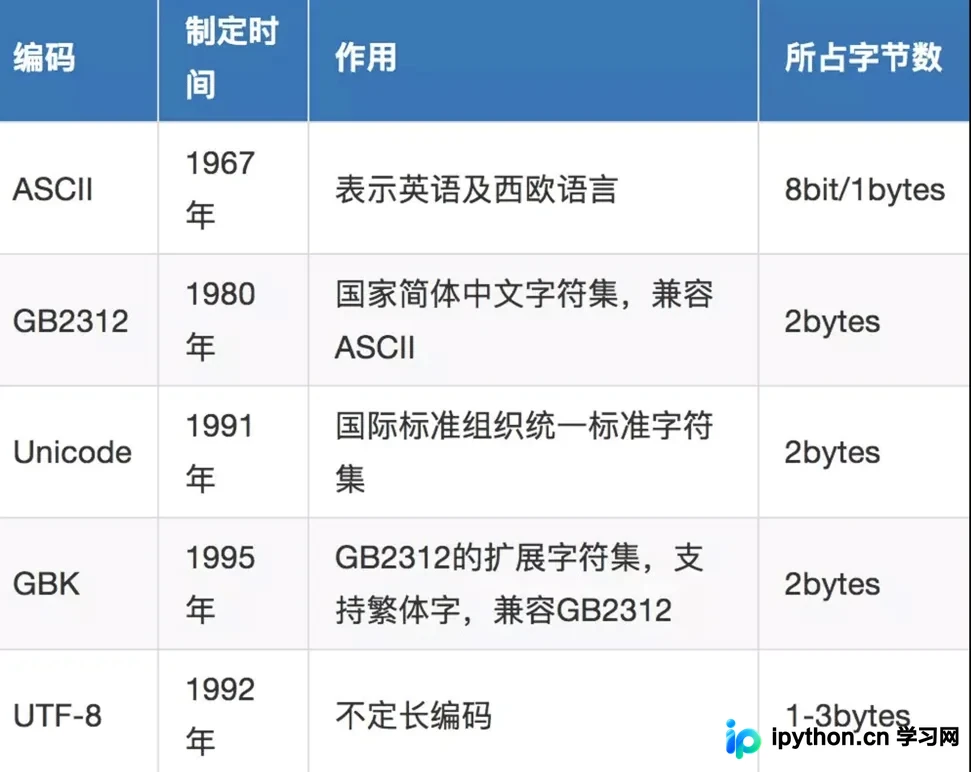
本文详细解析Python中常见的四种编码格式:ASCII、Unicode、UTF-8及GBK。从Python2默认ASCII到Python3默认UTF-8的演变出发,阐述各编码的字节占用、适用范围及存储效率差异,帮助开发者理解字符编码原理并解决乱码问题。
本文详细解析Python中模块的三种主要分类:系统内置模块、开源第三方模块以及自定义模块。通过介绍os、requests、django等常见库的功能,帮助开发者理解如何有效引用和管理不同来源的代码模块,同时强调自定义模块命名需避免与内置模块冲突的注意事项。
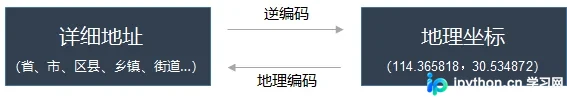
本文详解如何利用Python调用高德和百度地图开放API进行地理编码与逆编码。内容涵盖API注册、参数配置及核心代码实现,重点解析火星坐标(GCJ-02)与百度坐标系(BD-09)的转换原理,并提供完整的Python转换函数代码,帮助开发者解决国内地图坐标偏差问题。
本文深入解析Python re模块中findall()函数的核心机制。详细阐述正则表达式中.*与.*?的贪婪及非贪婪匹配差异,解析括号分组对返回结果类型(元组或字符串)的影响,并说明re.S标志在处理含换行符字符串时的关键作用,帮助开发者精准控制正则匹配行为。
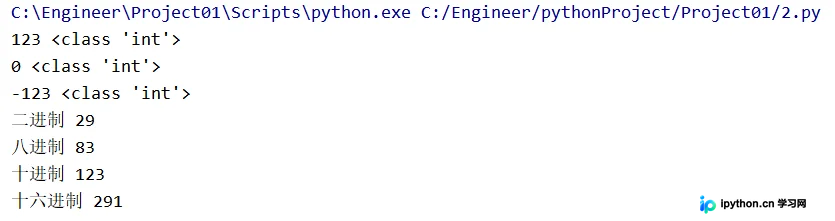
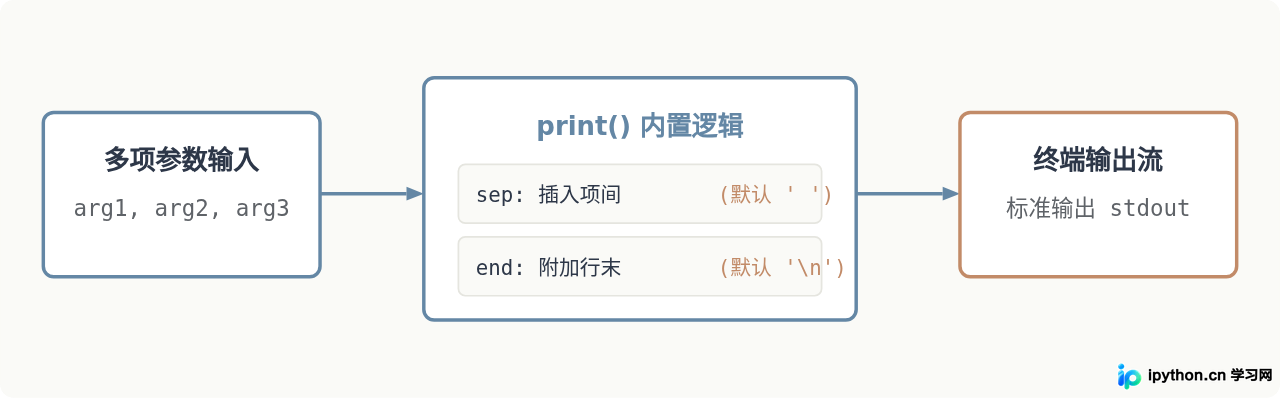
本文详解Python基础语法,涵盖print函数的多种输出方式及文件写入技巧,介绍转义字符使用。重点解析整型、浮点型(含精度处理)、字符串、布尔型等核心数据类型,并演示int、float、str类型转换方法及注释规范,帮助初学者快速掌握Python编程基础。
详细讲解Python高频内置函数print、input与核心列表操作函数的用法,包含参数解析、数据转换流程、实操代码与注意事项。
本文深入解析Python中正则表达式 r'(.*) are (.*?) .*' 的匹配机制。通过对比贪婪模式 (.*) 与非贪婪模式 (.*?) 的行为,结合多个代码示例,详细阐述分组捕获、无分组匹配及多are分隔符下的匹配结果差异,帮助开发者准确掌握正则表达式的核心逻辑。