解决Numpy矩阵相减出现负值自动转正值的问题
在使用Numpy进行图像矩阵相减时,若未指定数据类型,默认uint8类型会导致负值自动转换为正值(如-1变为255)。本文通过分析错误代码与正确示例,指出通过设置dtype为np.int32或np.float64可解决此问题,确保计算结果准确。
2026-10-13
6

在使用Numpy进行图像矩阵相减时,若未指定数据类型,默认uint8类型会导致负值自动转换为正值(如-1变为255)。本文通过分析错误代码与正确示例,指出通过设置dtype为np.int32或np.float64可解决此问题,确保计算结果准确。
本文介绍OpenCV中图像数据从64F到8U的转换方法,重点讲解cvConvertScale函数在灰度图像线性变换中的应用。通过示例代码展示如何避免直接操作imageData指针,确保数据类型匹配与显示正常,并提供完整的C++实现参考。
本文介绍如何利用OpenCV和Qt QImage遍历图片像素点,统计指定颜色(如黑色)在图像中的占比。通过对比BGR通道数值判断像素是否属于目标颜色,计算其占总像素的比例,从而判断摄像头是否被物体遮挡。同时提供语义分割项目中统计多类别图片比例的Python实现思路与代码示例。
本文介绍如何利用OpenCV库实现图像中特定颜色线条的提取与精确定位。通过RGB转HSV色彩空间转换,结合inRange函数进行颜色分割,并经过二值化、膨胀去噪及findContours轮廓检测,最终使用boundingRect获取坐标并绘制矩形框。该方法适用于试卷批改字识别、工业检测等场景,提供完整的Python代码实现与参数解析。
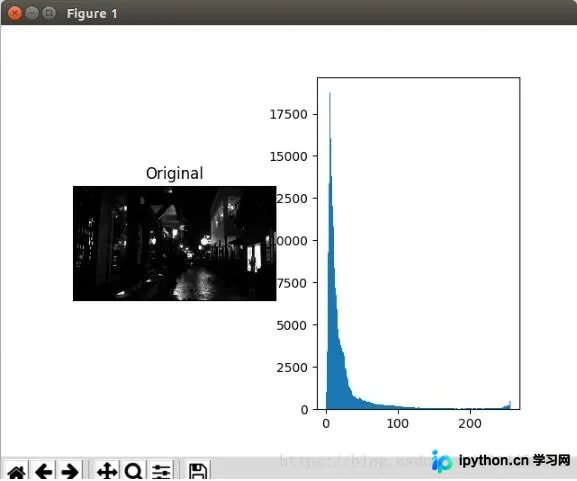
本文介绍如何使用Python3结合OpenCV库,通过计算图像灰度直方图来自动判断图片的亮暗程度。核心逻辑是将图像转为灰度后,统计低灰度值像素占比,当该比例超过设定阈值(如0.75)时,即判定为暗光图片并保存。文中提供了完整的Python代码示例及命令行运行方法,适用于批量处理图片库中的夜间或低光照场景图像。
本文详解OpenCV读取图像默认的BGR格式与PIL库RGB格式的差异及转换方法,包括切片、transpose及cvtColor函数。同时介绍Caffe2与TensorFlow在Batch维度及通道顺序(NHWC/NCHW)上的不同处理逻辑,并提供TensorFlow中两种数据格式的转换代码示例。
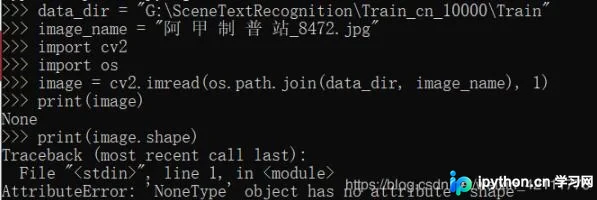
本文详细解析Python中使用OpenCV的cv2.imread读取图片返回None的常见原因。重点介绍通过np.fromfile结合cv2.imdecode处理中文路径的标准方法,并补充因文件头与后缀不匹配(如GIF改后缀为JPG)导致的读取失败排查思路,提供使用PIL进行格式转换的实用代码示例。
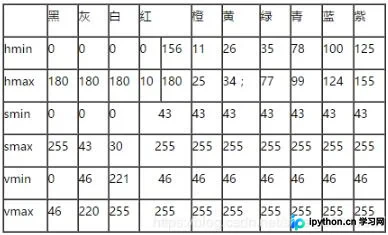
本文介绍如何使用OpenCV和Python实现鼠标点击图像时获取该点的RGB(BGR)及HSV颜色值。通过绑定鼠标事件,程序可实时显示点击坐标及对应的BGR、灰度或HSV数据,适用于Windows环境下无法直接查看HSV值的场景,提供完整的代码示例与操作说明。
本文详细介绍如何利用Python结合Tesseract引擎实现图片文字识别。内容涵盖Tesseract的安装与系统环境变量配置、中英文语言包的下载与部署,以及使用pytesseract和Pillow库进行单张和批量图片识别的具体代码示例。同时分析了不同字体和倾斜角度对识别准确率的影响,为开发者提供实用的OCR解决方案。
本文介绍如何在C#中利用BitmapData结构处理RGB数据,并将其转换到YCbCr色彩空间。通过设定Cb、Cr分量及亮度(BrightV)的阈值条件,精准筛选并保留头发像素,其余区域设为白色背景。该方法适用于需要快速进行特定发色或暗色头发特征识别的场景。
本文介绍使用C#实现图像木刻(简化为黑白两色)效果的方法。通过Bitmap.LockBits获取内存数据,利用 unsafe 指针遍历像素,根据 RGB 平均值与阈值(122.5)的对比将像素设为纯黑或纯白,从而实现快速的大面积色彩简化处理。
本文介绍如何使用Python和OpenCV库通过阈值处理、边缘检测和轮廓提取来测量图片中物体的宽度。文章详细讲解了从加载图像、二值化、边缘检测到计算边界框坐标的完整实现过程,并提供了添加中文字符标注和显示结果的代码示例。