

Python处理非方阵求逆:使用伪逆矩阵np.linalg.pinv
深入讲解在Python中使用NumPy的np.linalg.pinv处理非方阵求逆的实用方法。解析摩尔-彭罗斯伪逆的数学机制、与np.linalg.inv的关键差异、超定与欠定系统求解及常见工程注意事项。
在线性代数与工程计算中,标准的逆矩阵运算仅支持行数与列数相等的非奇异方阵。当遇到行与列不等的非方阵(如超定或欠定矩阵)时,直接调用常规求逆必然报错。NumPy 提供了专门针对这一问题的利器——np.linalg.pinv,它基于奇异值分解(SVD)求解摩尔-彭罗斯伪逆(Moore-Penrose Pseudoinverse),无论矩阵是何种形状、是否奇异,都能求出数学上最优的广义逆矩阵。本文将系统阐述非方阵求逆的产生机理、np.linalg.pinv 的标准调用范式、在最小二乘与欠定求解中的实战代码,以及与常规求逆函数的关键差异与工程边界。
一、为什么非方阵不能直接求逆,而必须使用伪逆?
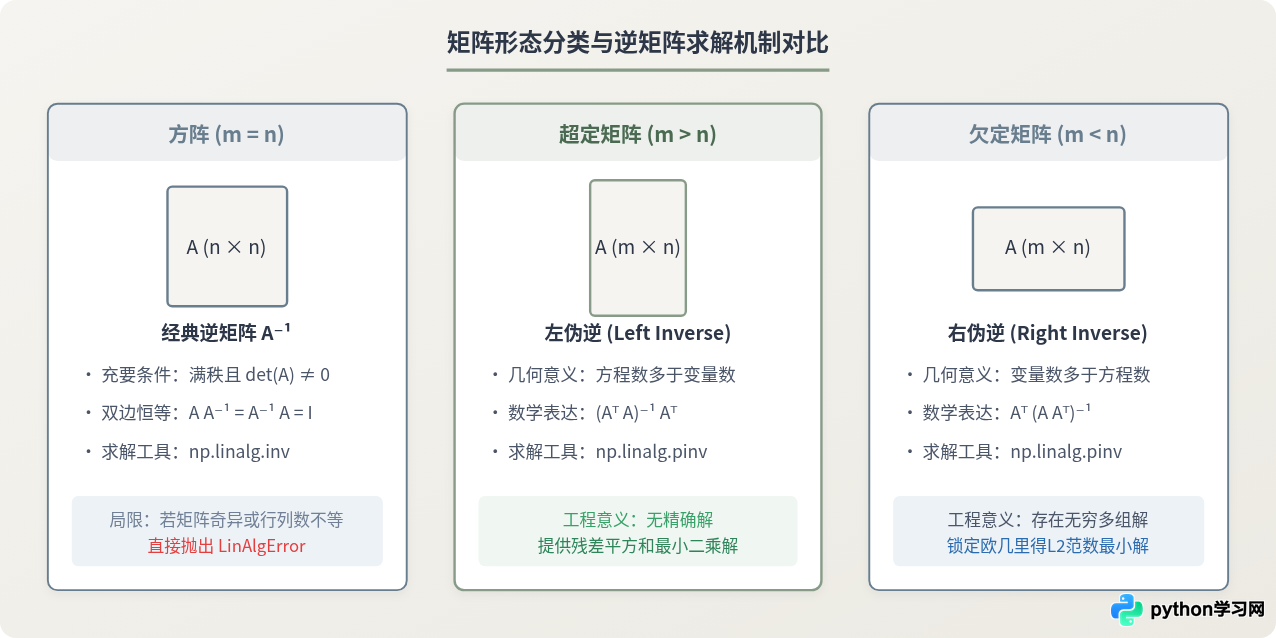
在标准矩阵代数中,一个矩阵 A 存在逆矩阵 A⁻¹ 的前提是它必须是一个方阵(行数等于列数,即 n × n),并且该方阵必须满秩(行列式不为零,det(A) ≠ 0)。只有满足这两个条件,才能满足严格的双边逆矩阵恒等式:
然而在现实世界的数据科学与工程问题中,绝大多数矩阵都不是方阵。例如在多元线性回归中,观测样本数往往成百上千,而特征维度只有几十个,这会形成一个“行多列少”的高瘦矩阵;在图像重建或压缩感知中,测量次数远少于未知像素数,则会形成“行少列多”的扁平矩阵。
对于非方阵 A (m × n,m ≠ n),任何形如 A · B 与 B · A 的乘积在维度上甚至根本无法生成相同尺寸的单位矩阵。若直接在 Python 中使用 np.linalg.inv(A),NumPy 会直接抛出 LinAlgError: Last 2 dimensions of the array must be square 异常。
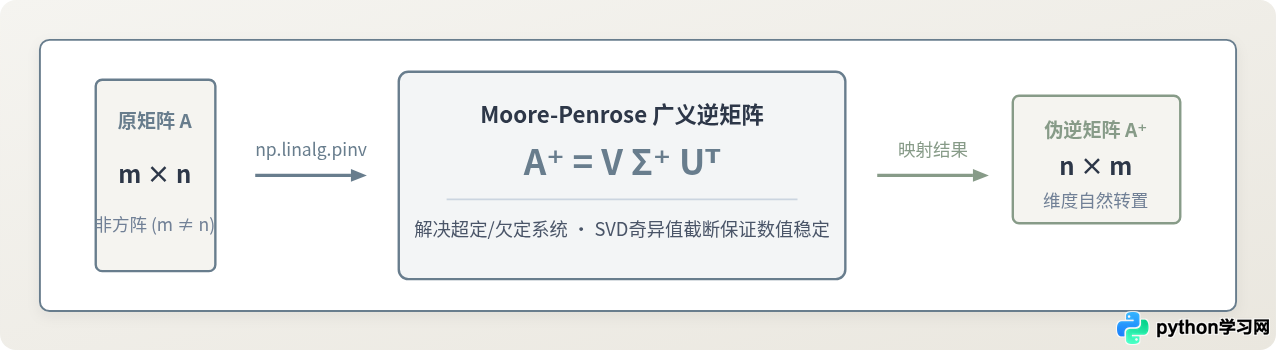
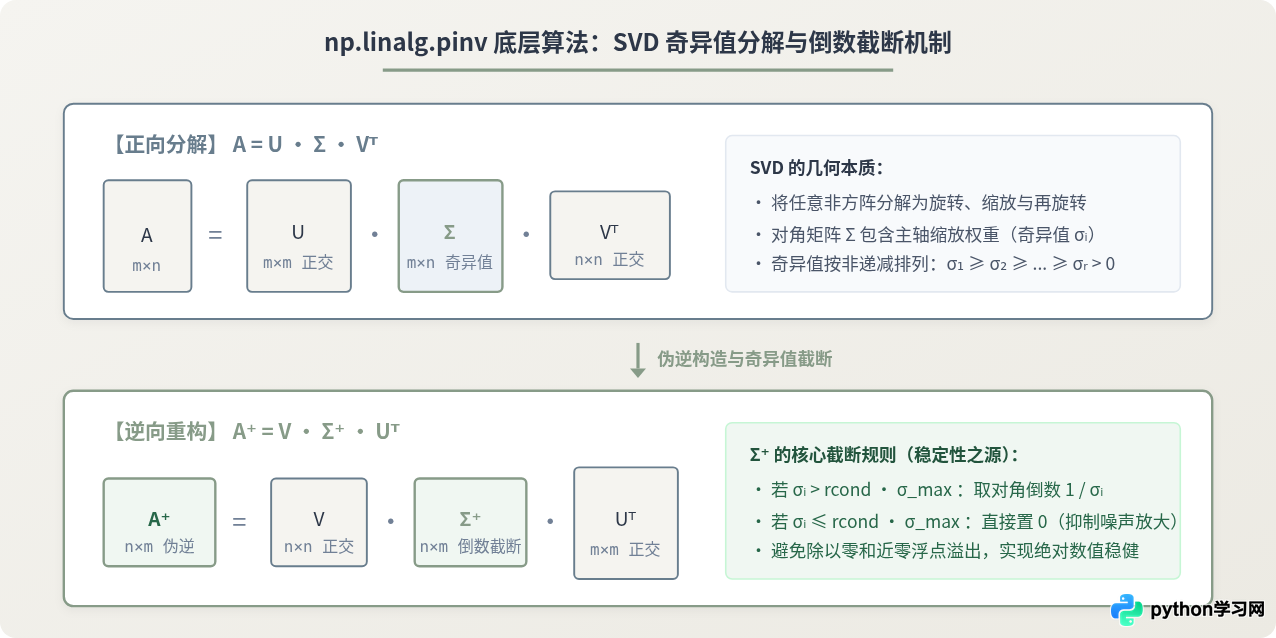
为了打破方阵求逆的局限,数学家 E. H. Moore 和 Roger Penrose 提出了摩尔-彭罗斯广义逆矩阵(记作 A⁺ 或 A†)。对于任意尺寸 m × n 的矩阵 A,其伪逆 A⁺ (n × m) 是唯一满足下列全部四个摩尔-彭罗斯条件的矩阵:
- 条件 1: A A⁺ A = A(将 A 映射回自身)
- 条件 2: A⁺ A A⁺ = A⁺(弱逆性质)
- 条件 3: (A A⁺)ᵀ = A A⁺(A A⁺ 为对称阵/埃尔米特阵)
- 条件 4: (A⁺ A)ᵀ = A⁺ A(A⁺ A 为对称阵/埃尔米特阵)
np.linalg.pinv 正是这一数学理论在 Python 中的标准工业实现。
二、np.linalg.pinv 的核心语法与基础使用
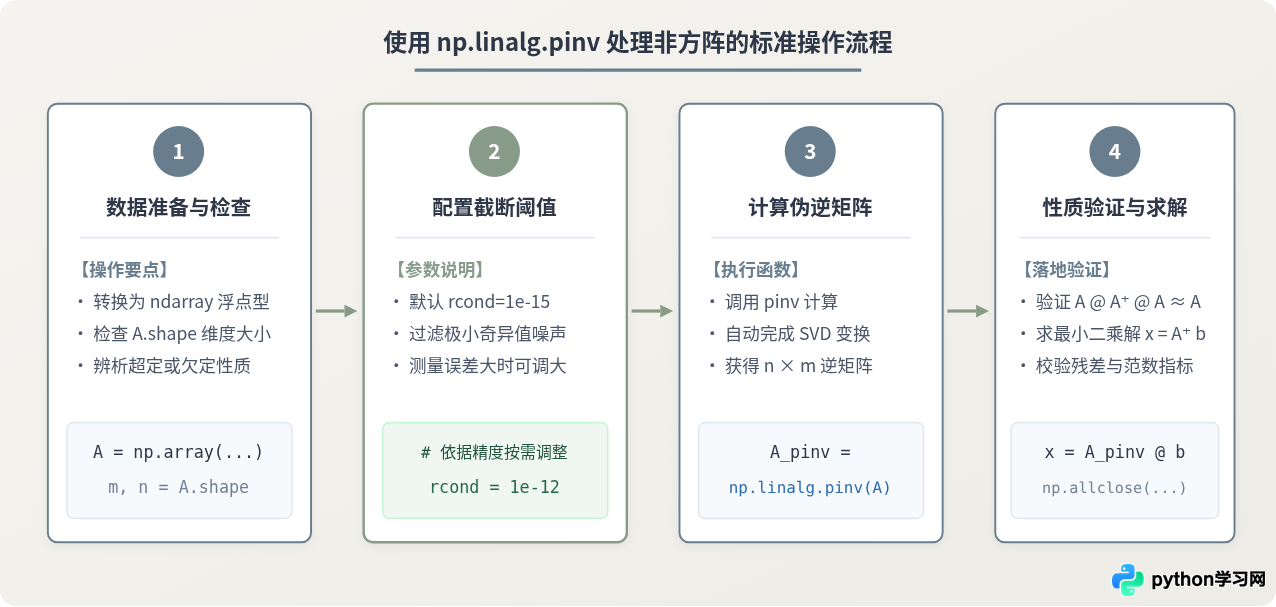
在 NumPy 中调用伪逆函数非常直观,其完整函数签名如下:
numpy.linalg.pinv(a, rcond=1e-15, hermitian=False)该函数的关键参数说明如下:
a:需要求伪逆的输入数组,支持二维矩阵,也支持在更高维度上的批处理(堆叠矩阵)。rcond:奇异值相对截断阈值(截断比率)。小于rcond * largest_singular_value的奇异值会被全部置为零,不参与倒数运算。在 float64 精度下,默认值为1e-15。hermitian:布尔值。若输入矩阵确定为实对称阵或复共轭对称阵(Hermitian),设为True可以使用效率更高的特征值分解算法代替通用 SVD。
基础代码示例:构造矩形非方阵并计算伪逆
下面演示构造一个 3 行 2 列(3 × 2)的超定矩阵,计算其伪逆矩阵,并编程验证摩尔-彭罗斯四个条件:
import numpy as np

# 1. 构造 3x2 的非方阵 A
A = np.array([
    [1.0, 2.0],
    [3.0, 4.0],
    [5.0, 6.0]
], dtype=np.float64)

# 2. 计算伪逆矩阵 A_pinv
A_pinv = np.linalg.pinv(A)

print("原矩阵 A (3x2):")
print(A)
print("
伪逆矩阵 A_pinv (2x3):")
print(A_pinv)

# 3. 验证摩尔-彭罗斯四个性质
cond1 = np.allclose(A @ A_pinv @ A, A)
cond2 = np.allclose(A_pinv @ A @ A_pinv, A_pinv)
cond3 = np.allclose((A @ A_pinv).T, A @ A_pinv)
cond4 = np.allclose((A_pinv @ A).T, A_pinv @ A)

print("
性质验证结果:")
print(f"性质 1 (A @ A+ @ A == A): {cond1}")
print(f"性质 2 (A+ @ A @ A+ == A+): {cond2}")
print(f"性质 3 ((A @ A+).T == A @ A+): {cond3}")
print(f"性质 4 ((A+ @ A).T == A+ @ A): {cond4}")
从输出结果可以看出,经过 np.linalg.pinv 计算出的矩阵尺寸从原始的 3 × 2 转换为 2 × 3,并且严谨满足全部四个摩尔-彭罗斯条件,验证了广义逆的正确性。
三、np.linalg.inv 与 np.linalg.pinv 的关键差异及影响
理解 np.linalg.inv 与 np.linalg.pinv 的关键差异,是编写稳健数值计算程序的必修课。两者的区别远不仅是“只能算方阵”与“能算非方阵”,其底层算法、奇异性容忍度和数值表现完全不同:
| 比较维度 | 标准求逆:np.linalg.inv | 伪逆求逆:np.linalg.pinv |
|---|---|---|
| 输入形状要求 | 严格要求为方阵(m = n) | 支持任意尺寸矩阵(m > n、m < n 或 m = n) |
| 满秩性要求 | 必须满秩,行列式 det(A) ≠ 0 | 无需满秩,对降秩(Rank-deficient)及奇异矩阵完全兼容 |
| 底层计算算法 | LU 分解(基于 LAPACK 的 _getrf 与 _getri) | 奇异值分解 SVD(基于 LAPACK 的 _gesdd) |
| 病态矩阵表现 | 当条件数极大时,极小浮点误差会被指数级放大甚至溢出 | 通过 rcond 阈值自动截断近零奇异值,结果非常鲁棒 |
| 时间复杂度 | O(n³),计算相对轻量快速 | O(m n min(m, n)),SVD 分解耗时约为标准逆的 2~4 倍 |
差异为何重要:以病态方阵的求逆实验为例
为了直观感受这种差异带来的实际影响,我们在同一方阵上分别运行两类方法。构造一个经典的病态方阵(希尔伯特矩阵,其行列式极接近于 0,微小扰动就会导致数值崩溃):
import numpy as np

# 构造一个 5x5 的希尔伯特病态方阵
n = 5
H = 1.0 / (np.arange(1, n + 1) + np.arange(0, n)[:, np.newaxis])

print(f"矩阵行列式: {np.linalg.det(H):.2e}")
print(f"矩阵条件数: {np.linalg.cond(H):.2e}")

# 分别使用 inv 和 pinv
H_inv = np.linalg.inv(H)
H_pinv = np.linalg.pinv(H, rcond=1e-10)

# 测试自乘回到单位矩阵的误差
err_inv = np.linalg.norm(H @ H_inv - np.eye(n))
err_pinv = np.linalg.norm(H @ H_pinv - np.eye(n))

print(f"np.linalg.inv 误差模长: {err_inv:.2e}")
print(f"np.linalg.pinv 误差模长: {err_pinv:.2e}")
当矩阵维度进一步增大或存在完全共线性时,np.linalg.inv 会直接抛出 LinAlgError: Singular matrix 阻断系统运行;而 np.linalg.pinv 始终能够稳定返回最小二乘意义下的最佳逼近矩阵。这种平滑退化的鲁棒性,是伪逆在机器学习和物理仿真中不可替代的核心原因。
四、两大典型应用场景与代码实操
场景一:超定方程(m > n)求解最小二乘回归
当方程数量大于未知数数量时,系统为超定方程组(Overdetermined System)。典型场景是带噪声的数据拟合:已知多个观测点,求解最优拟合参数使得预测值与真实值的残差平方和最小。
数学上,目标是求解 min_x ||A x - b||₂²。当 A 列满秩时,传统公式为左伪逆正规方程:x = (Aᵀ A)⁻¹ Aᵀ b。然而直接计算 Aᵀ A 会使矩阵条件数平方(例如条件数从 10⁴ 暴增至 10⁸),严重恶化数值精度。使用 np.linalg.pinv(A) @ b 则能直接避免这一隐患:
import numpy as np

# 模拟 5 个数据点拟合线性方程 y = 2x + 1,带有少量测量噪声
x_pts = np.array([1.0, 2.0, 3.0, 4.0, 5.0])
y_pts = np.array([3.1, 4.9, 7.2, 8.8, 11.1])

# 构建设计矩阵 A (5x2),第一列为 x,第二列为常数项 1
A_design = np.column_stack([x_pts, np.ones_like(x_pts)])
b_vec = y_pts

# 使用伪逆求解参数估计向量 beta = [斜率 k, 截距 b]
beta = np.linalg.pinv(A_design) @ b_vec

k_est, b_est = beta[0], beta[1]
print(f"拟合结果:斜率 k = {k_est:.4f}, 截距 b = {b_est:.4f}")

# 计算拟合残差二范数
residuals = b_vec - A_design @ beta
residual_norm = np.linalg.norm(residuals)
print(f"最小二乘残差范数: {residual_norm:.4f}")
场景二:欠定方程(m < n)求解极小范数解
当未知数数量大于方程数量时,系统为欠定方程组(Underdetermined System)。此时解是不唯一的,存在无穷多组解均能严格满足 A x = b。
在此类情景中,np.linalg.pinv(A) @ b 的作用是挑出所有可行解中欧几里得范数(L2 范数 ||x||₂)最小的那组解。这在控制工程中代表“最省能量”的控制输入,在反演问题中代表“扰动最小”的基础平滑模型:
import numpy as np

# 构造一个 2x4 的欠定矩阵 (2 个方程,4 个未知数)
A_under = np.array([
    [1.0, 1.0, 0.0, 0.0],
    [0.0, 0.0, 1.0, 1.0]
])
b_under = np.array([2.0, 4.0])

# 使用伪逆求解
x_min_norm = np.linalg.pinv(A_under) @ b_under

print("求得的极小范数解向量 x:")
print(x_min_norm)
print(f"验证方程 Ax == b: {np.allclose(A_under @ x_min_norm, b_under)}")
print(f"该解的 L2 范数: {np.linalg.norm(x_min_norm):.4f}")

# 对比任意另一组可行解 (例如 x_alt = [2, 0, 4, 0])
x_alt = np.array([2.0, 0.0, 4.0, 0.0])
print(f"替代可行解的 L2 范数: {np.linalg.norm(x_alt):.4f}")
如上所示,两组解都能完全满足方程 A x = b,但伪逆解得出的向量 [1, 1, 2, 2] 范数为 3.1623,明显低于替代解的 4.4721,严格履行了极小范数选择准则。
五、工程落地注意事项与避坑指南
在将 np.linalg.pinv 投入生产环境或高频科学计算时,有两点容易被忽视但至关重要的工程细节:
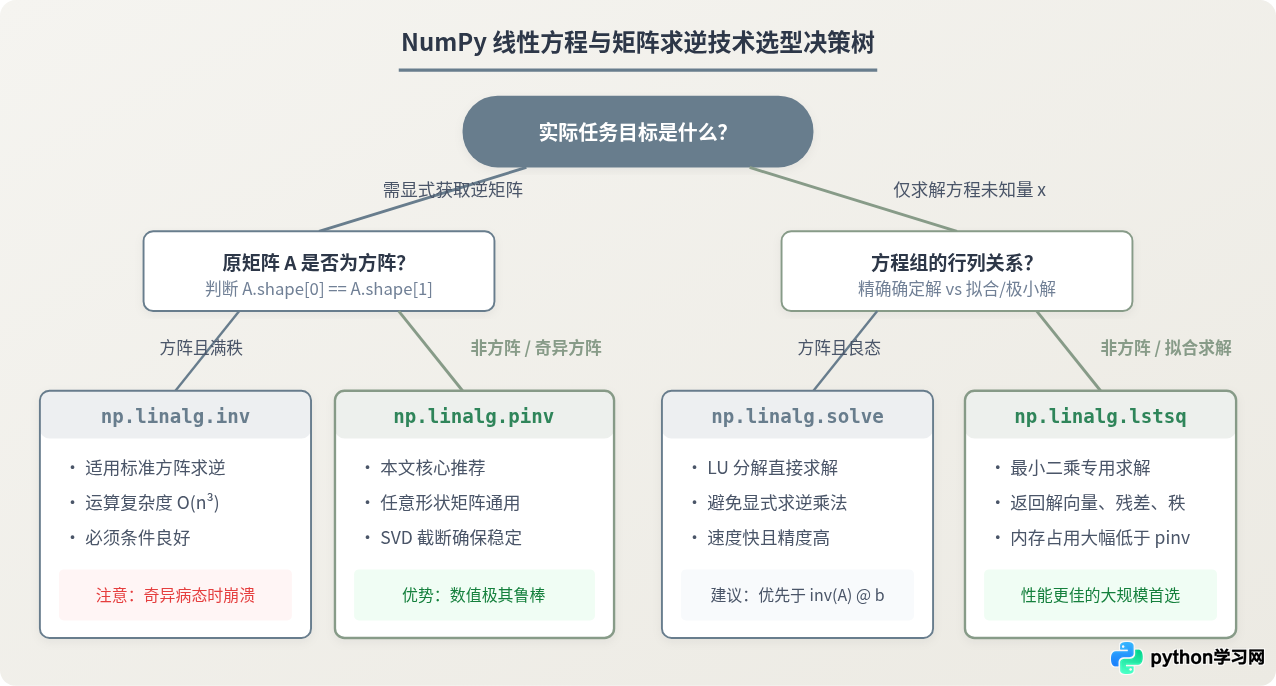
如果你的终极目的是求解线性方程 A x = b,请优先使用 np.linalg.lstsq,而不是先写 pinv_A = np.linalg.pinv(A) 再写 x = pinv_A @ b。
原因在于:显式生成伪逆矩阵需要在内存中开辟完整的 n × m 稠密数组,计算复杂度极高;而 lstsq 直接在分解内部结合右端项 b 计算最小二乘解,既节省内存分配,又具备更快的收敛速度。
np.linalg.pinv 的默认阈值为 1e-15(专为 64 位浮点机精度设计)。但在工业传感器、金融时间序列或计算机视觉中,输入数据本身的信噪比(SNR)往往只有 3~4 个有效位。此时若保留 10⁻¹⁰ 级别的微小奇异值,求倒数后会放大噪声 10¹⁰ 倍。针对含有噪声的数据,建议将 rcond 调至 1e-5 至 1e-3,相当于执行了主成分截断回归(PCR)。
总结
在 Python 中处理非方阵求逆时,np.linalg.pinv 是解决维度失配和奇异退化的标准方案。通过奇异值分解(SVD)和截断机制,它统一了满秩方阵、超定最小二乘拟合与欠定极小范数寻优的数学形式。在实际项目中,当需要独立持有逆矩阵算子时调用 np.linalg.pinv;当仅需快速求出拟合向量时搭配 np.linalg.lstsq,即可兼顾数值稳健性与运行效率。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









