

Python中Matplotlib与Pyecharts绘制雷达图对比及选择
深入对比Python中Matplotlib与Pyecharts在绘制雷达图时的核心机理、实现差异、交互体验与渲染导出能力,提供详尽的代码实现范例与场景选型决策指南。
一、核心机制与设计哲学差异
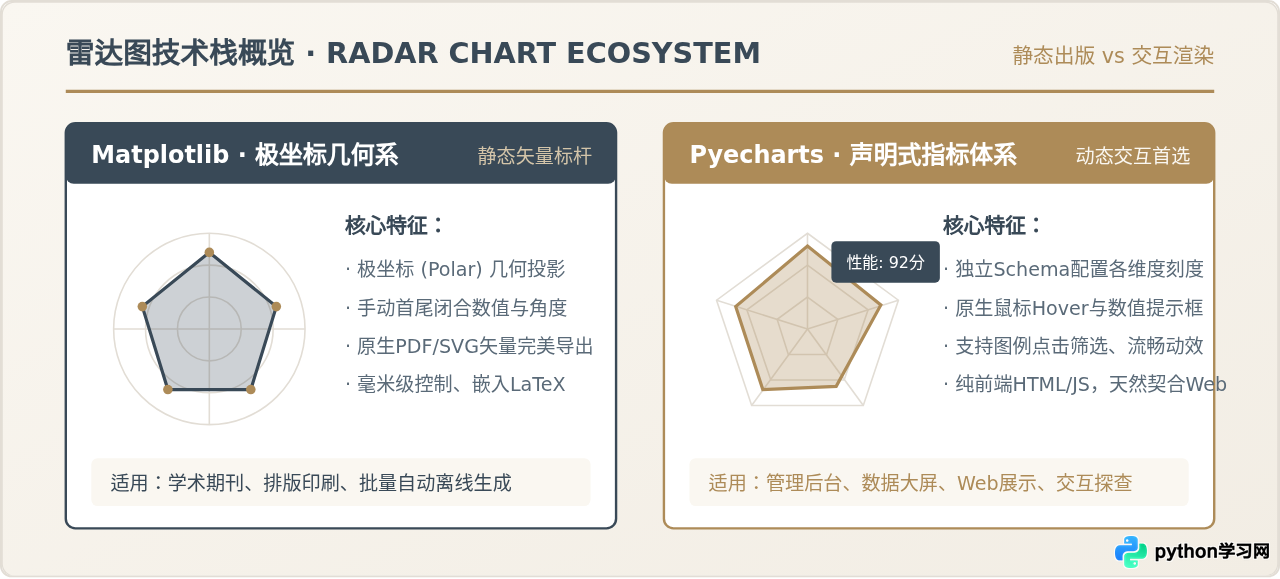
雷达图(Radar Chart,又称蜘蛛网图)常用于评估目标在多个非关联维度上的综合表现。尽管 Matplotlib 与 Pyecharts 都能输出多边形雷达图,但两者的底层构造逻辑完全不同:
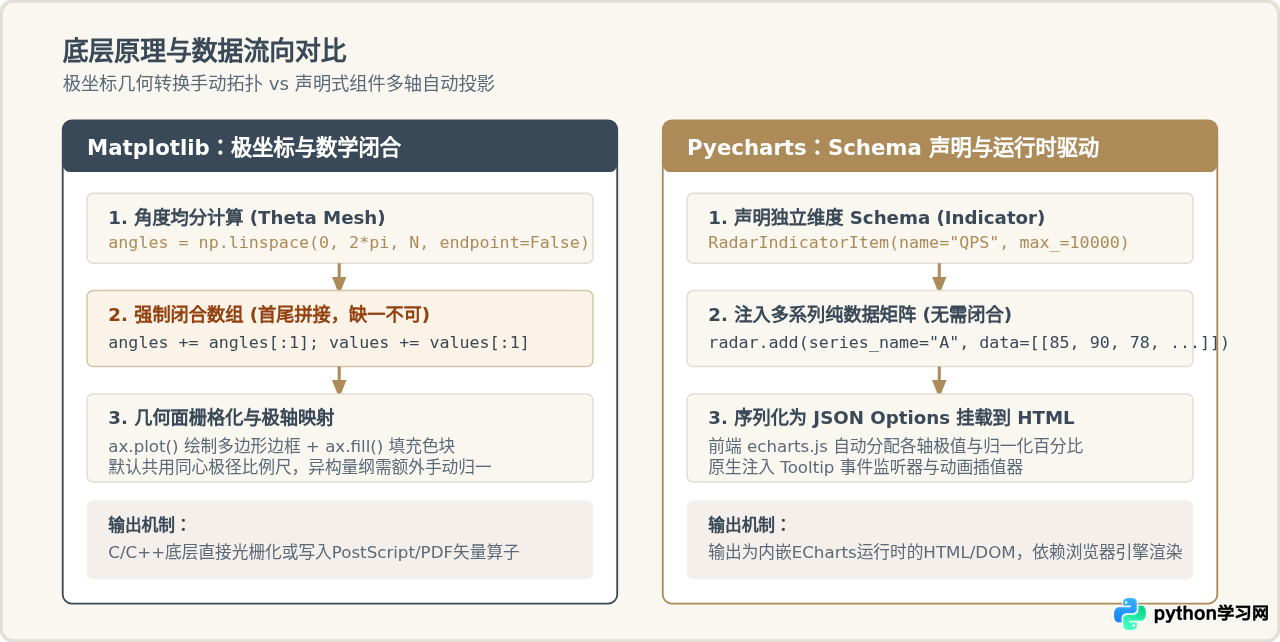
- Matplotlib 没有独立的雷达图图表类型。它本质上是通过极坐标系(Polar Projection)将二维连续折线和闭合多边形绘制在圆形投影面上。因此,角度计算、刻度切分、网格旋转以及首尾点闭合完全需要开发者手动用数学逻辑处理。
- Pyecharts 遵循 ECharts 的声明式规范。它内置了专用的
radar坐标系组件与indicator(指标维度)配置体系。各个轴允许拥有完全独立的量程上限(max_)、下限与名称,图形的闭合、多轴刻度归一化映射由底层的 JavaScript 引擎自动完成。
二、Matplotlib 绘制雷达图:从极坐标到闭合多边形
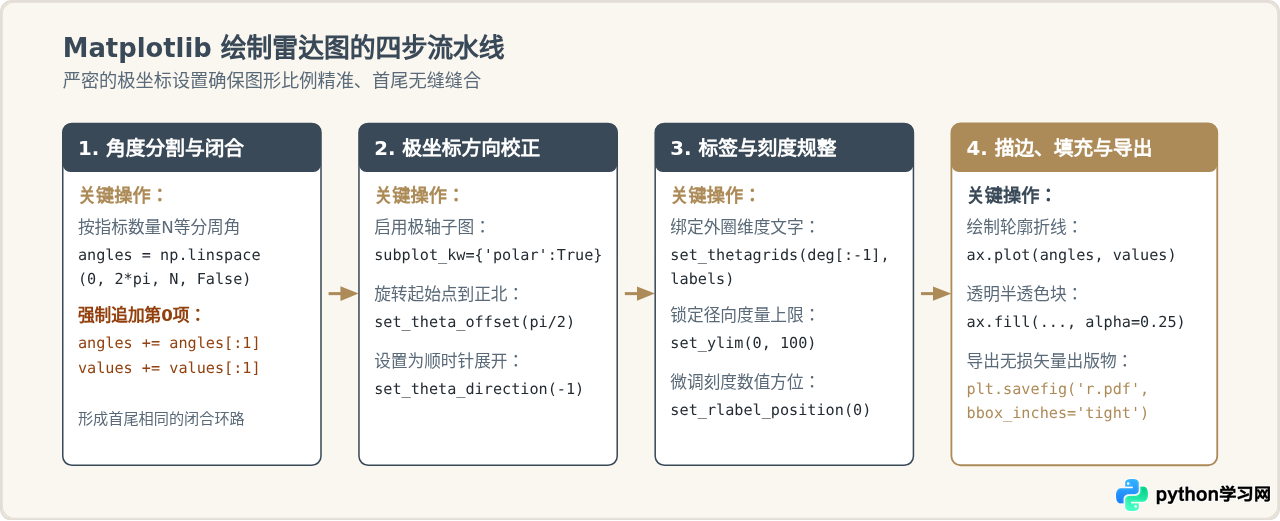
在 Matplotlib 中实现雷达图,必须遵循标准的四个几何工序。许多初学者绘制出的雷达图在起始轴位置存在明显缺口,其根源就在于漏掉了数组首尾数据相接的几何操作。
Matplotlib 完整实现代码
以下为一个可直接执行的完整代码示例。它演示了两个算法模型在5个评估维度上的对比,并展示了如何解决极坐标刻度重叠与中文字体支持问题:
import numpy as np
import matplotlib.pyplot as plt

# 1. 解决中文字体与负号显示问题
plt.rcParams['font.sans-serif'] = ['PingFang SC', 'Microsoft YaHei', 'SimHei']
plt.rcParams['axes.unicode_minus'] = False

# 2. 准备原始指标与评估数据
categories = ['准确率', '召回率', '推理速度', '内存占用', '稳定性']
num_vars = len(categories)

model_a = [88, 92, 70, 65, 85]
model_b = [75, 80, 95, 90, 78]

# 3. 构造均分角度并实现首尾数据闭合 (关键步骤)
angles = np.linspace(0, 2 * np.pi, num_vars, endpoint=False).tolist()
angles += angles[:1]       # 角度追加首项,完成360度闭合
model_a += model_a[:1]   # 数据A追加首项
model_b += model_b[:1]   # 数据B追加首项

# 4. 创建极坐标子图并配置朝向
fig, ax = plt.subplots(figsize=(6.5, 6.5), subplot_kw=dict(polar=True))

# 让 0 弧度位于12点钟正上方,且按顺时针排列
ax.set_theta_offset(np.pi / 2)
ax.set_theta_direction(-1)

# 5. 设置坐标网格与标签
ax.set_thetagrids(np.degrees(angles[:-1]), categories, fontsize=11, color='#394957')
ax.set_ylim(0, 100)
ax.set_rlabel_position(0)
ax.tick_params(colors='#5A6A78')

# 6. 绘制系列折线与半透明填充
ax.plot(angles, model_a, linewidth=2, linestyle='solid', label='Model A (高精度型)', color='#394957')
ax.fill(angles, model_a, color='#394957', alpha=0.25)

ax.plot(angles, model_b, linewidth=2, linestyle='dashed', label='Model B (轻量高速型)', color='#AD8B58')
ax.fill(angles, model_b, color='#AD8B58', alpha=0.25)

# 7. 标题、图例与保存
plt.title('算法模型性能综合雷达对比', size=14, color='#232B32', y=1.08, weight='bold')
plt.legend(loc='upper right', bbox_to_anchor=(1.25, 1.1), frameon=True)
plt.tight_layout()

# 导出为科研/印刷级矢量图
plt.savefig('radar_chart.pdf', dpi=300, bbox_inches='tight')
plt.show()set_thetagrids() 接收的是角度制(Degrees)而不是弧度制(Radians),因此必须使用 np.degrees(angles[:-1]) 进行转换,同时切片必须去掉闭合追加的最后一个重复角度,否则会导致标签数组越界。
三、Pyecharts 绘制雷达图:声明式指标与交互集成
Pyecharts 将百度 ECharts 的强大可视化生态带入 Python。在 Pyecharts 中,不需要计算任何三角函数与弧度,也不需要手动将数据数组闭合。我们只需要做两件事:定义各维度的 Schema(包含各轴名称与最大值上限),然后向图表填入系列名称与数值。
Pyecharts 完整实现代码
from pyecharts import options as opts
from pyecharts.charts import Radar

# 1. 定义多维度指标体系 (Schema)
# 每个指标可以拥有完全不同的量程上限 (max_),解决异构量纲难题
schema = [
    opts.RadarIndicatorItem(name="准确率 (%)", max_=100),
    opts.RadarIndicatorItem(name="召回率 (%)", max_=100),
    opts.RadarIndicatorItem(name="推理吞吐 (QPS)", max_=2000),
    opts.RadarIndicatorItem(name="内存效率 (分)", max_=100),
    opts.RadarIndicatorItem(name="服务稳定性 (分)", max_=100),
]

# 2. 准备系列数据 (各维度数值必须与schema顺序严格对应,无需手动首尾闭合)
data_model_a = [[88, 92, 700, 65, 85]]
data_model_b = [[75, 80, 1850, 90, 78]]

# 3. 链式构建雷达图
radar = (
    Radar(init_opts=opts.InitOpts(width="700px", height="500px", bg_color="#FAF7F1"))
    .add_schema(
        schema=schema,
        shape="polygon",  # 可选 "circle" (圆形) 或 "polygon" (多边形网格)
        splitline_opt=opts.SplitLineOpts(is_show=True, linestyle_opts=opts.LineStyleOpts(color="#D8D2C6")),
        textstyle_opts=opts.TextStyleOpts(color="#394957", font_size=12),
    )
    .add(
        series_name="Model A (高精度型)",
        data=data_model_a,
        color="#394957",
        areastyle_opts=opts.AreaStyleOpts(opacity=0.3),
        linestyle_opts=opts.LineStyleOpts(width=2),
    )
    .add(
        series_name="Model B (轻量高速型)",
        data=data_model_b,
        color="#AD8B58",
        areastyle_opts=opts.AreaStyleOpts(opacity=0.3),
        linestyle_opts=opts.LineStyleOpts(width=2),
    )
    .set_global_opts(
        title_opts=opts.TitleOpts(title="算法模型综合指标评估 (交互式)", subtitle="支持Tooltip悬停与图例开关"),
        tooltip_opts=opts.TooltipOpts(trigger="item"),  # 开启鼠标悬停浮窗
        legend_opts=opts.LegendOpts(pos_top="30px", pos_left="center"),
    )
)

# 4. 导出为可直接双击查看的独立HTML网页
radar.render("radar_interactive.html")2000,而其它指标为 100。Pyecharts 原生为该维度单独换算缩放比例,绘制出的雷达图饱满均衡;而在 Matplotlib 中,如果不做额外的数据归一化(Min-Max Normalization),700 与 1850 会直接撑爆单一极径刻度,让其它 0-100 的数值挤缩在原点附近。
四、横向能力矩阵与多维度差异对比
为了全面评估两款工具在工程实践中的优缺点,我们将开发、渲染、交互和导出等核心技术指标归纳为以下能力对比矩阵:
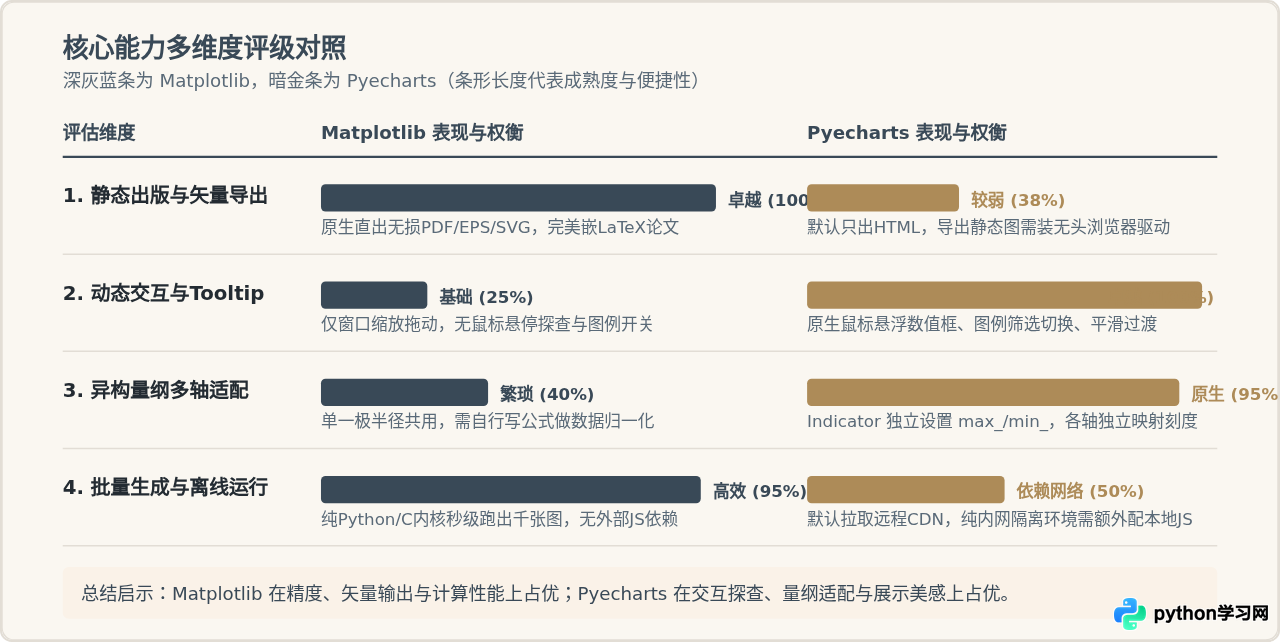
| 特性 / 需求 | Matplotlib | Pyecharts |
|---|---|---|
| API 组织模式 | 面向过程或极坐标 Axes 对象,手动计算角度与拼接 | 面向对象链式调用,声明式 Indicator 配置 |
| 闭合处理 | 必须手动拼接 angles += angles[:1] |
自动闭合,输入普通二维列表即可 |
| 多量纲支持 | 需手动写函数归一化(Normalize),否则大刻度吞没小刻度 | 原生支持各维度指定独立的 max_ / min_ |
| 交互性 | 基本无交互(仅标准绘图窗口平移缩放) | 原生支持鼠标悬停浮窗(Tooltip)、图例筛选与动画过渡 |
| 输出载体 | 无损矢量图(PDF, SVG, EPS)、高分位图(PNG, TIFF) | HTML + JavaScript 网页、Jupyter 交互小部件 |
| 环境与内网依赖 | 纯本地运行,无任何网络或浏览器环境依赖 | 生成 HTML 依赖 echarts.min.js,内网环境需配置本地静态资源 |
五、精准选型决策指南
为了让技术选型更加具体而明确,避免陷入无意义的工具争论,可以按照以下三个关键判断节点确定最适合你的库:
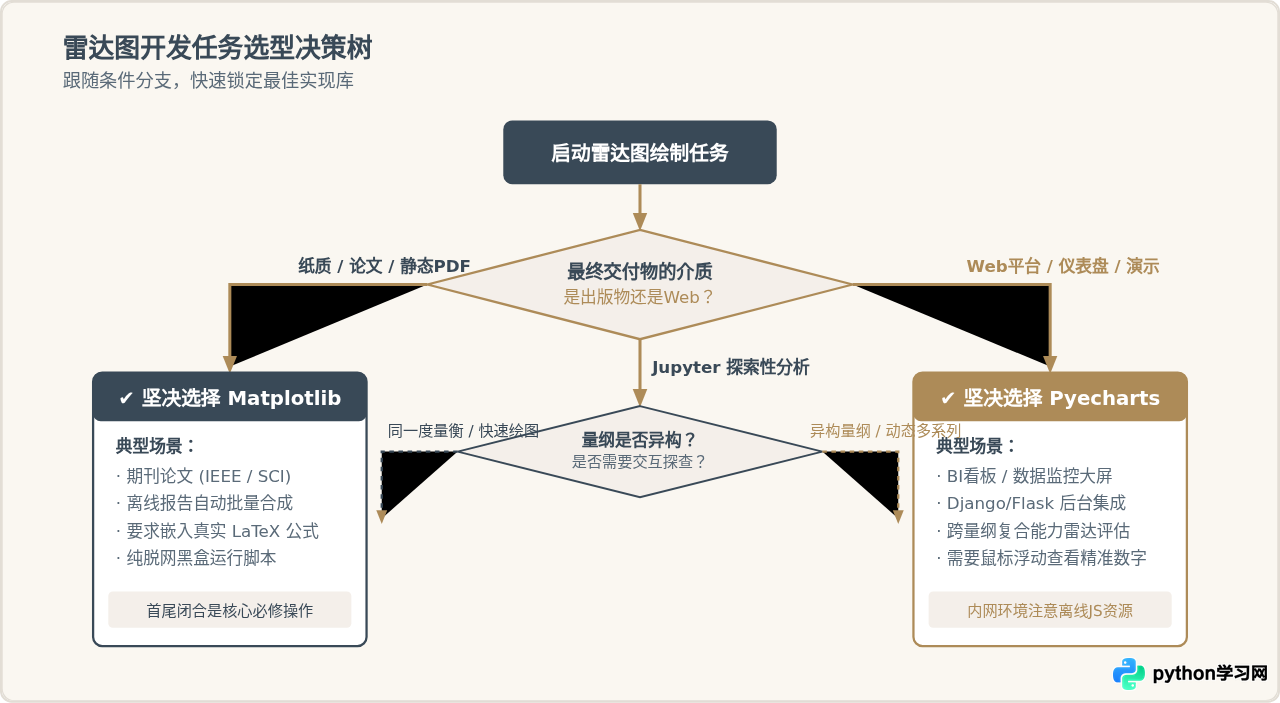
1. 选 Matplotlib 的典型场景
- 学术刊物与 LaTeX 论文编写:IEEE、Springer 等期刊对图表的分辨率和矢量格式有严苛要求。Matplotlib 可以无缝输出矢量 PDF、SVG 或 EPS,图表在无限放大时折线与字体依然锐利,且支持与论文正文完全一致的 CMU Serif 字体和数学符号渲染。
- 自动化后端流水线:例如夜间批量运行的测试报告生成任务,无需依赖无头浏览器(Headless Browser),Python 进程可在几百毫秒内直接在内存中完成栅格化并写盘保存。
- 同量纲多维指标对比:当所有评估维度均为百分制(0-100)或标准化评分时,Matplotlib 仅需几行极坐标代码即可完成,无任何多余的前端依赖。
2. 选 Pyecharts 的典型场景
- Web 管理控制台与仪表盘:系统需要将图表嵌入到基于 Vue、React、Django 或 Flask 构建的前端页面中。Pyecharts 原生生成的 HTML/JS 代码可以开箱即用地挂载到 DOM 中。
- 指标量纲悬殊的多维综合评价:例如在评估微服务系统时,同时包含“平均延迟 (10ms)”、“吞吐量 (50000 QPS)”、“CPU使用率 (45%)”与“错误率 (0.01%)”。Pyecharts 通过
RadarIndicatorItem声明独立的max_,免去了手写 Min-Max 归一化公式和自定义刻度标签映射的烦琐工序。 - 多系列同图对比与汇报演示:当有四五个实体同时对比时,静态雷达图线条极易互相遮盖,沦为无法辨识的乱麻。Pyecharts 允许用户点击图例动态隐藏或高亮指定系列,将鼠标悬停到拐点即可看到浮动提示框,非常适合管理层汇报或探索性演示。
六、实践中的高频问题与避坑指南
Q1:Matplotlib 绘制出的多边形为什么总有一条边是开着的?
这是因为 np.linspace(0, 2*np.pi, N, endpoint=False) 生成的角度数组只有 N 个分割点(例如 5 个指标就是 0°, 72°, 144°, 216°, 288°)。折线画到最后一个点(288°)就停止了,并没有折返回起始点(0°)。解决方法是在绘图前将角度和数值都追加第 0 项:angles += angles[:1] 与 values += values[:1]。
Q2:Pyecharts 生成的雷达图在内网无网络环境下显示空白,如何解决?
Pyecharts 默认从公网 CDN(如 assets.pyecharts.org)动态拉取 echarts.min.js。若运行在无外网权限的专网或私有化服务器中,会导致 JS 资源加载超时,图表无法渲染。解决方案为下载离线静态资源包,并通过 CurrentConfig.ONLINE_HOST = "http://your-local-cdn/assets/" 将资源重定向至内网本地静态资源服务器。
Q3:如果非要用 Matplotlib 绘制量纲不同的多轴雷达图,有什么实用解法?
最佳做法是“数据归一化 + 自定义标签标注”。即在送入 ax.plot() 之前,通过归一化公式 (x - min) / (max - min) 将所有指标映射到统一的 [0, 1] 区间,保证极半径统一;随后在轴的外圈标签上手动拼接该维度的真实量程(如 "QPS (0-5000)"),从而兼顾视觉规范与数据准确性。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









