

Python求解高阶微分方程或方程组的降阶技巧
scipy.integrate.solve_ivp)的标准接口仅接收标准一阶常微分方程组。求解高阶问题的本质路径,是通过引入辅助状态变量将未知函数的各阶导数视为独立状态量,把单个 $n$ 阶方程或耦合系统降阶为一组联立的一阶方程组。本文将系统拆解降阶数学原理、单方程与耦合系统向量化编排技巧,并结合完整 Python 代码演示实际求解过程。
一、数值求解器为何必须先降阶
Python 科学计算生态中,常微分方程初值问题的标准数值算法(如 Runge-Kutta 系列算法 RK45/DOP853、隐式积分器 Radau 和 BDF)均基于一阶导数推进机制设计。其数学标准型统一表达为:
dY/dt = f(t, Y)其中 $t$ 为标量自变量(通常是时间),$Y$ 为系统状态向量,$f(t, Y)$ 是返回当前时刻状态变化率(即一阶导数向量)的函数。算法通过在时间步长 $[t_k, t_{k+1}]$ 内对切线斜率进行加权采样来更新下一个时刻的状态值。
如果方程中存在加速度项 $\ddot{x}$ 或更高阶导数 $x^{(n)}$,积分器并不能直接给高阶量分配差分推进。因此,状态空间方法(State-space representation)成为连接高阶物理方程与数值求解器的唯一通用桥梁。
二、单个高阶常微分方程的通用降阶步骤
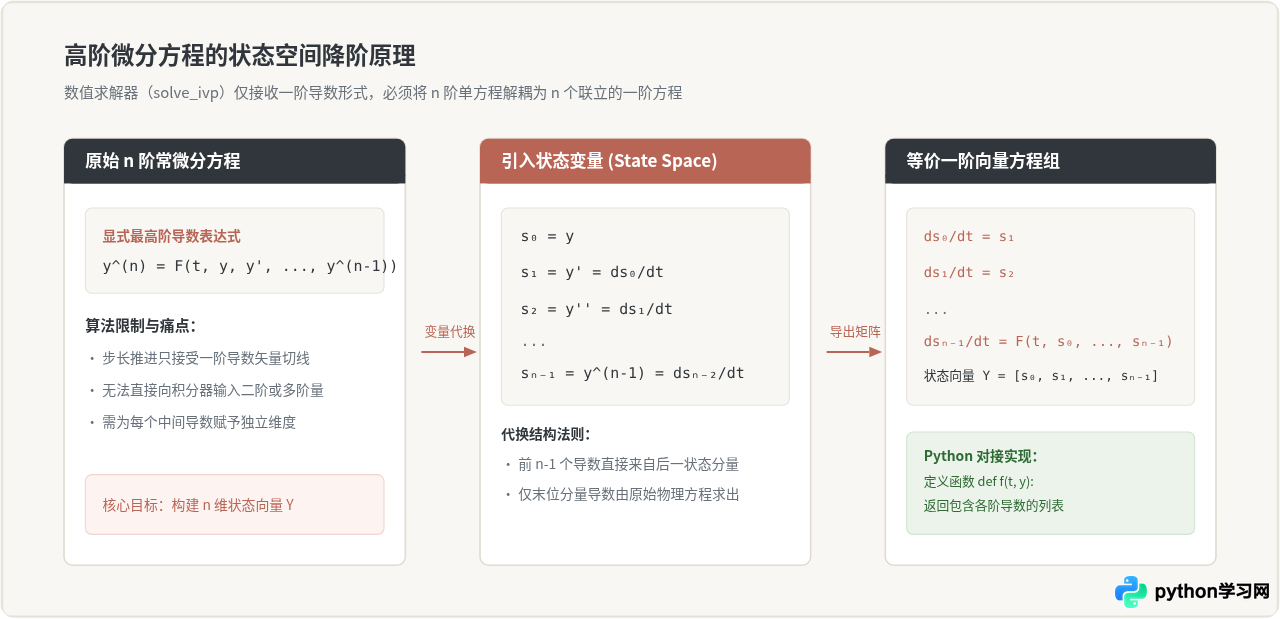
对于任意形如 $y^{(n)} = F(t, y, y', \dots, y^{(n-1)})$ 的 $n$ 阶微分方程,降阶的标准操作由以下四个规范动作完成:
1. 确定状态变量与下标对应
将因变量及其前 $n-1$ 阶导数依次赋给状态向量的分量:
- $y_0 = y$ (原位移或初始变量)
- $y_1 = \dot{y}$ (一阶速度项)
- $y_2 = \ddot{y}$ (二阶加速度项)
- $\dots$
- $y_{n-1} = y^{(n-1)}$ (第 $n-1$ 阶状态量)
2. 建立导数递推关系
观察状态变量之间的导数联系,除最后一个分量外,前 $k$ 个变量的导数本质就是下一个变量本身:
dy₀/dt = y₁
dy₁/dt = y₂
...
dyₙ₋₂/dt = yₙ₋₁
dyₙ₋₁/dt = F(t, y₀, y₁, ..., yₙ₋₁)
注意:只有最后一个分量 $dy_{n-1}/dt$ 包含了实际的物理相互作用或动力学方程 $F$,前面所有的方程都只是简单的状态传递方程。
3. 二阶非线性单摆实例推导
以带阻尼的非线性大角度单摆为例,其运动微分方程为:
θ''(t) + (b/m)·θ'(t) + (g/L)·sin(θ(t)) = 0移项解出最高阶导数(角加速度):
θ''(t) = - (b/m)·θ'(t) - (g/L)·sin(θ(t))引入状态向量 $Y = [\theta, \omega]^T$,其中 $\theta$ 为摆角,$\omega = \theta'$ 为角速度。导数向量即为:
dθ/dt = ω
dω/dt = - (b/m)·ω - (g/L)·sin(θ)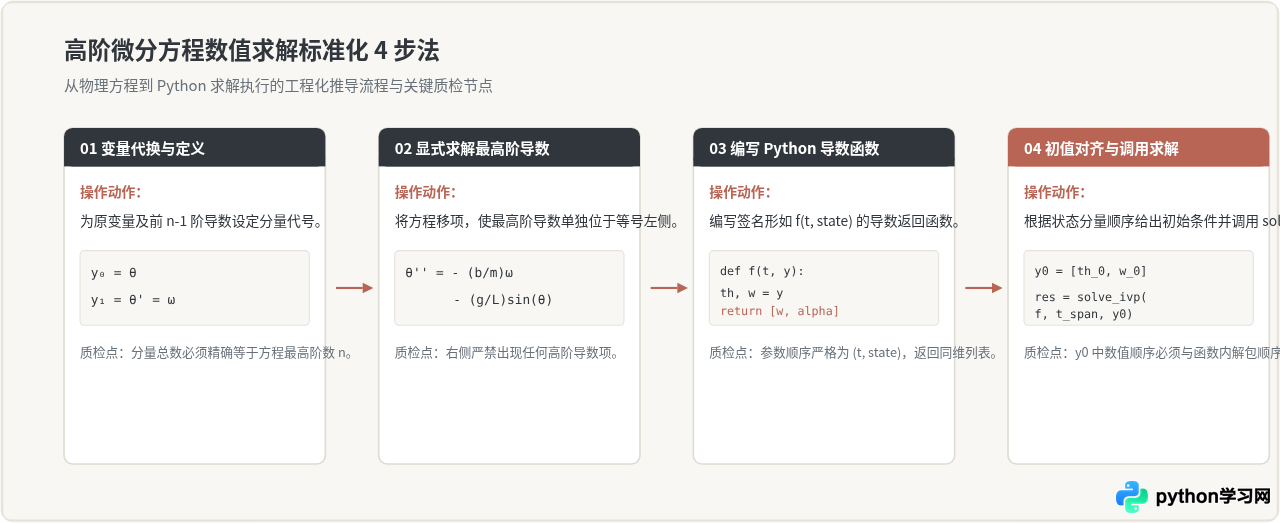
三、耦合高阶微分方程组的降阶技巧
当问题扩展到包含多个物体的耦合动力学系统(如双质点弹簧振子、多自由度机械臂或天体二体引力轨道)时,系统由多个联立的二阶微分方程构成:
m₁·x₁''(t) = F₁(t, x₁, x₂, x₁', x₂')
m₂·x₂''(t) = F₂(t, x₁, x₂, x₁', x₂')
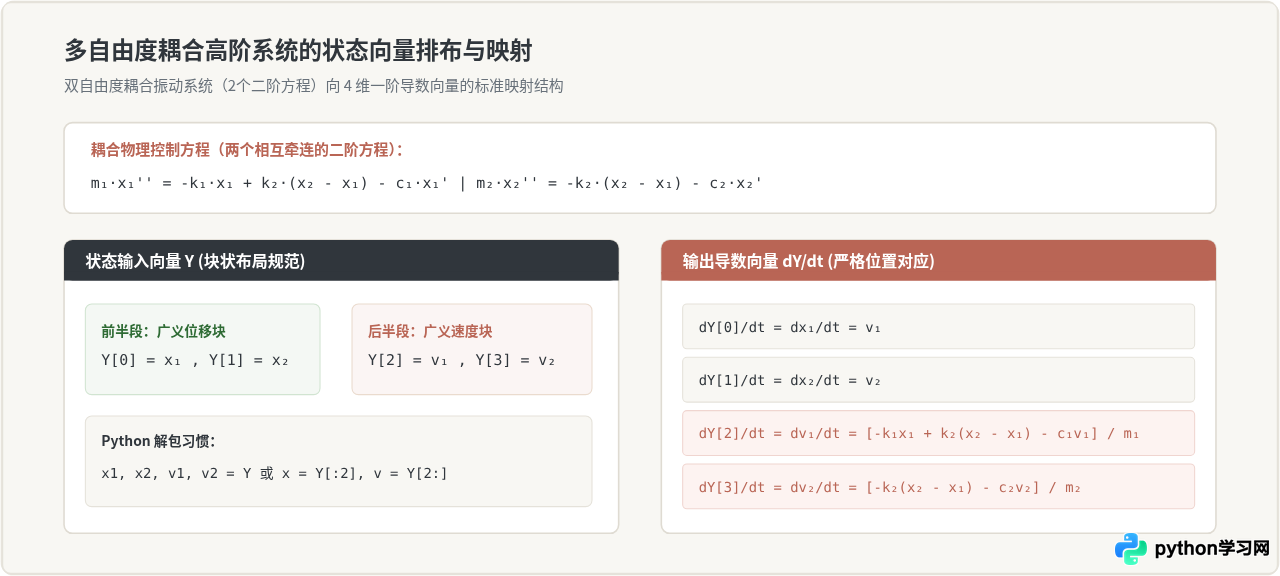
此时系统包含两个二阶微分方程,每个二阶方程提供 2 个状态量,整体降阶后将形成一个 4 维的一阶常微分方程组。状态向量的组织排布直接决定了代码的可读性与出错率。在工程中,常见的有两种状态向量排列策略:
-
策略 A(分量交织式):
Y = [x₁, v₁, x₂, v₂]。把每个质点的位置与速度紧邻放置。这种方式在自由度极少时直观,但当自由度增加或需要进行批量矩阵运算时容易造成下标混乱。 -
策略 B(块状排布式,强烈推荐):
Y = [x₁, x₂, v₁, v₂]。将所有广义坐标(位置)放在前半部分,所有广义速度放在后半部分。这样可以极为优雅地使用向量切片:positions = Y[:N],velocities = Y[N:]。
四、完整实战代码:双自由度耦合振子数值求解
下面给出在 Python 3 中使用 scipy.integrate.solve_ivp 求解上述双自由度耦合振子的完整实现代码。此示例可以直接运行,前后的变量命名与物理意义保持一致。
import numpy as np
from scipy.integrate import solve_ivp
import matplotlib.pyplot as plt

# 1. 物理参数定义
m1, m2 = 1.0, 1.5      # 质点质量 (kg)
k1, k2 = 40.0, 20.0    # 弹簧刚度系数 (N/m)
c1, c2 = 0.5, 0.3      # 阻尼系数 (N·s/m)

# 2. 定义一阶常微分方程系统
def coupled_oscillator_ode(t, state):
    """
    状态向量约定 (块状排布):
    state = [x1, x2, v1, v2]
    返回值:
    [dx1_dt, dx2_dt, dv1_dt, dv2_dt]
    """
    x1, x2, v1, v2 = state

    # 状态分量导数传递 (位置的一阶导即速度)
    dx1_dt = v1
    dx2_dt = v2

    # 物理动力学方程 (速度的一阶导即加速度)
    dv1_dt = (-k1 * x1 + k2 * (x2 - x1) - c1 * v1) / m1
    dv2_dt = (-k2 * (x2 - x1) - c2 * v2) / m2

    return [dx1_dt, dx2_dt, dv1_dt, dv2_dt]

# 3. 初始条件与时间区间设定
# 初始位移: 质点1拉开0.5米,质点2保持原位;初始速度均为0
initial_state = [0.5, 0.0, 0.0, 0.0]
t_span = (0.0, 25.0)                           # 仿真起止时间
t_eval = np.linspace(t_span[0], t_span[1], 1000) # 采样点

# 4. 调用 solve_ivp 进行高精度数值积分
solution = solve_ivp(
    fun=coupled_oscillator_ode,
    t_span=t_span,
    y0=initial_state,
    t_eval=t_eval,
    method='RK45',        # 默认显式四五阶 Runge-Kutta 算法
    rtol=1e-7,            # 相对容差
    atol=1e-9             # 绝对容差
)

# 5. 提取求解结果并验证
if solution.success:
    t = solution.t
    x1_sol = solution.y[0]
    x2_sol = solution.y[1]
    v1_sol = solution.y[2]
    v2_sol = solution.y[3]

    print(f"求解成功: 状态计算完成,共计 {len(t)} 个时间步。")
    print(f"t=25.0s 终态: x1={x1_sol[-1]:.4f}m, x2={x2_sol[-1]:.4f}m")
else:
    print(f"求解失败: {solution.message}")
运行上述代码后,标准输出将呈现类似结果:
求解成功: 状态计算完成,共计 1000 个时间步。
t=25.0s 终态: x1=-0.0021m, x2=0.0014m
这表明由于阻尼项 $c_1, c_2$ 的耗散作用,两质点的位移最终衰减趋向于原点平衡位置,数值解符合物理规律。
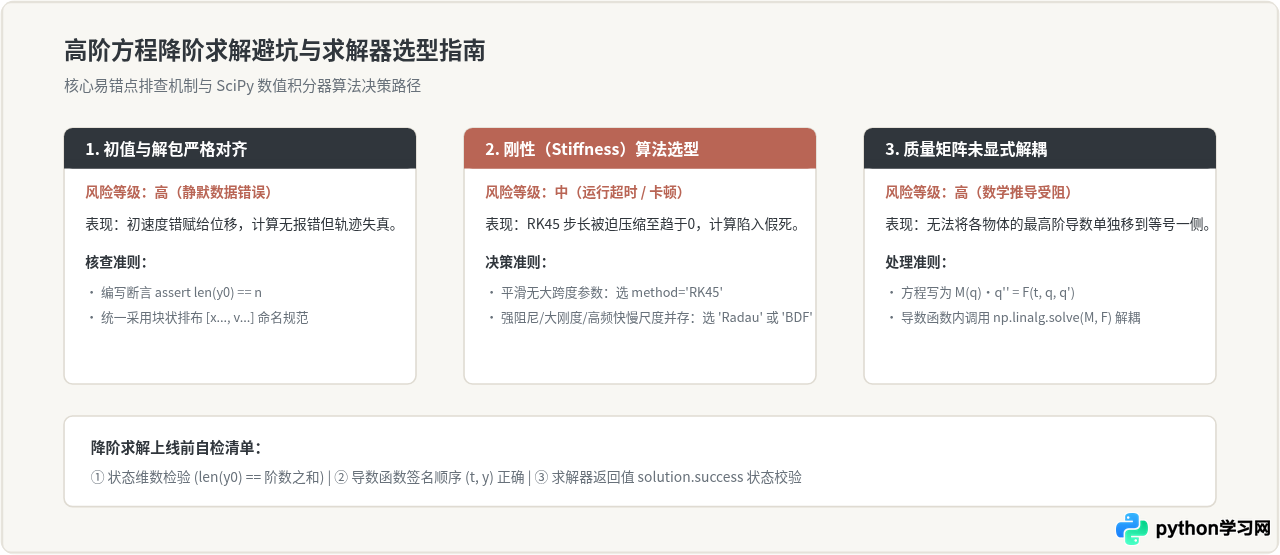
五、常见易错点与避坑决策指南
在实际降阶与数值求解过程中,绝大多数运行时异常与静默错误集中在以下三个方面:
1. 初值与状态解包索引不对称
这是最常见但最难调试的隐蔽错误。如果在函数定义中按 x1, x2, v1, v2 = state 解包,但在构造 y0 数组时写成了 [x1_0, v1_0, x2_0, v2_0],Python 不会报任何语法错误,但初值被完全错位赋给了错误的状态变量,导致算出的轨迹完全荒谬。建议始终使用带命名的状态注释或字典辅助排查。
2. 质量矩阵未显式解耦(隐式质量矩阵)
标准降阶要求最高阶导数能显式写在等号左侧。但在某些复杂动力学中,方程呈现为矩阵耦合形式:
M(q) · q''(t) = Q(t, q, q')
如果质量矩阵 $M(q)$ 无法解析求逆,切勿强行手动移项。正确的做法是在 ODE 导数函数内部,实时使用 np.linalg.solve(M, Q) 解出加速度向量 $\ddot{q}$,再将其拼接回导数列表。
3. 刚性系统(Stiff Systems)导致的计算停滞
当高阶微分方程中包含量级差距极大的物理参数(例如极大的刚度系数与极小的阻尼,或快速衰减的高频振荡与缓慢的主运动并存)时,方程具有刚性特征。默认的显式 method='RK45' 会为了满足稳定性条件而把步长压缩到极小,导致计算极度缓慢或超出最大步数。此时应果断切换为隐式积分器:method='Radau' 或 method='BDF'。
六、总结
在 Python 中求解高阶微分方程或方程组并不复杂,其核心关键从来不是积分器本身,而在于数学上将高阶物理方程向一阶状态空间(State Space)的降阶映射:
- 单方程核心:利用 $y_k = y^{(k)}$ 线性传递导数链条,仅最高阶留给物理方程代入。
- 耦合方程组核心:统一状态向量格式,优先推荐块状排布(所有位移在前,所有速度在后),利用向量切片保持逻辑清晰。
- 工程实现核心:确保初值向量与状态解包严格对齐,根据方程是否存在大尺度刚性灵活选择显式(RK45)或隐式(Radau/BDF)求解器。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









