


在 Go 开发里,map 的扩容大家往往比较熟,但“删掉元素后内存会不会跟着降下来”这个问题,实际更容易误判。本文把 Go map 所谓的“缩容”拆开讲清:它什么时候触发、为什么本质上不是真缩容,以及在大量删除数据后,怎样判断是否需要手动重建 map 来回收内存。
Go map 的“缩容”到底在什么情况下触发
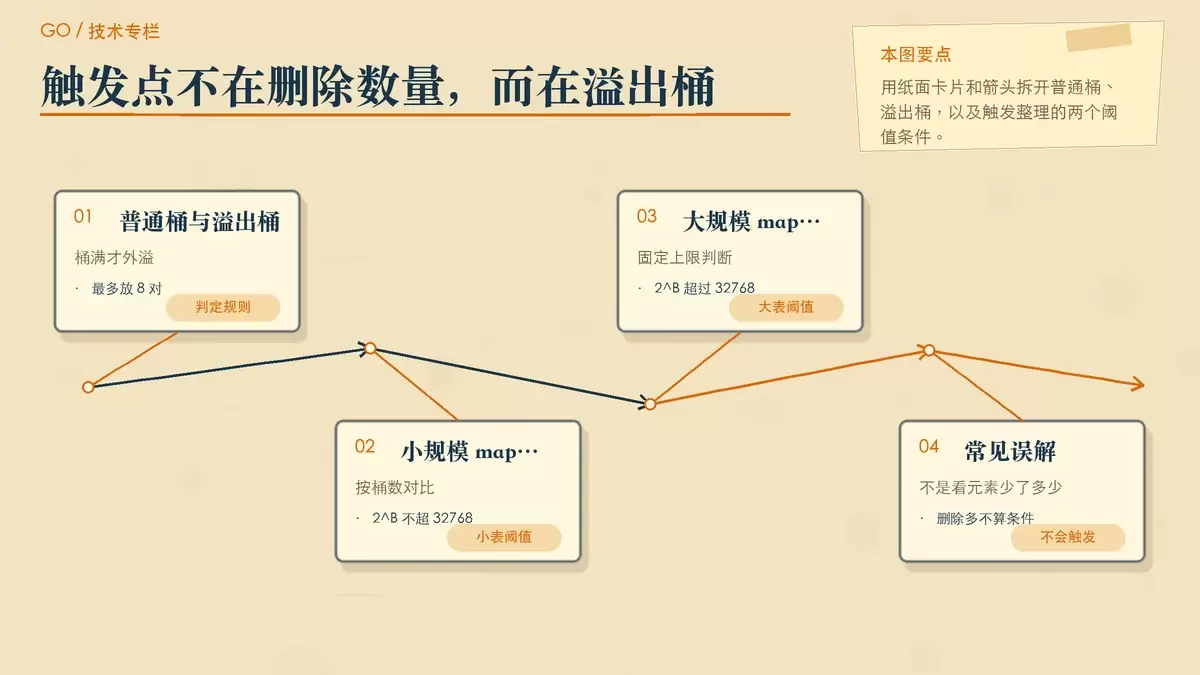
先说结论:Go 的 map 不会因为元素删得多、负载因子变低,就自动把哈希表容量缩小。它所谓的“缩容”,只会在溢出桶过多时触发。
这里先区分两个基础概念:
- 普通桶(bucket):map 底层哈希表的基本单元,每个桶最多存 8 个键值对。
- 溢出桶(overflow bucket):普通桶装满后,多出来的元素会挂到溢出桶上,可以理解成给当前桶临时追加的存储空间。
Go 运行时会通过 tooManyOverflowBuckets 判断是否需要处理这类溢出桶堆积问题,规则是:
- 当普通桶数量
2^B不超过32768(2^15)时,如果溢出桶数量大于等于普通桶数量,就会触发这一轮整理。 - 当普通桶数量超过
32768时,如果溢出桶数量大于等于 32768,也会触发。
这说明 Go 关心的不是“元素删掉了多少”,而是“溢出桶是否已经多到影响结构效率”。所以很多场景下,即便你删除了大半数据,只要普通桶布局本身没问题,也不会发生任何容量回收动作。
为什么说它是“伪缩容”
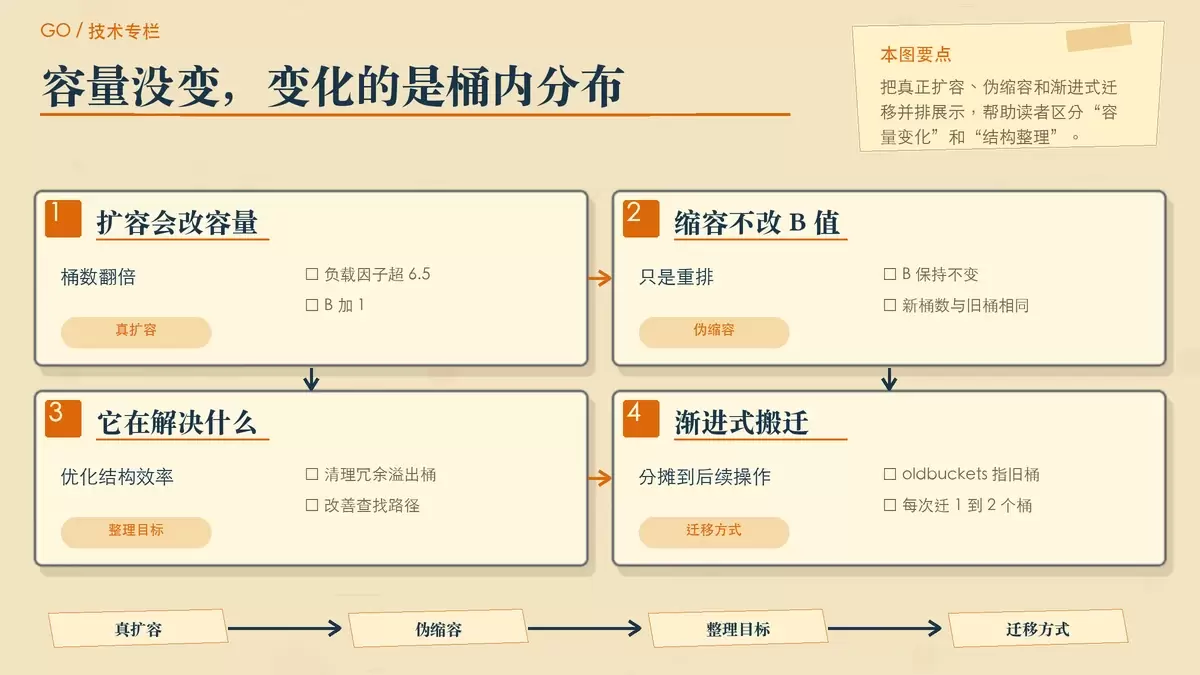
Go map 的扩容和这种“缩容”整理,底层都走 hashGrow 这条路径,但两者最关键的区别在于:hmap.B 是否变化。
真正扩容时会发生什么
当负载因子超过 6.5,也就是元素数量大于 6.5 × 普通桶数 时,map 会进行扩容。此时:
B加 1;- 普通桶数量从
2^B变成2^(B+1); - 哈希表容量直接翻倍。
这是标准意义上的扩容,因为底层桶数组规模真的变大了。
“缩容”时实际发生了什么
所谓缩容场景下,B 并不会减少。运行时只是创建一组与当前容量相同的新桶,然后把旧桶里的数据重新整理过去,包括原来的普通桶和溢出桶。
这样做的结果是:
- 闲置、冗余的溢出桶有机会被清掉;
- 键值对分布会更规整,查找路径可能变短;
- 但普通桶总量没有变,哈希表主体容量也没有缩小。
因此它更准确的说法其实是“等量扩容 + 数据重排”。名字看起来像缩容,目标也确实带有整理和回收部分冗余空间的意味,但它并不会把整张哈希表压回更小的规模,这也是“伪缩容”这个说法的来源。
执行过程怎么做:不是一次搬完,而是渐进式迁移
这类整理过程和扩容一样,也不是一口气把所有数据全部搬走。Go 采用的是渐进式迁移,目的是把一次大成本操作拆散到后续普通读写里,减少性能抖动。
整体流程可以概括为 3 步:
当触发条件满足后,先创建一组与原来容量一致的新桶数组。此时,
oldbuckets指向旧桶,buckets指向新桶。接下来每次对 map 做插入、删除、查找等操作时,运行时会顺带迁移旧桶中的部分数据,通常每次推进 1 到 2 个桶。
等所有旧桶都迁完后,旧桶以及多余的溢出桶内存才会被释放,
oldbuckets最终置空。
这种设计的重点在于“把集中成本拆成多次小成本”。如果每次整理都要求立刻迁完整张表,那么在大 map 场景下会明显拉高单次操作延迟;而渐进式迁移可以把波动压平,让 map 的行为更稳定。
为什么删了很多元素,内存还是不怎么降
理解上面的机制后,开发里一个常见现象就不难解释了:大量删除 map 元素后,内存占用可能几乎看不出明显下降。
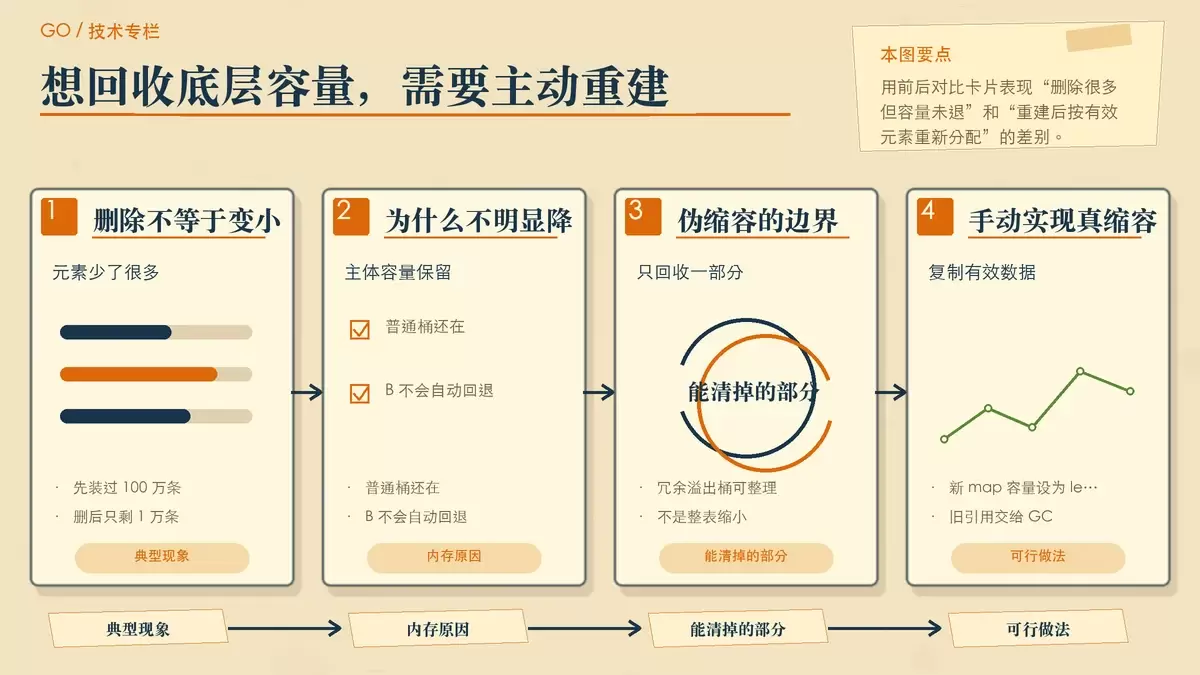
比如一个 map 先装过 100 万条数据,之后删掉 99 万条,表面上只剩 1 万条有效元素,但底层普通桶数量对应的 B 值并没有因为删除动作自动回退。也就是说:
- 普通桶对应的大块容量仍然保留;
- 只有部分冗余溢出桶可能在整理后被清理;
- 所以从进程内存角度看,下降幅度往往和“删除数量”不成比例。
这也是很多人第一次排查 Go 内存占用时容易踩的坑:以为 delete 足够多,map 就会自己恢复成一个“小表”。实际并不会。
需要释放内存时,做法是手动重建 map
如果你的目标不是单纯维持查找效率,而是希望在大量删除后真正回收底层容量,目前可行的方法就是重建一个新 map,把仍然有效的数据复制进去,让旧 map 后续交给 GC 回收。
// 旧map(大量元素已删除)
oldMap := make(map[int]string, 1000000)
// 业务逻辑:删除大量元素...

// 手动重建新map
newMap := make(map[int]string, len(oldMap))
for k, v := range oldMap {
    newMap[k] = v
}
// 旧map失去引用,等待GC回收
oldMap = newMap
这里有个实用点:新 map 初始化容量直接用 len(oldMap),通常更合适。这样可以尽量按当前有效元素规模来分配,减少复制过程中再次扩容的概率,也更利于一次性把容量压回合理区间。
实际使用时该怎么判断
把这套逻辑放回日常开发,可以记住三条判断原则:
- 删除元素不会自动让 map 变小,不能把
delete当成容量回收手段。 - Go 的“缩容”主要是清理溢出桶、改善结构分布,本质是整理,不是压缩普通桶数量。
- 如果业务经历了明显的数据峰值,后续长期只保留少量元素,而你又确实在乎内存占用,就应该考虑重建 map。
换句话说,Go map 对“运行期稳定性”和“渐进式维护成本”做了优先设计,而不是把删除后的空间回收做到最激进。理解这一点后,你就能更准确地判断:眼前的问题到底是查找效率、溢出桶堆积,还是需要一次显式的“真缩容”。









