

Ubuntu 18.04 升级 Python 3 及所有第三方库的完整指南
本文介绍在 Ubuntu 18.04 系统中如何升级基于 Python 3 的 pip 工具,解决 ImportError 错误,并提供一段 Python 脚本以一键批量升级所有已安装的第三方库。
2026-10-13
13

本文介绍在 Ubuntu 18.04 系统中如何升级基于 Python 3 的 pip 工具,解决 ImportError 错误,并提供一段 Python 脚本以一键批量升级所有已安装的第三方库。
本文介绍如何使用Python将点云数据投影到二维平面并进行可视化显示。通过计算坐标偏移与网格索引,筛选合法索引点,利用Numpy生成灰度图像,并结合PIL库进行展示。该方法适用于激光雷达等传感器数据的平面化处理与初步分析。
本文详细解析Python3中两个矩形交并比(IoU)的计算原理。从矩形坐标定义入手,推导相交区域面积公式,并对比处理无交集情况的两种代码实现方式。提供基于左下/右上及左上/右下坐标系的完整Python3代码示例,适用于目标检测算法评估。
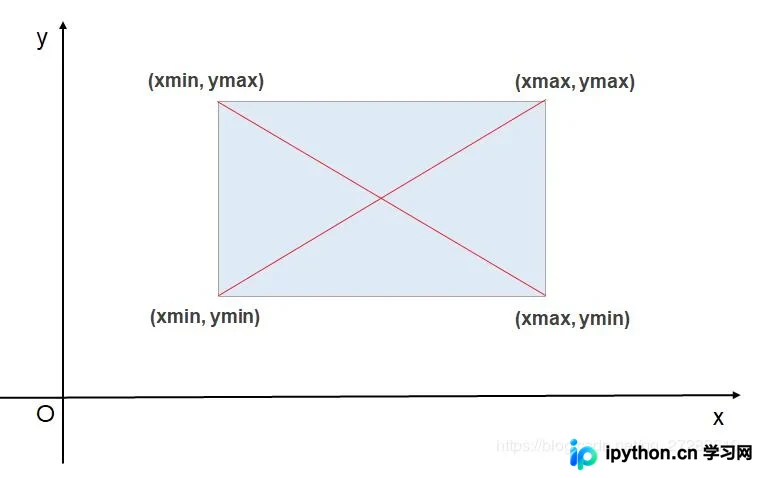
本文提供Python实现的IoU与GIoU计算代码。IoU衡量重叠度,GIoU通过最小外接矩形解决非重叠场景梯度消失问题。代码包含完整函数定义及测试用例,适用于目标检测任务中的边界框评估。
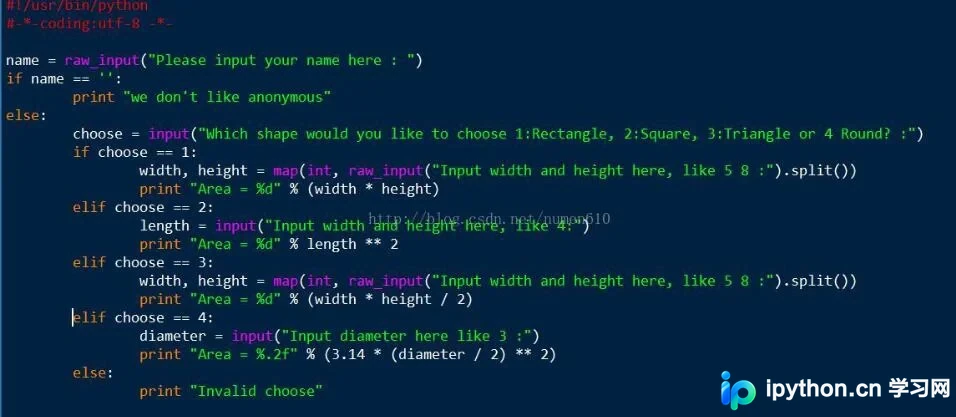
本文介绍使用Python编写程序计算长方形、正方形、三角形及圆形面积的实例。重点解析如何通过map函数处理多参数输入,以及利用%.2f格式化输出保留两位小数,帮助初学者掌握基础输入输出与数学计算逻辑。
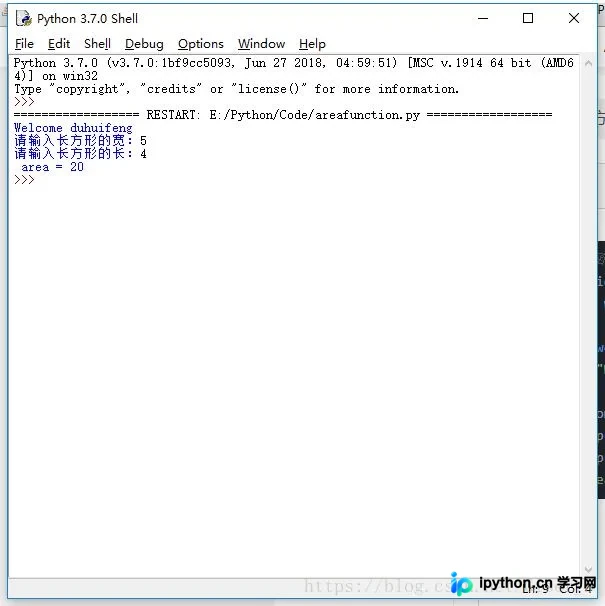
本文介绍如何使用Python编写带参数的函数来计算长方形面积。通过定义area函数接收宽和高参数,结合用户输入实现计算,并展示完整代码与运行结果,适合Python初学者参考学习。
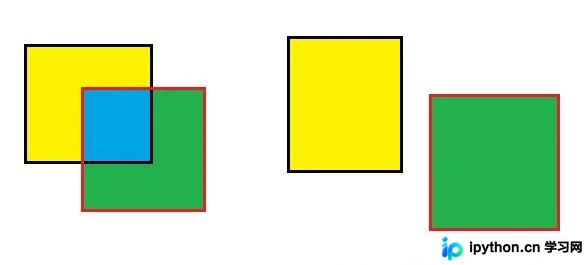
本文介绍在Python中利用NumPy广播机制,无需使用低效的for循环即可高效计算两组或多组矩形框之间的交并比(IoU)。通过向量化操作处理坐标数组,可显著提升大规模数据下的计算速度,并支持设定阈值筛选满足条件的索引。
本文详细介绍Python标准库itertools模块的核心功能,涵盖chain、count、filterfalse、compress、starmap、repeat、dropwhile、takewhile、islice、product、permutations及combinations等常用函数的用法与参数说明,并提供质数求和等实战应用示例,帮助开发者高效处理迭代数据。
本文解析Django模板语言(DTL)中with标签的两种变量定义方式。重点说明“with xx=xx”格式要求等号两侧无空格,以及“with xxx as xxx”格式的推荐用法。通过index.html与views.py示例代码,展示变量作用域限制及实际配置方法。
本文解析Python中replace()函数看似替换无效的原因。由于Python字符串是不可变对象,直接调用replace()不会修改原变量,必须将返回值重新赋值给变量。通过对比错误代码与正确示例,帮助开发者理解引用机制,避免常见陷阱。
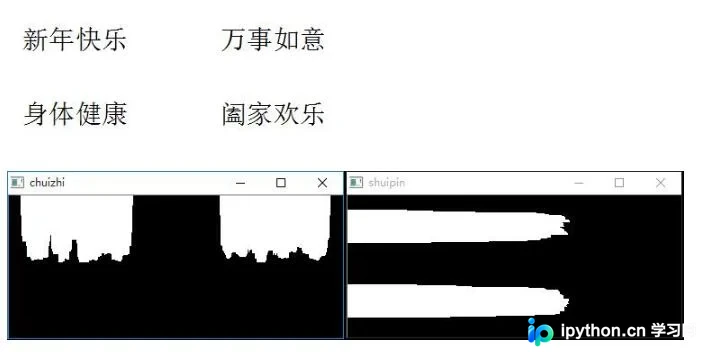
本文基于前文绘制的水平与垂直投影图,详细讲解如何利用投影数据实现图像文本分割。通过判断像素点分布阈值确定行与列的分割坐标,进而提取文本所在的矩形区域。文章提供了完整的Python代码示例,涵盖从图像预处理、投影计算到最终框选文本块的全过程,适用于OCR前的文本定位场景。
本文详细记录了使用Sphinx自动生成Python代码注释时遇到的“没有生成注释”及“Unknown directive type automodule”错误。通过排查环境版本、Docker镜像后,最终定位到需在conf.py中启用sphinx.ext.autodoc扩展,并在index.rst中正确配置automodule指令,成功实现API文档的自动生成。