Python OpenCV图像边缘扩充实战:复制、反射与常数填充详解
本文介绍如何使用Python OpenCV库中的copyMakeBorder函数对图像进行边缘扩充。详细解析了BORDER_REPLICATE(复制边界)、BORDER_REFLECT(反射/轴对称)以及BORDER_CONSTANT(常数填充)三种常见填充模式的实现方法与参数配置,适用于模型训练前的数据预处理场景。
2026-10-13
7

本文介绍如何使用Python OpenCV库中的copyMakeBorder函数对图像进行边缘扩充。详细解析了BORDER_REPLICATE(复制边界)、BORDER_REFLECT(反射/轴对称)以及BORDER_CONSTANT(常数填充)三种常见填充模式的实现方法与参数配置,适用于模型训练前的数据预处理场景。
本文通过Python OpenCV库演示图像BGR通道的分离与合并操作。利用cv2.split函数将图像拆分为蓝、绿、红三个单通道,再通过cv2.merge函数重新组合。代码包含完整的图像读取、窗口显示及按键等待逻辑,适用于基础图像处理学习。
本文通过Python和OpenCV库演示双线性插值在图像处理中的应用。代码展示了如何对灰度图像进行缩小、平移及旋转操作,并对比了最近邻插值与双线性插值的差异,帮助开发者理解几何变换中的像素重采样原理。
本文详细介绍在Python中将Numpy数组保存为图像的四种主流方案。涵盖SciPy的标准化处理与精确控制、PIL的高格式兼容性、Matplotlib的行列顺序要求以及OpenCV的基础写入方法,帮助开发者根据数据精度和格式需求选择合适工具。
本文介绍如何使用Python和OpenCV库将普通图像文件转换为二进制格式。针对TensorFlow训练需读取二进制数据库的需求,通过遍历图像像素并写入二进制文件,实现图像数据的序列化存储与还原显示。
本文详细介绍如何使用Python和OpenCV库截取不规则区域图片。通过cv2.threshold进行二值化处理,利用cv2.findContours提取轮廓,结合cv2.fillPoly填充多边形生成掩膜,最后通过位运算(bitwise_and)实现不规则区域的精准截取。
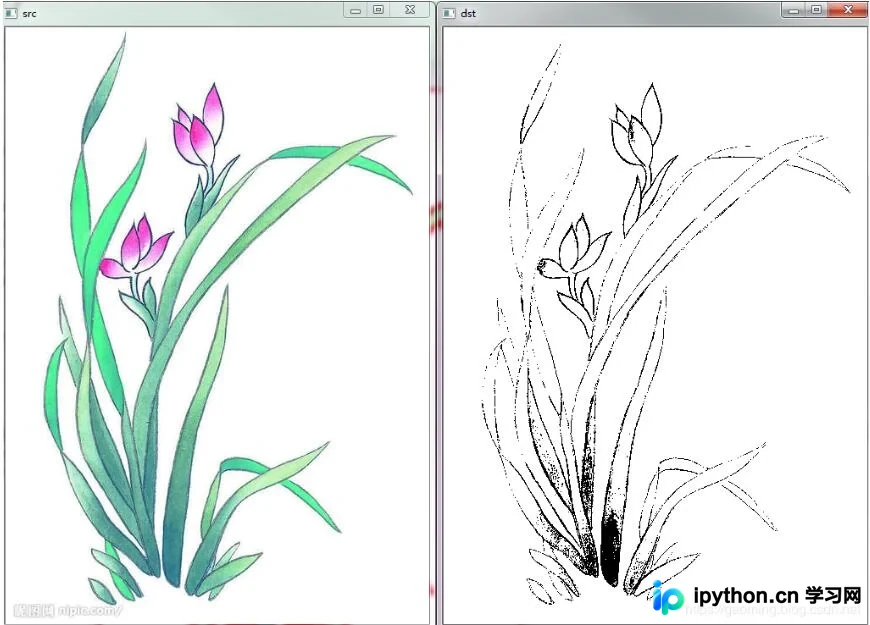
本文介绍如何利用 OpenCV 和 Python 3 实现基于滑动条的 Canny 边缘检测功能。通过创建最小和最大阈值滑动条,用户可以实时调整参数以优化边缘提取效果。代码包含窗口管理、回调函数处理及实时图像显示,适用于图像处理的交互式学习与实践。
本文介绍如何使用OpenCV库将视频文件逐帧转换为图片。针对视频帧数过多的情况,通过设置采样间隔(如每30帧提取一次)来优化处理效率。代码演示了视频读取、帧计数判断及图片保存的完整流程,适用于需要批量处理视频素材的场景。
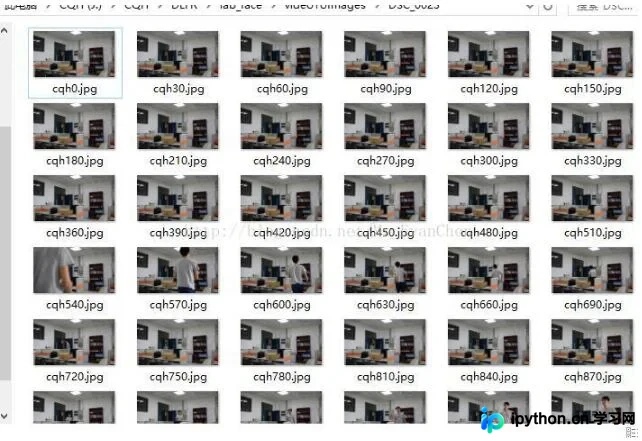
本文详解Python中读取与写入视频的两种主流方案:imageio与OpenCV。重点解析imageio库的便捷性及ffmpeg依赖的解决策略,包括conda-forge源安装与清华镜像加速技巧。同时对比OpenCV+ffmpeg的复杂编译过程,提供视频灰度处理与读取播放的代码示例,帮助开发者高效解决视频编解码难题。
本文详解如何使用Python和OpenCV通过帧差法检测视频中的动态物体,并利用HSV色彩空间分析其颜色。项目涵盖摄像头读取、灰度处理、高斯模糊、轮廓提取及矩形框标注,适用于树莓派追踪或安防监控场景。文章还介绍了区域提名算法的发展,包括滑动窗口、规则块和特异性搜索等方法。
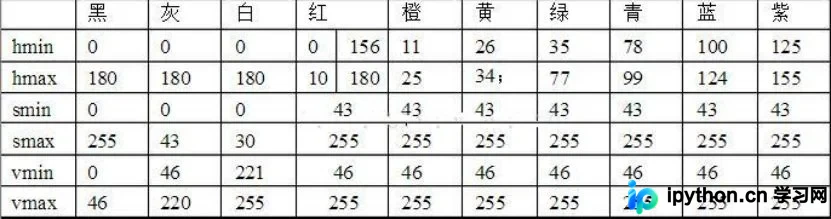
本文介绍如何使用OpenCV和Python3实现视频中的物体颜色追踪。通过读取摄像头视频流,将图像从BGR转换至HSV色彩空间,设定特定的颜色阈值范围生成掩模,并利用位运算提取目标物体。该方法轻量高效,适用于实时视频处理场景,展示了OpenCV在图像处理领域的通用算法应用。
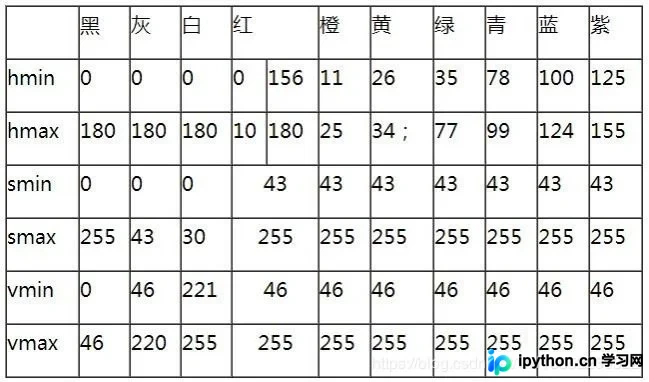
本文详细讲解如何在Windows环境下使用Python和OpenCV库调用笔记本或外接摄像头。通过安装numpy和opencv-python模块,编写基于cv2.VideoCapture的代码,实现实时灰度画面显示、ESC键退出及S键保存图片功能。注意当前opencv-python仅支持Python 3.7版本,不支持3.8及以上版本。