

Python OpenCV截取不规则区域图片完整指南

本文详细介绍如何使用Python和OpenCV库截取不规则区域图片。通过cv2.threshold进行二值化处理,利用cv2.findContours提取轮廓,结合cv2.fillPoly填充多边形生成掩膜,最后通过位运算(bitwise_and)实现不规则区域的精准截取。
知识掌握
图像二值化处理
cv2.threshold()函数:
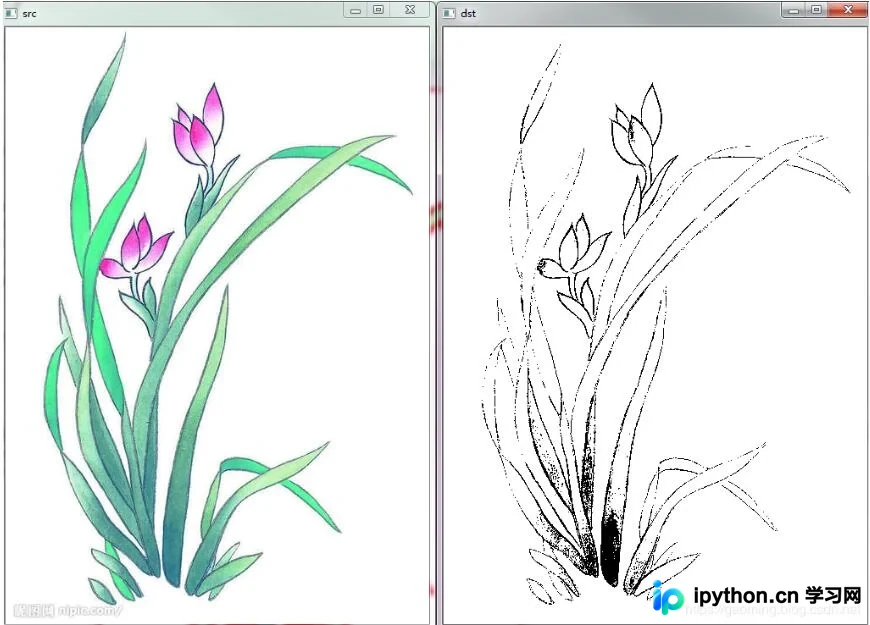
该函数用于对多通道矩阵应用固定级别的阈值,可将灰度图像转换为二值图像,去除特定级别的噪声,或过滤掉像素值过小或过大的点。
Python: cv2.threshold(src, thresh, maxval, type[, dst]) → retval, dst参数说明如下:
src:表示输入的图片源。
thresh:表示设定的阈值(起始值)。
maxval:表示最大值。
type:表示划分时使用的算法类型,常用值为0(即cv2.THRESH_BINARY)。
import cv2

img = cv2.imread('1.jpg')
cv2.imshow("src", img)
gray = cv2.cvtColor(img, cv2.COLOR_BGR2GRAY)
ret, dst = cv2.threshold(gray, 127, 255, cv2.THRESH_BINARY)
cv2.imshow("dst", dst)
cv2.waitKey(0)
轮廓提取与参数详解
cv2.findContours()函数:
用于查找并检测物体的轮廓。
cv2.findContours(image, mode, method)OpenCV2版本返回两个值:contours(轮廓)和hierarchy(层级结构)。
注意:OpenCV3版本会返回三个值,分别是img(图像)、countours(轮廓)和hierarchy(层级结构)。
参数说明如下:
image:表示用于寻找轮廓的输入图像。
mode:表示轮廓的检索模式,包含四种选项:
cv2.RETR_EXTERNAL:表示只检测外轮廓。
cv2.RETR_LIST:表示检测到的轮廓不建立等级关系。
cv2.RETR_CCOMP:表示建立两个等级的轮廓,上层为外边界,内层为内孔的边界信息。如果内孔内还有一个连通物体,该物体的边界也在顶层。
cv2.RETR_TREE:表示建立一个等级树结构的轮廓。
method:表示轮廓的近似办法。
cv2.CHAIN_APPROX_NONE:存储所有的轮廓点,相邻两个点的像素位置差不超过1,即max(abs(x1-x2),abs(y2-y1))==1。
cv2.CHAIN_APPROX_SIMPLE:压缩水平方向、垂直方向和对角线方向的元素,只保留该方向的终点坐标,例如一个矩形轮廓只需4个点来保存轮廓信息。
cv2.CHAIN_APPROX_TC89_L1,CV_CHAIN_APPROX_TC89_KCOS:使用teh-Chinl chain近似算法。
import numpy as np
import cv2

rectangle = np.zeros((300,300),dtype="uint8")
cv2.rectangle(rectangle,(25,25),(275,275),255,-1)
cv2.imshow("Rectangle",rectangle)

img, countours, hierarchy = cv2.findContours(rectangle, cv2.RETR_TREE, cv2.CHAIN_APPROX_SIMPLE)
print(countours)
print(hierarchy)
cv2.waitKey(0)
[array([[[ 25, 25]],
[[ 25, 275]],
[[275, 275]],
[[275, 25]]], dtype=int32)]

[[[-1 -1 -1 -1]]]
多边形绘制与填充
cv2.polylines函数:
用于绘制多边形。
cv2.polylines(img, pts, isClosed, color[, thickness[, lineType[,shift]]])
首先需要顶点坐标,将这些点转换为rowsx1x2形状的数组,其中rows是顶点数,它应该是int32类型。
import numpy as np
import cv2
# Create a black image
img = np.zeros((200, 200, 3), np.uint8)

pts = np.array([[10, 5], [20, 30], [70, 20], [50, 10]], np.int32) # 每个点都是(x, y)
pts = pts.reshape((-1, 1, 2))
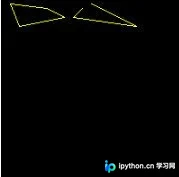
cv2.polylines(img, [pts], True, (0, 255, 255))

pts = np.array([[100, 5], [150, 30], [80, 20], [90, 10]], np.int32)
cv2.polylines(img, [pts], False, (0, 255, 255))
cv2.imshow('img2', img)

cv2.waitKey()
如果第三个参数为False,将获得连接所有点的折线,而不是闭合形状。
cv2.polylines()可用于绘制多条线。只需创建要绘制的所有行的列表并将其传递给函数,所有线条都将单独绘制。绘制一组行比为每行调用cv2.line()要好得多,速度更快。
cv2.fillPoly()函数
可以用来填充任意形状的图型。可以用来绘制多边形,工作中也经常使用非常多个边来近似的画一条曲线。cv2.fillPoly()函数可以一次填充多个图型。
cv2.fillPoly(image,ppt,Scalar(255,255,255))image:表示多边形将被画到的目标图像。
ppt:表示多边形的顶点集为ppt。
Scalar:表示多边形的颜色定义为Scarlar(255,255,255),即RGB的值为白色。
img = np.zeros((1080, 1920, 3), np.uint8)
area1 = np.array([[250, 200], [300, 100], [750, 800], [100, 1000]])
area2 = np.array([[1000, 200], [1500, 200], [1500, 400], [1000, 400]])

cv2.fillPoly(img, [area1, area2], (255, 255, 255))

plt.imshow(img)
plt.show()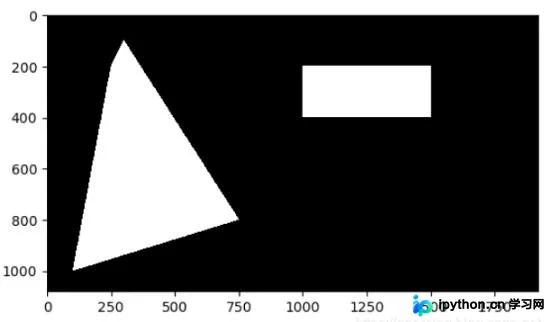
位运算与最终截取
按位操作-bitwise operations
import numpy as np
import cv2

rectangle = np.zeros((300,300),dtype="uint8")
cv2.rectangle(rectangle,(25,25),(275,275),255,-1)
cv2.imshow("Rectangle",rectangle)

circle = np.zeros((300,300),dtype="uint8")
cv2.circle(circle,(150,150),150,255,-1)
cv2.imshow("Circle",circle)

bitwiseAnd = cv2.bitwise_and(rectangle,circle)
cv2.imshow("And",bitwiseAnd)

bitwiseOr = cv2.bitwise_or(rectangle,circle)
cv2.imshow("OR",bitwiseOr)

bitwiseXor = cv2.bitwise_xor(rectangle,circle)
cv2.imshow("XOR",bitwiseXor)

bitwiseNot = cv2.bitwise_not(rectangle)
cv2.imshow("Not",bitwiseNot)
cv2.waitKey(0)
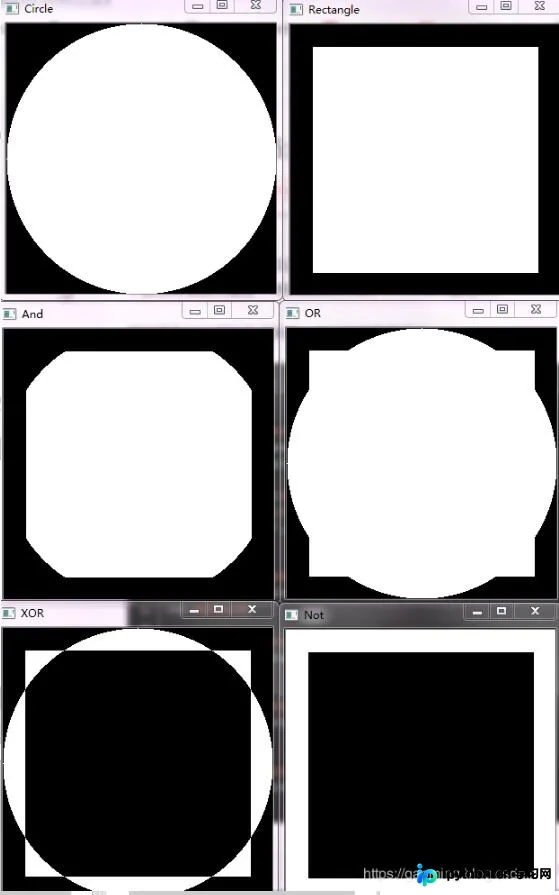
如果一个给定的像素的值大于零,那么这个像素会被打开,如果它的值为零,它就会被关闭。按位功能在这些二进制条件下运行。
AND:当且仅当两个像素都大于零时,按位AND才为真。
OR:如果两个像素中的任何一个大于零,则按位“或”为真。
XOR 异或功能:当且仅当两个像素中的任何一个大于零时,按位XOR才为真,但不是两者都是。当且仅当两个像素一个大于0一个小于0时才为真,其他都为false
NOT 取反:倒置图像中的“开”和“关”像素。
# -*- coding: utf-8 -*-

import cv2
import numpy as np
global img
global point1, point2

lsPointsChoose = []
tpPointsChoose = []

pointsCount = 0
count = 0
pointsMax = 5

lsPointsChoose = []
tpPointsChoose = []

pointsCount = 0
count = 0
pointsMax = 5


def on_mouse(event, x, y, flags, param):
  global img, point1, point2, count, pointsMax
  global lsPointsChoose, tpPointsChoose # 存入选择的点
  global pointsCount # 对鼠标按下的点计数
  global init_img, ROI_bymouse_flag
  init_img = img.copy() # 此行代码保证每次都重新再原图画 避免画多了

  if event == cv2.EVENT_LBUTTONDOWN: # 左键点击

    pointsCount = pointsCount + 1
    # 为了保存绘制的区域,画的点稍晚清零
    if(pointsCount == pointsMax + 1):
      pointsCount = 0
      tpPointsChoose = []
    print('pointsCount:', pointsCount)
    point1 = (x, y)
    print (x, y)
    # 画出点击的点
    cv2.circle(init_img, point1, 10, (0, 255, 0), 5)

    # 将选取的点保存到list列表里
    lsPointsChoose.append([x, y]) # 用于转化为darry 提取多边形ROI
    tpPointsChoose.append((x, y)) # 用于画点

    # 将鼠标选的点用直线链接起来
    print(len(tpPointsChoose))
    for i in range(len(tpPointsChoose) - 1):
      cv2.line(init_img, tpPointsChoose[i], tpPointsChoose[i + 1], (0, 0, 255), 5)
    # 点击到pointMax时可以提取去绘图
    if(pointsCount == pointsMax):
      # 绘制感兴趣区域
      ROI_byMouse()
      ROI_bymouse_flag = 1
      lsPointsChoose = []

    cv2.imshow('src', init_img)

  # 右键按下清除轨迹
  if event == cv2.EVENT_RBUTTONDOWN: # 右键点击
    print("right-mouse")
    pointsCount = 0
    tpPointsChoose = []
    lsPointsChoose = []
    print(len(tpPointsChoose))
    for i in range(len(tpPointsChoose) - 1):
      print('i', i)
      cv2.line(init_img, tpPointsChoose[i], tpPointsChoose[i + 1], (0, 0, 255), 5)
    cv2.imshow('src', init_img)


def ROI_byMouse():
  global src, ROI, ROI_flag, mask2
  mask = np.zeros(img.shape, np.uint8)
  pts = np.array([lsPointsChoose], np.int32)

  pts = pts.reshape((-1, 1, 2)) # -1代表剩下的维度自动计算

  # 画多边形
  mask = cv2.polylines(mask, [pts], True, (0, 255, 255))
  # 填充多边形
  mask2 = cv2.fillPoly(mask, [pts], (255, 255, 255))
  cv2.imshow('mask', mask2)
  ROI = cv2.bitwise_and(mask2, img)
  cv2.imshow('ROI', ROI)


def main():
  global img, init_img, ROI
  img = cv2.imread('1.jpg')

  # 图像预处理,设置其大小
  height, width = img.shape[:2]
  size = (int(width * 0.3), int(height * 0.3))
  img = cv2.resize(img, size, interpolation=cv2.INTER_AREA)
  ROI = img.copy()
  cv2.namedWindow('src')
  cv2.setMouseCallback('src', on_mouse)
  cv2.imshow('src', img)
  cv2.waitKey(0)
  cv2.destroyAllWindows()


if __name__ == '__main__':
  main()
以上这篇python cv2截取不规则区域图片实例就是小编分享给大家的全部内容了,希望能给大家一个参考,也希望大家多多支持本站。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









