Python PyQt5 实现桌面动态宠物:从素材导入到交互逻辑完整教程
本文详细介绍如何使用 Python 和 PyQt5 框架开发一个桌面动态宠物小程序。内容涵盖 GUI 窗口初始化与透明背景设置、本地素材图片的批量导入与 QImage 处理、基于 QTimer 的图片随机切换动画实现,以及通过多线程和标志位控制宠物的上下移动、停止、睡觉和退出等交互功能。
2026-10-16
6

本文详细介绍如何使用 Python 和 PyQt5 框架开发一个桌面动态宠物小程序。内容涵盖 GUI 窗口初始化与透明背景设置、本地素材图片的批量导入与 QImage 处理、基于 QTimer 的图片随机切换动画实现,以及通过多线程和标志位控制宠物的上下移动、停止、睡觉和退出等交互功能。
本文介绍基于Python和OpenCV的动态模糊图像判定方法。针对梯度求解在不同场景下的局限性,采用Laplace算子计算图像梯度方差,通过标准图像与测试图像建立模糊判定区间(a, b)。当图像梯度值小于a或介于a与b之间时判定为模糊,大于b则为清晰。该方法适用于固定分辨率的工业场景,如道路裂缝检测。
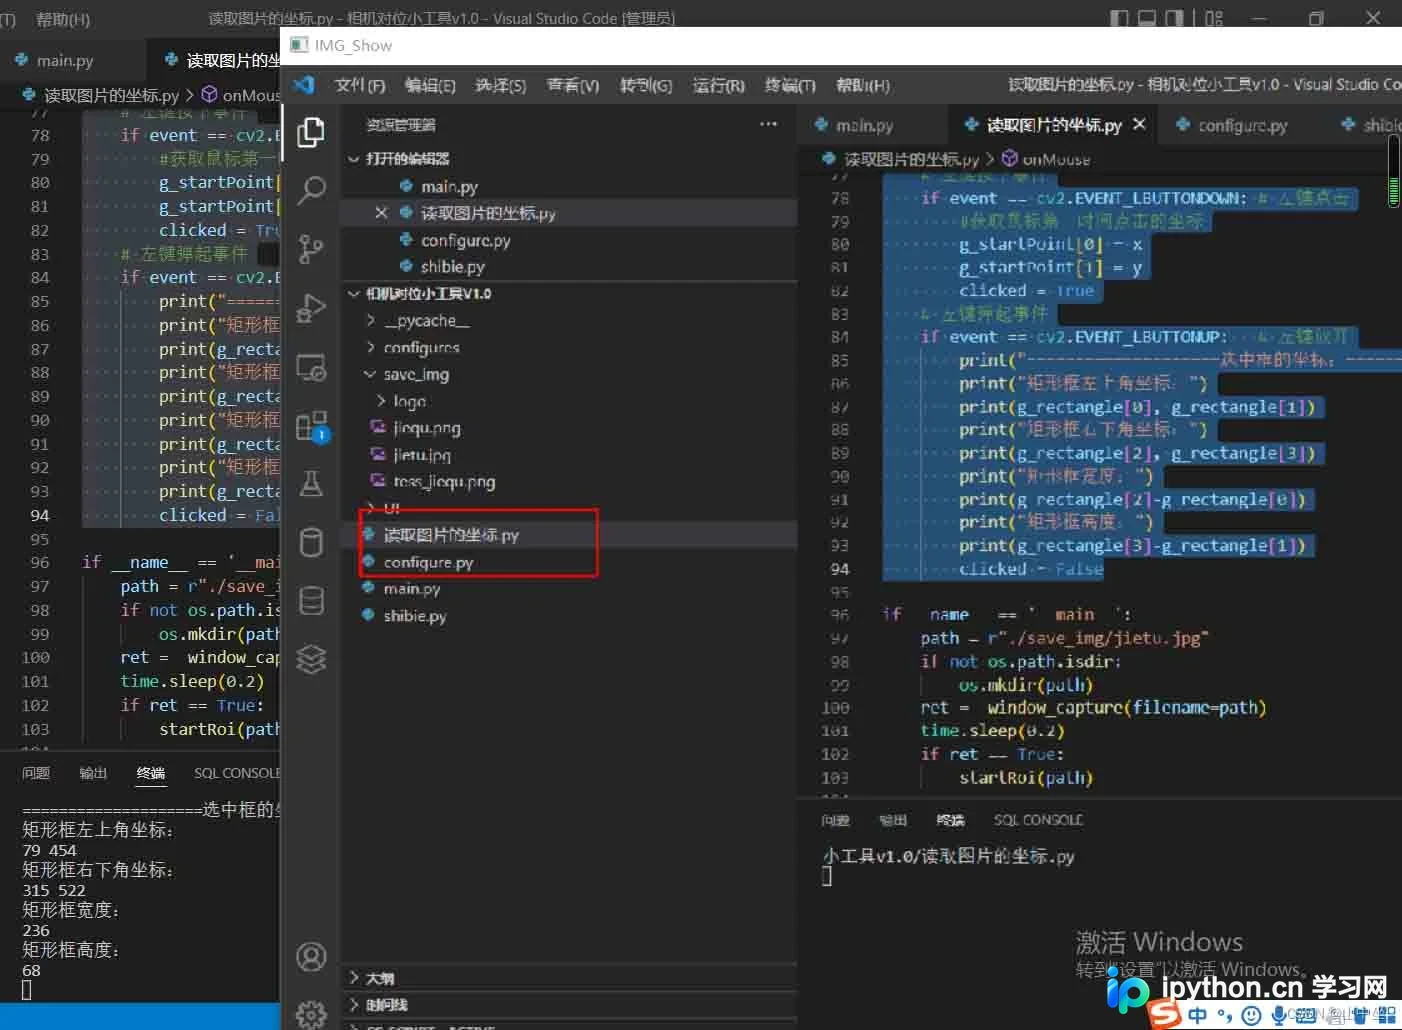
本文探讨Python中查找图片按钮坐标的两种方案。针对pyautogui在小尺寸图片识别上的不足,介绍使用aircv进行封装的方法。通过对比两种工具的实现逻辑,展示如何获取桌面截图、计算中心点及四角坐标,并提供完整的代码示例与可视化调试流程,帮助开发者解决自动化操作中的精准定位问题。
本文详细讲解在Python中保存图片时如何保持与原图大小一致。针对Matplotlib,通过计算figsize和dpi参数可精确控制输出尺寸,但需注意Jupyter Lab与Notebook中plt.axis('off')的行为差异及可能出现的白边问题。OpenCV保存图片默认保持原尺寸。此外,文章提供了三种批量统一图片尺寸的方法,涵盖cv2和PIL库的使用,帮助开发者高效处理图像数据。
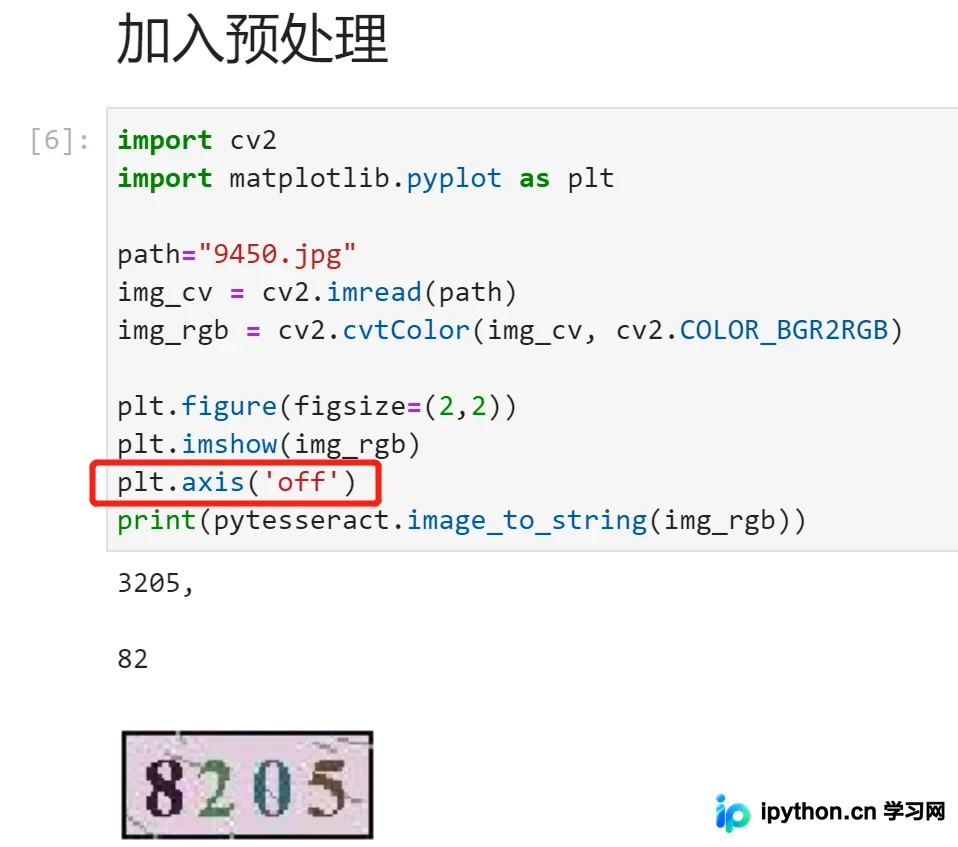
本文详解Python中获取图片尺寸的两种主流方式。首先介绍使用Pillow库读取本地及远程图片格式与尺寸的方法,随后重点讲解如何利用imagesize库在不加载图片数据的情况下快速获取宽高,解决内存占用高和耗时问题,提供完整的安装与代码示例。
本文介绍在Flask框架下实现图片上传及前端显示的两种方法。方法一通过保存文件后渲染模板显示图片;方法二直接读取文件流并返回响应。文章包含完整的后端Python代码、前端HTML表单及目录结构说明,端口默认设置为8987,适用于本地及服务器部署。
本文深入解析OpenCV中图像直方图的计算原理,详细演示cv2.calcHist函数的参数用法。通过掩膜(mask)技术实现局部图像统计,并对比全局直方图均衡化与自适应均衡化(CLAHE)的效果,解决局部过曝或细节丢失问题,提供完整的Python代码示例。
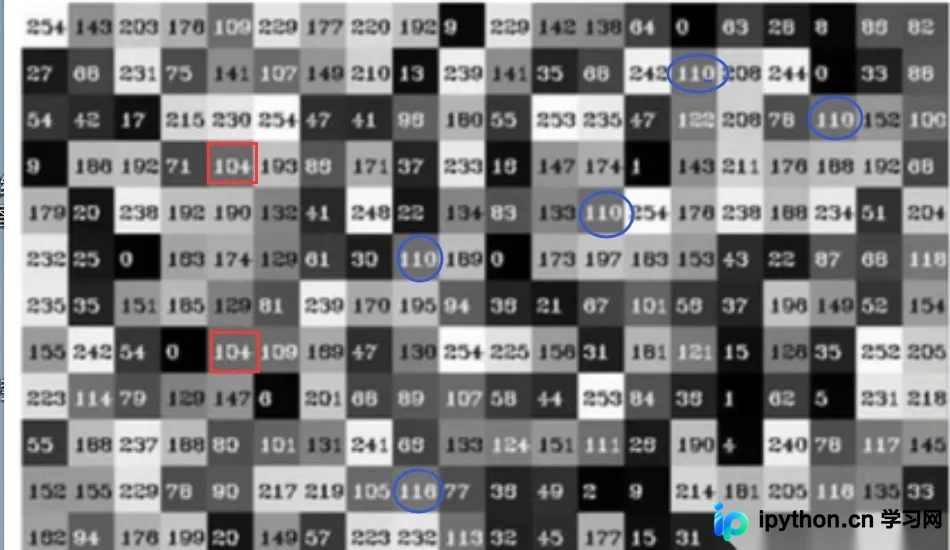
本文详细解析了使用Python和OpenCV处理网络摄像头视频流时,如何通过多线程架构解决单线程导致的严重时延问题。通过分离视频捕获与目标检测线程,利用Lock锁机制和状态变量同步数据,显著提升了YOLOv4等大模型的实时处理性能,为嵌入式及服务器端应用提供了实用的并发编程方案。
本文介绍利用OpenCV进行图像处理,通过设置红绿蓝三色HSV阈值提取目标,结合轮廓查找与多边形近似算法识别三角形、圆形等形状,并计算其中心坐标。文章包含完整代码示例及运行效果说明,适用于平面几何图形的颜色与位置检测场景。
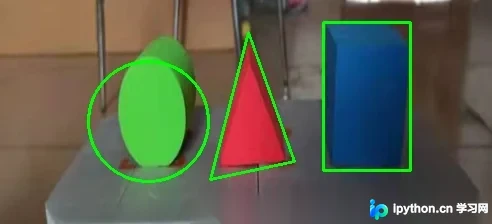
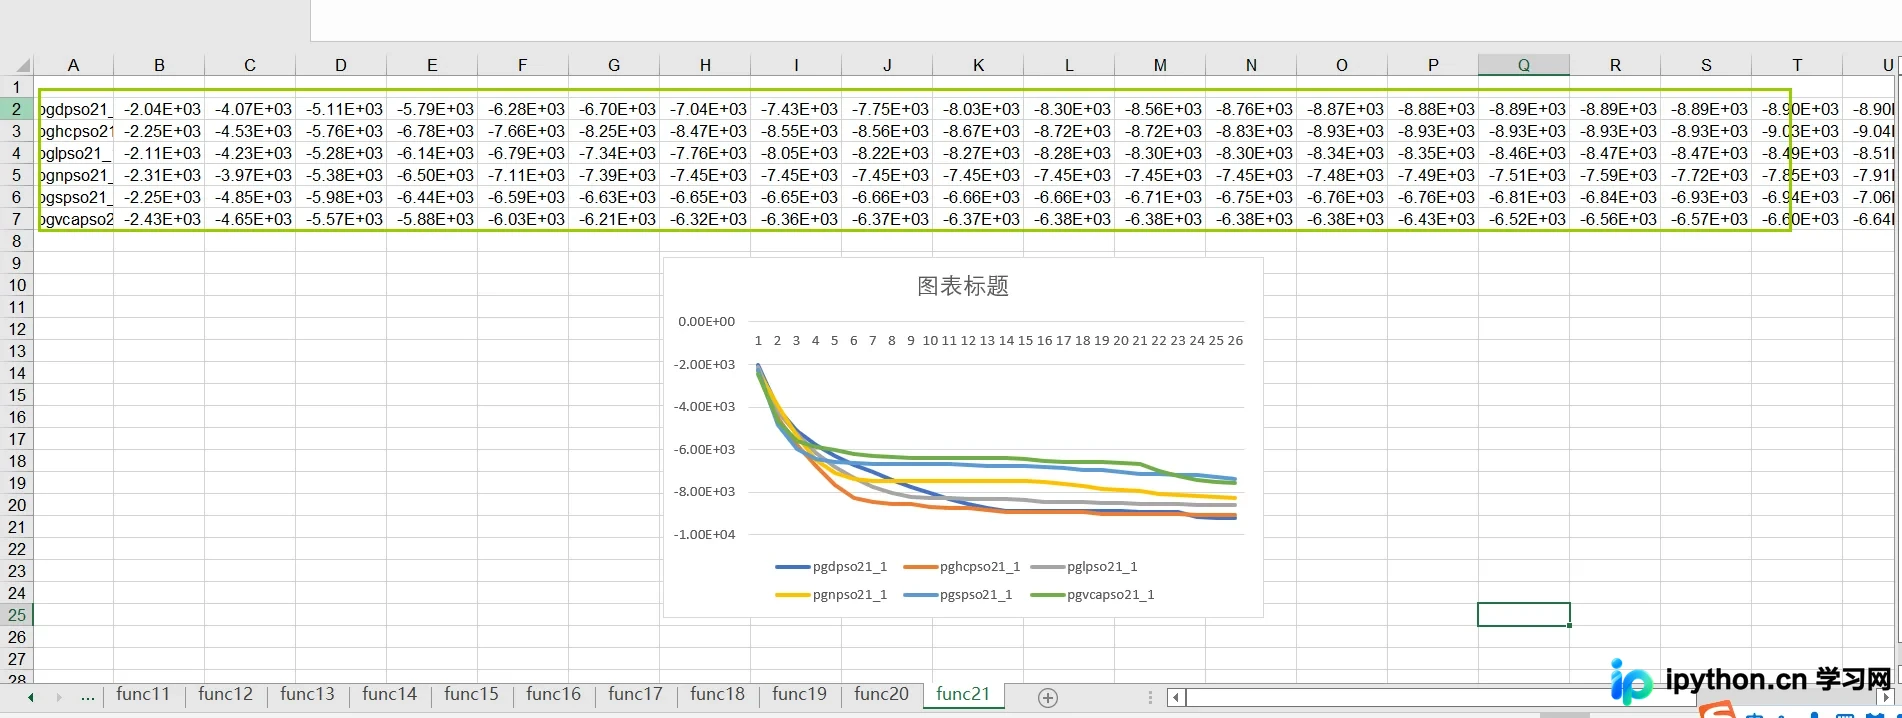
本文介绍如何使用Python的Matplotlib库读取Excel文件中的数据并绘制图表。文章详细讲解了数据初始化、参数配置(如坐标起始列行、图例名称)、绘图逻辑以及图片尺寸与DPI设置,确保输出的图片符合高清规范且不失真。
本文详解如何使用Python的Pillow库批量调整图片尺寸。通过单张示例展示32x32像素图标的生成过程,并进一步提供完整脚本,实现从源目录到目标目录的批量图片缩放操作,适用于制作软件工具栏图标等场景。
本文解决Python中使用plt.imshow()无法显示图片的问题。通过引入pylab包并在imshow后调用plt.show(),可正常显示图像。若出现多余坐标轴,建议添加plt.axis('off')以优化显示效果。