Django authenticate函数源码解析:多后台验证机制与inspect.getcallargs应用
本文深入解析Django默认auth系统中authenticate函数的源码实现,重点探讨其如何通过遍历验证后台并利用inspect.getcallargs进行参数兼容性检查,从而支持多角色、多数据源的灵活验证策略。文章通过代码示例展示了如何根据用户角色动态选择验证后端,并分析了信号机制在登录失败时的应用,为开发者自定义复杂认证逻辑提供实用参考。
2026-10-14
21

本文深入解析Django默认auth系统中authenticate函数的源码实现,重点探讨其如何通过遍历验证后台并利用inspect.getcallargs进行参数兼容性检查,从而支持多角色、多数据源的灵活验证策略。文章通过代码示例展示了如何根据用户角色动态选择验证后端,并分析了信号机制在登录失败时的应用,为开发者自定义复杂认证逻辑提供实用参考。
本文介绍如何使用Python结合OpenCV和Socket库,在局域网内实现PC与树莓派之间的图像实时传输。通过TCP协议建立连接,利用JPEG编码压缩视频帧,并处理粘包问题,完成从采集、编码、发送到解码显示的全流程。代码适用于树莓派USB摄像头场景,支持双向通信测试,旨在帮助开发者掌握Python网络编程与图像处理的基础应用。
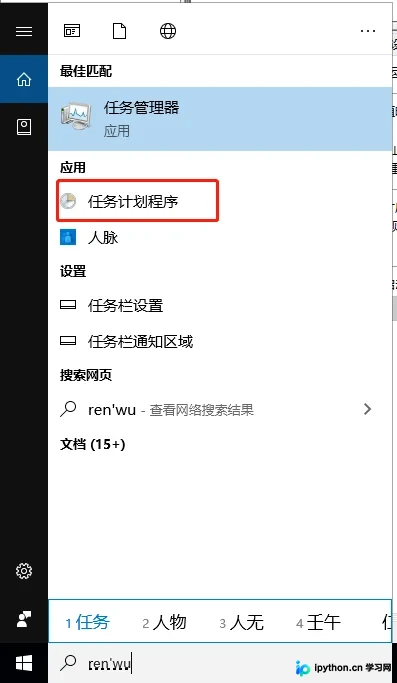
本文详细介绍如何在Windows系统中利用自带的任务计划程序,实现Python脚本的定时自动执行。通过配置触发器、指定解释器路径及脚本参数,可替代Linux下的crontab功能,适用于爬虫抓取、数据备份等周期性任务场景。
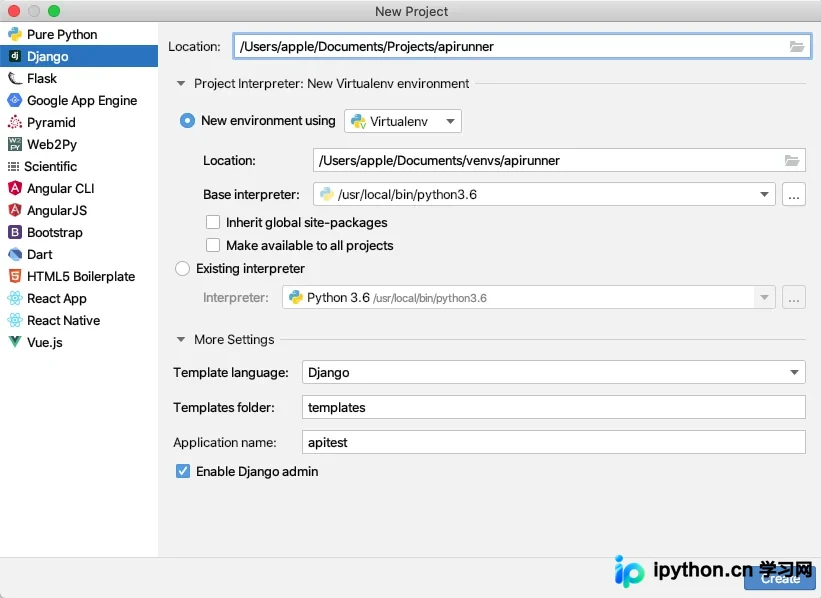
本文详细介绍如何利用Django Admin后台与HttpRunner 1.5.6版本,快速搭建一个简易的接口自动化测试平台。文章涵盖Django项目初始化、自定义YamlField以处理复杂数据结构、模型设计(Project、TestSuite、TestCase、TestResult)、数据组装逻辑以及通过Admin界面执行测试并查看结果的全过程。
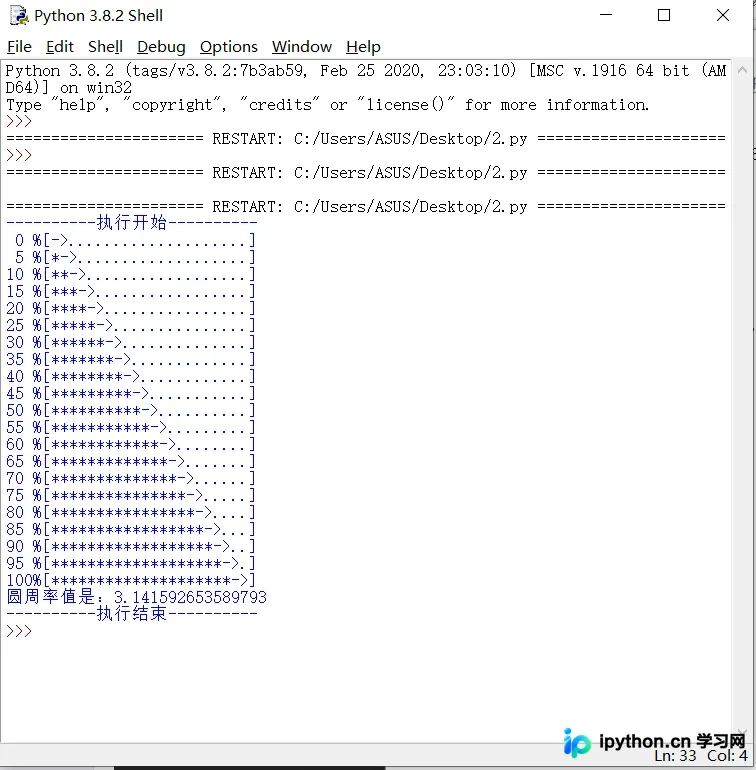
本文介绍如何使用Python编写程序计算圆周率PI。通过调用BBP公式进行高精度累加,并结合标准库time实现控制台进度条效果,直观展示计算过程。代码包含核心算法函数及可视化输出逻辑,适合Python初学者参考学习。
本文详细介绍Python中Requests库的核心用法,涵盖GET与POST请求的基本实例,深入解析request()方法的各类参数如params、data、json及headers配置。同时讲解如何通过User-Agent规避拦截,并对比HTTP与HTTPS的区别,阐述SSL证书在通信中的作用及verify参数的使用场景。
本文介绍如何使用 Python 的 xlwt 模块,通过循环方式将多行多列数据高效写入 Excel 文档。文章提供了完整的代码示例,展示了如何解析 XML 数据并提取主机名与 IP 地址,利用 xlwt 的 write 方法逐行逐列写入数据,最终保存为 xls 格式文件。
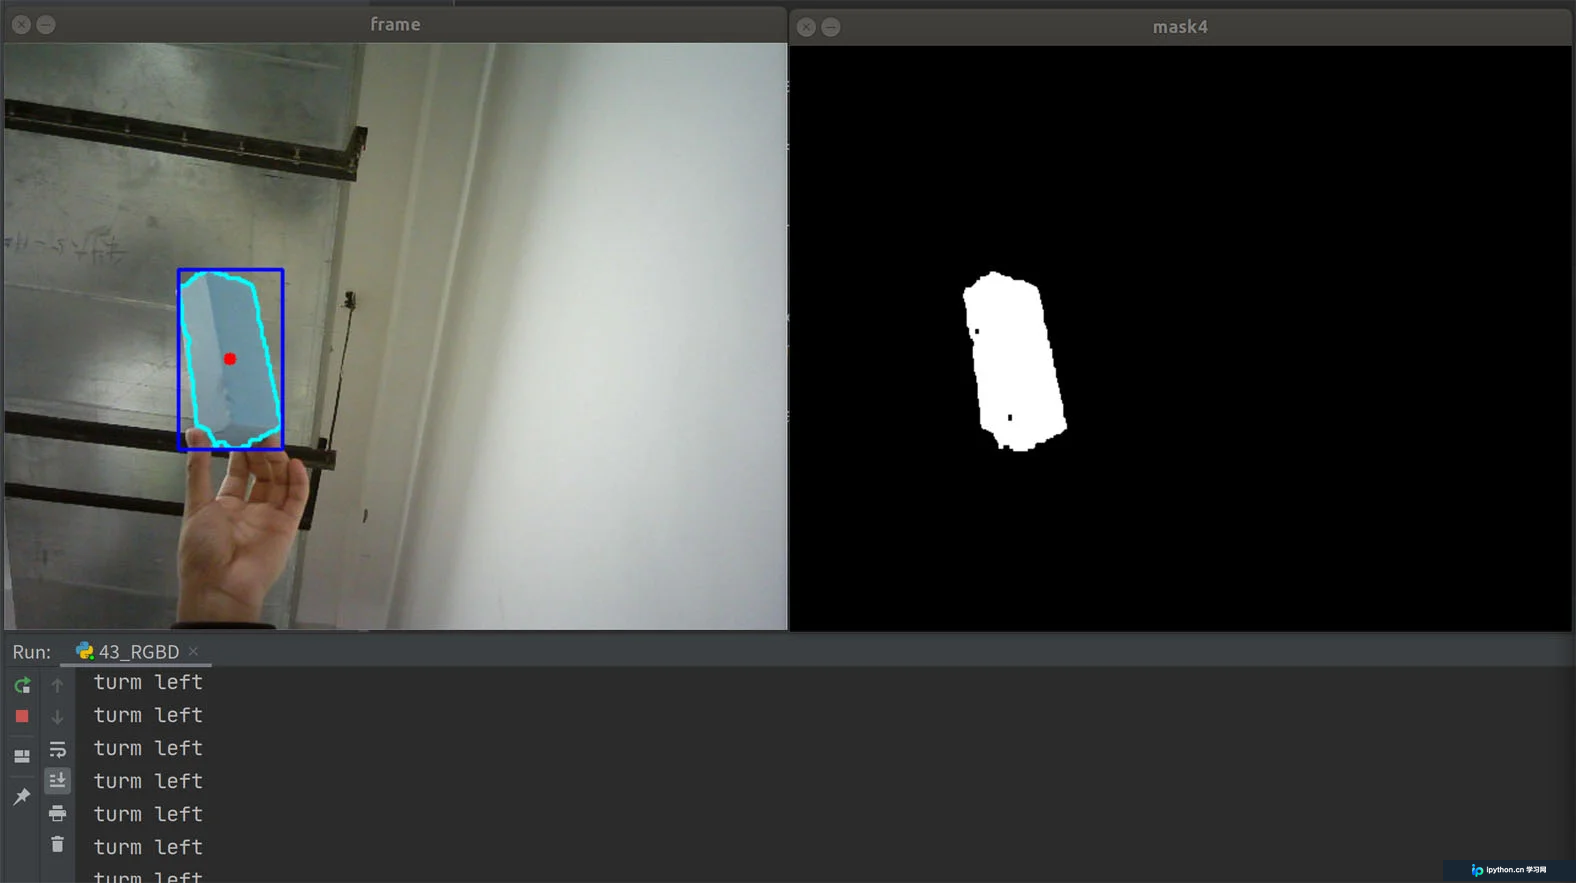
本文介绍如何利用OpenCV进行颜色物体识别,并结合ROS控制Turtlebot3等机器人实现移动跟随功能。通过HSV颜色空间转换、形态学处理提取目标区域,计算中心坐标与屏幕中心的偏差,进而发送速度指令控制机器人左转、直行或右转,完成简单的视觉伺服控制。
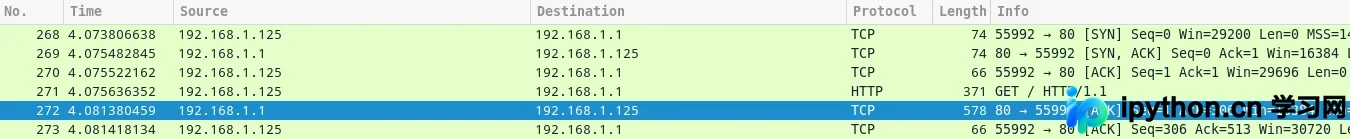
本文介绍如何使用Python的Scapy库手动构建TCP数据包,模拟TCP三次握手过程并建立连接。通过构造SYN、ACK标志位及序列号,成功发起HTTP GET请求并接收服务器响应,展示了网络底层协议交互的原理与代码实现。
本文汇总Python中常用的加密解密技术,涵盖内置模块与第三方库的使用。详细解析Base64、MD5、CRC32及Crypt模块的原理与代码示例,并深入讲解利用PyCrypto库实现AES和DES3加密解密的具体步骤、参数配置及注意事项,适用于Python 2.x与3.x环境。
本文深入解析Python 3.3引入的yield from语法,阐述其作为协程基础的重要性。通过对比传统yield与yield from处理字符串、列表、字典及生成器的代码示例,展示yield from在简化可迭代对象拼接中的优势。文章旨在帮助开发者快速理解并应用这一高效语法,提升代码可读性与执行效率。
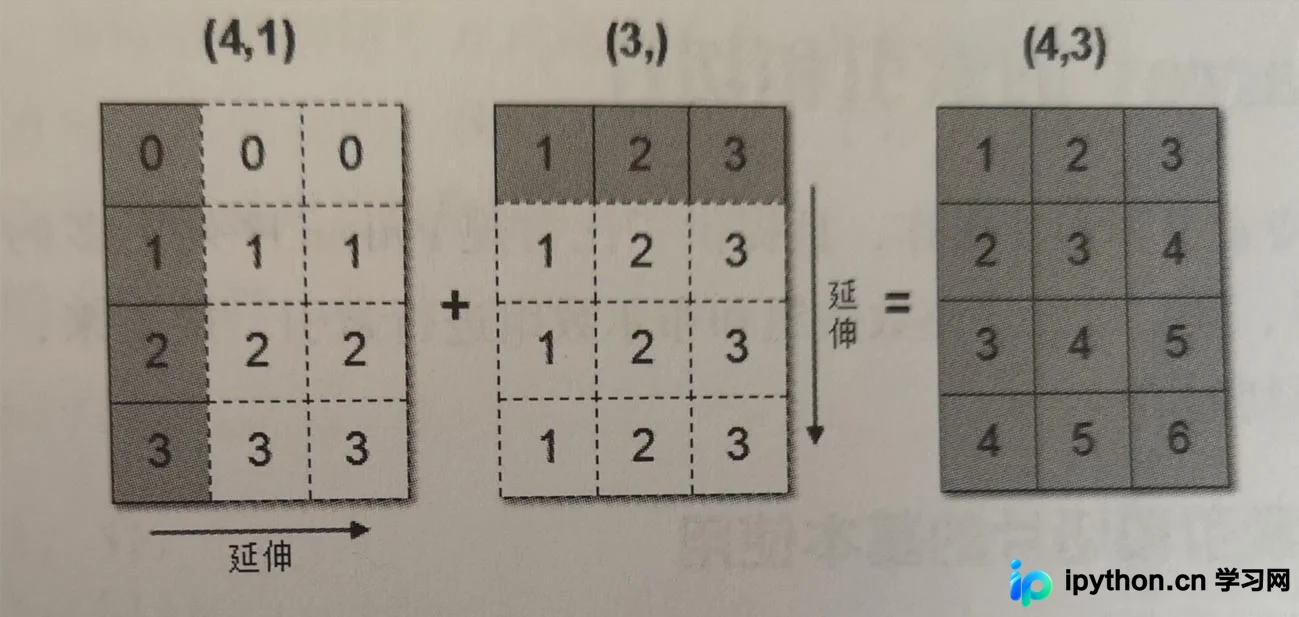
本文解析Numpy数组的广播机制,解释当两个数组形状(shape)不同时,如何通过自动扩展使维度一致以执行矢量化算术运算。文章结合代码示例说明广播规则,并详细列出广播机制生效的两个核心条件:维度等长或某维度为1,帮助开发者高效进行批量数据处理。