

OpenCV实现机器人对物体进行移动跟随的方法实例

发布时间:2026-10-14| 2人浏览过
本文介绍如何利用OpenCV进行颜色物体识别,并结合ROS控制Turtlebot3等机器人实现移动跟随功能。通过HSV颜色空间转换、形态学处理提取目标区域,计算中心坐标与屏幕中心的偏差,进而发送速度指令控制机器人左转、直行或右转,完成简单的视觉伺服控制。
1.物体识别
本案例旨在实现对特定颜色物体的识别,并根据物体位置的变化控制机器人进行跟随运动。
import cv2 as cv

# 定义结构元素
kernel = cv.getStructuringElement(cv.MORPH_RECT, (3, 3))
# print kernel

capture = cv.VideoCapture(0)
print capture.isOpened()
ok, frame = capture.read()
lower_b = (65, 43, 46)
upper_b = (110, 255, 255)

height, width = frame.shape[0:2]
screen_center = width / 2
offset = 50

while ok:
 # 将图像转成HSV颜色空间
 hsv_frame = cv.cvtColor(frame, cv.COLOR_BGR2HSV)
 # 基于颜色的物体提取
 mask = cv.inRange(hsv_frame, lower_b, upper_b)
 mask2 = cv.morphologyEx(mask, cv.MORPH_OPEN, kernel)
 mask3 = cv.morphologyEx(mask2, cv.MORPH_CLOSE, kernel)

 # 找出面积最大的区域
 _, contours, _ = cv.findContours(mask3, cv.RETR_EXTERNAL, cv.CHAIN_APPROX_SIMPLE)

 maxArea = 0
 maxIndex = 0
 for i, c in enumerate(contours):
 area = cv.contourArea(c)
 if area > maxArea:
 maxArea = area
 maxIndex = i
	# 绘制
 cv.drawContours(frame, contours, maxIndex, (255, 255, 0), 2)
 # 获取外切矩形
 x, y, w, h = cv.boundingRect(contours[maxIndex])
 cv.rectangle(frame, (x, y), (x+w, y+h), (255, 0, 0), 2)
 # 获取中心像素点
 center_x = int(x + w/2)
 center_y = int(y + h/2)
 cv.circle(frame, (center_x, center_y), 5, (0, 0, 255), -1)

 # 简单的打印反馈数据,之后补充运动控制
 if center_x < screen_center - offset:
 print "turn left"
 elif screen_center - offset <= center_x <= screen_center + offset:
 print "keep"
 elif center_x > screen_center + offset:
 print "turn right"

 cv.imshow("mask4", mask3)
 cv.imshow("frame", frame)
 cv.waitKey(1)
 ok, frame = capture.read()
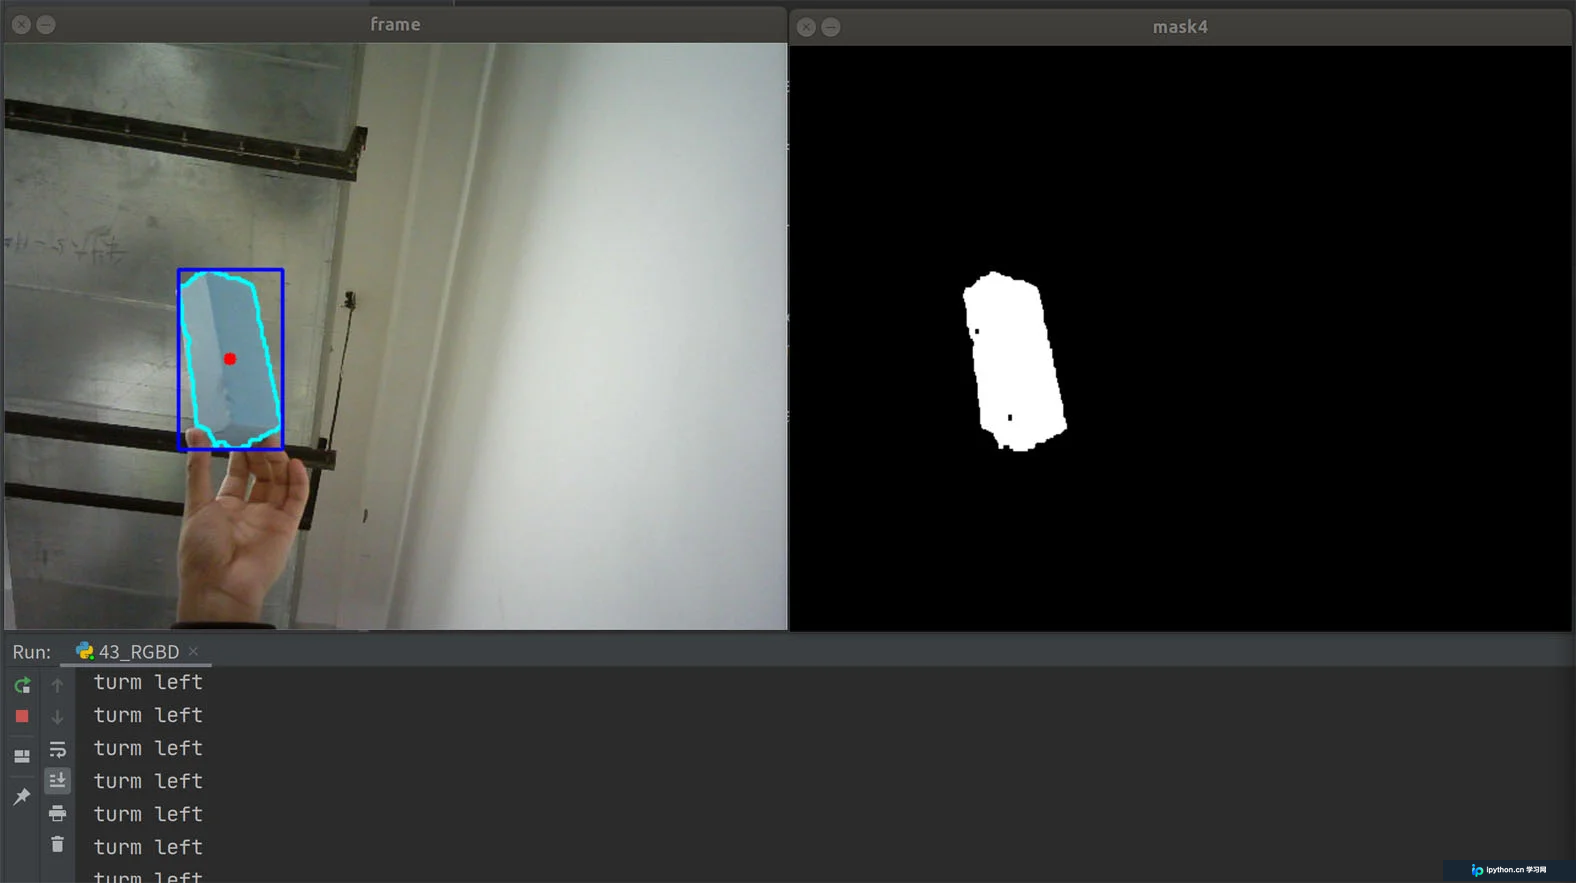
实际运行效果展示
2.移动跟随
本方案结合ROS系统控制Turtlebot3或其他兼容机器人的运动。关于Turtlebot3的具体操作教程,可参考博文《ROS控制Turtlebot3》。
首先启动Turtlebot3机器人,以下代码可部署在机器人的树莓派上,将相机插入USB接口即可使用。
代码示例如下:
import rospy
import cv2 as cv
from geometry_msgs.msg import Twist


def shutdown():
 twist = Twist()
 twist.linear.x = 0
 twist.angular.z = 0
 cmd_vel_Publisher.publish(twist)
 print "stop"


if __name__ == '__main__':
 rospy.init_node("follow_node")
 rospy.on_shutdown(shutdown)
 rate = rospy.Rate(100)

 cmd_vel_Publisher = rospy.Publisher("/cmd_vel", Twist, queue_size=1)
 # 定义结构元素
 kernel = cv.getStructuringElement(cv.MORPH_RECT, (3, 3))
 # print kernel

 capture = cv.VideoCapture(0)
 print capture.isOpened()
 ok, frame = capture.read()
 lower_b = (65, 43, 46)
 upper_b = (110, 255, 255)

 height, width = frame.shape[0:2]
 screen_center = width / 2
 offset = 50

 while not rospy.is_shutdown():
 # 将图像转成HSV颜色空间
 hsv_frame = cv.cvtColor(frame, cv.COLOR_BGR2HSV)
 # 基于颜色的物体提取
 mask = cv.inRange(hsv_frame, lower_b, upper_b)
 mask2 = cv.morphologyEx(mask, cv.MORPH_OPEN, kernel)
 mask3 = cv.morphologyEx(mask2, cv.MORPH_CLOSE, kernel)

 # 找出面积最大的区域
 _, contours, _ = cv.findContours(mask3, cv.RETR_EXTERNAL, cv.CHAIN_APPROX_SIMPLE)

 maxArea = 0
 maxIndex = 0
 for i, c in enumerate(contours):
 area = cv.contourArea(c)
 if area > maxArea:
 maxArea = area
 maxIndex = i
 # 绘制
 cv.drawContours(frame, contours, maxIndex, (255, 255, 0), 2)
 # 获取外切矩形
 x, y, w, h = cv.boundingRect(contours[maxIndex])
 cv.rectangle(frame, (x, y), (x + w, y + h), (255, 0, 0), 2)
 # 获取中心像素点
 center_x = int(x + w / 2)
 center_y = int(y + h / 2)
 cv.circle(frame, (center_x, center_y), 5, (0, 0, 255), -1)

 # 简单的打印反馈数据,之后补充运动控制
 twist = Twist()
 if center_x < screen_center - offset:
 twist.linear.x = 0.1
 twist.angular.z = 0.5
 print "turn left"
 elif screen_center - offset <= center_x <= screen_center + offset:
 twist.linear.x = 0.3
 twist.angular.z = 0
 print "keep"
 elif center_x > screen_center + offset:
 twist.linear.x = 0.1
 twist.angular.z = -0.5
 print "turn right"
 else:
 twist.linear.x = 0
 twist.angular.z = 0
 print "stop"

 # 将速度发出
 cmd_vel_Publisher.publish(twist)

 # cv.imshow("mask4", mask3)
 # cv.imshow("frame", frame)
 cv.waitKey(1)
 rate.sleep()
 ok, frame = capture.read()
总结
至此,关于使用OpenCV实现机器人对物体进行移动跟随的介绍完毕。如需了解更多相关OpenCV与机器人移动跟随的内容,请搜索本站往期文章或继续浏览后续相关文章,希望大家以后多多支持本站!
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









