

Python适合学机器人编程吗?初学者可行性与优势分析
详细分析Python在机器人编程中的适用场景、初学者入门可行性、核心优势与性能边界,并提供清晰的技术分工与四阶段学习路径。
对初学者而言,Python不仅适合学习机器人编程,而且是目前综合门槛最低、见效最快的主流语言。机器人开发涵盖底层硬件驱动、运动规划、传感器数据处理到顶层决策等多个环节。Python在机器人控制中心、高层决策逻辑以及仿真实验中拥有极高的支持度,能够让初学者绕开底层指针操作与繁琐的编译环节,先建立起对机器人软硬件交互的直观认知。
机器人系统的分层模型与Python定位
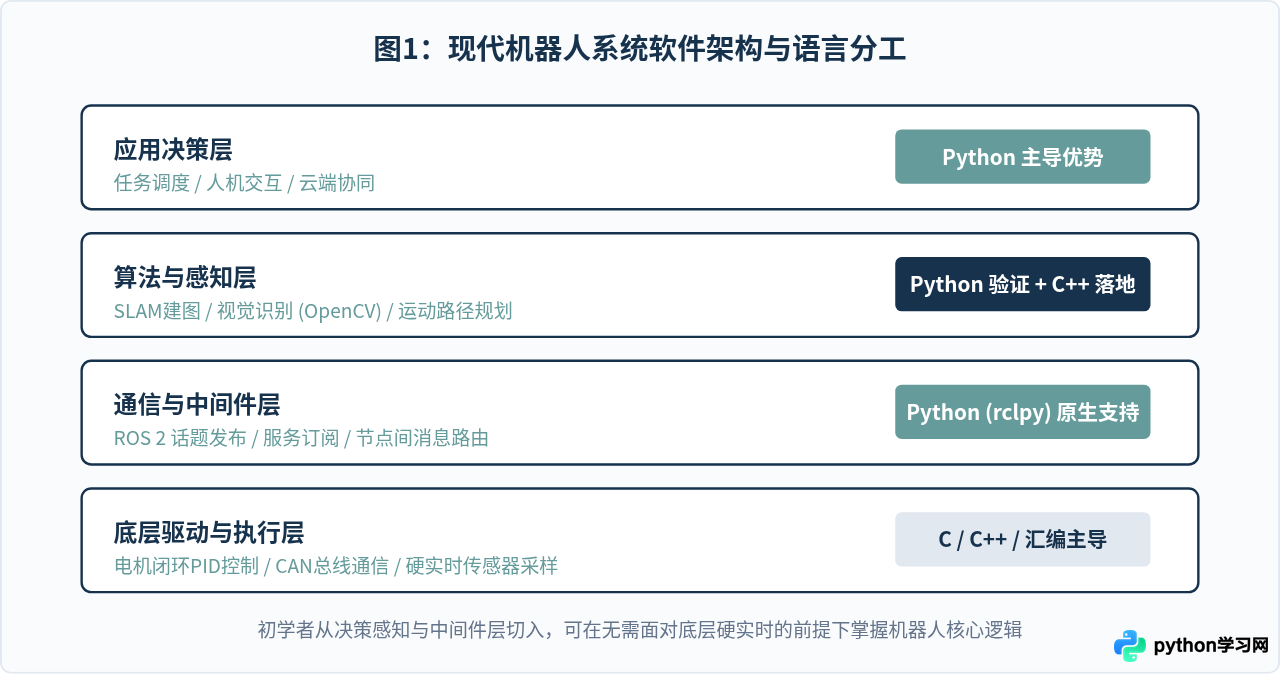
理解语言是否适用,首先要看机器人的软件体系是如何构成的。一个完整的机器人系统通常可以解构为四个核心层级:底层硬件驱动层、执行控制层、决策与感知规划层、人机交互与业务层。
底层驱动与微秒级高频电机控制通常由C或C++直接操纵微控制器(MCU)完成,而在上位机(如树莓派、工控机、车载电脑)中运行的环境建图、路径搜索、视觉检测和节点通信,Python则占据了主导地位。换言之,现代机器人开发很少依赖单一语言,Python承担的是“大脑与神经枢纽”的协调职能。
初学者以Python切入的核心优势
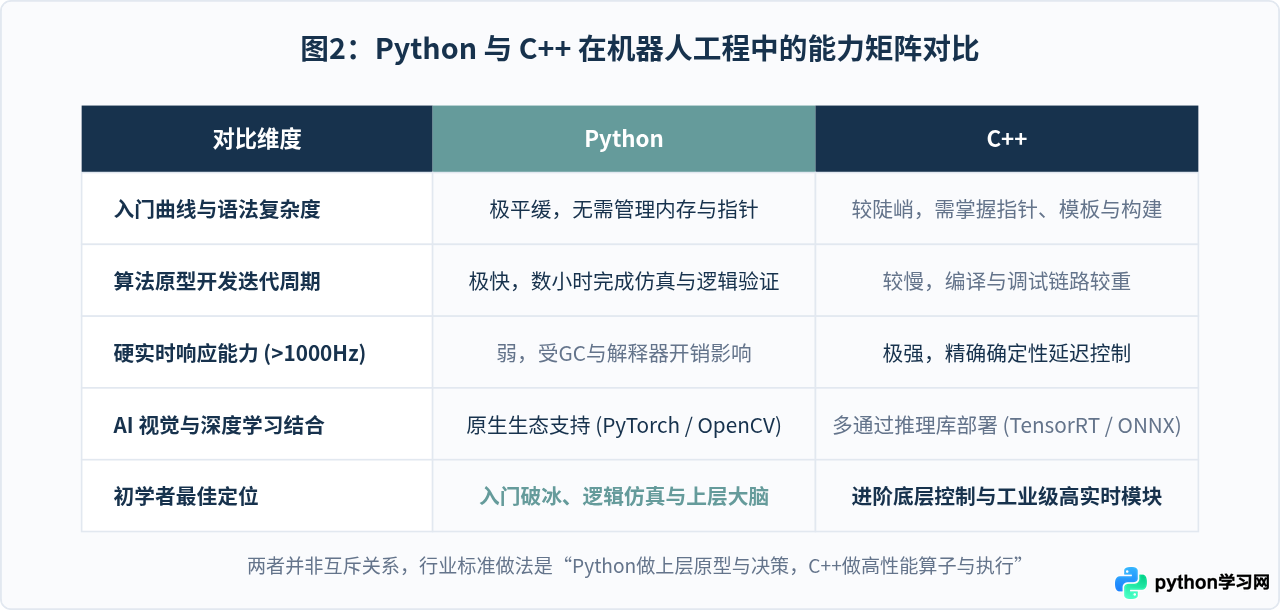
很多零基础学习者之所以在早期放弃机器人开发,很大程度上是因为直接上手C++和嵌入式硬件,同时被内存管理、指针错误、编译链接及硬件时钟配置困扰。选择Python能带来几个确切优势:
- 弱化编译阻力,快速进入调试闭环:Python脚本随改随运行,配合交互式环境,能够直接向机器人底盘发送控制指令并即时查看传感器回传。
- 生态丰富的成熟库直接调用:计算机视觉处理可直接使用OpenCV-Python;矩阵运算和运动学计算可直接调用NumPy与SciPy;仿真软件如Webots、PyBullet、CoppeliaSim都原生提供Python API。
- ROS/ROS 2的一等公民支持:机器人操作系统通过
rclpy客户端库为Python提供了同等级别的接口支持。编写发布者、订阅者或服务客户端时,Python代码量往往只有C++的三分之一。
Python在ROS 2节点中的实际使用示例
下面是一个使用ROS 2 Python接口(rclpy)控制移动底盘线速度与角速度的极简节点。它展示了如何通过定时器发布速度话题(geometry_msgs/msg/Twist),驱动机器人沿直线移动并微调转向。
import rclpy
from rclpy.node import Node
from geometry_msgs.msg import Twist

class RobotMover(Node):
    def __init__(self):
        super().__init__('robot_mover_node')
        # 创建速度话题发布者
        self.publisher_ = self.create_publisher(Twist, '/cmd_vel', 10)
        # 设置10Hz定时发布 (0.1秒)
        self.timer = self.create_timer(0.1, self.timer_callback)
        self.get_logger().info('机器人速度控制器已启动')

    def timer_callback(self):
        msg = Twist()
        msg.linear.x = 0.2    # 前进线速度: 0.2 m/s
        msg.angular.z = 0.05  # 微调偏航角速度: 0.05 rad/s
        self.publisher_.publish(msg)

def main(args=None):
    rclpy.init(args=args)
    node = RobotMover()
    try:
        rclpy.spin(node)
    except KeyboardInterrupt:
        pass
    finally:
        node.destroy_node()
        rclpy.shutdown()

if __name__ == '__main__':
    main()
在安装好ROS 2的Ubuntu系统或虚拟机中保存为mover.py,使用python3 mover.py即可直接运行。这让初学者可以把全部精力集中在运动控制逻辑本身,而无需编写CMakeLists.txt或处理复杂的构建链路。
明确技术选型边界:Python何时不适用?
虽然Python易学好用,但机器人工程中必须清晰认识到它的性能边界。客观评估Python的局限,是避免在错误场景下浪费时间的关键前提:
- 缺乏硬实时性(Hard Real-Time):由于全局解释器锁(GIL)和垃圾回收机制(GC)的存在,Python无法保证在微秒级内做出确定性响应。对于倒立摆、四足平衡步态或无人机飞控等对刷新率要求高于1000Hz的场合,底层控制循环必须使用C或C++。
- 资源受限的单片机:STM32或低算力ARM单片机内存通常只有几十KB到几百KB,标准CPython无法运行。虽然有MicroPython,但在工业级高频闭环中依然不是首选。
- 大规模点云数据密集处理:激光雷达每秒产生数十万个3D点云,纯Python循环解析耗时巨大。工业项目中通常使用C++编写点云处理核心算子,再将处理后的位姿信息暴露给Python调用。
初学者推荐的学习推进路径
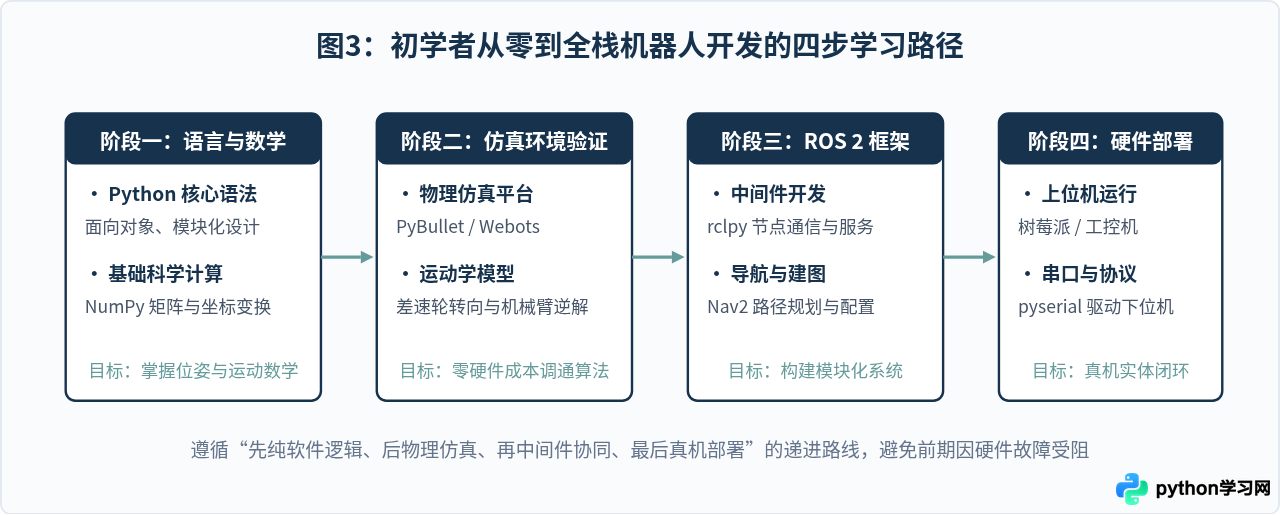
为了避免“陷入语法细节却做不出完整机器人项目”的问题,建议初学者按照由浅入深、先软后硬的四步进阶顺序开展学习:
总结与核心结论
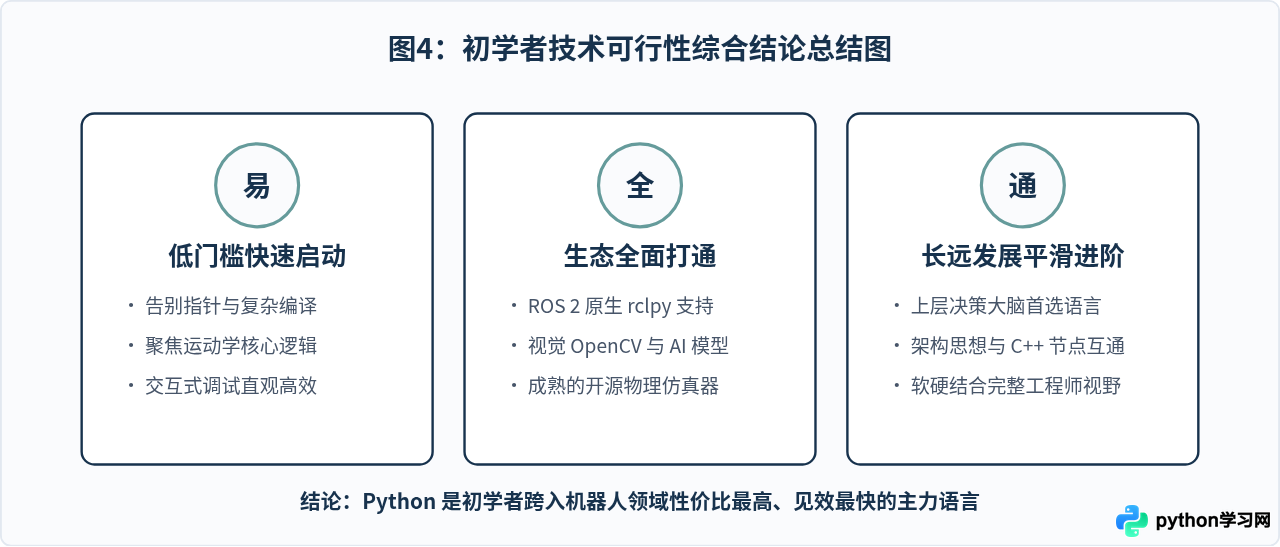
回到最初的问题:Python适合学机器人编程吗?答案是确定的——它不仅适合,而且是初学者进入现代智能化机器人开发的最优起点。当你在Python环境下掌握了机器人运动学计算、传感器数据处理、ROS 2通信机制以及仿真调试方法之后,整个机器人系统的骨架便已完整建立。后续即使需要对特定高实时模块向C++迁移,也只是掌握一套执行效率更高的语法工具,核心算法思想和系统架构逻辑完全通用。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









