

Python中怎么使用math模块计算三角函数
发布时间:2026-11-22| 6人浏览过
详细介绍在Python中使用内置math模块计算正弦、余弦、正切及反三角函数的方法,包含角度与弧度转换、atan2象限判断以及浮点数精度注意事项。
在Python中,计算三角函数最直接且常用的方式是使用标准库中的
math 模块。该模块是Python内置的,无需额外安装,只需通过 import math 即可调用。计算时最核心的规则是:math模块中所有正向三角函数接收的参数都是弧度(Radian),而非我们日常习惯的角度(Degree)。因此,只要掌握了“角度转弧度”与“函数调用”两个基本环节,就能准确完成所有三角函数计算。
一、核心原则:理解弧度制与角度转换
初学者在使用 math.sin()、math.cos() 等函数时,最容易出现的错误是直接传入角度值。例如计算30度的正弦值,如果直接写 math.sin(30),Python会将其当作30弧度来运算,得到的输出是 -0.98803...,这与数学上的预期值 0.5 完全不符。
为了解决这个问题,math 模块内置了专门的转换函数:
math.radians(x):将角度值x转换为对应的弧度值。math.degrees(x):将弧度值x转换为对应的角度值。math.pi:提供圆周率常量 π(约等于 3.141592653589793)。
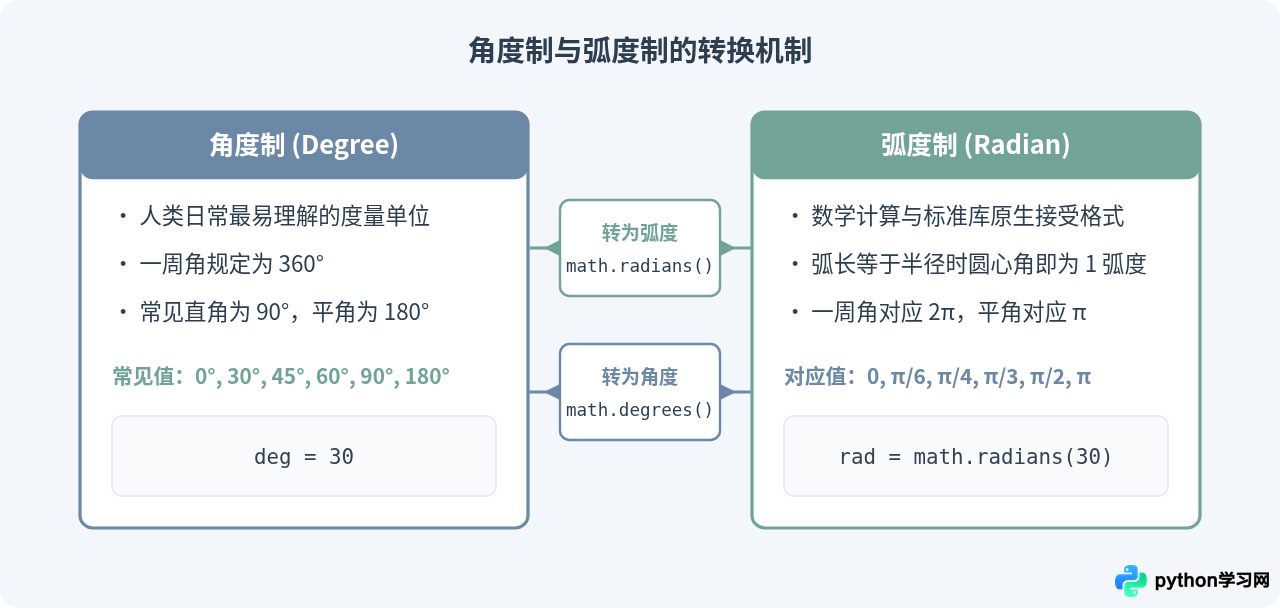
图1:角度制与弧度制的双向转换关系及对应函数
二、标准计算步骤与基础三角函数
在已知角度的前提下,计算正弦、余弦、正切函数通常包含以下四个清晰的标准步骤:
- 导入模块:通过
import math载入内置数学库。 - 单位转换:调用
math.radians()将待求角度转为弧度值。 - 函数运算:调用对应的
math.sin()、math.cos()或math.tan()执行计算。 - 结果规整:根据实际工程需求使用
round()处理浮点精度,或直接使用高精度浮点结果。
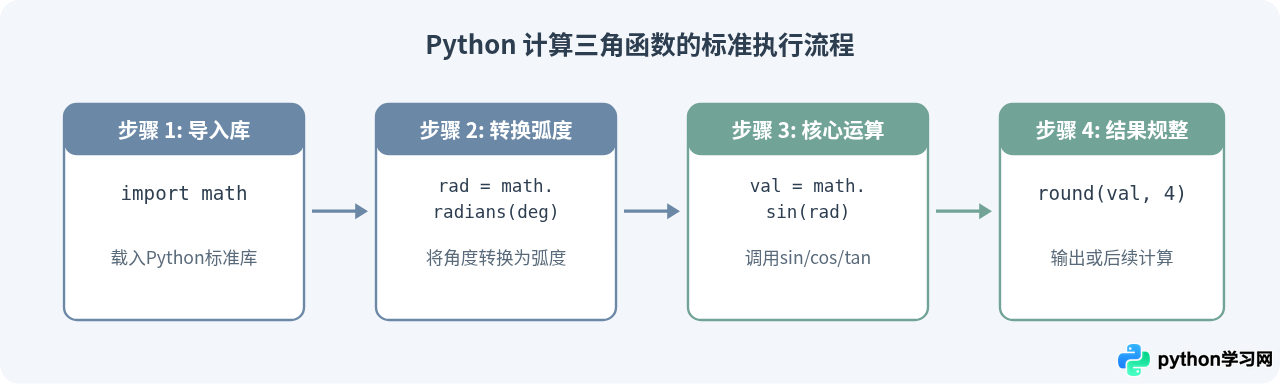
图2:三角函数计算的标准四步流程
完整代码示例:正弦、余弦与正切
import math

# 定义常见角度
angles = [0, 30, 45, 60, 90]

print(f"{'角度':<6}{'弧度':<12}{'sin':<12}{'cos':<12}{'tan':<12}")
print("-" * 54)

for deg in angles:
    # 转换为弧度
    rad = math.radians(deg)

    # 计算正弦与余弦
    s = math.sin(rad)
    c = math.cos(rad)

    # 90度的正切在数学上无意义,代码中直接调用会得到极大浮点数
    if deg == 90:
        t_str = "无定义(无穷大)"
    else:
        t = math.tan(rad)
        t_str = f"{t:.4f}"

    print(f"{deg:<6}{rad:<12.4f}{s:<12.4f}{c:<12.4f}{t_str:<12}")
示例输出:
角度    弧度        sin         cos         tan
------------------------------------------------------
0     0.0000      0.0000      1.0000      0.0000
30    0.5236      0.5000      0.8660      0.5774
45    0.7854      0.7071      0.7071      1.0000
60    1.0472      0.8660      0.5000      1.7321
90    1.5708      1.0000      0.0000      无定义(无穷大)
三、反三角函数与 atan2 的关键区别
当已知直角边长或三角函数值,想要反推对应的角度或弧度时,可以使用反三角函数:
math.asin(x):反正弦函数。输入范围为 [-1.0, 1.0],返回弧度范围为 [-π/2, π/2]。若输入超出范围将抛出ValueError。math.acos(x):反余弦函数。输入范围为 [-1.0, 1.0],返回弧度范围为 [0, π]。math.atan(x):反正切函数。接受单一比值x = y / x,返回弧度范围为 [-π/2, π/2]。math.atan2(y, x):双参数反正切函数。分别接收纵坐标y与横坐标x,返回范围为 [-π, π]。
重点区别:为什么坐标计算必须优先使用
在几何计算、游戏开发或机器人航向角解算中,很多读者习惯写
math.atan2(y, x)?在几何计算、游戏开发或机器人航向角解算中,很多读者习惯写
math.atan(y / x)。这种写法存在两个致命隐患:一是当 x = 0 时会触发 ZeroDivisionError;二是 y/x 丢失了符号信息,无法区分点在第一象限还是第三象限(例如 (1, 1) 和 (-1, -1) 的比值都是 1)。而 math.atan2(y, x) 能够依据两个坐标的正负号完整判断所有四个象限。
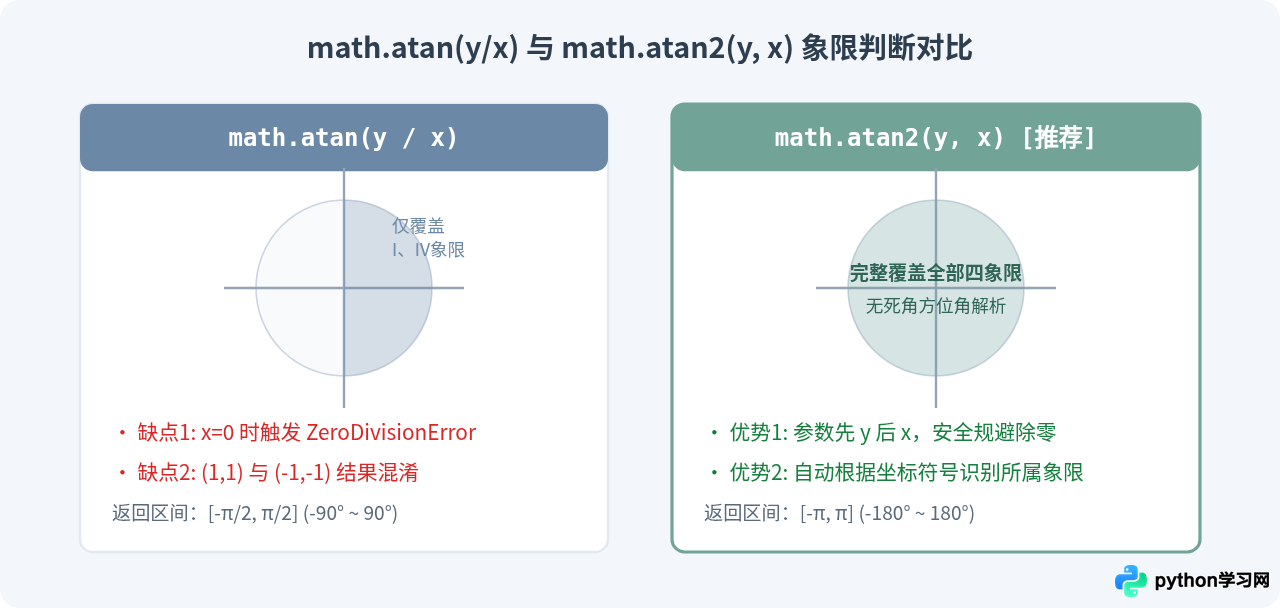
图3:math.atan 与 math.atan2 在象限覆盖与鲁棒性上的对比
反三角函数使用示例
import math

# 1. 已知 sin 值为 0.5,反求角度
sin_val = 0.5
rad_res = math.asin(sin_val)
deg_res = math.degrees(rad_res)
print(f"arcsin(0.5) 对应的弧度: {rad_res:.4f}, 角度: {deg_res:.1f}°")

# 2. 对比 (1, 1) 与 (-1, -1) 的反正切求解
y1, x1 = 1, 1
y2, x2 = -1, -1

# 普通 atan 无法区分
print("普通 atan(y/x):")
print(f"点(1, 1) 角度: {math.degrees(math.atan(y1 / x1)):.1f}°")
print(f"点(-1, -1) 角度: {math.degrees(math.atan(y2 / x2)):.1f}° (错误归入第一象限)")

# 使用 atan2 正确区分
print("\n推荐 atan2(y, x):")
print(f"点(1, 1) 角度: {math.degrees(math.atan2(y1, x1)):.1f}° (第一象限)")
print(f"点(-1, -1) 角度: {math.degrees(math.atan2(y2, x2)):.1f}° (第三象限)")
示例输出:
arcsin(0.5) 对应的弧度: 0.5236, 角度: 30.0°
普通 atan(y/x):
点(1, 1) 角度: 45.0°
点(-1, -1) 角度: 45.0° (错误归入第一象限)

推荐 atan2(y, x):
点(1, 1) 角度: 45.0° (第一象限)
点(-1, -1) 角度: -135.0° (第三象限)
四、避坑指南:浮点精度误差与定义域约束
在实际编码中,有两个细节极其容易导致程序逻辑异常:
1. 浮点精度导致 cos(90°) 不等于 0
计算机内部使用 IEEE 754 双精度浮点数存储数值,math.pi 并非完全无限不循环的无理数,而是其截断近似值。因此:
import math

rad_90 = math.radians(90)
cos_val = math.cos(rad_90)
print("cos(90°) 实际计算结果:", cos_val)
# 输出: 6.123233995736766e-17
结果是一个极小但非零的数(约 6.12 × 10⁻¹⁷)。如果直接使用 if cos_val == 0: 进行逻辑判断,条件将判定为假。正确的做法是使用 math.isclose():
# 推荐的等值比较方式
if math.isclose(cos_val, 0, abs_tol=1e-9):
    print("角度为90度,余弦值判定为0")
2. 反三角函数的定义域越界
由于精度累加,有时理论上等于 1.0 的计算结果可能变成 1.0000000000000002。若直接传给 math.asin() 或 math.acos(),程序会直接崩溃并抛出 ValueError: math domain error。建议在传入前使用 max(-1.0, min(1.0, val)) 进行数值截断保护。
五、知识体系速查与总结
为了便于在实际编码中快速查询,下表汇总了 math 模块中最核心的三角函数及其用途:
| 函数名称 | 数学符号 | 输入参数 | 返回值说明 |
|---|---|---|---|
math.radians(x) |
- | 角度数值 | 对应弧度浮点数 |
math.degrees(x) |
- | 弧度数值 | 对应角度浮点数 |
math.sin(x) |
sin(x) | 弧度值 | [-1.0, 1.0] 的正弦值 |
math.cos(x) |
cos(x) | 弧度值 | [-1.0, 1.0] 的余弦值 |
math.tan(x) |
tan(x) | 弧度值 | 正切值(注意奇数倍π/2无意义) |
math.asin(x) |
arcsin(x) | [-1.0, 1.0] | [-π/2, π/2] 之间的弧度 |
math.acos(x) |
arccos(x) | [-1.0, 1.0] | [0, π] 之间的弧度 |
math.atan(x) |
arctan(x) | 单一比值 | [-π/2, π/2] 之间的弧度 |
math.atan2(y, x) |
arctan2(y, x) | 纵坐标y, 横坐标x | [-π, π] 之间完整四象限方位弧度 |
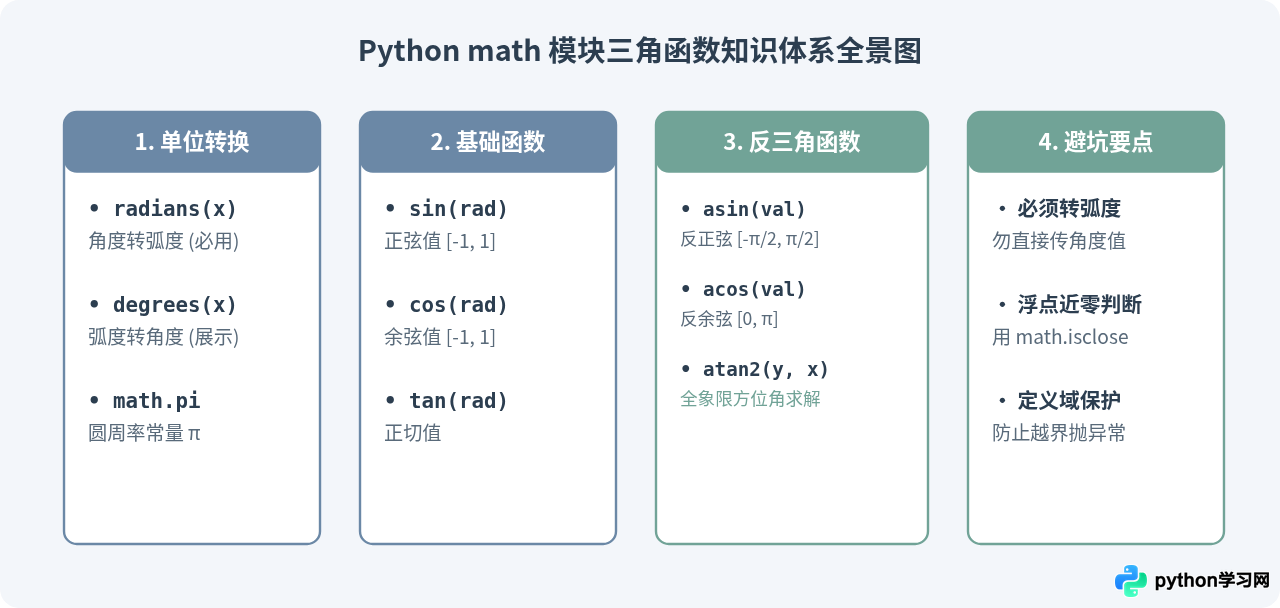
图4:Python math 模块三角函数速查与知识总结
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









