

Python控制PLC选Modbus TCP还是OPC UA?
对比分析使用Python控制PLC时Modbus TCP与OPC UA的核心差异、通信机制、代码实现与工程选型依据。
一、通信机制与寻址方式的本质区别
Python 无论使用哪个协议与 PLC 交互,底层都依赖网络套接字建立客户端与服务端的通信,但在数据如何被组织、寻址与传输上,两者存在根本性的架构差异。
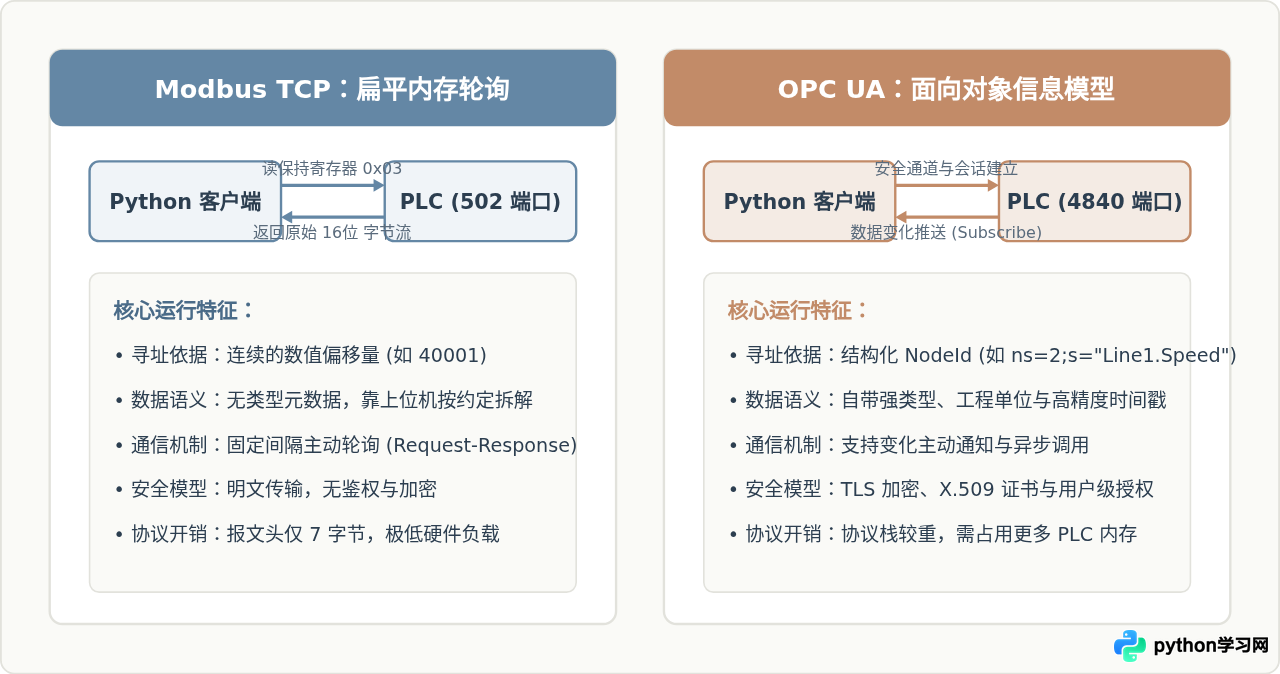
Modbus TCP 是一种轻量级的“内存直通”协议。它没有点位名称的概念,PLC 中的数据被映射为四种连续的寄存器空间(离散输入、线圈、输入寄存器、保持寄存器)。Python 发起请求时,发送的是功能码(例如读取保持寄存器的 0x03)和纯粹的数值地址(如偏移量 40001)。PLC 接收到请求后直接从指定内存块复制 16 位二进制数据返回,不做任何类型包装与元数据解释。
OPC UA 则是一个完整的“面向对象”工业通信架构。在 OPC UA 中,PLC 内部的数据不仅有值,还具备层级关系、类型定义、读写权限以及时间戳。Python 访问 PLC 不是依靠内存偏移,而是通过命名空间和节点标识符(NodeId,如 ns=2;s="DB_Line1"."Speed")进行寻址。OPC UA 既支持主动读取,也支持基于变化的主动推送(Subscription/MonitoredItem)。
二、Python 工程实施的关键步骤
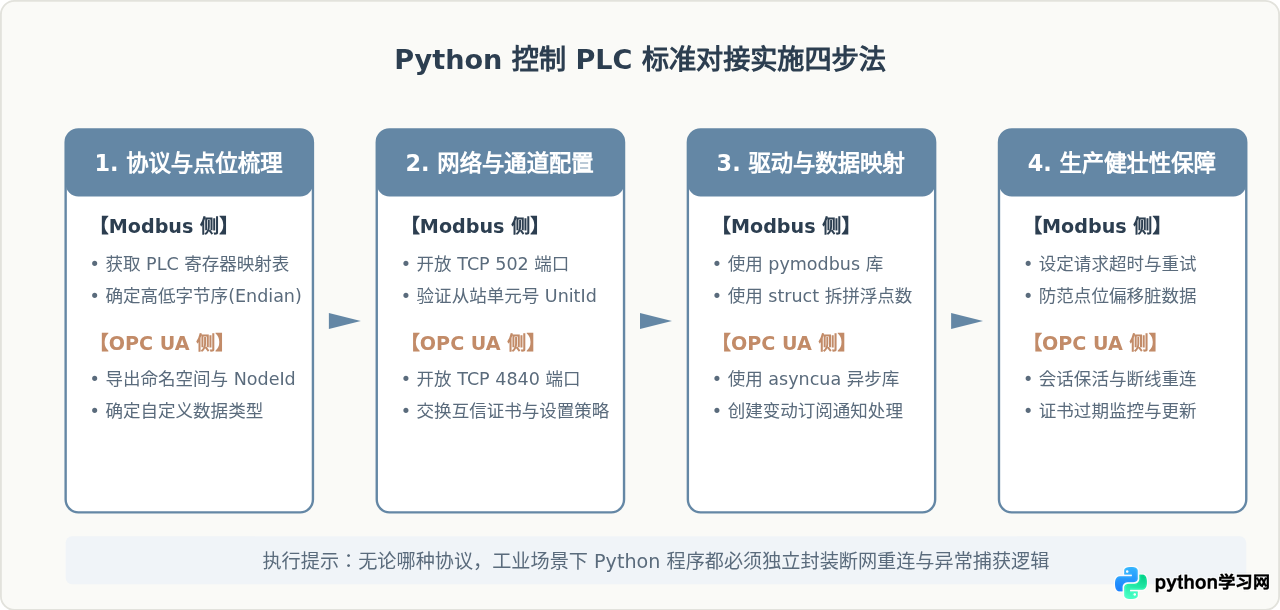
在实际编写 Python 驱动脚本之前,必须按照标准工程流程完成网络连通性确认、点位表梳理、库选型以及重连容错设计。
三、Python 代码实战:Modbus TCP 读取与写入
Python 控制 Modbus TCP 的主流库是 pymodbus。由于 Modbus 返回的只是 16 位无符号整数数组,如果 PLC 写入的是 32 位浮点数(Float)或长整型,需要上位机通过 struct 模块按照正确的字节序进行解析。
# 环境要求: pip install pymodbus
import struct
from pymodbus.client import ModbusTcpClient

PLC_IP = "192.168.1.100"
PLC_PORT = 502

client = ModbusTcpClient(PLC_IP, port=PLC_PORT, timeout=3.0)

if not client.connect():
    print(f"无法连接到 PLC: {PLC_IP}:{PLC_PORT}")
    exit(1)

try:
    # 示例1:读取 2 个保持寄存器并拼接解析为 32位 IEEE-754 浮点数 (如温度值)
    # 地址 40001 在协议层通常为偏移量 0
    read_resp = client.read_holding_registers(address=0, count=2, slave=1)
    if not read_resp.isError():
        raw_regs = read_resp.registers
        # 假设 PLC 为大端模式 (Big-Endian),先转为字节流再解包
        raw_bytes = struct.pack(">HH", raw_regs[0], raw_regs[1])
        temp_val = struct.unpack(">f", raw_bytes)[0]
        print(f"[Modbus TCP] 读取温度成功: {temp_val:.2f} ℃ (原始寄存器: {raw_regs})")
    else:
        print(f"[Modbus TCP] 读寄存器错误: {read_resp}")

    # 示例2:写入一个启动线圈 (地址 0)
    write_resp = client.write_coil(address=0, value=True, slave=1)
    if not write_resp.isError():
        print("[Modbus TCP] 启动线圈置位成功")
finally:
    client.close()
struct.unpack 的格式字符串或调换寄存器顺序。
四、Python 代码实战:OPC UA 读取、写入与订阅
在现代 Python 环境中,推荐使用异步库 asyncua 连接 OPC UA 服务端。OPC UA 不需要关心底层字节如何拼装,直接通过节点属性获取原生 Python 类型。
# 环境要求: pip install asyncua
import asyncio
from asyncua import Client, ua

OPC_URL = "opc.tcp://192.168.1.100:4840"

class SubHandler:
    """定义数据变动回调处理器"""
    def datachange_notification(self, node, val, data):
        print(f"[OPC UA 订阅通知] 节点: {node} 变动更新为: {val}")

async def main():
    async with Client(url=OPC_URL, timeout=4.0) as client:
        # 获取指定节点对象 (根据 PLC 导出的 NodeId 填写)
        temp_node = client.get_node('ns=2;s="DB_Sensors"."Temperature"')
        start_btn_node = client.get_node('ns=2;s="DB_Control"."StartCmd"')

        # 示例1:直接读取数值,自动转换为 Python float 类型
        val = await temp_node.read_value()
        print(f"[OPC UA] 读取温度值: {val:.2f} ℃")

        # 示例2:写入布尔控制变量
        await start_btn_node.write_value(True, ua.VariantType.Boolean)
        print("[OPC UA] 启动指令写入完成")

        # 示例3:建立变动订阅,仅在 PLC 变量变动时触发通知,避免死循环高频轮询
        handler = SubHandler()
        sub = await client.create_subscription(period=200, handler=handler)
        await sub.subscribe_data_change(temp_node)

        # 保持监听 5 秒后退出
        await asyncio.sleep(5)
        await sub.delete()

if __name__ == "__main__":
    asyncio.run(main())
五、数据解析与安全架构对比
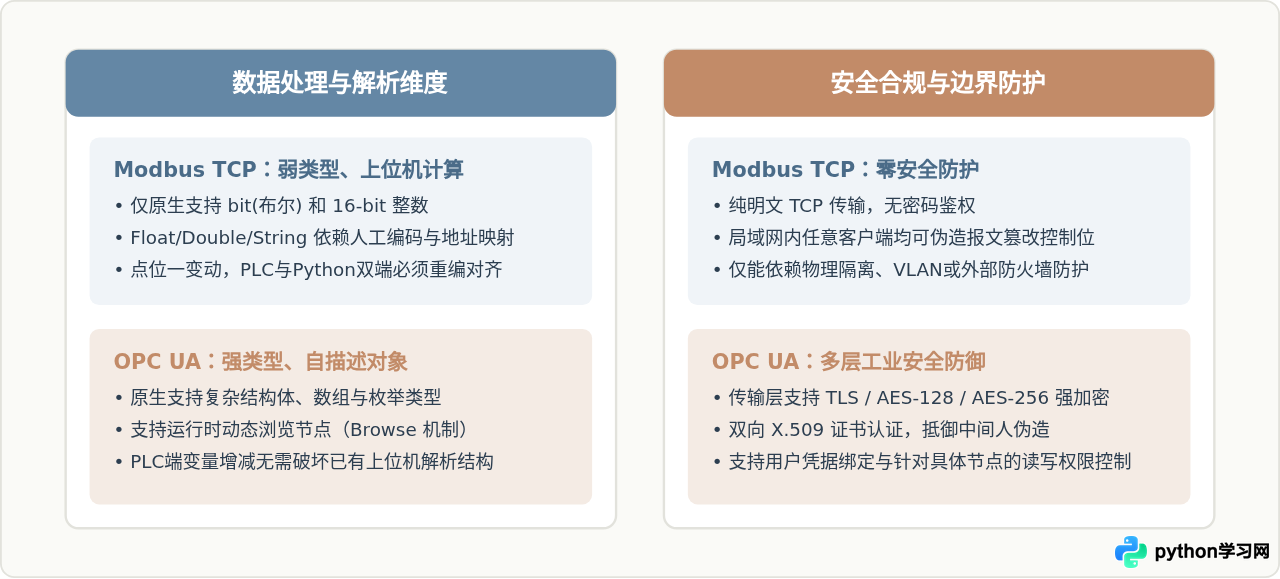
选型往往不仅仅取决于通信代码怎么写,更受制于现场的数据复杂度与企业信息安全规范。
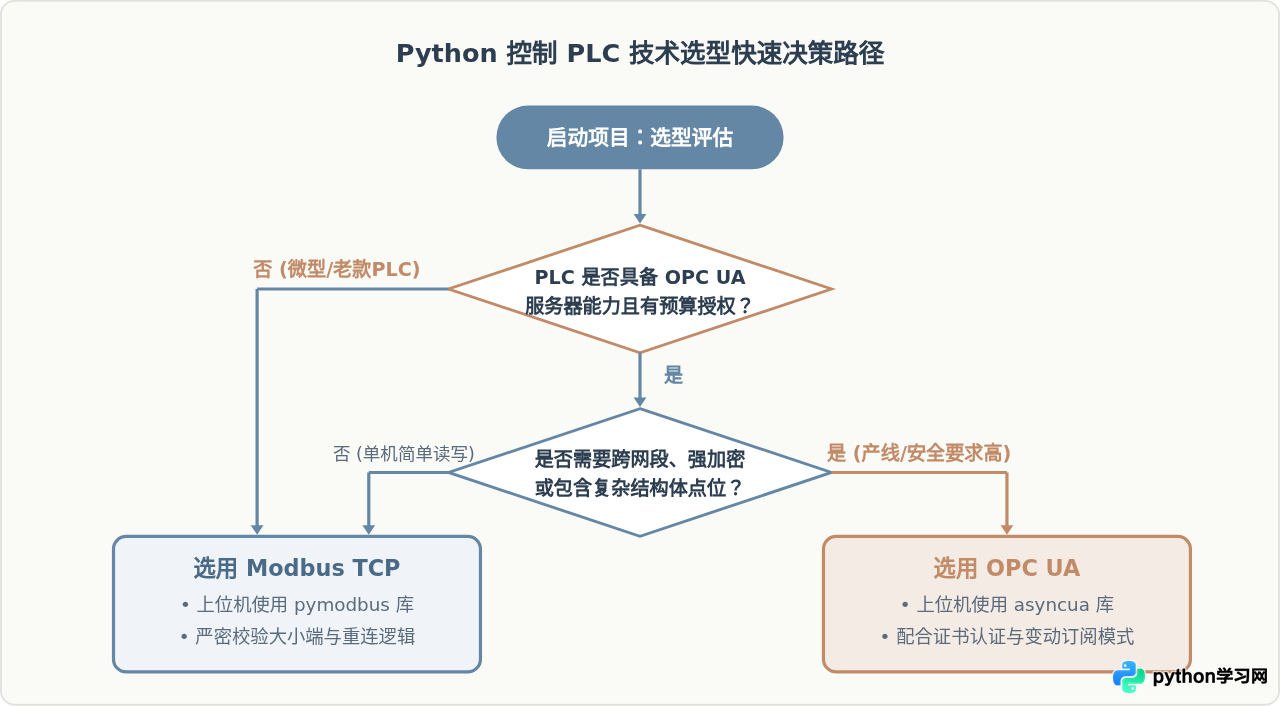
六、选型决策指南与落地依据
为了避免在项目后期推翻重构,建议参考以下决策矩阵,结合控制现场的实际条件做出选择:
| 评估维度 | Modbus TCP | OPC UA |
|---|---|---|
| 适用硬件与成本 | 绝大多数微型及老旧 PLC 标配,免授权费,对 PLC 芯片性能无要求 | 通常需要中大型 PLC(如西门子 S7-1500、倍福、欧姆龙 NX),部分需额外购买授权 |
| 网络吞吐与延迟 | 报文极小,无额外协议开销,适合固定 10ms~100ms 级别高速紧凑轮询 | 协议封装较重,但支持变动订阅,上千点位时总带宽占用反而更低 |
| 点位变动与维护 | 维护繁琐。增加一个中间变量容易导致后续地址平移,上位机需同步调整 | 维护极其方便。通过点位名寻址,PLC 程序重构只要不修改节点名上位机不受影响 |
| 跨网络与系统集成 | 仅建议在封闭的单机设备柜内部或专用控制网段使用 | 天生面向 IT/OT 融合,适合穿越防火墙、对接 MES、ERP 及云端平台 |
七、总结
Python 控制 PLC 的协议选型不是单纯的技术优劣之争,而是工程约束下的务实权衡:
- 如果项目周期短、预算有限、仅需采集十几台温控仪或微型 PLC 的简单状态值,Modbus TCP 拥有最低的接入门槛和最高的执行确定性。
- 如果项目是标准化智能产线、涉及数字化车间数据采集、存在复杂对象结构体交互,且对工业网络安全合规有明确硬性规定,那么投资 OPC UA 能够为后续系统迭代和长期维护带来最高的综合收益。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









