

Python图像比对库怎么选:OpenCV、Pillow与skimage对比
深度对比Python三大主流图像比对库OpenCV、Pillow与scikit-image的技术定位、底层原理、核心代码实现及选型决策矩阵,提供UI测试、画质评估与工业质检的落地实践指南。
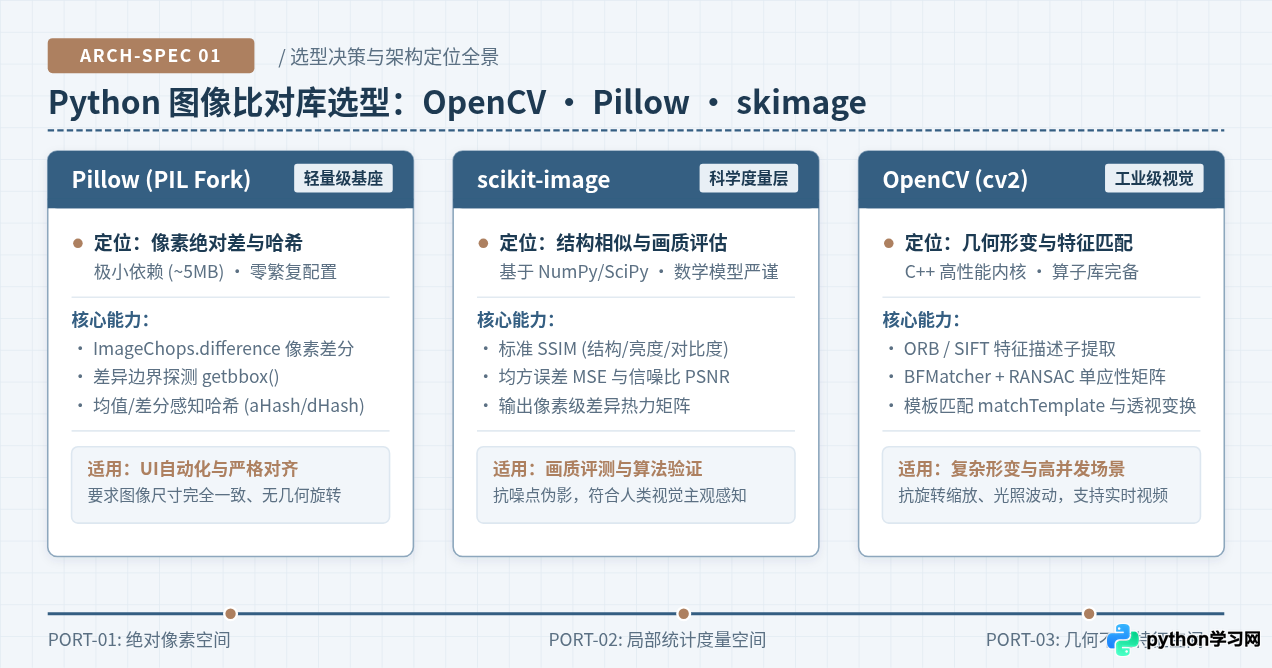
一、核心技术定位:三库的设计目标与底层抽象
为了在实际工程中做出恰当的技术抉择,首先需要清楚这三个库在 Python 图像生态中的根本分工与数据载体差异:
- Pillow (PIL Fork):定位为纯粹的基础图像处理与文件 I/O 库。其核心操作运行在由 C 编写的轻量像素缓冲区上,无需大型科学计算或计算机视觉依赖,打包轮子仅约 5MB。它不提供复杂的计算机视觉算法,但对于快速加载、像素提取、通道差分和基础散列(Hash)处理极为敏捷。
- scikit-image (skimage):基于 NumPy 数组和 SciPy 科学计算技术栈构建的图像处理算法库。它的所有图像都以标准的
ndarray矩阵存在,算法严格遵循信号处理与统计学术模型,是计算机视觉科研与学术界进行图像质量评估(如 SSIM、PSNR)的标准参考实现。 - OpenCV (cv2):专为高实时性、高性能计算机视觉设计的工业级开源引擎。底层由 C/C++ 深度优化,支持 SIMD 指令集加速与多线程并行。它不仅覆盖像素算子,更专注于几何形变纠正、特征提取(ORB、SIFT)、光流分析与深度学习推理。
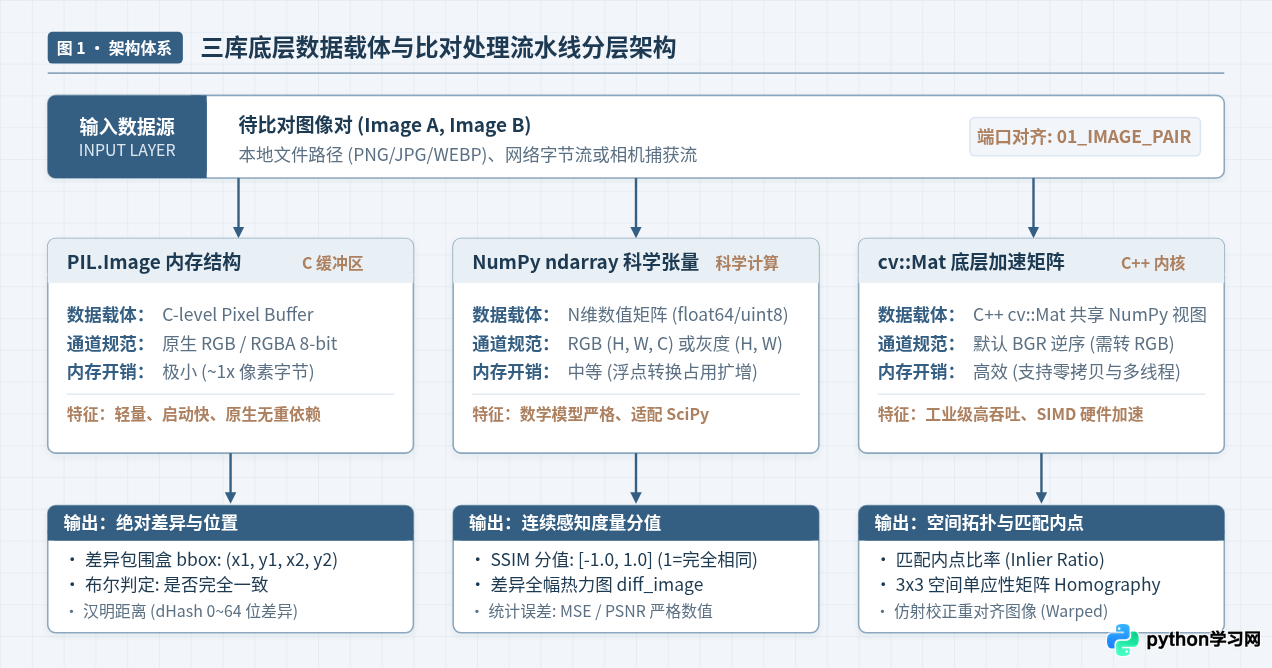
二、场景一:绝对像素差分与哈希比对(Pillow 实现)
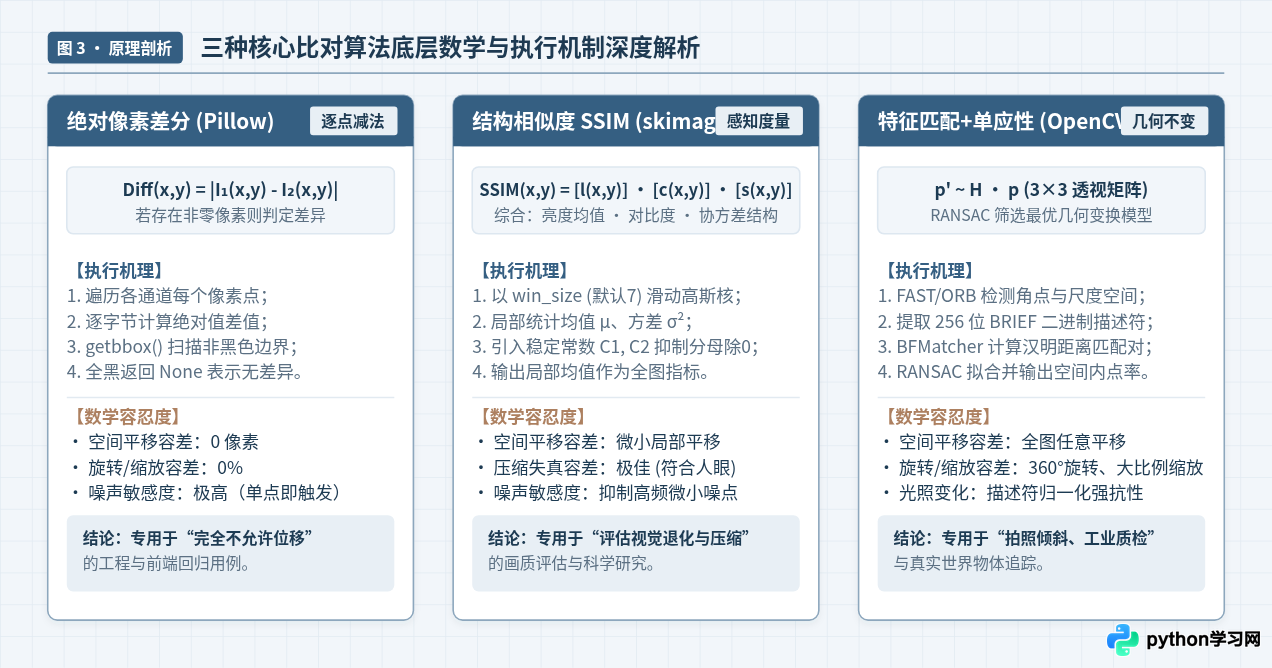
当测试对象为自动化测试中的 UI 页面截图、图标快照或设计稿切图时,两个图像的物理尺寸完全相同,且不允许发生哪怕一个像素的排版漂移。此时应使用 Pillow 的 ImageChops.difference 进行快速差分。
1. 完整可执行代码:逐像素差分与差异区域探测
from PIL import Image, ImageChops

def compare_images_pixel(img_path_a: str, img_path_b: str, diff_output_path: str = None) -> dict:
    """
    使用 Pillow 进行绝对像素差分比对。

    前置条件:img_path_a 与 img_path_b 尺寸一致。
    执行环境:Pillow >= 9.0.0
    """
    image_a = Image.open(img_path_a).convert("RGB")
    image_b = Image.open(img_path_b).convert("RGB")

    # 1. 严格尺寸校验
    if image_a.size != image_b.size:
        return {
            "identical": False,
            "error": f"尺寸不匹配: Image A {image_a.size} vs Image B {image_b.size}",
            "bbox": None
        }

    # 2. 逐像素通道求绝对差值
    diff = ImageChops.difference(image_a, image_b)

    # 3. 提取非零像素的外接矩形
    bbox = diff.getbbox()

    if bbox is None:
        return {"identical": True, "error": None, "bbox": None}
    else:
        if diff_output_path:
            diff.save(diff_output_path)
        return {"identical": False, "error": None, "bbox": bbox}

# 示例调用
result = compare_images_pixel("ui_baseline.png", "ui_current.png", "ui_diff.png")
print(result)diff.getbbox() 返回的是包含所有差异像素的最小边界框 (left, upper, right, lower)。如果返回 None,代表整张图每个通道的差值全为 0,即完全一致。哪怕只改变了文字的反锯齿渲染,导致单点颜色微调,该方法也会判定为存在差异。
2. 感知哈希粗筛(dHash 差值哈希)
当需要在大规模图库中检索结构相同但经过轻微压制、缩放的同源图片时,可以借助 Pillow 实现差值哈希 (dHash):
from PIL import Image

def calculate_dhash(img_path: str, hash_size: int = 8) -> int:
    """
    基于 Pillow 的差值哈希 (dHash) 算法:
    将图像压缩为 (hash_size + 1, hash_size),比较相邻像素亮度。
    """
    img = Image.open(img_path).convert("L").resize(
        (hash_size + 1, hash_size),
        Image.Resampling.LANCZOS
    )
    pixels = list(img.getdata())

    difference = []
    for row in range(hash_size):
        for col in range(hash_size):
            pixel_left = pixels[row * (hash_size + 1) + col]
            pixel_right = pixels[row * (hash_size + 1) + col + 1]
            difference.append(pixel_left > pixel_right)

    decimal_value = 0
    for index, value in enumerate(difference):
        if value:
            decimal_value += 2 ** index
    return decimal_value

def hamming_distance(hash1: int, hash2: int) -> int:
    """计算两个二进制哈希的汉明距离"""
    x = hash1 ^ hash2
    return bin(x).count('1')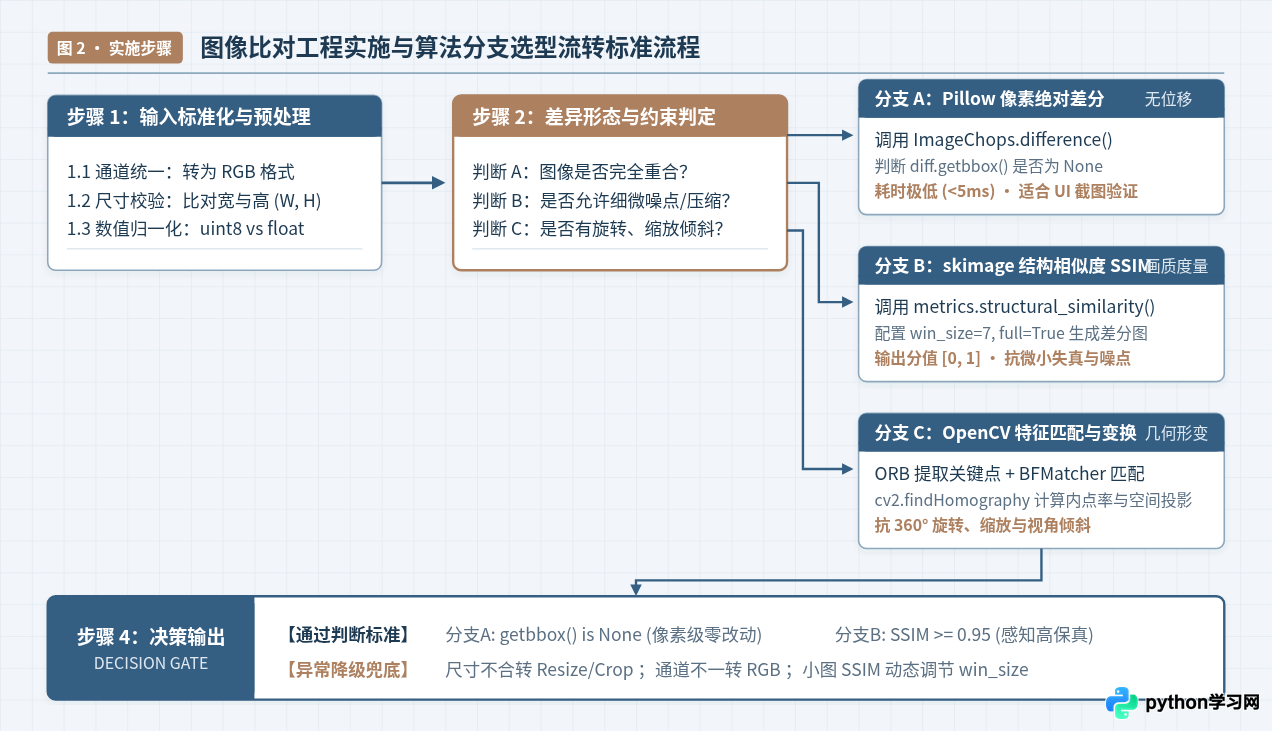
三、场景二:结构相似度与画质感知比对(skimage 实现)
在图像压缩、传输编码评测、超分辨率重建或生成式模型质量评测中,两幅图片在像素层面上并不可能完全等同,甚至存在高频细微噪点,但人眼视觉上却完全一致。此时若采用绝对像素差分会导致 100% 误报。
scikit-image 提供了权威的结构相似度度量(Structural Similarity Index, SSIM)。SSIM 将图像失真拆解为三个独立维度的乘积:亮度对比、对比度方差以及结构协方差。
1. 完整可执行代码:计算 SSIM 分值与差异热力矩阵
import numpy as np
from PIL import Image
from skimage.metrics import structural_similarity as ssim

def compare_images_ssim(img_path_a: str, img_path_b: str) -> dict:
    """
    使用 scikit-image 计算图像的结构相似度 (SSIM)。

    前置条件:img_path_a 与 img_path_b 转换为相同通道与尺寸。
    执行环境:scikit-image >= 0.19.0, numpy
    """
    # 统一通过 PIL 打开后转换为 NumPy 数组
    img_a = np.array(Image.open(img_path_a).convert("RGB"))
    img_b = np.array(Image.open(img_path_b).convert("RGB"))

    if img_a.shape != img_b.shape:
        raise ValueError(f"尺寸或通道不匹配: {img_a.shape} vs {img_b.shape}")

    # 计算 SSIM 并返回全尺寸差异热力图
    # channel_axis=2 适用于多通道 RGB 图像 (H, W, C)
    score, diff = ssim(
        img_a,
        img_b,
        channel_axis=2,
        win_size=7,
        full=True,
        data_range=255
    )

    # 将差异图归一化至 [0, 255] 以便可视化存储
    diff_normalized = ((1.0 - diff) * 255).clip(0, 255).astype(np.uint8)

    return {
        "ssim_score": float(score),
        "diff_array": diff_normalized,
        "is_perceptually_identical": score >= 0.98
    }

# 示例调用
metrics = compare_images_ssim("render_source.jpg", "render_compressed.webp")
print(f"SSIM 分值: {metrics['ssim_score']:.4f}, 视觉判定一致: {metrics['is_perceptually_identical']}")win_size:滑窗高斯核大小,必须是奇数且小于图像短边的像素尺寸。如果图片较小(如 5x5),使用默认值 7 会直接抛出ValueError。data_range:对于uint8数组,必须显式指定data_range=255;如果是归一化后的浮点数[0.0, 1.0],则指定data_range=1.0。若省略或混淆,会导致计算分值大幅偏差。channel_axis:在新版 skimage 中取代了已弃用的multichannel参数,彩色图指定为 2,灰度图则设为None。
四、场景三:几何形变与复杂特征匹配(OpenCV 实现)
当待比对图像来源于手机实拍、扫码、工业流水线工业相机或存在旋转缩放时,两幅图像不仅在像素上没有对齐,空间坐标系更是发生了仿射甚至透视投影畸变。此时 Pillow 与 skimage 均无法直接生效,必须通过 OpenCV 进行特征点提取与空间单应性配准。
1. 完整可执行代码:ORB 特征匹配与单应性内点比对
import cv2
import numpy as np

def compare_images_opencv_feature(img_path_a: str, img_path_b: str, match_threshold: float = 0.25) -> dict:
    """
    使用 OpenCV (cv2) 的 ORB 特征提取与 RANSAC 单应性矩阵进行几何抗畸变比对。

    前置条件:支持不同分辨率、旋转和轻度透视变形。
    执行环境:opencv-python >= 4.5.0
    """
    # 1. 以灰度模式读取图像
    img1 = cv2.imread(img_path_a, cv2.IMREAD_GRAYSCALE)
    img2 = cv2.imread(img_path_b, cv2.IMREAD_GRAYSCALE)

    if img1 is None or img2 is None:
        raise FileNotFoundError("无法加载指定图像路径,请确认文件完整性。")

    # 2. 初始化 ORB 探测器(提取最多 1000 个关键点)
    orb = cv2.ORB_create(nfeatures=1000)
    keypoints1, descriptors1 = orb.detectAndCompute(img1, None)
    keypoints2, descriptors2 = orb.detectAndCompute(img2, None)

    if descriptors1 is None or descriptors2 is None:
        return {"match_passed": False, "inlier_ratio": 0.0, "good_matches": 0}

    # 3. 使用汉明距离暴力匹配器进行 KNN 匹配 (k=2)
    bf = cv2.BFMatcher(cv2.NORM_HAMMING, crossCheck=False)
    matches = bf.knnMatch(descriptors1, descriptors2, k=2)

    # 4. Lowe's Ratio Test 过滤模糊点
    good_matches = []
    for m, n in matches:
        if m.distance < 0.75 * n.distance:
            good_matches.append(m)

    # 5. 若优质匹配点数量达到下限,计算单应性矩阵 (Homography)
    if len(good_matches) >= 8:
        src_pts = np.float32([keypoints1[m.queryIdx].pt for m in good_matches]).reshape(-1, 1, 2)
        dst_pts = np.float32([keypoints2[m.trainIdx].pt for m in good_matches]).reshape(-1, 1, 2)

        # RANSAC 算法过滤外点,拟合投影变换
        M, mask = cv2.findHomography(src_pts, dst_pts, cv2.RANSAC, 5.0)
        inliers = mask.ravel().tolist()
        inlier_count = inliers.count(1)
        inlier_ratio = inlier_count / len(good_matches)

        passed = inlier_ratio >= match_threshold and inlier_count >= 15
        return {
            "match_passed": passed,
            "inlier_ratio": round(inlier_ratio, 3),
            "inlier_count": inlier_count,
            "total_good": len(good_matches)
        }
    else:
        return {
            "match_passed": False,
            "inlier_ratio": 0.0,
            "inlier_count": 0,
            "total_good": len(good_matches)
        }

# 示例调用
res = compare_images_opencv_feature("template_logo.png", "camera_captured_photo.jpg")
print(res)cv2.imread() 读取彩色图像时采用的是 BGR 顺序,而非标准的 RGB。如果将 OpenCV 读入的数组直接传递给 Pillow 或 Matplotlib 显示,图像会发生红蓝通道反转。进行通道转换需显式调用 cv2.cvtColor(img, cv2.COLOR_BGR2RGB)。
五、多维度横向评测与选型对照
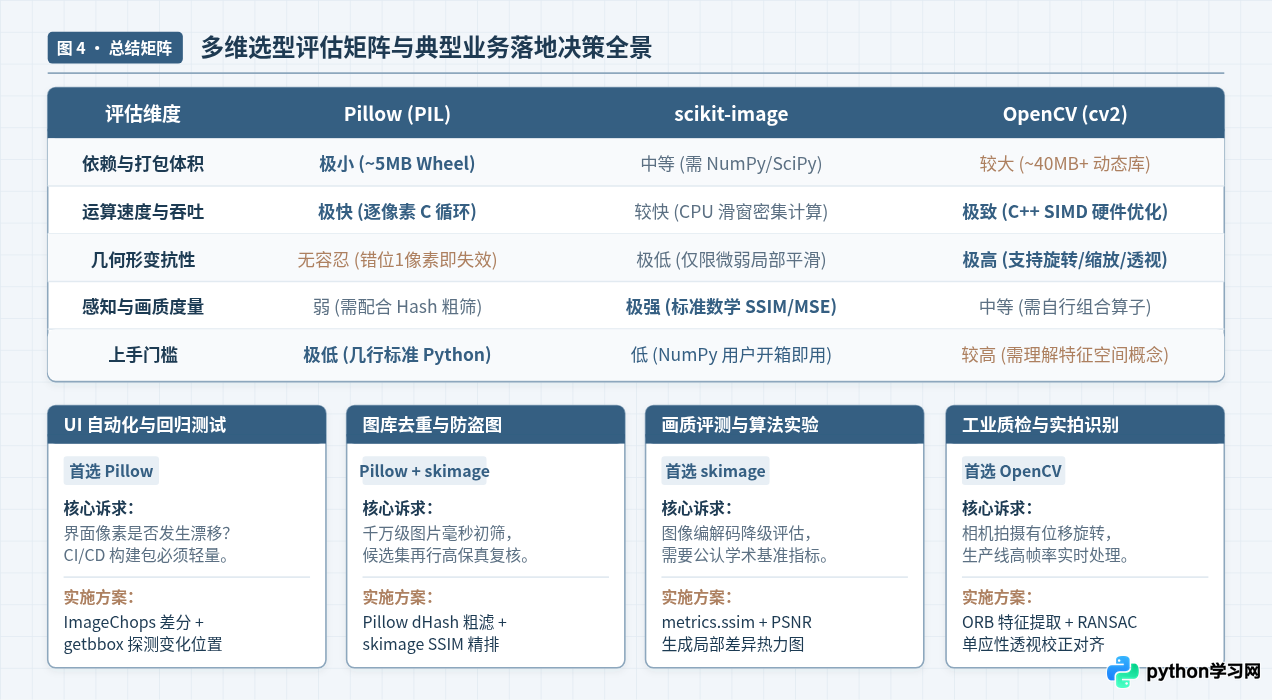
为了直观对比三库在各工程维度上的实际表现,下表汇总了开发选型时最关键的硬件消耗与算法指标:
| 对比维度 | Pillow (PIL Fork) | scikit-image (skimage) | OpenCV (cv2) |
|---|---|---|---|
| 依赖体积与安装 | 轻量极小 (~5MB Wheel),无重依赖 | 中等,强依赖 NumPy 与 SciPy 科学栈 | 较大 (~40MB+),需底层动态链接库 |
| 运算性能与底层 | 极快(C 扩展操作简单像素缓冲) | 中等(密集矩阵滑窗运算,依赖 CPU) | 极快(C++ 底层,支持 SIMD/多线程) |
| 几何形变容忍度 | 0%(要求长宽相同、像素严格对齐) | 低(仅容忍局部细微形变与轻微偏移) | 极高(抗 360° 旋转、缩放与视角倾斜) |
| 人眼主观感知 | 差(高频噪点即引发误报) | 极佳(SSIM 严格遵循视觉感知三要素) | 中等(需自行组合高斯滤波或直方图) |
| 典型输出形态 | 差异边界框 (BBox)、差异图像文件 | 相似度分值 [-1, 1]、全图热力矩阵 | 匹配内点率、单应性矩阵 (Homography) |
| 容器打包友好度 | 极高(轻量 Alpine/Slim 镜像开箱即跑) | 良好(需预装科学计算依赖) | 需防坑(headless 镜像需补齐 libGL 库) |
六、全景决策矩阵与工程落地建议
在实际项目落地时,建议依据以下四个典型业务场景进行选型:
1. 前端与客户端 UI 自动化测试(首选 Pillow)
在持续集成(CI/CD)的流水线中,针对 Web 界面、移动端 App 界面执行“视觉回归测试”(Visual Regression Testing)。此时测试运行在无头浏览器中,环境稳定,图像尺寸严格固定。使用 Pillow 的 ImageChops.difference 配合 getbbox(),能够以亚毫秒级耗时快速探测是否存在控件位移或 CSS 破损,且极小的依赖让 Docker 镜像构建快如闪电。
2. 图像内容去重与盗图批量检测(Pillow + skimage 组合拳)
对于内容社区、电商平台的海量图库排重,千万级图像如果直接执行复杂比对,计算成本无法承受。推荐采用双层漏斗过滤机制:
- 初筛层:使用 Pillow 提取 64 位感知哈希(dHash / aHash),通过汉明距离在分布式数据库(如 Redis/ES)中完成毫秒级粗选,过滤掉 99% 的无关图片;
- 精排层:对粗选命中的候选集,使用 skimage 的
structural_similarity进行局部结构计算,分值超过 0.95 判定为搬运或同源盗图。
3. 视频编解码、算法降噪与画质基准(首选 skimage)
在音视频媒体管线、图像超分辨率 AI 模型训练、JPEG/WebP/AVIF 压缩算法评测中,需要得到学术界与工业界公认的量化评测报告。skimage 提供的 SSIM 与 PSNR 函数是官方标准,能够真实反映图像经过压缩后人眼是否能够察觉失真,是做画质评测基准的不二之选。
4. 工业外观质检、相机拍摄定位与扫码识别(首选 OpenCV)
在工业生产流水线质检或手机拍照识图场景下,工件摆放角度存在偏差、光源有明暗反射、拍摄距离有轻微缩放。此时像素级比较完全无效。必须依托 OpenCV 的 ORB/SIFT 提取局部不变特征点,利用 RANSAC 单应性矩阵将当前图像投影校正回标准模板坐标系后,再进行差异比对。
七、高频易错问题排查指南
- 问题一:skimage 的 SSIM 计算抛出
ValueError: win_size exceeds image extent
原因:输入图像的宽或高小于win_size(默认值为 7)。
解决办法:在调用前先检查图像尺寸min(img.shape[:2]),动态调整win_size = min(img.shape[:2]),且务必确保该数值为奇数(如为偶数则减 1)。 - 问题二:Docker 容器部署 OpenCV 报错
ImportError: libGL.so.1: cannot open shared object file
原因:安装了带 GUI 依赖的标准opencv-python,而 Linux 无桌面容器内缺少 OpenGL 动态库。
解决办法:在requirements.txt中将包名替换为无 GUI 轻量版本opencv-python-headless。 - 问题三:Pillow 像素比对在微小阴影或抗锯齿处全量报警
原因:文本渲染引擎或 GPU 渲染在边缘往往有 1~2 级色阶抖动。
解决办法:在比较前可使用ImageEnhance提高对比度,或者在ImageChops.difference后增加阈值函数(例如diff.point(lambda p: 255 if p > 15 else 0)),过滤掉肉眼不可见的小幅灰度扰动。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









