

Python中通过角度计算实现通用对象向左向右向后转
详解在Python中基于角度数学计算实现通用实体的左转、右转与掉头,解析模运算归一化原理与完整面向对象代码实现。
一、坐标系与转向方向基准定义
在编写角度旋转逻辑前,必须首先在数学模型上确立统一的坐标系标准。如果基准混乱,旋转方向和位移计算就会出现符号颠倒的问题。
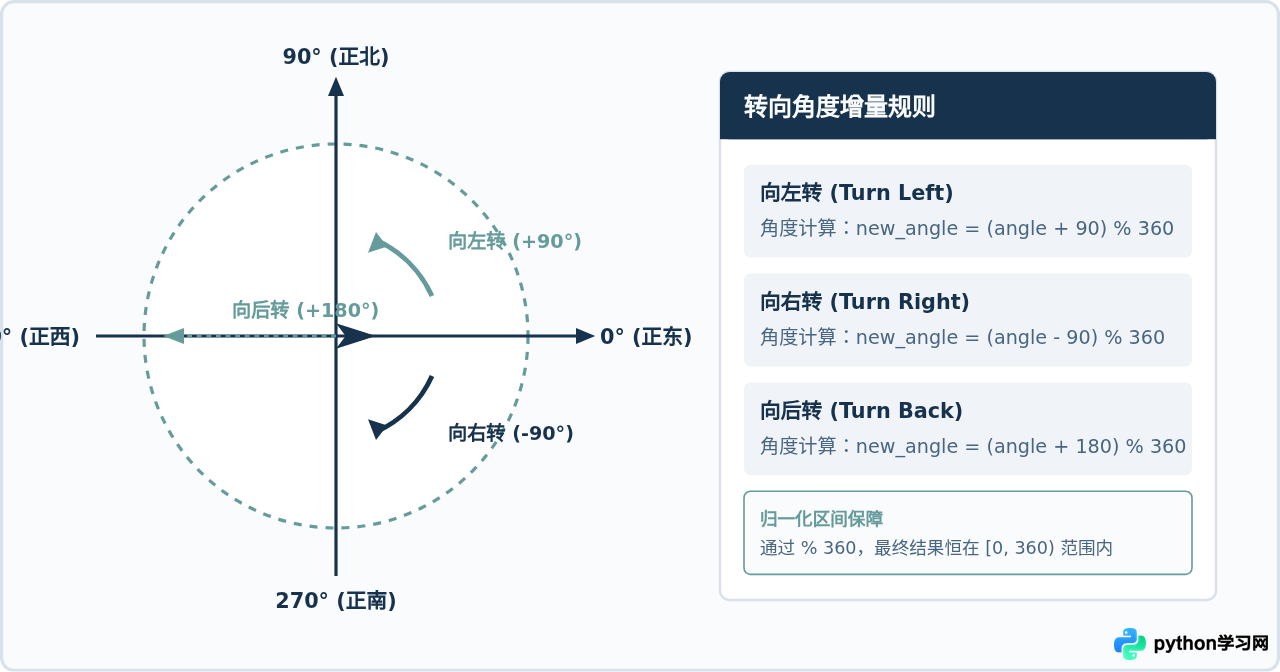
在标准笛卡尔几何学与常见二维平面计算中,普遍采用如下约定:
- 基准原点与 0° 轴:以 X 轴正方向(正东)为 0° 参考基准。
- 角度增长方向:逆时针方向为角度增加的正方向(+),顺时针方向为角度减少的负方向(-)。因此 90° 指向正北(Y 轴正向),180° 指向正西(X 轴负向),270° 指向正南(Y 轴负向)。
- 相对转向定义:
- 向左转(Turn Left):逆时针旋转 90°,即角度增量为
+90°。 - 向右转(Turn Right):顺时针旋转 90°,即角度增量为
-90°。 - 向后转(Turn Around):完全掉头反向旋转 180°,即角度增量为
+180°(或-180°,在圆周上二者落点完全一致)。
- 向左转(Turn Left):逆时针旋转 90°,即角度增量为
二、转向计算与 Python 模运算归一化原理
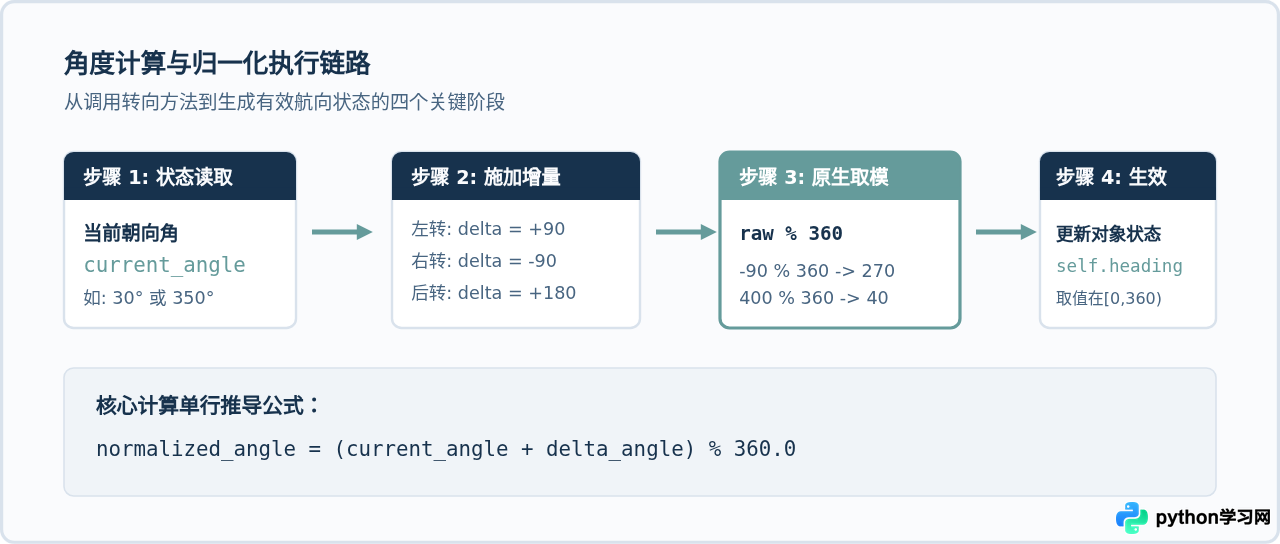
在对象的连续旋转运动中,如果不加以约束,角度值会持续向正方向累加突破 360°,或者向负方向递减成为负数。为了维持角度数据的简洁与一致,通常将朝向角限制在 [0, 360) 的半开半闭区间内,该过程称为角度归一化(Angle Normalization)。
在许多编程语言(如 C/C++、Java)中,取模操作符 % 实际上是“截断取余”(Truncated Remainder),当被除数为负数时,返回的结果仍然是负数(例如 -90 % 360 在 C++ 中为 -90),需要开发者额外补充判断逻辑 if angle < 0: angle += 360。
然而在 Python 中,操作符 % 严格遵循数学上的“下取整模运算”(Floored Modulo)。其数学定义为:
r = a % b # 满足 a = b * floor(a / b) + r
当模数 b = 360(正数)时,无论被除数 a 是正数还是负数,返回的余数 r 始终恒满足 0 <= r < 360。我们可以验证以下边界运算:
- 当前角度 0° 向右转 90°:
(0 - 90) % 360 = -90 % 360 = 270°(正南,计算结果完全符合物理直觉)。 - 当前角度 300° 向左转 90°:
(300 + 90) % 360 = 390 % 360 = 30°(自动消除跨越 360° 的进位)。 - 当前角度 90° 向后转 180°:
(90 + 180) % 360 = 270°。
三、通用对象类(OrientedObject)的代码实现
为了让角度旋转逻辑可以在游戏实体、巡检机器人、无人机模拟等不同业务场景下通用复用,我们可以构建一个独立的封装类 OrientedObject。
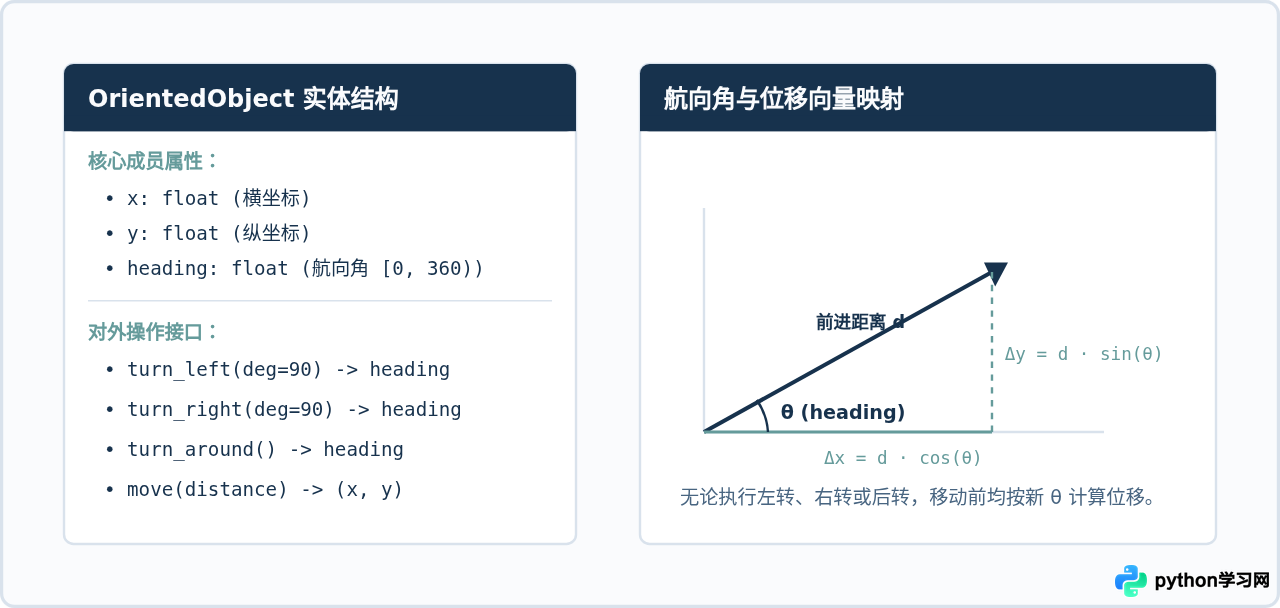
该类管理对象的核心属性:平面坐标 x, y 与航向角 heading。同时提供 turn_left()、turn_right()、turn_around() 以及根据当前朝向利用三角函数前进的 move() 方法。
import math

class OrientedObject:
    """通用具有方向与平面坐标的物理对象"""

    def __init__(self, x: float = 0.0, y: float = 0.0, heading: float = 0.0):
        self.x = float(x)
        self.y = float(y)
        # 初始化时立即归一化航向角至 [0.0, 360.0)
        self.heading = float(heading) % 360.0

    def turn(self, delta_degrees: float) -> float:
        """
        通用基础转向方法:在当前朝向基础上增加指定角度(逆时针为正,顺时针为负)
        返回更新后的规范化朝向角度
        """
        self.heading = (self.heading + delta_degrees) % 360.0
        return self.heading

    def turn_left(self, degrees: float = 90.0) -> float:
        """向左转(默认90度,逆时针)"""
        return self.turn(abs(degrees))

    def turn_right(self, degrees: float = 90.0) -> float:
        """向右转(默认90度,顺时针)"""
        return self.turn(-abs(degrees))

    def turn_around(self) -> float:
        """向后转(掉头180度)"""
        return self.turn(180.0)

    def move(self, distance: float) -> tuple[float, float]:
        """
        沿当前朝向向前平移指定距离
        根据三角函数分解速度向量:
        dx = distance * cos(heading)
        dy = distance * sin(heading)
        """
        radians = math.radians(self.heading)
        dx = distance * math.cos(radians)
        dy = distance * math.sin(radians)
        self.x += dx
        self.y += dy
        return (self.x, self.y)

    def __repr__(self) -> str:
        return f"OrientedObject(pos=({self.x:.2f}, {self.y:.2f}), heading={self.heading:.1f}°)"
四、操作验证与边界情况测试
为了验证类在各种初始航向与极限角度下的表现,我们编写一段测试脚本,模拟一个对象依次执行“左转”、“后转”、“右转”以及连续多次右转发生跨周期的情况:
# 测试执行脚本
if __name__ == "__main__":
    # 实例化对象,初始位置 (0, 0),初始朝向 0.0°(正东)
    robot = OrientedObject(x=0.0, y=0.0, heading=0.0)
    print(f"初始状态: {robot}")

    # 1. 沿当前方向(东)前进 10 个单位
    robot.move(10.0)
    print(f"向东前进 10: {robot}")

    # 2. 向左转 90° -> 预期航向 90.0°(正北)
    robot.turn_left()
    print(f"向左转 90°: {robot}")

    # 3. 沿正北前进 10 个单位
    robot.move(10.0)
    print(f"向北前进 10: {robot}")

    # 4. 向后转 180° -> 预期航向 (90 + 180) % 360 = 270.0°(正南)
    robot.turn_around()
    print(f"向后掉头 180°: {robot}")

    # 5. 向右转 90° -> 预期航向 (270 - 90) % 360 = 180.0°(正西)
    robot.turn_right()
    print(f"向右转 90°: {robot}")

    # 6. 极限跨周期测试:当前 180°,连续向右转 270° -> 预期 (180 - 270) % 360 = 270.0°
    robot.turn_right(270.0)
    print(f"向右大转 270°: {robot}")
运行上述脚本后,控制台的输出结果如下(明确标为示例输出):
[示例输出]
初始状态: OrientedObject(pos=(0.00, 0.00), heading=0.0°)
向东前进 10: OrientedObject(pos=(10.00, 0.00), heading=0.0°)
向左转 90°: OrientedObject(pos=(10.00, 0.00), heading=90.0°)
向北前进 10: OrientedObject(pos=(10.00, 10.00), heading=90.0°)
向后掉头 180°: OrientedObject(pos=(10.00, 10.00), heading=270.0°)
向右转 90°: OrientedObject(pos=(10.00, 10.00), heading=180.0°)
向右大转 270°: OrientedObject(pos=(10.00, 10.00), heading=270.0°)- 屏幕坐标系(Y轴朝下)适配:在 Pygame、Tkinter 或常见 2D 游戏引擎中,屏幕坐标系的 Y 轴正方向是向下的。此时在视觉渲染上,“向左转”顺时针旋转或三角函数计算位移时
dy的符号需要视具体渲染管线作适配(常见做法是将y -= dy或在角度转换函数中处理)。 - 浮点数累加精度:经过成千上万次微小角度旋转后,由于 IEEE 754 浮点数特性,角度可能出现
89.99999999999999的微小截断误差。在需要精确显示的场景下,可使用round(self.heading, 4)或在展示时进行格式化。
五、转向运算决策速查与总结
下表直观总结了向左转、向右转、向后转的核心计算公式与典型数值代入结果:
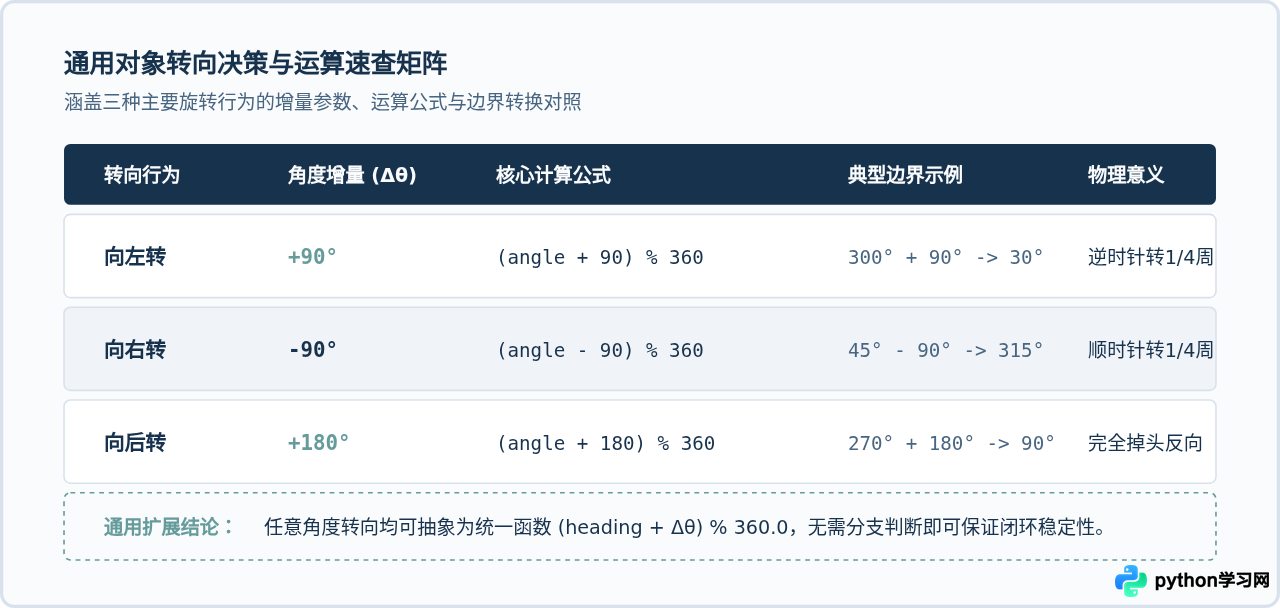
综上所述,在 Python 中通过角度计算实现通用对象的左转、右转与后转,核心在于确立清晰的角度基准与方向定义,并善用 Python 对负数下取整模运算的语言特性。通过将 (heading + delta) % 360.0 封装在基础转向方法中,不仅逻辑精炼严谨,而且彻底规避了繁琐的多重分支条件,为后续扩展更复杂的航向平滑插值或导航算法奠定了稳定的基础。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









