

Python机器人开发入门:从环境搭建到第一个Demo

一、机器人的本质与软件控制架构
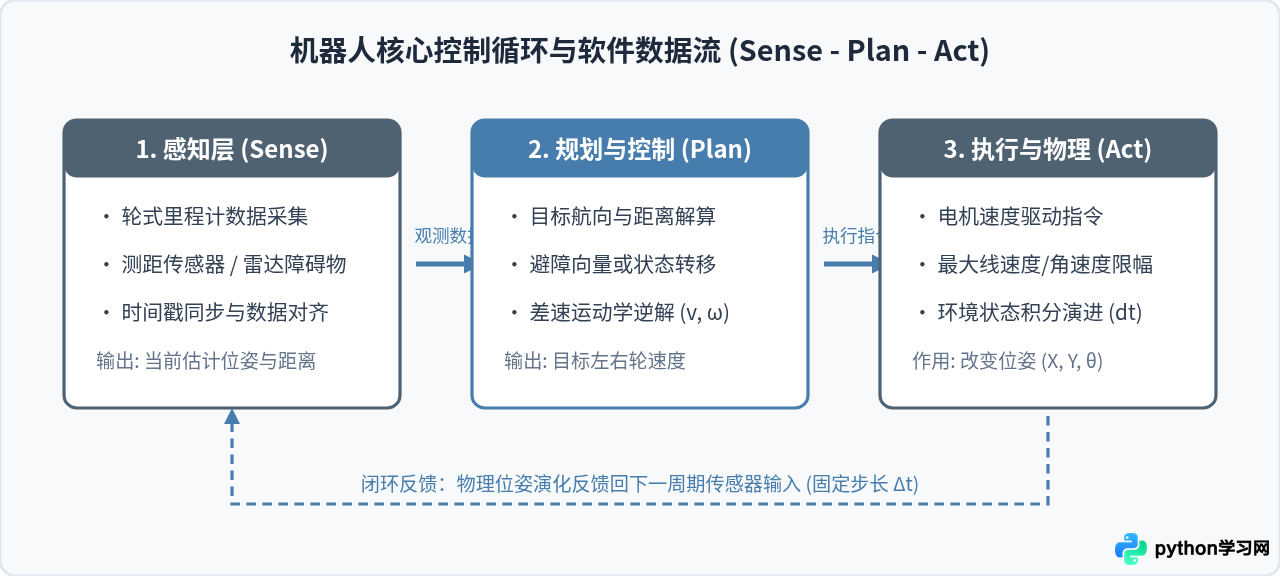
无论是一台在地面行走的轮式扫地机,还是工业环境中的AGV运输车,其软件层面的工作流程都建立在一个恒定的时间循环(Control Loop)上。机器人需要不断感知自身状态与外部环境,根据目标生成运动策略,并将计算出的速度指令发送给驱动轮。
初学者常误以为机器人开发必须依赖特定硬件单片机。事实上,现代机器人研发的算法验证全部优先在仿真环境中完成。使用Python建立数学模型,能够以零硬件成本、高调试效率的方式快速掌握控制核心。
二、开发环境搭建与依赖准备
Python开发机器人推荐使用独立的虚拟环境(Virtual Environment)。这不仅可以避免多项目依赖库版本冲突,还能确保机器人项目在移植到树莓派等嵌入式主控时具有清晰的依赖清单。
1. 步骤说明与命令执行
本教程需要Python 3.10或以上版本。我们将使用标准库 venv 创建隔离空间,并安装科学计算库 numpy 与绘图可视化库 matplotlib。
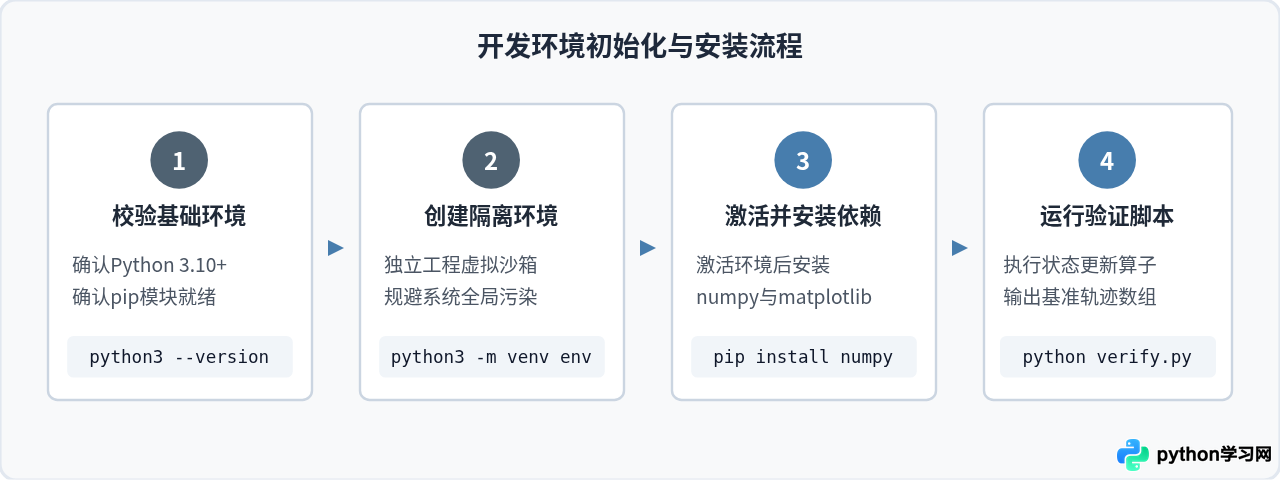
在终端中依次执行以下命令:
# 1. 创建工程目录并进入
mkdir robot_starter && cd robot_starter

# 2. 创建 Python 虚拟环境
python3 -m venv robot_env

# 3. 激活虚拟环境 (macOS/Linux)
source robot_env/bin/activate
# Windows PowerShell 请使用: .\robot_env\Scripts\Activate.ps1

# 4. 升级包管理工具并安装必需组件
pip install --upgrade pip
pip install numpy matplotlib(robot_env) 标识。如果安装 matplotlib 时遇到图形后端报错,请确认系统支持标准GUI,或者在无桌面环境中使用 matplotlib.use('Agg') 导出图片文件进行查看。
三、核心理论:两轮差速机器人运动学模型
最常见的移动机器人底盘是两轮差速驱动(Differential Drive)。两轮位于底盘两侧,通过分别控制左轮线速度 v_L 和右轮线速度 v_R 来控制机器人的直线前进、后退以及原地转向。
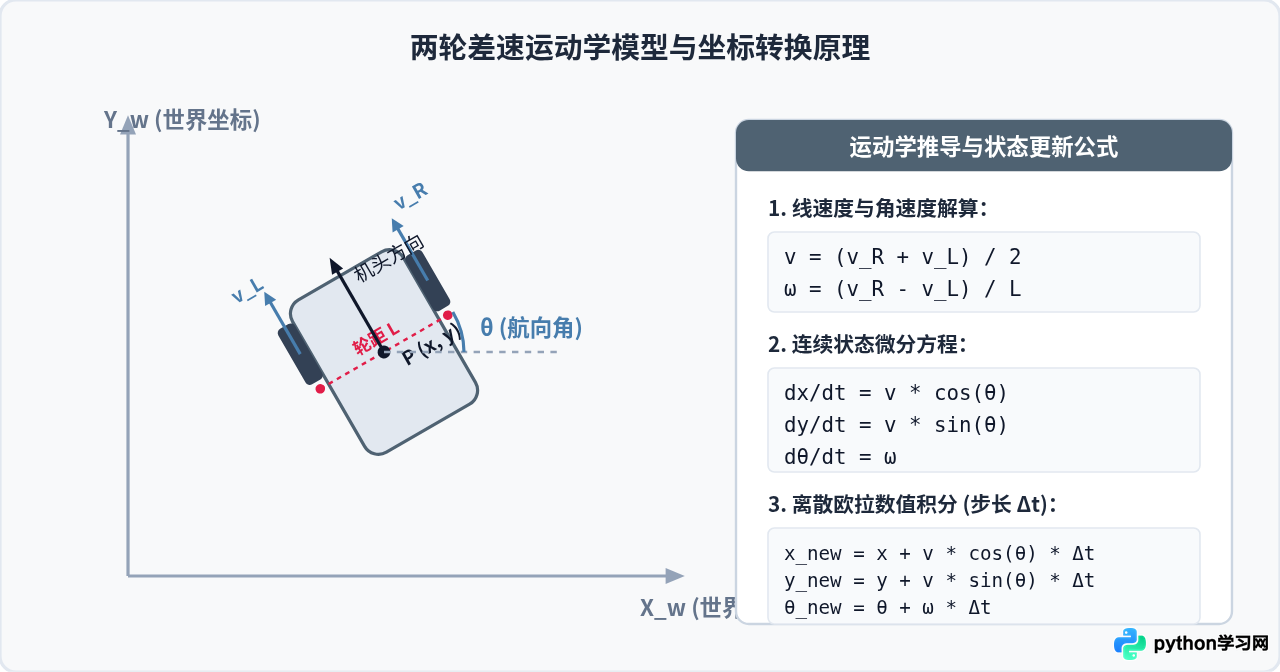
2. 关键物理量解释
| 物理量符号 | 参数意义 | 典型单位 | 软件影响说明 |
|---|---|---|---|
L |
底盘左右驱动轮轮距 | 米 (m) | 轮距越大,相同轮速差产生的角速度越小,旋转越平缓。 |
v_L, v_R |
左右车轮线速度 | 米/秒 (m/s) | 由底层电机驱动器直接设定或编码器反馈读取。 |
(x, y, θ) |
机器人在世界坐标系下的位姿 | (m, m, rad) | 机器人的位姿状态,是路径规划与避障判定的核心依据。 |
Δt |
离散控制周期 | 秒 (s) | 时间步长过大会导致欧拉积分发散,通常取0.02s至0.1s。 |
四、编写第一个Demo:自主避障与目标导航
现在我们将理论模型转化为可执行代码。在此Demo中,机器人需从原点 (0, 0) 出发,前往目标点 (8, 8)。路径中央存在一个圆形障碍物。机器人配备了一个前向虚拟测距传感器,通过势场避障策略安全避开障碍并到达终点。
完整源代码实现
新建文件 robot_demo.py,将以下完整代码写入:
import math
import numpy as np
import matplotlib.pyplot as plt

class DifferentialDriveRobot:
    """两轮差速移动机器人模型"""
    def __init__(self, x=0.0, y=0.0, theta=0.0, wheel_base=0.4):
        self.x = x                      # 世界坐标 X (m)
        self.y = y                      # 世界坐标 Y (m)
        self.theta = theta              # 航向角 (rad)
        self.L = wheel_base             # 轮距 (m)
        self.max_linear_speed = 1.0     # 最大线速度 (m/s)
        self.max_angular_speed = 1.5    # 最大角速度 (rad/s)

    def step(self, v_l, v_r, dt):
        """根据左右轮速度更新一步机器人位姿"""
        # 1. 速度限幅
        v_l = max(min(v_l, self.max_linear_speed), -self.max_linear_speed)
        v_r = max(min(v_r, self.max_linear_speed), -self.max_linear_speed)

        # 2. 差速逆解算出整体线速度与角速度
        v = (v_r + v_l) / 2.0
        omega = (v_r - v_l) / self.L
        omega = max(min(omega, self.max_angular_speed), -self.max_angular_speed)

        # 3. 欧拉数值积分更新世界坐标位姿
        self.x += v * math.cos(self.theta) * dt
        self.y += v * math.sin(self.theta) * dt
        self.theta += omega * dt

        # 4. 角度归一化到 [-pi, pi]
        self.theta = math.atan2(math.sin(self.theta), math.cos(self.theta))

    def get_pose(self):
        return self.x, self.y, self.theta


class ObstacleAvoidanceController:
    """航向跟踪与排斥避障控制器"""
    def __init__(self, target, obstacle, obs_radius=1.2):
        self.target = target            # (x, y) 目标点
        self.obstacle = obstacle        # (x, y) 障碍物圆心
        self.obs_radius = obs_radius    # 感知危险半径 (m)

    def compute_control(self, robot_pose):
        rx, ry, rtheta = robot_pose
        gx, gy = self.target
        ox, oy = self.obstacle

        # 目标距离与航向误差
        dist_to_goal = math.hypot(gx - rx, gy - ry)
        target_angle = math.atan2(gy - ry, gx - rx)
        heading_error = math.atan2(math.sin(target_angle - rtheta), math.cos(target_angle - rtheta))

        # 障碍物距离判断
        dist_to_obs = math.hypot(ox - rx, oy - ry)

        # 基础引力线速度与角速度
        v_cmd = 0.6 * min(dist_to_goal, 1.0)
        omega_cmd = 1.5 * heading_error

        # 障碍物排斥逻辑:当进入危险距离时施加转向偏置
        if dist_to_obs < self.obs_radius:
            obs_angle = math.atan2(oy - ry, ox - rx)
            obs_relative = math.atan2(math.sin(obs_angle - rtheta), math.cos(obs_angle - rtheta))
            # 若障碍物在前方视线角内 (|角度| < 60度)
            if abs(obs_relative) < (math.pi / 3):
                avoidance_direction = -1.0 if obs_relative > 0 else 1.0
                omega_cmd += avoidance_direction * (self.obs_radius - dist_to_obs) * 3.0
                v_cmd *= 0.4  # 减速避让

        # 将 (v, omega) 转换回两轮轮速
        L = 0.4
        v_l = v_cmd - (omega_cmd * L / 2.0)
        v_r = v_cmd + (omega_cmd * L / 2.0)
        return v_l, v_r, dist_to_goal


def run_simulation():
    # 初始化机器人、目标、障碍
    robot = DifferentialDriveRobot(x=0.0, y=0.0, theta=0.0)
    target = (8.0, 8.0)
    obstacle = (4.0, 4.0)
    controller = ObstacleAvoidanceController(target, obstacle)

    dt = 0.05
    max_steps = 800
    traj_x, traj_y = [], []

    print("[INFO] 开始仿真循环...")
    for step_idx in range(max_steps):
        pose = robot.get_pose()
        traj_x.append(pose[0])
        traj_y.append(pose[1])

        v_l, v_r, dist = controller.compute_control(pose)
        robot.step(v_l, v_r, dt)

        # 终止条件:距离目标小于 0.2 米
        if dist < 0.2:
            print(f"[SUCCESS] 达到目标点! 总耗时: {step_idx * dt:.2f} 秒, 步数: {step_idx}")
            break
    else:
        print("[WARN] 达到最大步数,未能完全接近目标。")

    # 绘制运动轨迹
    plt.figure(figsize=(8, 8))
    plt.plot(traj_x, traj_y, 'b-', label='Robot Trajectory', linewidth=2)
    plt.plot(0, 0, 'go', markersize=10, label='Start (0,0)')
    plt.plot(target[0], target[1], 'r*', markersize=15, label='Target (8,8)')

    # 画出障碍物与警戒范围
    obs_circle = plt.Circle(obstacle, 0.6, color='red', alpha=0.5, label='Obstacle Body')
    safe_zone = plt.Circle(obstacle, 1.2, color='orange', fill=False, linestyle='--', label='Warning Zone')
    plt.gca().add_patch(obs_circle)
    plt.gca().add_patch(safe_zone)

    plt.title("Differential Drive Robot Path Simulation")
    plt.xlabel("X (meters)")
    plt.ylabel("Y (meters)")
    plt.grid(True)
    plt.axis("equal")
    plt.legend(loc='lower right')
    plt.tight_layout()
    plt.savefig("robot_trajectory.png")
    print("[INFO] 轨迹图已成功保存为 robot_trajectory.png")

if __name__ == "__main__":
    run_simulation()
代码解析要点
- 角度归一化函数:机器人旋转角累加可能超过 $\pi$ 或 $-\pi$。在
step函数中使用math.atan2(math.sin(theta), math.cos(theta))可以确保航向角始终处于标准区间,避免控制器计算出旋转 $350^\circ$ 的无谓转角。 - 速度反解与限幅:真实电机的输出扭矩和转速都有物理极限。在转换
v与omega后,必须保证左、右轮速度不超过硬件标称值。 - 势场避让逻辑:当机器人感知到障碍物处于机头 $\pm 60^\circ$ 范围内时,引入垂直于视线的旋转力矩,并主动降低行进线速度,保证避让安全。
五、测试运行与常见调试问题排查
在终端中直接运行该脚本:
python robot_demo.py脚本执行后将在终端打印每阶段状态,并在当前目录生成 robot_trajectory.png 仿真轨迹图:
[INFO] 开始仿真循环...
[SUCCESS] 达到目标点! 总耗时: 21.45 秒, 步数: 429
[INFO] 轨迹图已成功保存为 robot_trajectory.png- 问题:机器人接近障碍物时反复剧烈震荡(抖动)?
原因:避障角速度增益系数过大,或者没有降低线速度,导致机器人在引力与斥力之间瞬时切换。
解决:在避障生效时降低线速度系数,并为避障退出设定滞后判定(Hysteresis)。 - 问题:机器人原地打转,无法前进?
原因:轮间距L设得过小或左右轮速度差符号相反。
解决:检查omega = (v_r - v_l) / L中的轮速顺序,确认逆时针方向与极坐标航向增益方向一致。 - 问题:数值积分轨迹在拐角处漂移严重?
原因:仿真步长dt设得过大(例如dt = 0.5)。
解决:减小离散步长至0.02 ~ 0.05,或者改用二阶龙格-库塔(RK2)数值积分。
六、从软件Demo向实体机器人的进阶路径
完成纯Python的数学仿真Demo后,你已经掌握了移动机器人开发最底层的数据流闭环。下一步的进阶目标,是将控制算法从理想数学环境迁移至更具真实物理属性的环境中。
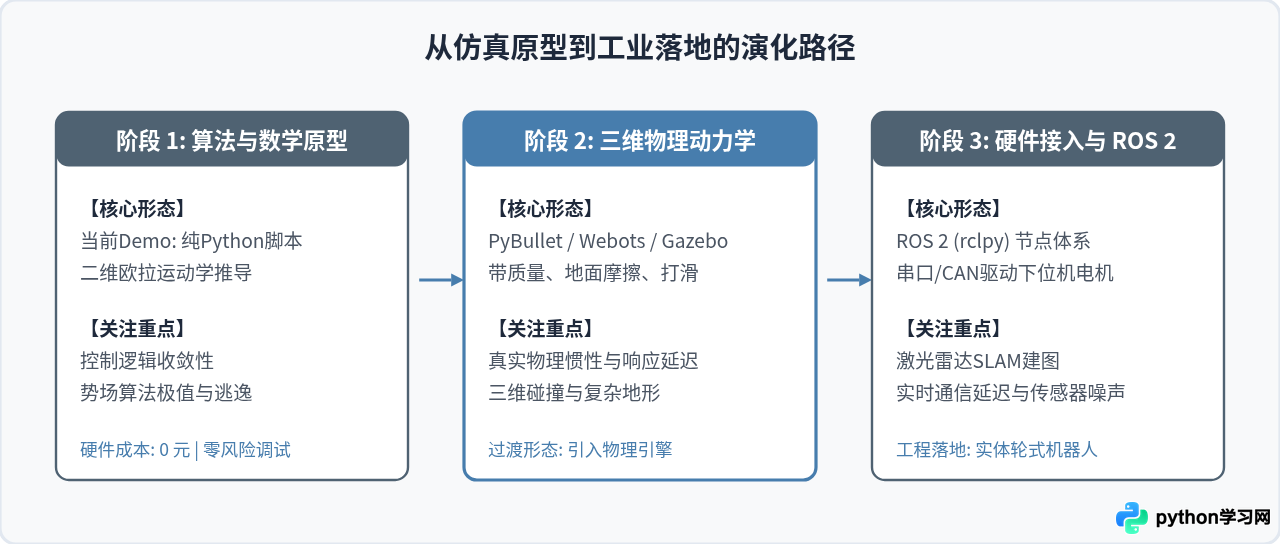
建议初学者在熟悉当前Demo后,尝试修改控制器的参数:例如改变轮距 L、调整障碍物位置、或者引入两个以上障碍物观察路径变化。通过动手调整这些参数,你将对机器人运动学中的航向变化率、死区以及控制灵敏度建立起直观的工程感觉。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









