

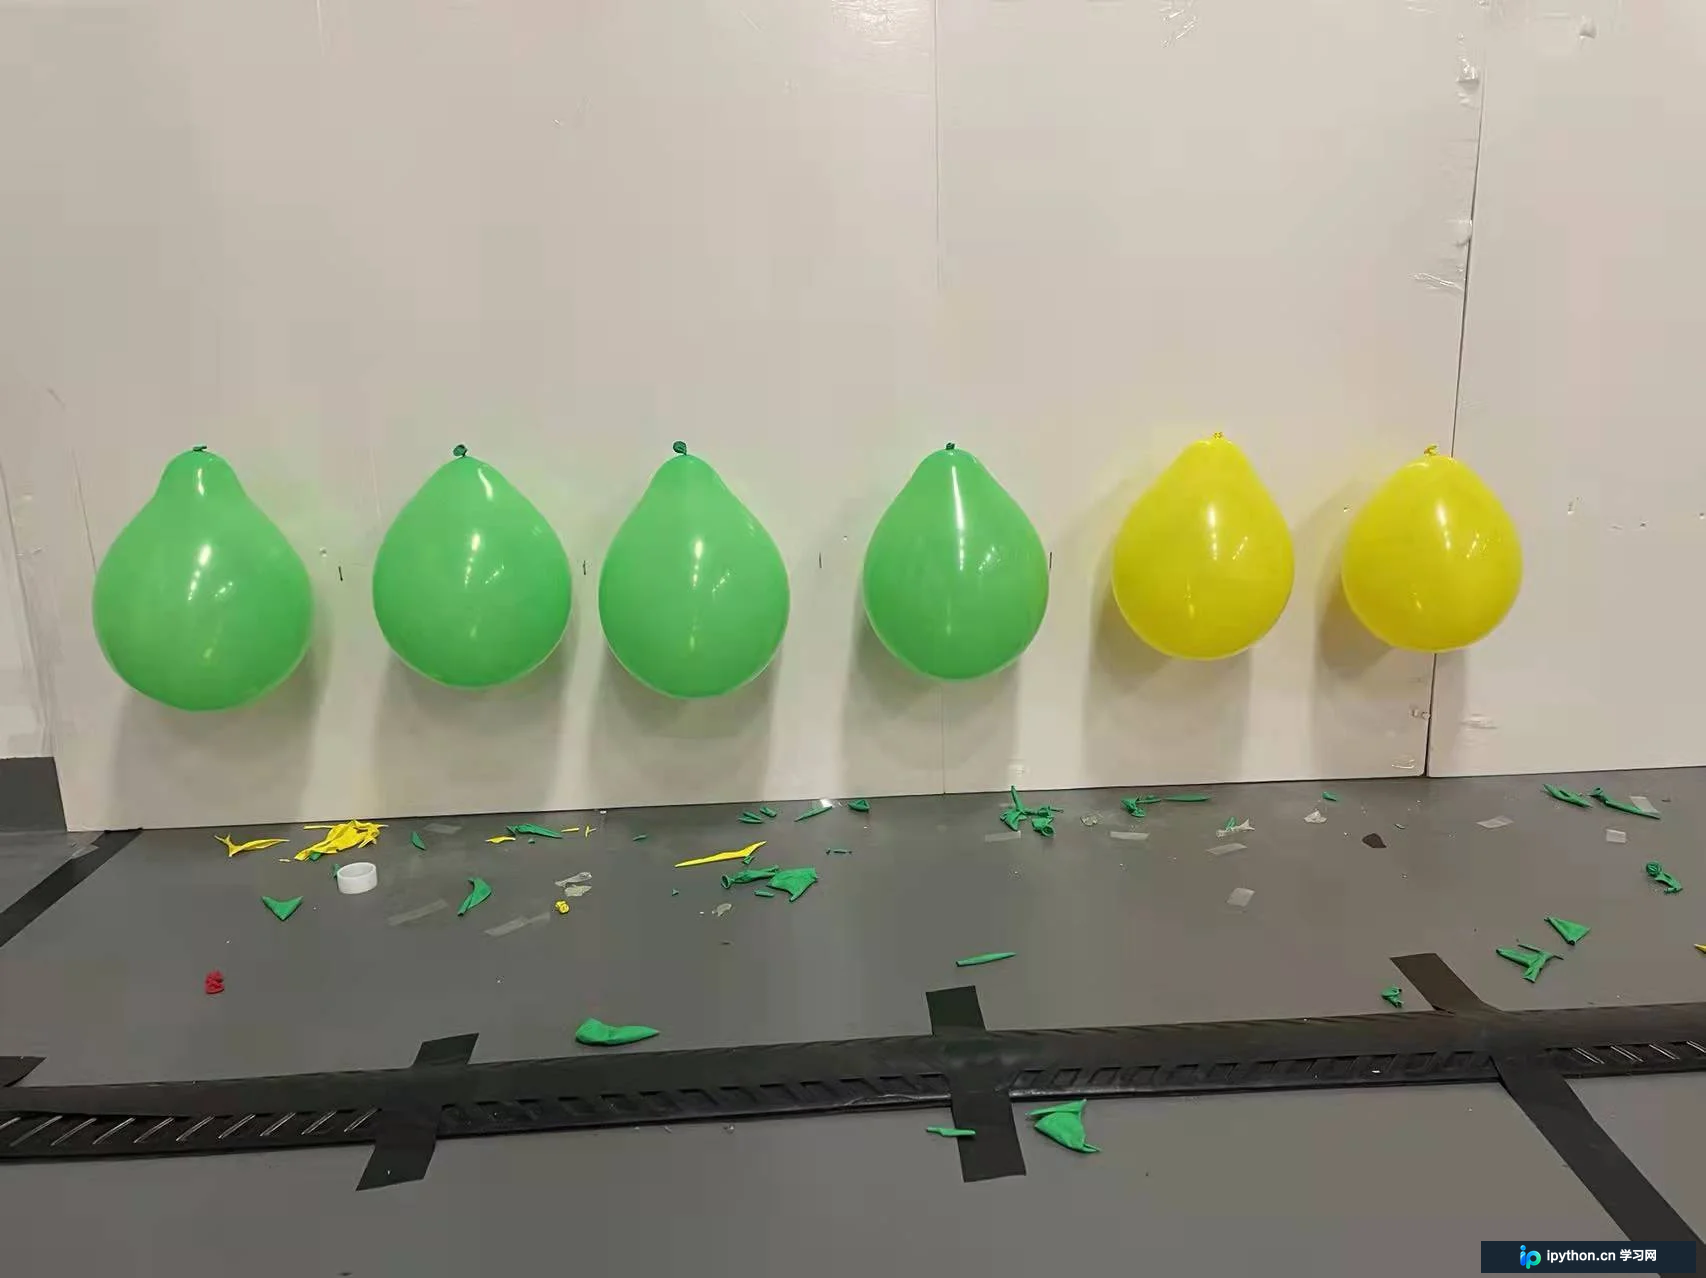
Python+OpenCV实现基于颜色的目标识别
本文介绍使用Python和OpenCV进行基于颜色的目标识别实战。针对固定背景下的气球检测,对比了轮廓提取与颜色识别两种方案,最终选择基于HSV空间的颜色分割方法。通过高斯滤波、腐蚀操作及轮廓过滤,成功提取目标并计算中心点坐标,适用于四足机器人等移动平台场景。
2026-10-15
21
本文介绍使用Python和OpenCV进行基于颜色的目标识别实战。针对固定背景下的气球检测,对比了轮廓提取与颜色识别两种方案,最终选择基于HSV空间的颜色分割方法。通过高斯滤波、腐蚀操作及轮廓过滤,成功提取目标并计算中心点坐标,适用于四足机器人等移动平台场景。
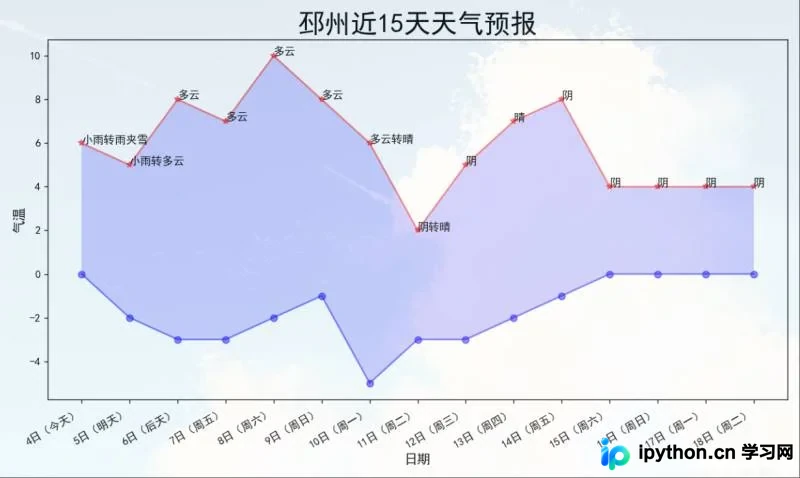
本文针对Python爬取天气预报数据并可视化的常见问题进行Bug修复与程序优化。通过解析HTML页面获取未来七天及八至十五天的天气链接,利用Pandas处理数据,并使用Matplotlib绘制最高与最低气温曲线。文章详细展示了代码实现过程,解决了夜间运行时最高最低气温点重合导致的误差问题,并对请求头随机切换等细节进行了优化,旨在帮助开发者更稳定地实现城市天气预报的可视化展示。
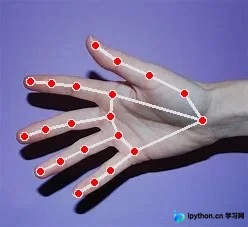
本文详细介绍如何利用OpenCV与MediaPipe库实现手部关键点识别。内容涵盖静态图片的手部检测与可视化,以及基于摄像头的实时视频流处理。通过调整置信度阈值和追踪参数,优化检测效果,并提供完整的Python代码示例与可视化辅助函数说明。
本文介绍如何使用Python编写一个简易的猜数字游戏。通过导入random和time模块,利用random.randint生成随机数,结合while循环与if-elif条件判断处理用户输入。代码包含难度递增机制(最大值动态增加)及错误处理逻辑,适合Python初学者理解基础语法与交互逻辑。
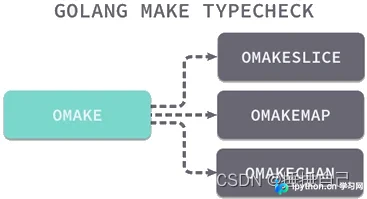
本文详细解析Go语言中内置函数new与make的核心区别。new仅分配内存并清零,返回类型指针;make专用于slice、map、channel的分配与初始化,返回引用类型本身。通过代码示例对比两者在不同数据类型中的行为及底层机制,帮助开发者避免内存错误。
本文详解Python中单下划线(_var、var_、_)与双下划线(__var、__var__)的五种用法。涵盖内部使用约定、关键字冲突解决、名称修饰机制、特殊方法定义及临时变量处理,帮助开发者遵循最佳实践并避免命名冲突。
本文详细介绍Python中类的创建、继承机制及多态的应用。涵盖类变量、构造方法__init__、self关键字的作用,以及通过父类引用调用不同子类方法实现多态的具体代码示例,帮助开发者理解面向对象编程的核心概念。
本文系统介绍OpenCV中常用的图形绘制函数,涵盖直线、矩形、圆形、多边形及文本标注的具体用法与参数说明。通过代码案例展示如何在图像上标记检测结果、关键点及轮廓,并演示基于鼠标事件的交互式绘图实现方法,为图像检测与识别任务提供基础可视化支持。
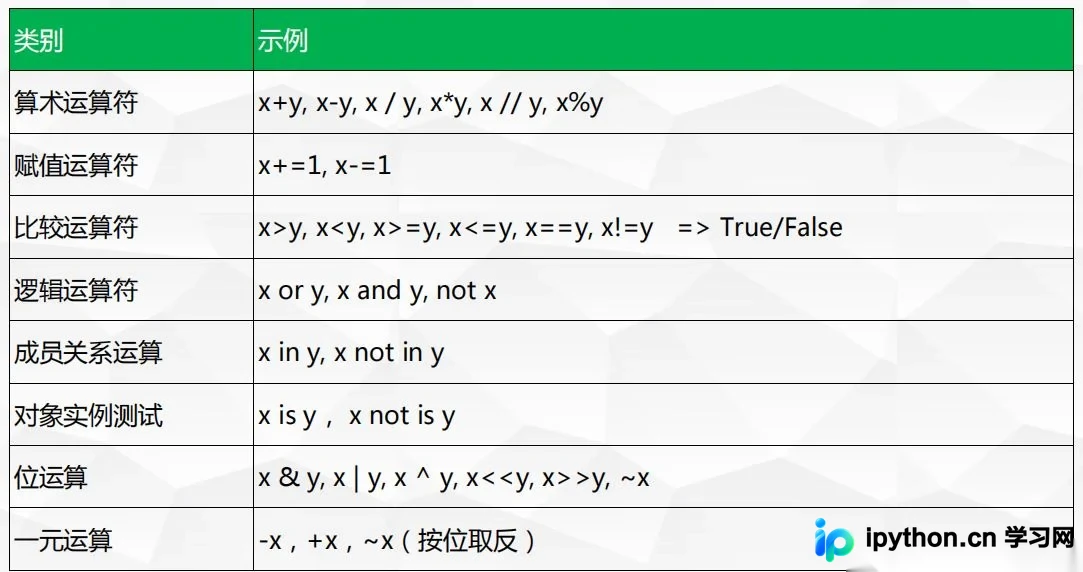
本文深入解析Python中的表达式与各类运算符。涵盖算术、赋值、比较、逻辑、成员及位运算符的用法,重点讲解Python 2与3中除法运算的差异,以及and/or/not的短路计算规则。通过实例说明print()返回值特性,帮助开发者掌握表达式求值细节与最佳实践。
本文深入解析Python核心数据类型。涵盖变量命名规范、字符串的引号使用与常用方法(如title、strip)、整数与浮点数的算术运算及优先级,以及数字转字符串的str()函数用法。同时介绍注释语法,帮助初学者快速掌握Python数据处理的基石。
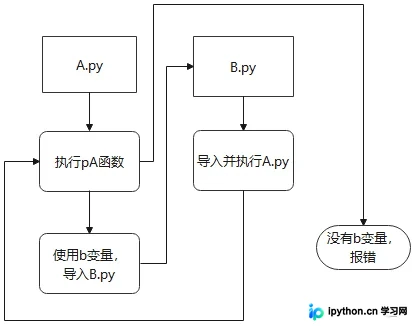
本文深入解析Python中两个文件相互导入引发的循环导入问题,涵盖ImportError和NameError两种常见报错。通过对比from import与通配符导入的差异,揭示IDE检测局限,并提供将导入语句移至函数内部的解决方案,帮助开发者规避此类错误。
本文介绍如何使用Python脚本自动抓取免费代理IP并验证其可用性。针对网站IP频率限制(如每小时1000条),通过切换代理IP突破限制,将40天的采集时间大幅缩短。脚本包含获取代理列表和测试代理有效性的核心功能,帮助开发者高效解决爬虫被封禁问题。