Python+OpenCV实现车牌号码识别:基于颜色定位与字符分割
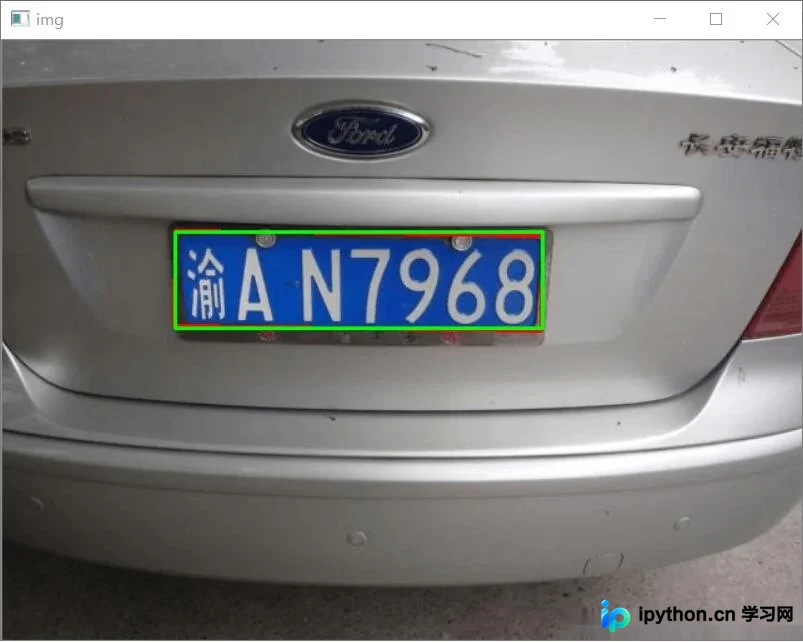
本文介绍基于Python和OpenCV的车牌识别系统实现。系统包含车辆图像获取、车牌定位、字符分割及字符识别四个部分。重点讲解利用黄蓝绿三色HSV空间进行车牌定位,并通过轮廓检测与几何约束提取车牌区域,最后进行字符分割与识别,适用于电子警察及停车场等场景。
2026-10-13
6

本文介绍基于Python和OpenCV的车牌识别系统实现。系统包含车辆图像获取、车牌定位、字符分割及字符识别四个部分。重点讲解利用黄蓝绿三色HSV空间进行车牌定位,并通过轮廓检测与几何约束提取车牌区域,最后进行字符分割与识别,适用于电子警察及停车场等场景。
本文介绍如何利用NumPy和OpenCV实现多张图片的自动拼接。核心步骤包括统一图片尺寸以确保数组维度一致,随后通过np.concatenate、np.vstack或np.hstack函数按垂直或水平方向合并图像。文中提供完整Python脚本,演示如何遍历文件夹、调整分辨率并生成拼接结果,适用于批量图像处理场景。
本文详解Python中OpenCV的imread函数如何读取图片并返回numpy.ndarray多维数组,重点解析其filename和flags参数。同时介绍NumPy中newaxis的作用,通过示例展示如何利用np.newaxis增加数组维度,适用于图像处理和机器学习数据预处理场景。
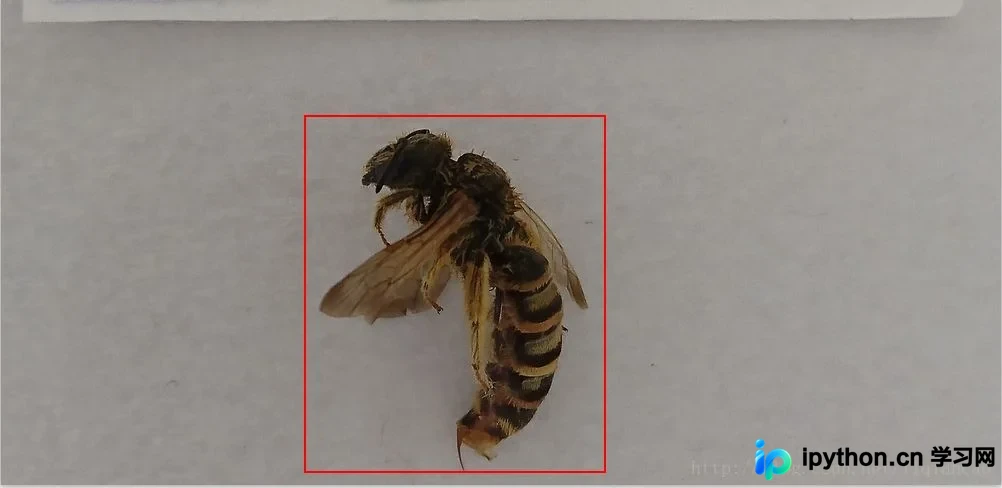
本文介绍如何利用Python和OpenCV库实现图像中特定物体的自动检测与裁剪。通过灰度转换、Sobel梯度计算、低通滤波及二值化预处理,结合形态学腐蚀与膨胀去除噪声,最终利用cv2.findContours提取最大轮廓并计算最小外接矩形,完成目标区域的精准裁剪,适用于昆虫识别等背景复杂场景。
本文详细介绍利用Python进行图片裁剪的两种主流方式:Pillow和OpenCV。通过对比两者在读取图片、获取尺寸信息(shape与size)、定义裁剪坐标及保存结果上的代码差异,帮助开发者快速掌握基于数组切片和crop方法的图像裁剪技巧,适用于各类Python图像处理场景。
本文介绍如何使用Python和OpenCV对图像进行指定区域的精确裁剪。通过示例代码演示了单张图片的坐标裁剪方法,并提供了批量处理发票等数据集的完整脚本。此外,还引入了多进程技术以加速大批量图片的处理效率,包含异常处理机制,适用于图像分割前的数据预处理场景。
本文介绍Python3中识别图片主要颜色的两种方案。方案一利用PIL库截取图像,通过RGB转HSV算法统计颜色并输出RGB值,适用于简单场景。方案二采用OpenCV库,通过定义HSV颜色字典,利用cv2.inRange()进行背景过滤、二值化及形态学腐蚀膨胀处理,最终通过统计白色区域面积确定物体颜色。OpenCV方案在处理复杂背景时效果更佳,代码包含完整的颜色过滤与轮廓面积计算逻辑。
本文详细记录了在 Windows 7 系统中为 Python 2.7 和 Python 3.5 版本安装 OpenCV 的具体步骤。针对 Python 2.7,介绍了手动配置环境变量及复制 cv2.pyd 文件的方法;针对 Python 3.5,重点讲解了通过下载对应版本的 .whl 文件并使用 pip 命令进行离线安装的解决方案,确保 import cv2 无报错。
本文详细介绍在Windows 7系统下使用Python 3.6版本安装OpenCV及opencv-contrib-python库的具体步骤。通过Anaconda创建环境并指定清华源进行pip安装,解决cv2.xfeatures2d.SIFT_create()函数调用问题,适用于需要SIFT特征提取功能的开发场景。
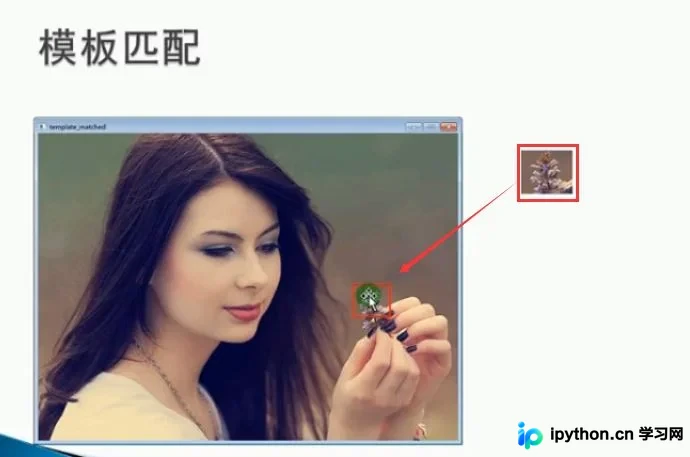
本文深入解析OpenCV中模板匹配函数matchTemplate的工作原理,详细对比TM_SQDIFF、TM_CCORR及TM_CCOEFF等六种匹配算法的适用场景与数值含义,并结合Python代码演示如何获取最佳匹配位置及绘制结果,帮助开发者掌握图像局部特征识别的核心技术。
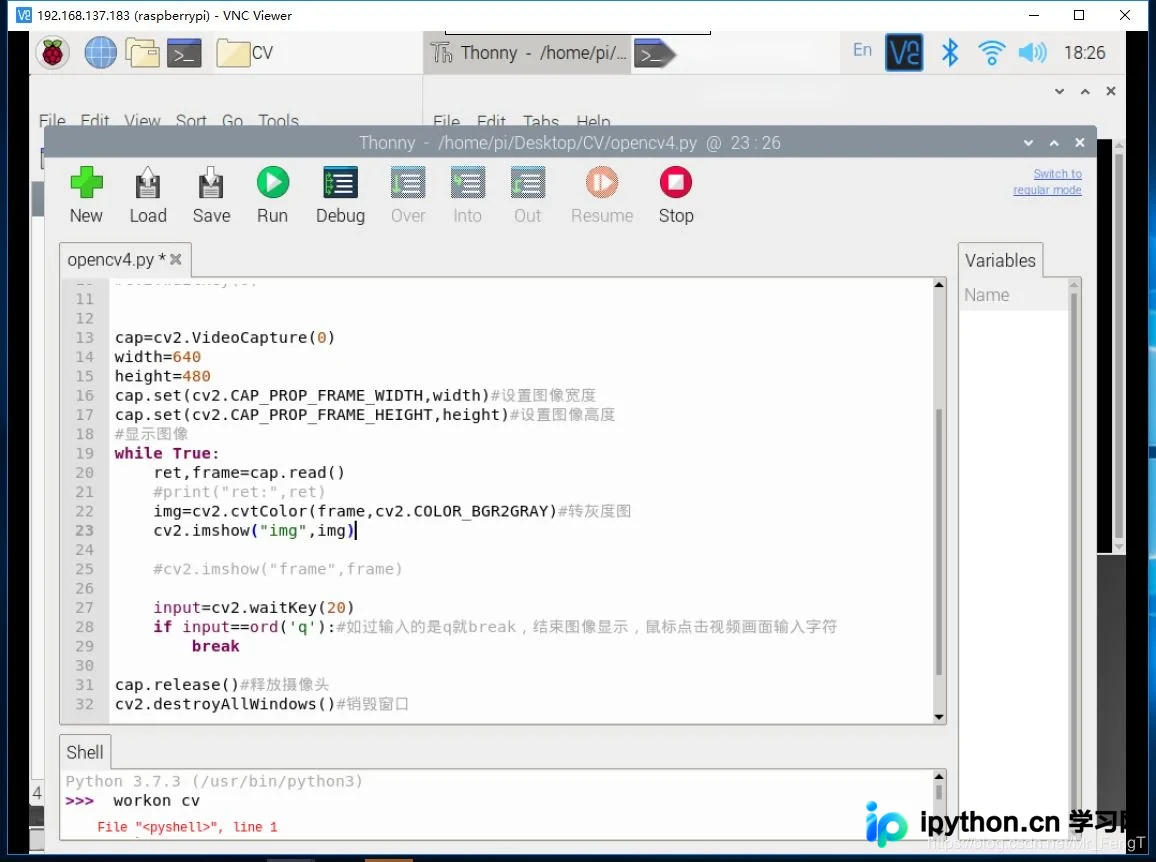
本文介绍在树莓派4B环境下,利用Python和OpenCV库调用USB摄像头的具体方法。通过Thonny IDE编写代码,设置视频分辨率,实现实时视频流读取与灰度处理,并在终端中运行脚本。
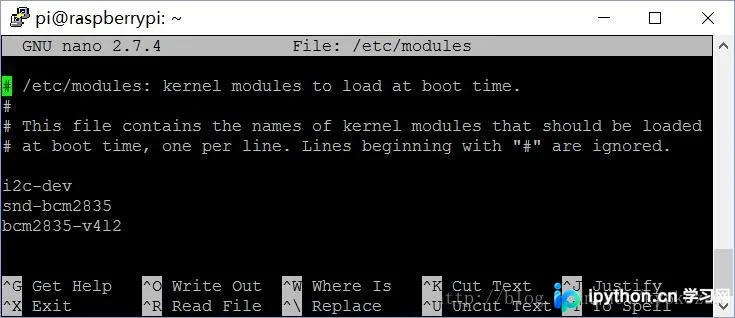
本文详细介绍在树莓派上安装OpenCV3的完整流程。从系统更新、依赖库安装(包括图像、视频及GTK工具包),到源码下载编译,最后解决摄像头硬件调用问题并提供Python测试代码。适用于希望树莓派进行计算机视觉开发的开发者,确保环境配置正确及摄像头功能正常。