Python调用C++ DLL实现OpenCV Mat与Numpy Array互转
本文详细解析在Python调用C++生成的DLL时,如何处理OpenCV图像数据类型的转换。重点讲解Python中Numpy Array与C++中cv::Mat通过unsigned char指针进行交互的方法,包括数据传递、内存拷贝及返回值处理的具体代码实现。
2026-10-15
6

本文详细解析在Python调用C++生成的DLL时,如何处理OpenCV图像数据类型的转换。重点讲解Python中Numpy Array与C++中cv::Mat通过unsigned char指针进行交互的方法,包括数据传递、内存拷贝及返回值处理的具体代码实现。
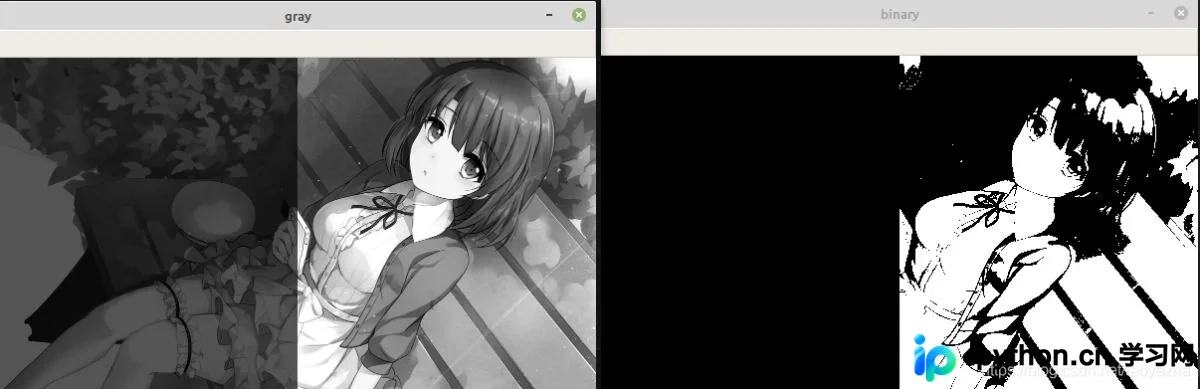
本文深入解析OpenCV中cv2.adaptiveThreshold函数的应用,针对全局阈值法在明暗不均图像中失效的问题,介绍如何通过局部区域计算动态阈值。详细讲解ADAPTIVE_THRESH_MEAN_C与GAUSSIAN_C两种算法、blockSize及C参数的影响,并结合Python代码演示如何优化轮廓提取效果。
本文详解使用Python OpenCV库进行基础视觉处理的方法。涵盖导入cv2库、利用imread和imshow读取显示图像,通过VideoCapture处理视频文件,以及配置参数调用笔记本或USB摄像头。包含完整代码示例与参数设置说明,帮助初学者快速掌握OpenCV核心功能。
本文详解Python OpenCV基础图像处理流程。涵盖从导入cv2库、读取图片到灰度转换的核心代码。深入讲解GaussianBlur高斯模糊的参数设置(如7x7卷积核)及Canny边缘检测的双阈值机制。结合numpy构建卷积核,演示膨胀与腐蚀运算对边缘线条的细化与闭合效果,帮助开发者快速掌握OpenCV核心API应用。
本文详细介绍Python中使用OpenCV进行图像基础操作的方法。涵盖如何读取图像并获取其形状属性(高度、宽度、通道数),使用resize()函数调整图像尺寸,以及通过矩阵切片实现图像裁剪。包含完整代码示例与效果演示,帮助初学者快速掌握OpenCV核心功能。
本文详解Python OpenCV中透视变换的实现方法。通过获取图像关键点的坐标,利用cv2.warpPerspective函数将倾斜区域校正为平行视图。文章包含完整的坐标获取技巧、9行核心代码解析及效果展示,帮助开发者快速掌握图像几何变换技术。
本文详解OpenCV中图像堆叠的三种实现方式。首先介绍使用numpy的hstack和vstack进行水平与垂直简单拼接;随后深入解析自定义stackImages函数,支持不同尺寸、通道数(如彩色与灰度混合)及任意行列矩阵的灵活堆叠,并提供完整代码与缩放比例参数说明。
本文详细介绍在Python中如何进行图像与二进制数据及Base64编码之间的相互转换。涵盖使用OpenCV、PIL库进行编码解码,以及文件读写操作的具体代码实现,帮助开发者处理图像传输与存储场景。
本文介绍利用Python和OpenCV计算闭合区域面积的两种方法。首先解析cv2.contourArea函数基于格林公式的原理,说明逆时针与顺时针输入对结果正负的影响。其次提供通过填充连通域并统计非零像素个数来计算面积的替代方案,适用于需要精确像素计数的场景。
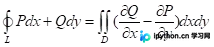
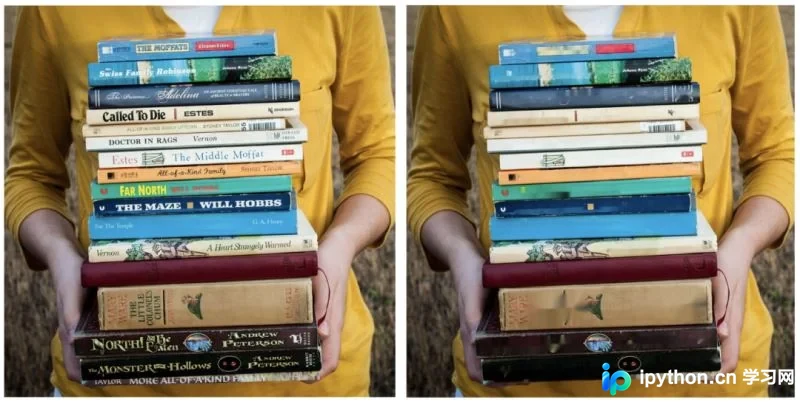
本文介绍如何利用Keras OCR检测图像文本边界框,并结合OpenCV的修复算法去除图像中的文字。通过构建遮罩并应用Navier-Stokes算法,可实现自动化的图像去字处理,适用于数据增强等场景。
本文深入解析OpenCV中显著性检测模块,涵盖Static、Motion及Objectness三大类算法原理。通过Python代码示例,演示如何使用StaticSaliencySpectralResidual和StaticSaliencyFineGrained算法计算并可视化图像显著性区域,帮助开发者理解如何定位图像中的关键目标。
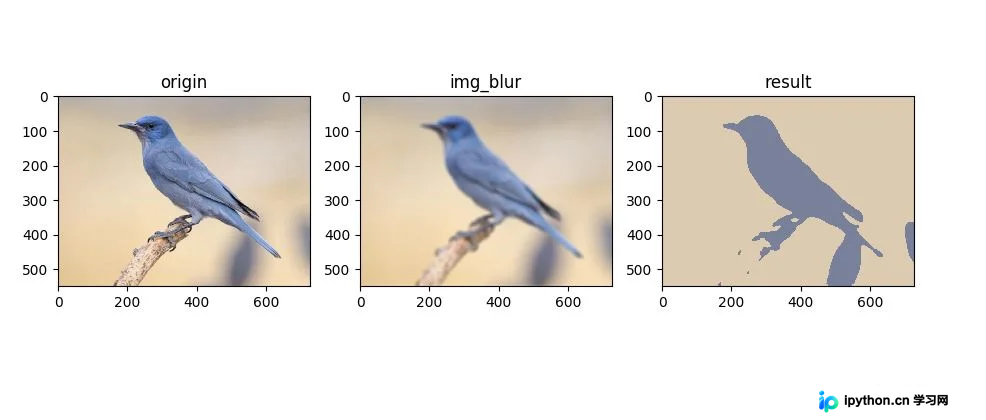
本文介绍利用OpenCV和K-Means算法进行图像分割的方法。主要流程包括读取图像、转换格式、执行聚类及还原图像。针对前景背景颜色相近的情况,建议先进行高斯滤波以消除噪声干扰。文章提供了完整的Python代码示例,展示如何调整聚类中心数量及颜色以优化分割效果。