Windows 7 下 Python 2.7 与 3.5 安装 OpenCV 完整指南
本文详细记录了在 Windows 7 系统中为 Python 2.7 和 Python 3.5 版本安装 OpenCV 的具体步骤。针对 Python 2.7,介绍了手动配置环境变量及复制 cv2.pyd 文件的方法;针对 Python 3.5,重点讲解了通过下载对应版本的 .whl 文件并使用 pip 命令进行离线安装的解决方案,确保 import cv2 无报错。
2026-10-13
6

本文详细记录了在 Windows 7 系统中为 Python 2.7 和 Python 3.5 版本安装 OpenCV 的具体步骤。针对 Python 2.7,介绍了手动配置环境变量及复制 cv2.pyd 文件的方法;针对 Python 3.5,重点讲解了通过下载对应版本的 .whl 文件并使用 pip 命令进行离线安装的解决方案,确保 import cv2 无报错。
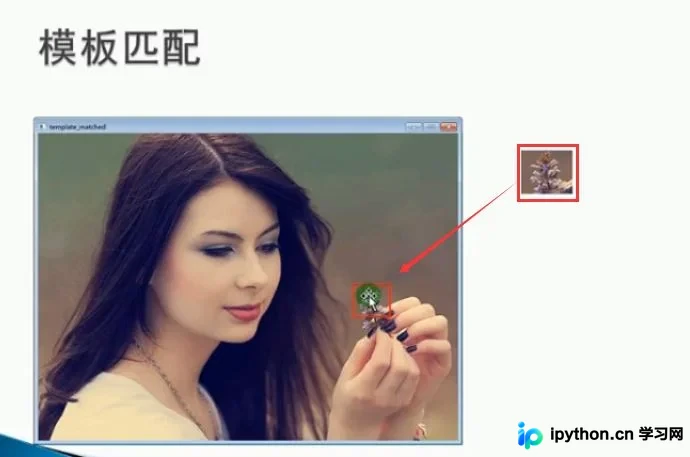
本文深入解析OpenCV中模板匹配函数matchTemplate的工作原理,详细对比TM_SQDIFF、TM_CCORR及TM_CCOEFF等六种匹配算法的适用场景与数值含义,并结合Python代码演示如何获取最佳匹配位置及绘制结果,帮助开发者掌握图像局部特征识别的核心技术。
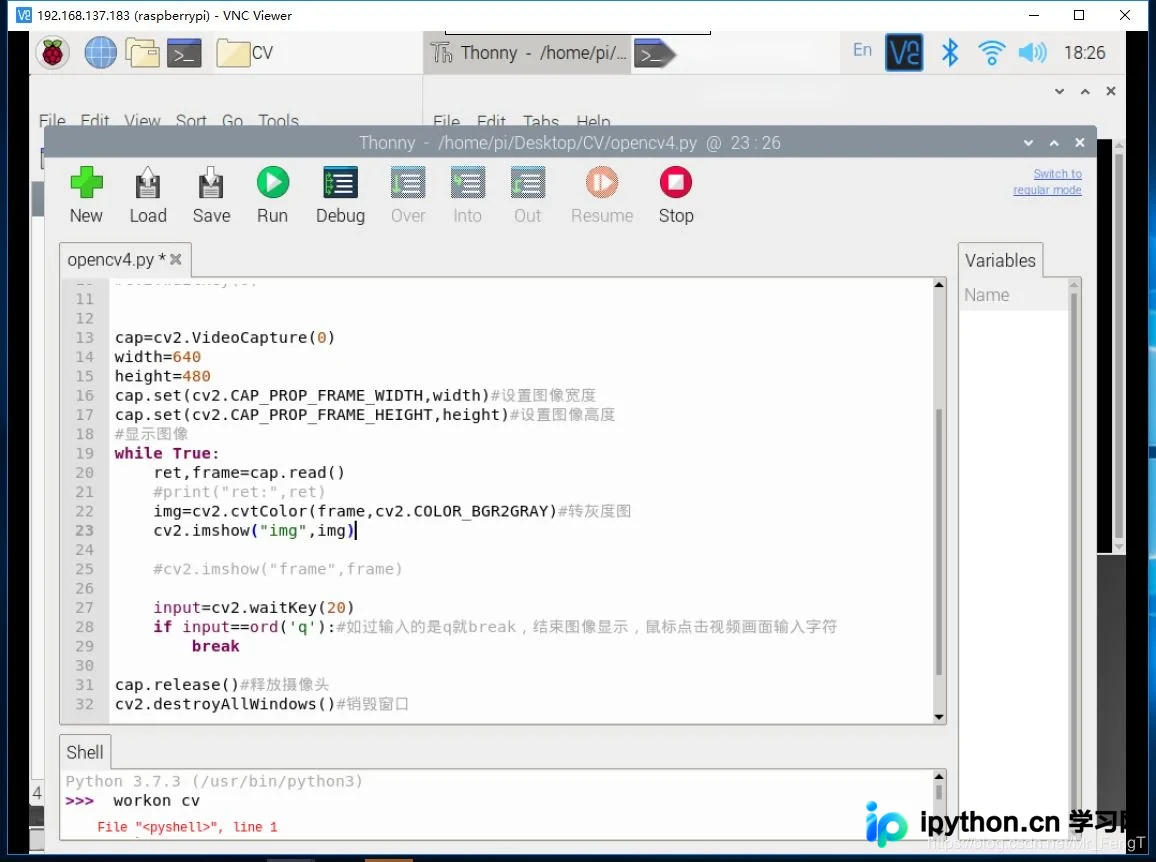
本文介绍在树莓派4B环境下,利用Python和OpenCV库调用USB摄像头的具体方法。通过Thonny IDE编写代码,设置视频分辨率,实现实时视频流读取与灰度处理,并在终端中运行脚本。
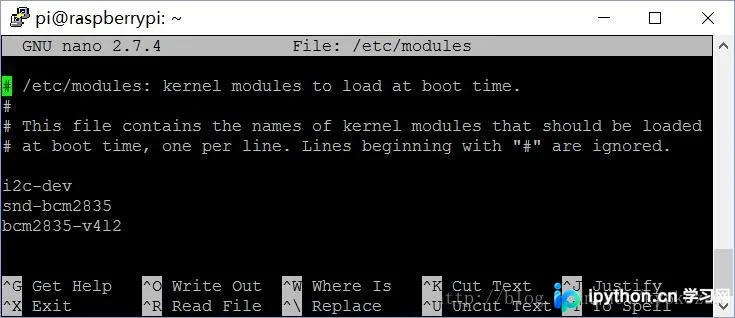
本文详细介绍在树莓派上安装OpenCV3的完整流程。从系统更新、依赖库安装(包括图像、视频及GTK工具包),到源码下载编译,最后解决摄像头硬件调用问题并提供Python测试代码。适用于希望树莓派进行计算机视觉开发的开发者,确保环境配置正确及摄像头功能正常。
本文介绍在树莓派3B+上使用Python3.5.4极简安装OpenCV的方法。通过预装必要库并直接pip安装opencv-python,可在十分钟内完成配置。文章包含完整的代码示例,演示如何调用USB摄像头进行实时显示与拍照,并提供测试验证步骤,适合希望快速部署视觉模块的用户参考。
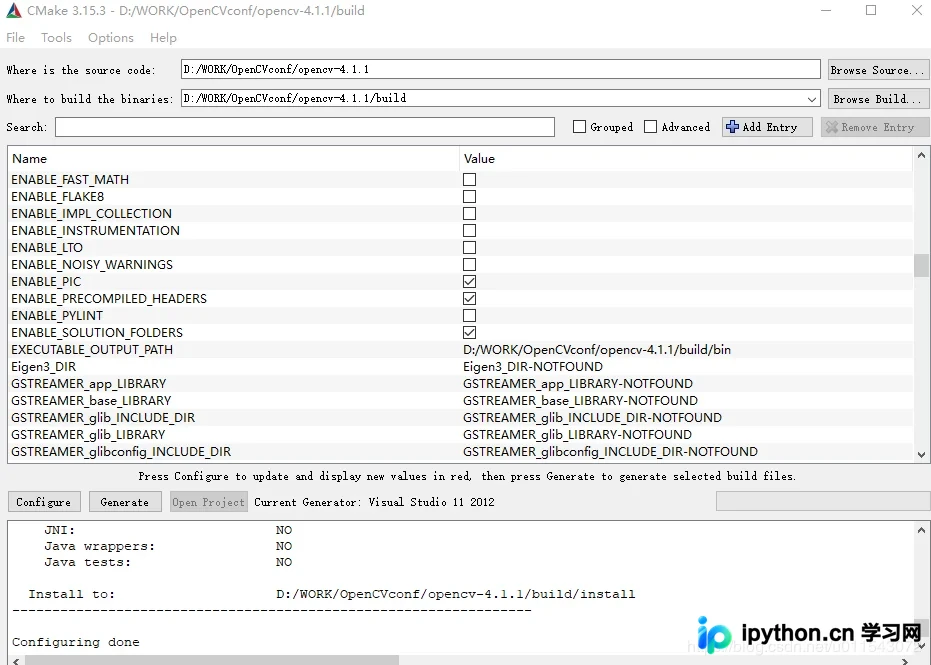
本文详细介绍在Python环境下通过CMake从源码编译安装OpenCV 4.1.1的完整流程。针对pip安装版本不支持GPU及专利算法的问题,指导如何配置Visual Studio与CMake环境,解决ippicv下载失败等常见构建错误。重点讲解如何通过OPENCV_EXTRA_MODULES_PATH和OPENCV_ENABLE_NONFREE选项启用SIFT、SURF等受专利保护的算法,并提供离线下载解决方案及VS生成步骤,适用于需要高级图像处理功能的开发者。
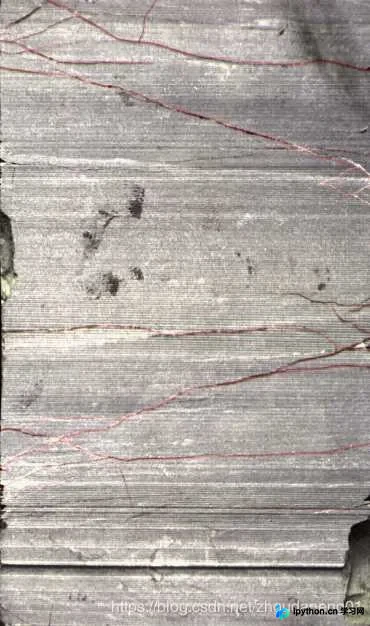
本文介绍利用Python和OpenCV提取图片中红色裂缝的技术。通过遍历图像像素,计算各点RGB通道差值,筛选出红色相关信息。代码示例展示了如何根据阈值判断并处理BGR通道数据,最终生成包含红色裂缝的图像结果。
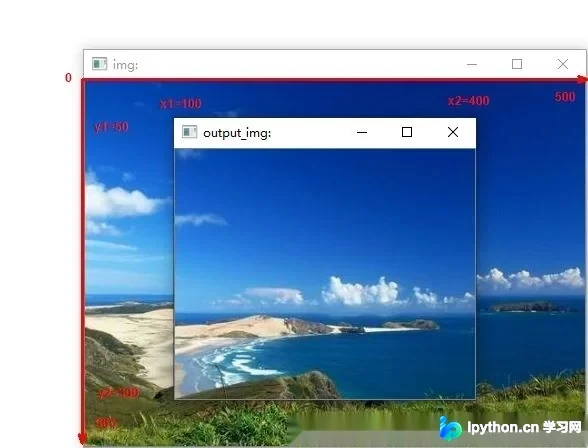
本文详解如何使用 Python 和 OpenCV 库对图像进行精确裁剪。通过 numpy 数组切片技术,演示如何根据 y1, y2, x1, x2 坐标提取矩形区域,以及如何单独提取指定行或列的数据。包含完整代码示例及参数说明,适用于图像预处理及特征提取场景。
本文介绍如何利用Python的OpenCV和PIL库,将视频文件或动态GIF图像逐帧提取并保存为静态图片。针对视频格式,代码通过VideoCapture获取帧率并循环读取;针对GIF,利用PIL的seek与tell方法遍历序列帧。文中提供了完整的文件遍历逻辑及异常处理机制,适用于批量处理数据集或动态图形素材。
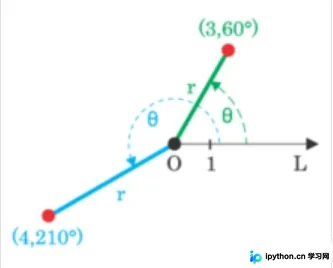
本文介绍Python中极坐标系的基本概念及其在雷达和数据分析中的应用。通过Matplotlib库绘制极坐标雷达图,展示实际值与期望值的对比,为后续学习OpenCV中的直角坐标到极坐标变换打下基础。
本文介绍如何在Python中使用OpenCV进行仿射变换。通过用户选择的三组对应点坐标,利用getAffineTransform函数计算2x3变换矩阵,并调用warpAffine实现图像几何变换。示例代码展示了从读取图像到应用变换的完整流程,适用于需要精确控制图像缩放、平移或旋转的场景。
本文深入解析OpenCV中的投影变换(透视变换),通过车牌识别案例说明其必要性。详细讲解投影变换矩阵的8个未知数计算方法,对比其与仿射变换的区别,并提供基于Python 3.7.4和OpenCV 4.1的完整代码示例,展示如何利用[[wp:a6]]和[[wp:a7]]函数实现图像校正。