C++ OpenCV读取视频与调用摄像头完整指南
本文详细介绍如何使用C++和OpenCV库实现视频的本地读取与网络摄像头的实时捕获。通过VideoCapture类,演示了文件路径与设备索引的初始化方法、核心帧循环逻辑、关键属性参数设置(如分辨率与帧率),以及常见的环境配置问题排查,帮助开发者快速构建稳定的媒体处理程序。
2026-10-15
6

本文详细介绍如何使用C++和OpenCV库实现视频的本地读取与网络摄像头的实时捕获。通过VideoCapture类,演示了文件路径与设备索引的初始化方法、核心帧循环逻辑、关键属性参数设置(如分辨率与帧率),以及常见的环境配置问题排查,帮助开发者快速构建稳定的媒体处理程序。
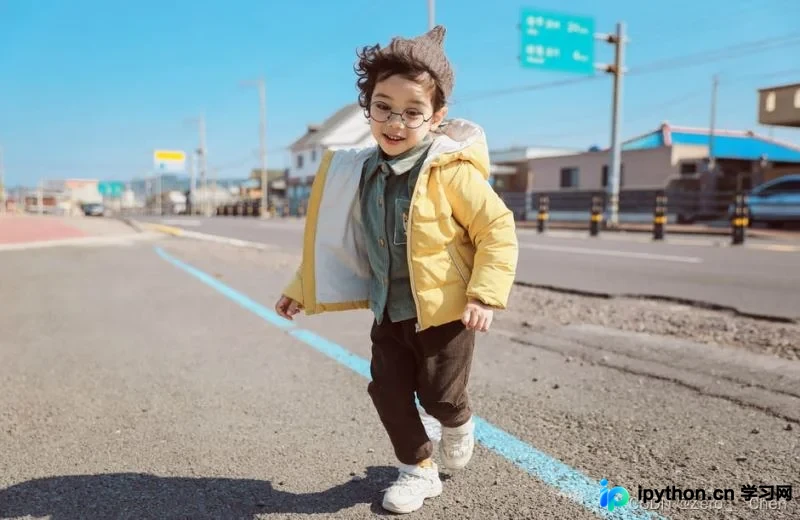
本文介绍如何利用C++和OpenCV实现哈哈镜图像效果。通过数学公式对图像像素进行重新映射,分别实现了凸透镜(放大)和凹透镜(缩小)两种视觉变形。文章提供了完整的变换逻辑、源码示例及关键参数设置说明,帮助开发者快速掌握基于坐标变换的图像处理技术。
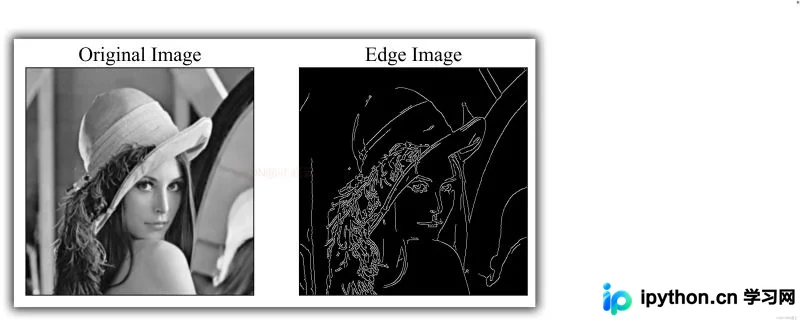
本文详细介绍如何在Python中使用OpenCV和skimage库进行图像边缘检测。重点解析Canny算法的多步处理流程,包括高斯滤波、梯度计算、非最大抑制及滞后阈值。通过具体代码示例对比两个库的参数配置与实现差异,帮助开发者掌握边缘检测的核心技巧与最佳实践。
本文深入解析OpenCV中Filter2D函数的边界填充机制。通过C++与Python实例验证,指出该函数并非采用补零或简单边缘扩展,而是使用沿边缘镜像填充。文章详细说明了anchor参数对计算结果的影响,帮助开发者准确理解卷积运算中的边界处理逻辑。
本文详细介绍OpenCV-Python中图像的基本操作,包括使用cv2.imread读取不同格式图像、cv2.imshow配合waitKey显示图像以及cv2.imwrite保存图像。重点解析读入标志、保存质量参数及图像翻转、复制和颜色空间转换等常用技巧,帮助开发者快速掌握基础图像处理流程。
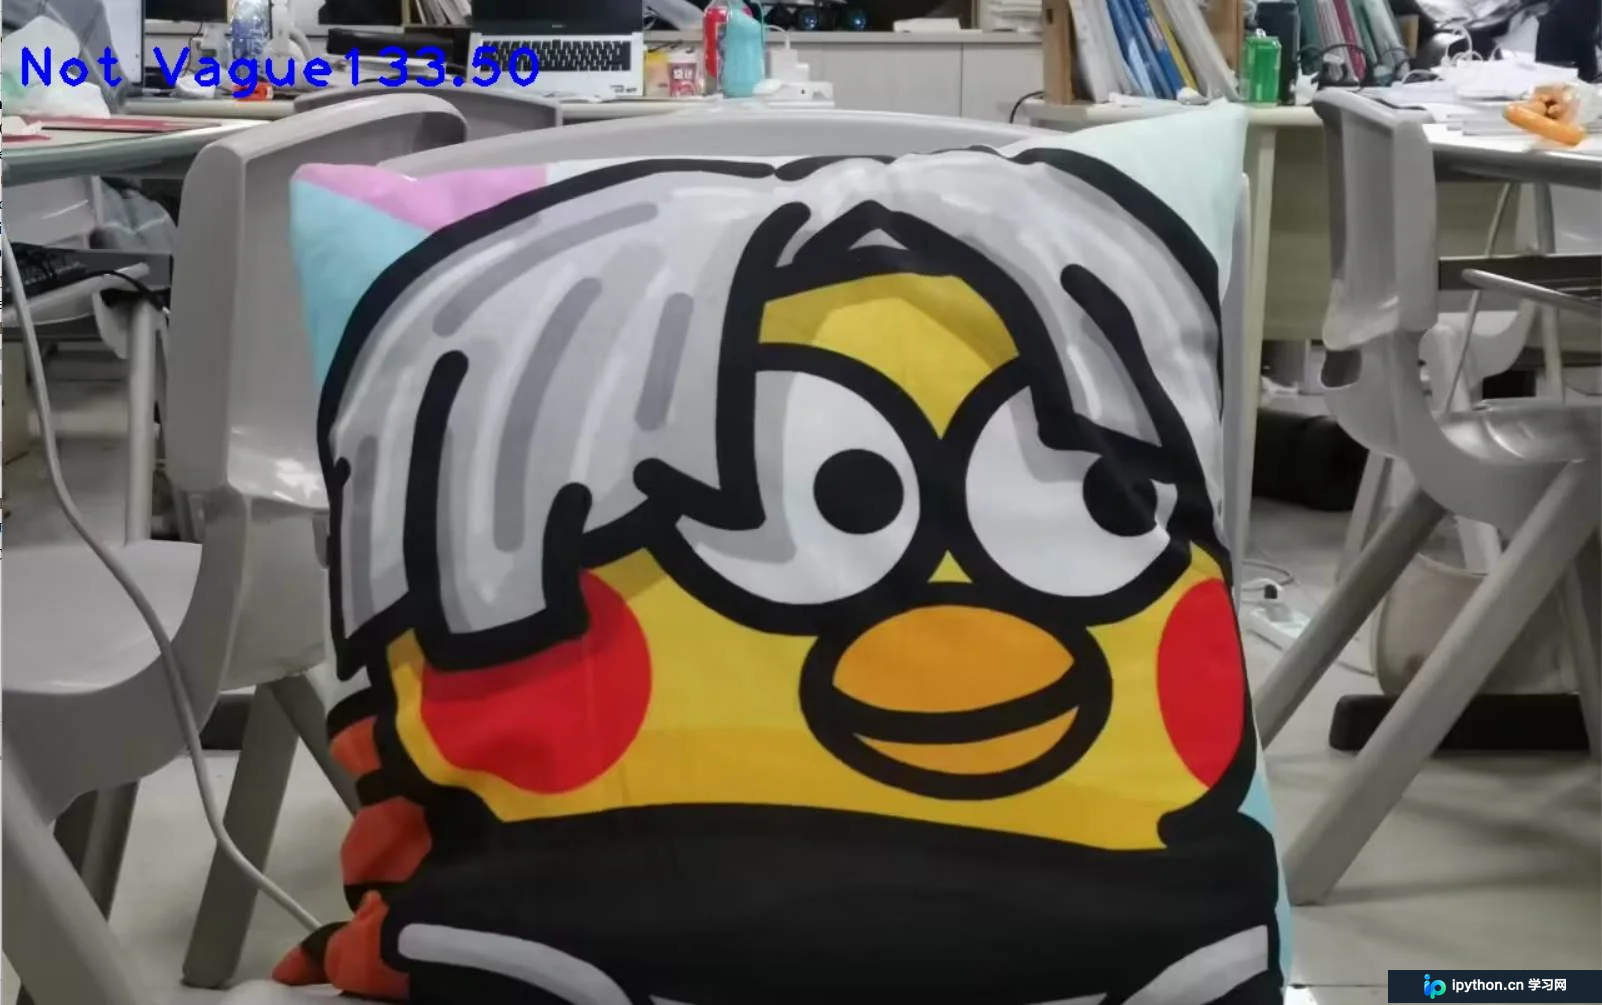
本文介绍基于Python和OpenCV的动态模糊图像判定方法。针对梯度求解在不同场景下的局限性,采用Laplace算子计算图像梯度方差,通过标准图像与测试图像建立模糊判定区间(a, b)。当图像梯度值小于a或介于a与b之间时判定为模糊,大于b则为清晰。该方法适用于固定分辨率的工业场景,如道路裂缝检测。
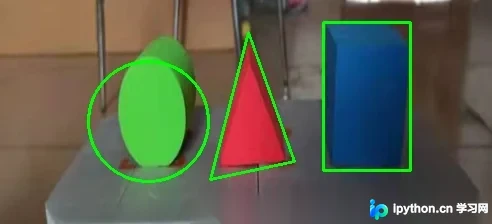
本文介绍利用OpenCV进行图像处理,通过设置红绿蓝三色HSV阈值提取目标,结合轮廓查找与多边形近似算法识别三角形、圆形等形状,并计算其中心坐标。文章包含完整代码示例及运行效果说明,适用于平面几何图形的颜色与位置检测场景。
本文介绍使用Python和OpenCV进行基于模板的图像拼接方法,旨在解决传统特征点拼接多张图时的累积误差问题。文章详细解析了模板区域选取的关键注意事项,确保左右图像均包含完整模板,并通过代码示例演示具体实现步骤,为提升拼接质量提供实用参考。
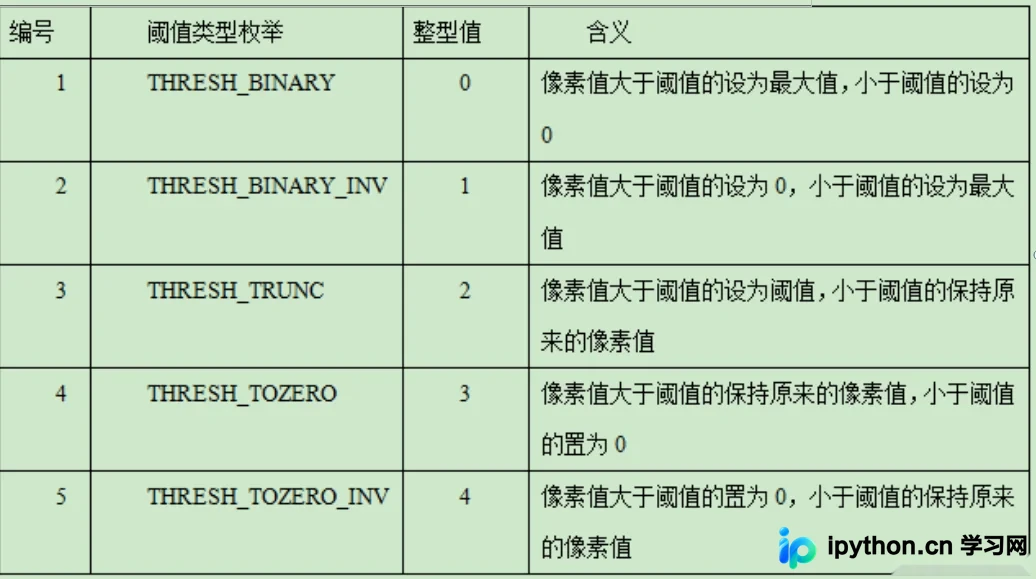
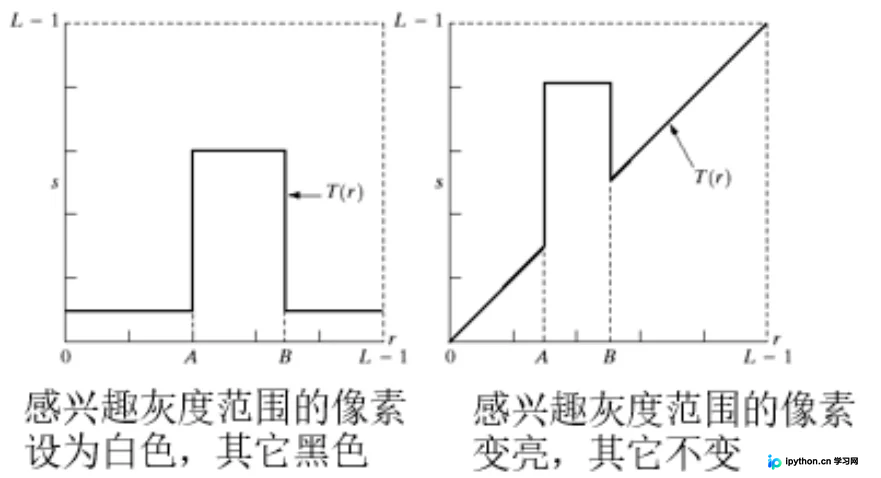
本文详细解析Python中OpenCV库的灰度切割技术,涵盖将特定灰度范围映射为二值或保持原值的两种核心方法。同时深入讲解cv2.threshold函数的语法、参数含义及五种阈值处理类型(二值化、反二值化等)的代码实现与效果分析。
本文深入解析Python中的伽马变换技术,阐述其通过非线性映射调整图像对比度的原理。详细讨论了不同Gamma值对暗区和亮区的影响,并提供基于OpenCV的完整代码实现。内容涵盖单帧图像的灰度修正及实时视频流的亮度增强处理,帮助开发者掌握图像增强核心技巧。

本文详细解析Python OpenCV中的图像形态学操作。从基础的腐蚀与膨胀入手,讲解卷积核与迭代次数的影响;深入介绍开运算、闭运算、梯度运算及礼帽黑帽的原理与代码实现,帮助开发者掌握图像去噪、边缘提取及细节增强技巧。
本文详解Python OpenCV中的图像分割技术,涵盖固定阈值、自适应阈值及Otsu大津法。重点解析基于轮廓的字符分离流程,包括二值化、轮廓提取与包围框计算,并提供完整代码示例,帮助开发者实现高精度的图像分割应用。