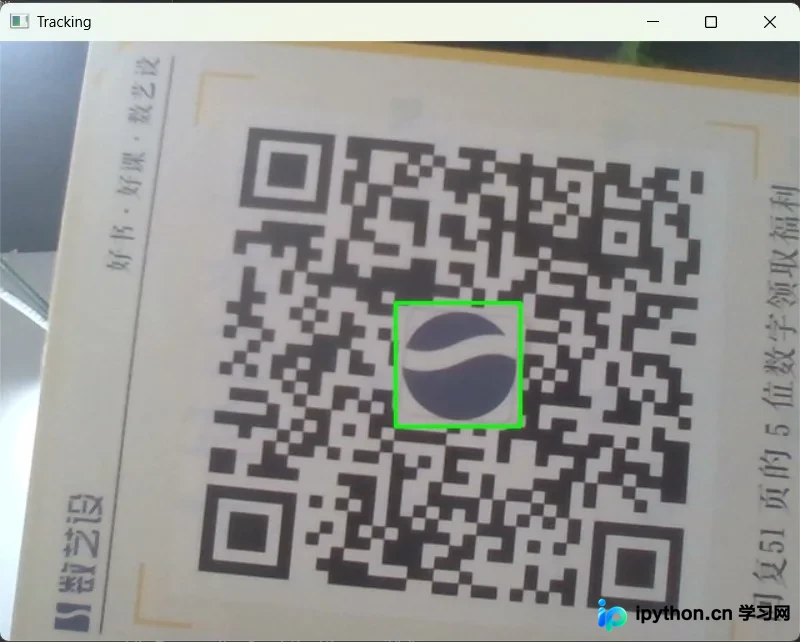
Python使用OpenCV实现实时物体跟踪实战与代码解析
本文详解如何利用Python与OpenCV库实现实时单目标跟踪。通过读取默认摄像头画面,使用键盘指令触发鼠标框选感兴趣区域(ROI),调用KCF算法进行逐帧位置预测并绘制边界框。内容涵盖多版本兼容性处理、完整可运行代码、交互逻辑说明及排错指南,帮助快速掌握计算机视觉基础跟踪流程。
2026-10-10
7

本文详解如何利用Python与OpenCV库实现实时单目标跟踪。通过读取默认摄像头画面,使用键盘指令触发鼠标框选感兴趣区域(ROI),调用KCF算法进行逐帧位置预测并绘制边界框。内容涵盖多版本兼容性处理、完整可运行代码、交互逻辑说明及排错指南,帮助快速掌握计算机视觉基础跟踪流程。
本文详细介绍如何使用Python结合OpenCV库完成图像的基础处理与分析。从环境安装到核心代码,逐步演示图像读取显示、高斯滤波降噪、Canny边缘检测及HSV空间色彩阈值分割的操作流程与参数配置,帮助开发者快速建立计算机视觉开发基础能力。
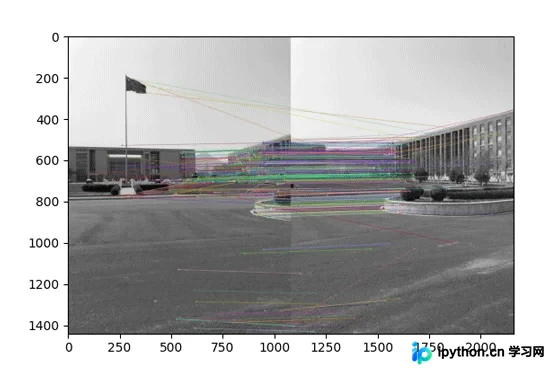
本文详细解析OpenCV中drawMatches函数的参数配置与调用逻辑,提供基于SIFT特征提取与暴力匹配器的可运行代码模板,演示如何将图像关键点匹配结果直观地以连线形式渲染在画布上,适用于图像配准与物体识别效果验证。
本文介绍如何使用Python和OpenCV将二值Mask叠加到原始图像上,并提取Mask覆盖的区域。通过遍历指定目录下的图像和Mask文件,利用cv2.imread读取灰度Mask,结合cv2.add函数将Mask作为掩码应用到图像像素值计算中,最终将处理后的结果保存至指定输出目录。
本文详细解析OpenCV中cv2.HoughCircles函数的核心参数,包括dp、minDist、param1和param2对检测精度的影响。通过Python代码示例,展示如何调整参数以准确识别图像中的圆形目标,并处理检测失败或误检的情况。
本文介绍使用Python3和OpenCV库进行证件照背景替换的完整代码实现。通过读取图像、调整大小、转换HSV色彩空间、阈值分割生成掩膜,以及形态学腐蚀膨胀处理,最终遍历像素替换背景颜色。
本文详细记录了在 Linux Ubuntu 16.04 系统下,使用 Python 3.5 环境从源码编译配置 OpenCV 3.2 的完整步骤。内容涵盖从 GitHub 获取源码、安装系统依赖库、针对 32 位和 64 位系统分别执行 CMake 配置命令,以及最终的编译安装与 Python 测试验证。重点解析了 CMake 中 Python 相关路径参数的设置差异,帮助开发者解决环境配置难题。
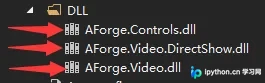
本文介绍如何使用 C# WinForm 结合 AForge.Video.FFMPEG 库实现实时视频捕捉。重点讲解如何加载摄像头设备、设置分辨率预览,并通过截取屏幕矩形区域的方式在照片上叠加文字水印,最后将处理后的图像按指定规则保存至本地目录。
本文深入解析 OpenCV C++ 中的图像形态学处理技术。详细阐述腐蚀与膨胀的基本原理及自定义实现方法,并演示如何通过 cv::morphologyEx 高效执行开运算、闭运算、顶帽变换、黑帽变换及形态学梯度等七种核心算法,附带完整代码与效果对比,助力数字图像处理开发。
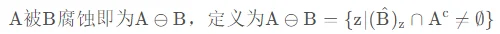
本文详细介绍如何使用C++和OpenCV库实现视频的本地读取与网络摄像头的实时捕获。通过VideoCapture类,演示了文件路径与设备索引的初始化方法、核心帧循环逻辑、关键属性参数设置(如分辨率与帧率),以及常见的环境配置问题排查,帮助开发者快速构建稳定的媒体处理程序。
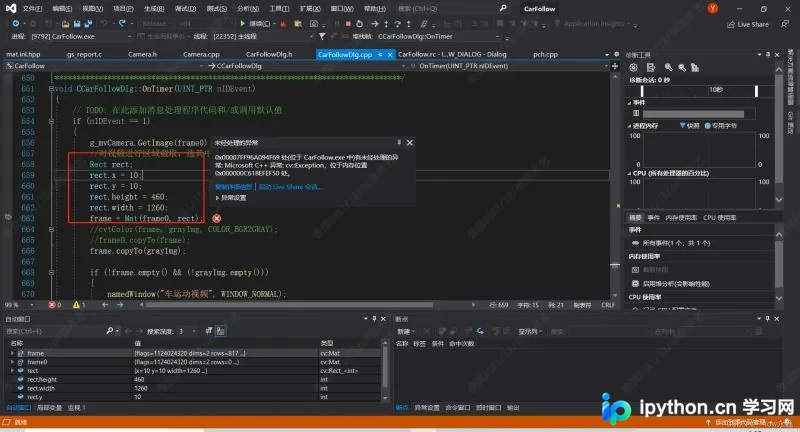
本文介绍在C++中使用OpenCV处理实时相机数据时,对Mat对象进行区域裁剪(ROI)导致程序崩溃的问题。根本原因在于相机驱动未成功返回数据时Mat为空。通过添加do-while循环检测frame.empty(),确保捕获到有效帧后再执行Rect截取操作,可有效避免此类异常。
本文介绍在C++中使用OpenCV库读取本地图片、显示窗口以及访问图像数据的基本方法。通过imread加载图片后,利用ptr函数按行获取像素指针,深入理解内存布局与颜色通道输出。代码包含完整的环境配置、错误检查逻辑及像素遍历示例,附带运行结果展示。