

C++ OpenCV从相机获取帧裁剪时报错的解决方法

在使用C++和OpenCV开发视觉应用时,开发者常遇到一个典型陷阱:本地视频文件可以正常读取并裁剪,而实时相机画面一旦进行区域提取就会引发内存或运行时错误。其核心原因往往是代码未在调用裁剪指令前检查摄像头回传的数据有效性,当相机未成功输出帧时,对空Mat对象进行操作会直接导致程序异常。
问题现象分析
在实际开发中,许多开发者会编写类似的逻辑来获取相机帧并进行图像处理:
g_mvCamera.GetImage(m_matCameraFrame);
// 开始OCR或其他处理
OCRImg();
如果直接将相机帧保存为图片(如使用 imwrite),通常不会报错,因为即使写入失败,程序也能继续运行。但在某些调试手段下,将相机帧先写入本地再重新读入,报错便会消失。这说明问题的本质不在于读写权限,而在于数据本身的完整性。
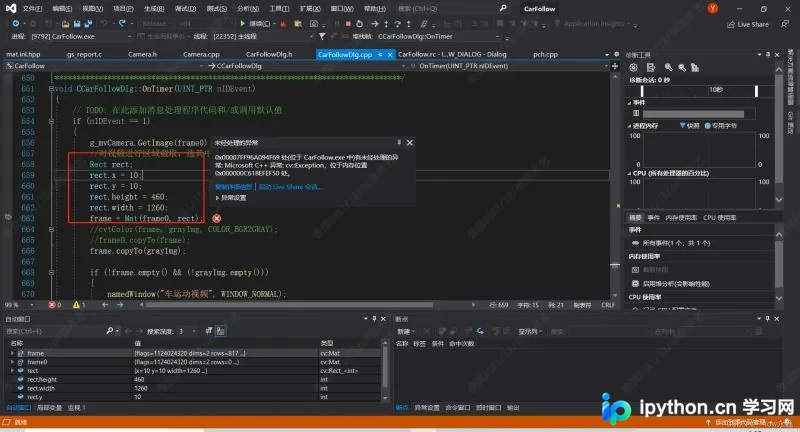
更明显的报错通常出现在图像裁剪操作中。例如,我们需要从全屏中提取特定感兴趣区域(ROI)进行处理:
g_mvCamera.GetImage(frame0);

// 对视频进行区域截取,选其中一部分进行处理
Rect rect;
rect.x = 0;
rect.y = 260;
rect.height = 680;
rect.width = 1260;
frame = Mat(frame0, rect); // 此处容易触发崩溃
当这段代码应用于本地视频文件时,运行平稳;但一旦应用于实时相机采集的画面,往往会在运行时刻抛出错误或闪退。这是因为相机在某些网络延迟、驱动占用或硬件唤醒阶段,可能无法立即返回有效的像素数据,此时 frame0 是一个空的Mat容器。
排查与定位
通过观察调试环境中的变量窗口,可以发现报错时的状态特征:frame0 虽然被赋值,但其内部尺寸为零或处于无效状态。
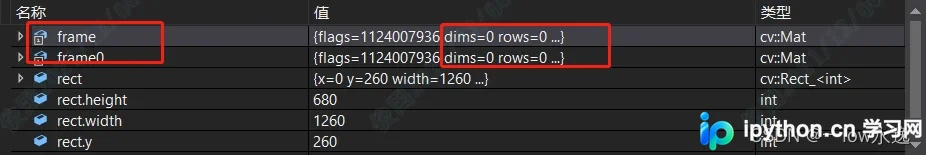
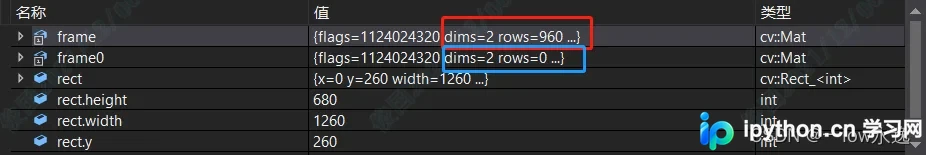
这就解释了为什么裁剪操作会失败——对一个不存在的矩阵指定偏移量(Rect)会导致非法的内存访问。
解决方案:增加帧有效性校验
要解决这一问题,关键在于建立“获取”与“处理”之间的安全屏障。必须在执行任何基于像素的计算或裁剪之前,验证当前帧是否为空。
最佳实践是使用循环结构阻塞处理流程,直到相机驱动程序成功推送一帧非空图像为止:
        do {
            g_mvCamera.GetImage(frame0);
        } while (frame0.empty());

        // 确认 frame0 不为空后,再进行区域截取
        Rect rect;
        rect.x = 0;
        rect.y = 260;
        rect.height = 680;
        rect.width = 1260;
        frame = Mat(frame0, rect); // 此时可安全运行
通过使用 do { ... } while (frame0.empty()) 这一模式,程序会持续轮询相机的数据接口。只有在 GetImage 接收到有效的内存数据块后,循环才会终止,随后才进入 ROI 提取阶段。这种方法极大地增强了C++计算机视觉项目的鲁棒性,尤其适用于工业视觉或高动态变化场景。
总结
以上就是C++ OpenCV读取相机帧裁剪时报错及通过空指针检测解决的详细内容,更多关于OpenCV相机数据采集优化的资料请关注本站其它相关文章!
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









