Python计算波峰波谷值的方法(极值点)
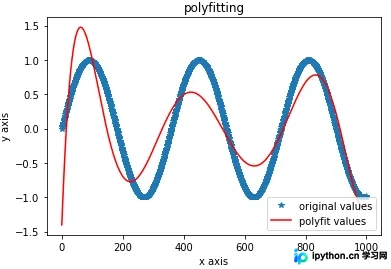
本文介绍在Python中计算波峰波谷值(极值点)的四种常用方法。通过scipy库的find_peaks检测极大值,利用np.polyder求导寻找导数为零的点,以及使用argrelextrema直接获取极大极小值索引。结合np.polyfit进行数据拟合,可灵活处理不同场景下的极值点定位需求。
2026-10-13
6

本文介绍在Python中计算波峰波谷值(极值点)的四种常用方法。通过scipy库的find_peaks检测极大值,利用np.polyder求导寻找导数为零的点,以及使用argrelextrema直接获取极大极小值索引。结合np.polyfit进行数据拟合,可灵活处理不同场景下的极值点定位需求。
本文详细介绍Python NumPy库中reshape、resize、swapaxes及flatten等数组变形函数的用法与区别。重点讲解将多个二维数组合并为三维数组的三种方法:直接构造、append重组及list转换,分析各方法的适用场景与性能差异,并提供完整代码示例。
本文详细介绍Python中random模块的核心函数,包括random.random、randint、randrange、choice、uniform等,并与numpy.random进行对比。通过具体代码实例,演示如何利用random.randrange和chr函数生成包含数字与字母的四位随机验证码,帮助开发者快速掌握随机数处理技巧。
本文详细介绍NumPy中常用的统计函数,包括计算数组沿指定轴的最小值和最大值的numpy.amin()与numpy.amax(),计算极差的numpy.ptp(),以及用于计算百分位数的numpy.percentile()。此外,还涵盖了标准差的计算原理及中位数、加权平均数和算术平均数的相关函数,帮助开发者高效进行数据统计分析。
本文介绍如何使用Python将点云数据投影到二维平面并进行可视化显示。通过计算坐标偏移与网格索引,筛选合法索引点,利用Numpy生成灰度图像,并结合PIL库进行展示。该方法适用于激光雷达等传感器数据的平面化处理与初步分析。
本文介绍在Python中利用NumPy广播机制,无需使用低效的for循环即可高效计算两组或多组矩形框之间的交并比(IoU)。通过向量化操作处理坐标数组,可显著提升大规模数据下的计算速度,并支持设定阈值筛选满足条件的索引。
本文详细介绍Python NumPy库中矩阵堆叠的核心函数。通过对比stack、vstack和hstack的用法,解析axis参数对堆叠维度的影响。结合代码示例展示二维数组的垂直与水平拼接效果,并探讨stack与concatenate函数的等价关系,帮助开发者高效处理数组操作。
本文详细介绍Python Numpy库的核心用法。涵盖ndarray对象的属性获取、多种数组创建方式(如array、zeros、arange)、矩阵算术与通函数运算,以及多维数组的索引、切片、维度重塑、合并拆分和复制机制,帮助开发者高效处理科学计算数据。
本文介绍如何使用Python和NumPy库生成随机十六进制颜色代码。通过构建包含数字0-9和字母A-F的字符数组,利用随机索引选取字符并拼接为以#开头的6位颜色值。文章包含完整代码示例及关于字符转换、列表与元组区别的简要说明,适用于需要批量生成随机背景色或UI设计元素的技术场景。
本文深入解析 Python NumPy 中数组复制的三种核心机制:无复制(引用传递)、视图(浅拷贝)及深拷贝。通过具体代码示例,详细对比了不同复制方式对原数组形状和数据的影响,帮助开发者避免常见的内存共享误区,掌握高效的数据处理技巧。
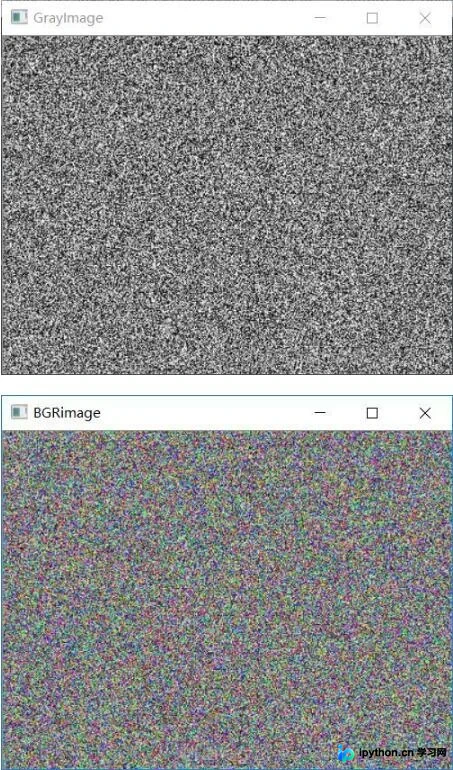
本文介绍如何使用 Python 的 OpenCV 和 NumPy 库,将随机生成的字节数组转换为可视化的灰度图和彩色图像。通过 bytearray 生成原始数据,利用 numpy.array 转换类型,并借助 reshape 调整维度,最终通过 cv.imshow 显示结果。
本文详解如何利用Python将普通照片转换为字符画。通过PIL库打开并转换图像为灰度模式,结合NumPy进行高效的分辨率调整、反白处理及灰度映射。文章提供了完整的代码示例,展示如何将像素值映射为特定字符并在终端或文件中输出,适用于技术爱好者和开发者探索编程与艺术的结合。