

Python实现何凯明暗通道去雾算法完整代码与优化
本文提供了基于何凯明博士理论的Python暗通道去雾算法完整实现,代码仅60余行且含详细注释。重点解析了计算密集的最小值滤波环节,指出纯Python实现的性能瓶颈,并建议通过C语言扩展或调用OpenCV的erode函数进行优化。文章附带运行效果对比,展示了从原图到去雾后图像的显著改善,适合希望快速掌握该算法原理及工程落地的开发者参考。
2026-10-14
7

本文提供了基于何凯明博士理论的Python暗通道去雾算法完整实现,代码仅60余行且含详细注释。重点解析了计算密集的最小值滤波环节,指出纯Python实现的性能瓶颈,并建议通过C语言扩展或调用OpenCV的erode函数进行优化。文章附带运行效果对比,展示了从原图到去雾后图像的显著改善,适合希望快速掌握该算法原理及工程落地的开发者参考。
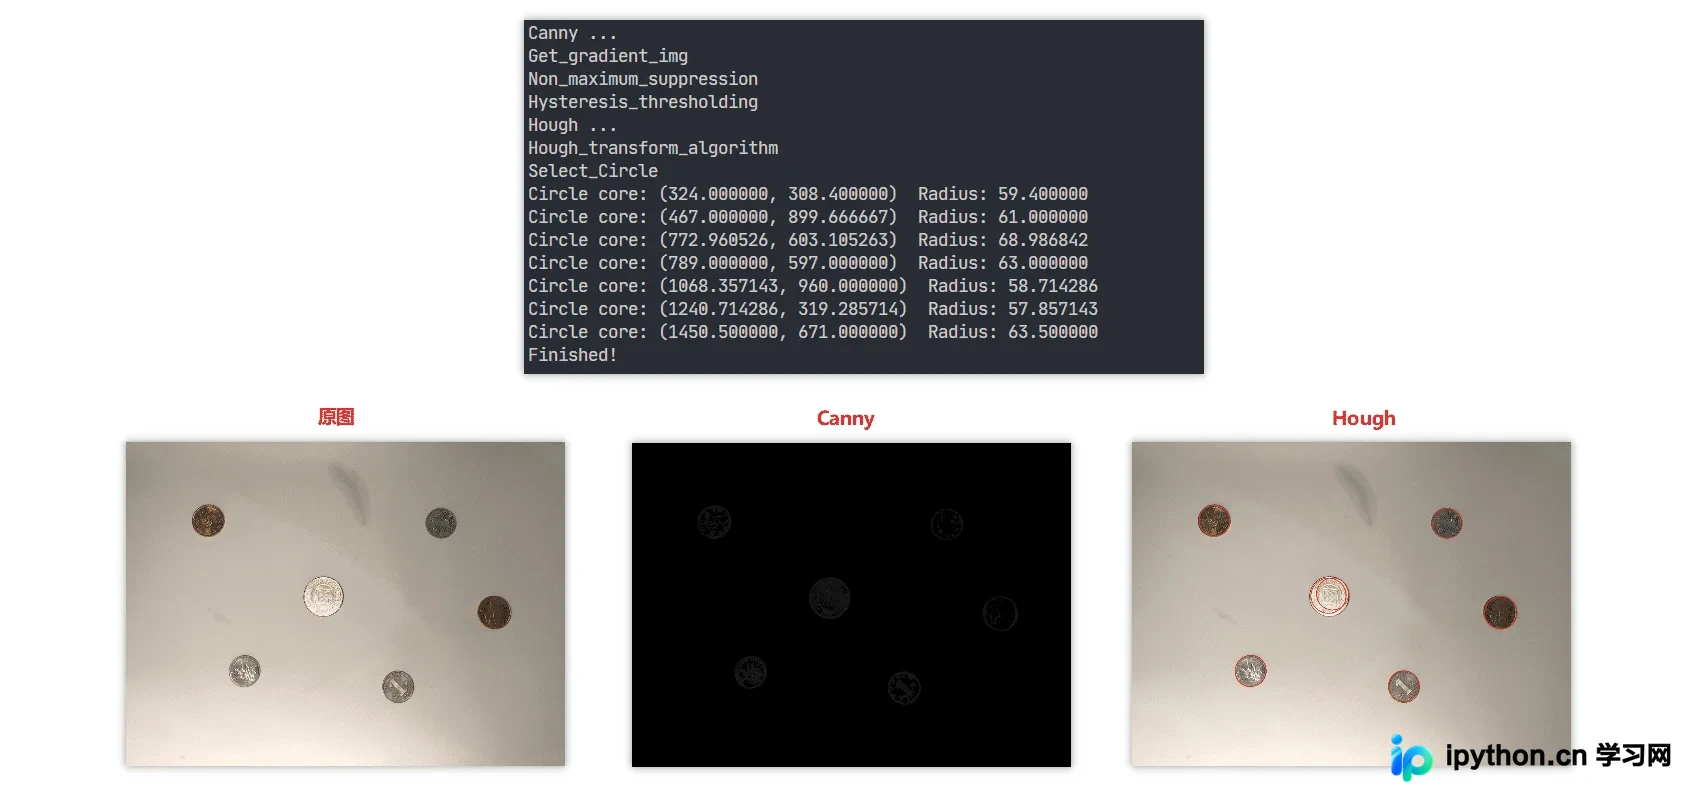
本文详细介绍如何使用Python和OpenCV实现钱币定位系统。通过自定义Canny类进行边缘检测,并利用Hough变换在三维空间投票拟合圆形,最终输出圆心坐标与半径。代码包含完整的类定义、参数设置及调用示例,适用于图像处理和算法学习参考。
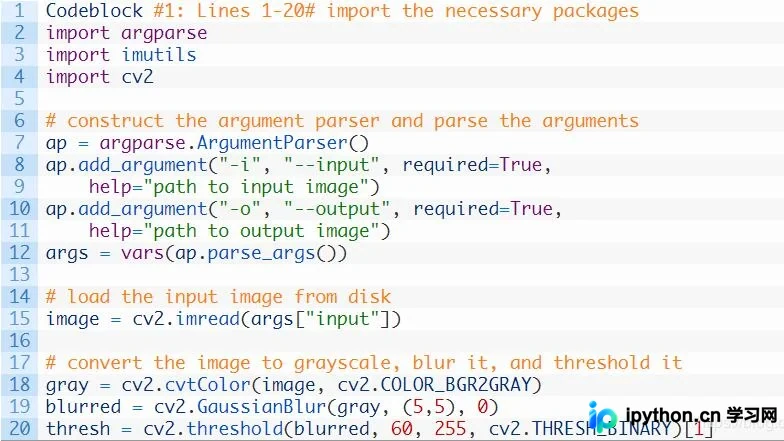
本文介绍如何在Python中使用argparse库解析命令行参数,实现动态指定输入与输出图片路径。结合OpenCV进行灰度转换、高斯模糊及阈值处理,提取图像轮廓并统计形状数量,最终将结果写入指定路径。
本文介绍如何使用Python的PIL、NumPy和Shutil库,通过计算图像灰度值总和来统计并筛选图片。核心逻辑是遍历指定目录下的所有图片,计算其像素数组在特定灰度区间(256-512)的和,并与预设的平均阈值进行比较。若超过阈值,则将图片复制至目标目录并删除原文件,从而实现基于灰度特征的批量处理。
本文介绍如何利用OpenCV和Qt QImage遍历图片像素点,统计指定颜色(如黑色)在图像中的占比。通过对比BGR通道数值判断像素是否属于目标颜色,计算其占总像素的比例,从而判断摄像头是否被物体遮挡。同时提供语义分割项目中统计多类别图片比例的Python实现思路与代码示例。
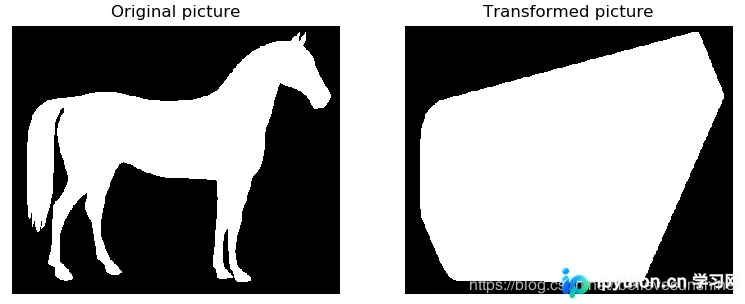
本文介绍如何使用Python的skimage库计算二值图像的凸壳。通过convex_hull_image函数,可获取包围白色区域的最小凸多边形像素集合。文中提供了完整的代码示例,包括图像读取、反转处理及结果可视化,帮助开发者快速掌握凸壳算法在图像处理中的应用。
本文深入解析Python中re模块的核心正则处理函数。详细讲解re.match与re.search在匹配位置上的差异,介绍re.compile生成正则对象以优化性能的方法。同时涵盖findall、finditer获取所有匹配项,以及split和sub进行字符串分割与替换的高级用法,配合代码示例说明参数flags及贪婪非贪婪匹配机制。
本文详解Python中PIL Image与NumPy Ndarray的相互转换方法,对比keras相关API实现。重点分析np.array与np.asarray在内存拷贝行为上的差异,通过源码揭示img_to_array与array_to_img的实现原理,帮助开发者在模型处理中优化内存使用。
本文详解如何在Python3环境中使用腾讯云OCR服务提取图片文字。内容涵盖百度与腾讯OCR的效果对比、免费额度说明、账号注册与密钥申请流程,以及通过pip安装SDK和具体代码实现示例,帮助用户快速完成接口集成。
本文详解如何在TensorFlow中将8x8个32x32图像块重组为256x256图像。核心步骤包括利用tf.reshape调整维度,通过tf.concat进行行列拼接,以及处理batch_size维度时结合list与tf.stack。文章还指出了TensorFlow中直接赋值报错的解决方案,提供完整代码示例供深度学习开发者参考。
本文介绍如何使用Python OpenCV库中的copyMakeBorder函数对图像进行边缘扩充。详细解析了BORDER_REPLICATE(复制边界)、BORDER_REFLECT(反射/轴对称)以及BORDER_CONSTANT(常数填充)三种常见填充模式的实现方法与参数配置,适用于模型训练前的数据预处理场景。
本文通过Python OpenCV库演示图像BGR通道的分离与合并操作。利用cv2.split函数将图像拆分为蓝、绿、红三个单通道,再通过cv2.merge函数重新组合。代码包含完整的图像读取、窗口显示及按键等待逻辑,适用于基础图像处理学习。