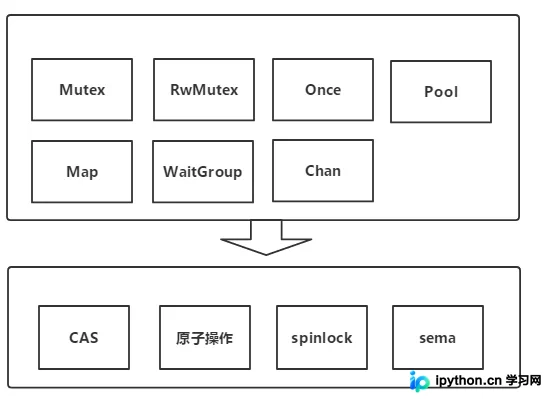
Golang Mutex锁原理:从CAS自旋到饥饿模式演进
本文深入解析Golang sync.Mutex的实现机制,梳理其从基础互斥锁到引入自旋优化,再到解决优先级反转的饥饿模式的演进历程。文章通过拆解state状态位定义及Lock/Unlock源码逻辑,阐明CAS原子操作、信号量(semacquire)调度及goroutine唤醒策略,帮助开发者理解高并发场景下锁的性能表现与选择依据。
2026-10-16
6

本文深入解析Golang sync.Mutex的实现机制,梳理其从基础互斥锁到引入自旋优化,再到解决优先级反转的饥饿模式的演进历程。文章通过拆解state状态位定义及Lock/Unlock源码逻辑,阐明CAS原子操作、信号量(semacquire)调度及goroutine唤醒策略,帮助开发者理解高并发场景下锁的性能表现与选择依据。
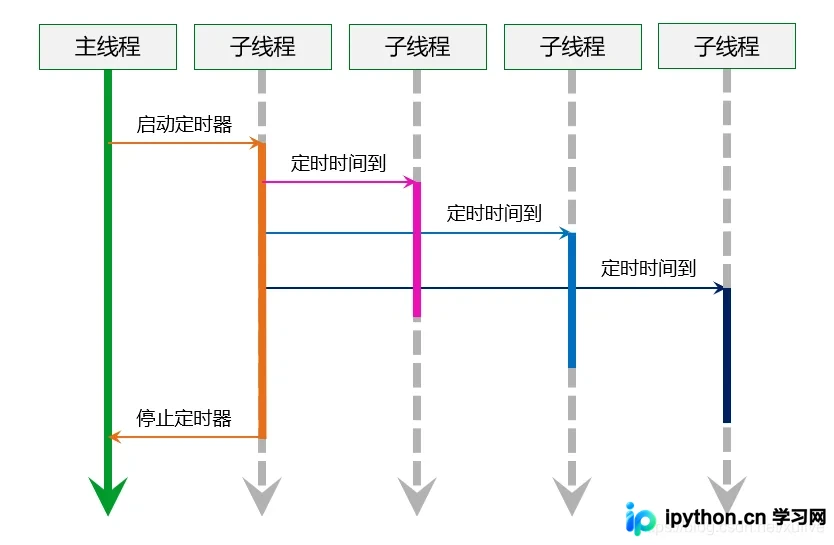
本文深入分析Python标准库中threading.Timer在连续定时任务中的误差累计缺陷,并介绍一种自定义PyTimer类。该实现支持单次与连续定时,采用多线程非阻塞执行,通过动态调整休眠时间将误差控制在10毫秒级别且不累计,满足高精度定时需求。
本文针对Python中使用JAX进行GPU计算时出现的显存无法释放问题,分析了即使设置XLA_PYTHON_CLIENT_PREALLOCATE=false及执行del操作后显存仍被占用的现象。通过引入multiprocessing模块,将GPU计算封装在子进程中,利用进程结束自动释放显存的机制,有效解决了僵尸显存占用问题,同时保留了函数返回值供后续使用。
本文详细解析了如何在C#中使用CAS(比较并交换)操作构建高性能无锁数据结构。通过对比传统锁机制,阐述了CAS的原子性与无阻塞优势。文章提供了线程安全计数器及基于链表节点的并发队列两个完整代码示例,展示利用Interlocked.CompareExchange配合自旋重试处理并发冲突的标准模式。
本文详细介绍Go语言中用于goroutine间通信的核心机制——通道(Channel)。内容涵盖通道的创建语法、指定数据类型,演示数据的发送与接收操作(包括阻塞与非阻塞方式),并通过一个倒计时的完整代码示例,展示如何利用range循环处理并发数据流,帮助开发者快速掌握Golang并发基础。
Java中创建线程主要有继承Thread类、实现Runnable接口及使用Lambda表达式、以及通过Callable结合FutureTask获取返回值。文章详细解析了每种方式的具体代码实现、适用场景及优缺点,推荐使用JDK8+的Lambda简化代码,需要返回值则选用Callable。
本文深入解析Python中守护线程与非守护线程的核心区别。通过对比主线程退出时子线程的行为,说明非守护线程会等待任务完成,而守护线程会随主线程立即终止。文章提供了使用[[wp:a1]]属性设置守护线程的代码示例,并强调必须在启动前配置,同时提醒注意异常处理对程序稳定性的影响。
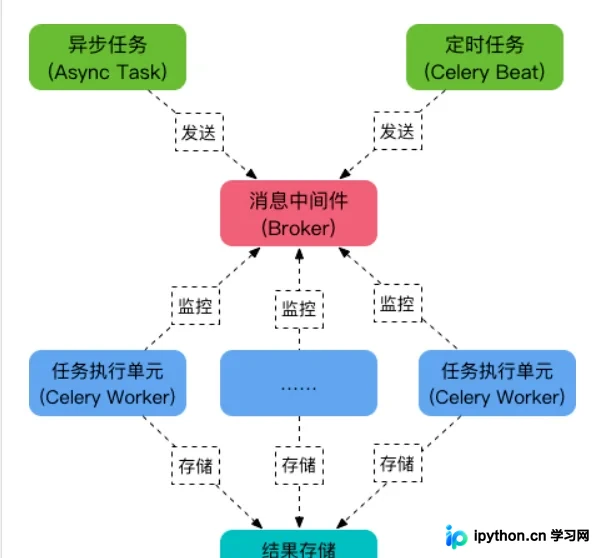
本文详细讲解如何在 Python 中使用 Celery 实现定时任务。通过配置 Redis 中间件和 Celery Beat 进程,实现周期性或固定间隔的任务触发。涵盖环境搭建、配置文件编写(如 crontab 和 timedelta 设置)、Worker 与 Beat 启动命令及结果验证,帮助开发者快速掌握 Celery 定时调度机制。
本文详细解析Java JDK1.5提供的三个关键线程协作类:用于等待多个子线程完成的CountDownLatch,用于固定线程数达到屏障点后执行回调的CyclicBarrier,以及控制并发访问资源数量的信号灯Semaphore。通过代码示例展示各工具的具体应用场景与操作逻辑。
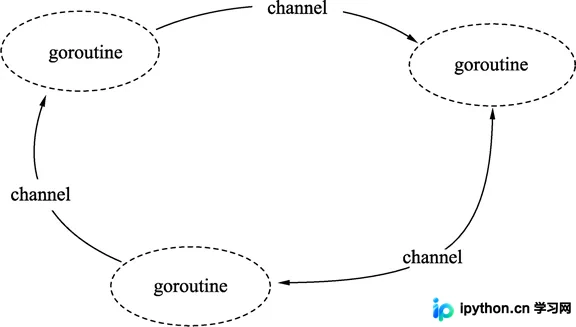
本文深入剖析 Go 语言基于 CSP(通信顺序进程)模型的并发机制,详细解释 Channel 的同步与消息传递方式,以及 Goroutine 的实际运行特性。同时揭示 M-P-G 调度器的底层工作原理,帮助用户理解 Golang 如何实现高效的轻量级并发处理。
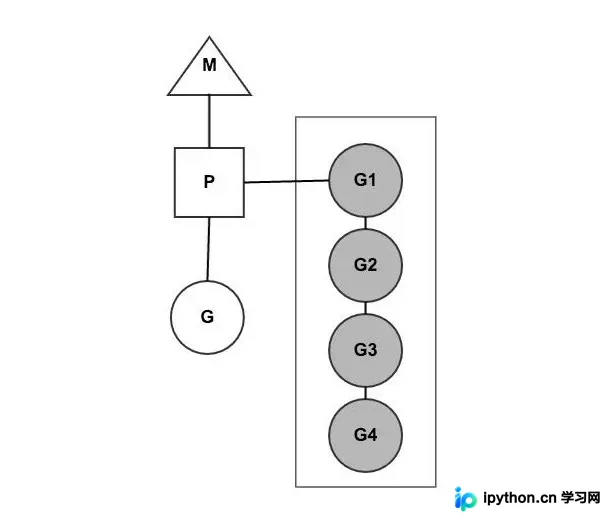
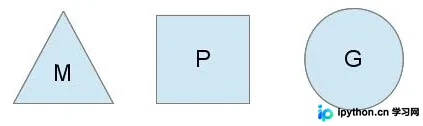
本文详细解析Go语言的CSP(通信顺序进程)并发模型及其底层MPG调度机制。通过对比并发与并行,阐述M(机器线程)、P(处理器上下文)和G(协程)三者如何协作。重点讲解系统调用时的P置换、工作窃取算法以及GOMAXPROCS对并发性能的影响,帮助开发者掌握Go高并发设计的核心逻辑。
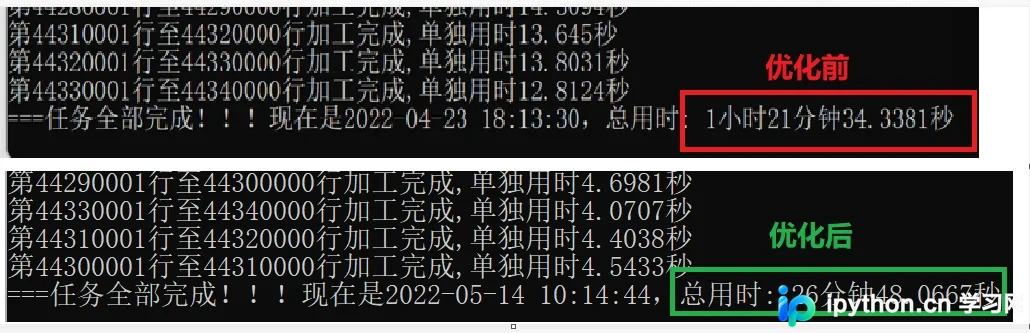
本文深入解析Python处理海量且逻辑复杂的CSV文件方案。针对千万级数据,采用分批读取、多进程计算与多线程I/O结合策略,利用chunksize与category类型优化内存。通过类对象映射、遍历算法重构及NumPy函数加速,显著提升处理效率,实现从小时级到分钟级的性能跨越。