

Python+OpenCV实现表面缺陷检测
本文介绍使用Python结合OpenCV库进行精密器件表面缺陷检测的方法。核心流程包括图像二值化去噪、形态学腐蚀与膨胀操作以增强特征,随后进行轮廓检测并筛选符合面积阈值的缺陷区域。通过多阶段处理提高检测精度,最终绘制出缺陷轮廓。
2026-10-15
8

本文介绍使用Python结合OpenCV库进行精密器件表面缺陷检测的方法。核心流程包括图像二值化去噪、形态学腐蚀与膨胀操作以增强特征,随后进行轮廓检测并筛选符合面积阈值的缺陷区域。通过多阶段处理提高检测精度,最终绘制出缺陷轮廓。
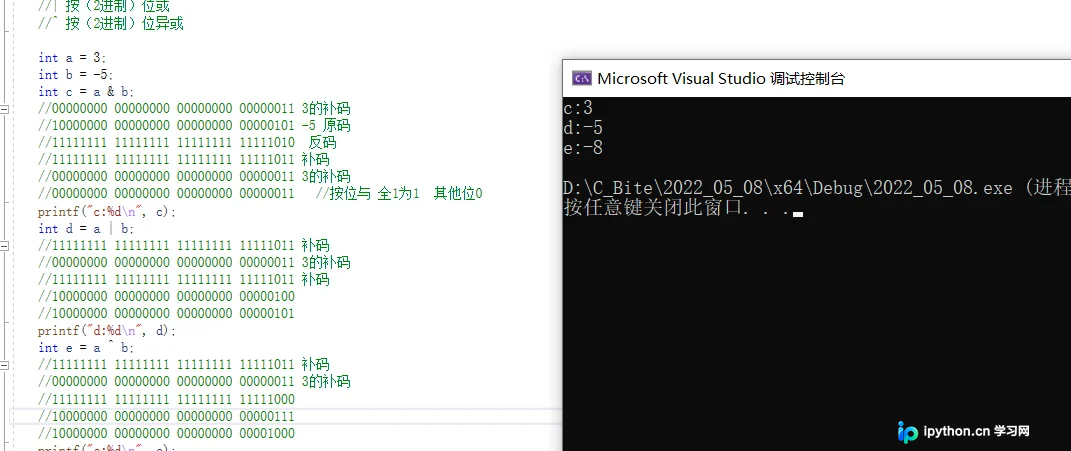
本文深入解析C语言各类操作符的使用规则,涵盖算术、移位、位运算、赋值及逻辑运算符。通过具体代码示例与经典面试题(如异或交换变量、逻辑短路效应),详细演示整除与浮点除法区别、左右移位的内存表现、按位操作原理及逗号表达式的执行顺序,助读者掌握底层操作细节并规避常见编程陷阱。
本文详细介绍Python中七种图像增强算法的实现,包括直方图均衡化、拉普拉斯算子、对数变换、伽马变换、CLAHE以及Retinex的SSR和MSR方法。通过OpenCV和NumPy库,针对低对比度、过曝或细节模糊的图像提供具体的代码示例与效果分析,帮助开发者掌握不同场景下的最佳增强策略。
本文详细介绍利用Python进行图像增强的多种技术手段,重点解析中值滤波去除椒盐噪声、Gamma校正调整亮度以及对比度提升的具体实现。通过结合OpenCV与scikit-image库,展示从原始图像读取、多步处理到最终效果对比的完整代码流程,帮助开发者掌握改善图像视觉质量的核心方法。
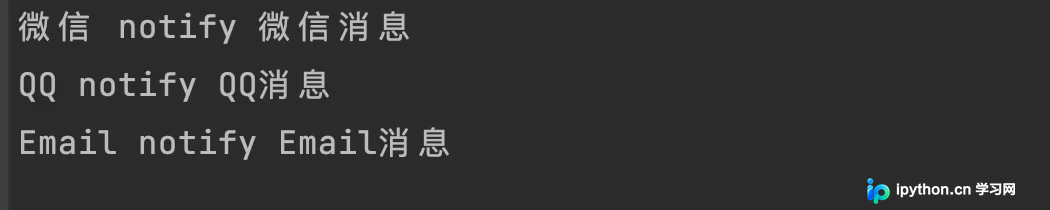
本文解析Go语言中通过接口实现多态的核心机制。通过定义通用接口Notifer并创建不同结构体(如WechatNotifier)实现该接口,展示如何在无需预先指定具体类型的情况下调用差异化方法。文章包含完整的代码示例与运行结果分析,帮助开发者掌握动态绑定与抽象设计的实际应用。
本文深入解析Python3中map、reduce及filter三个高阶函数的用法。通过lambda表达式简化匿名函数定义,结合具体代码实例演示如何利用map进行序列映射、reduce进行累积计算,并对比filter的过滤功能。文章涵盖单/多序列处理、初始值设置及常见注意事项,帮助开发者写出更简洁高效的Python代码。
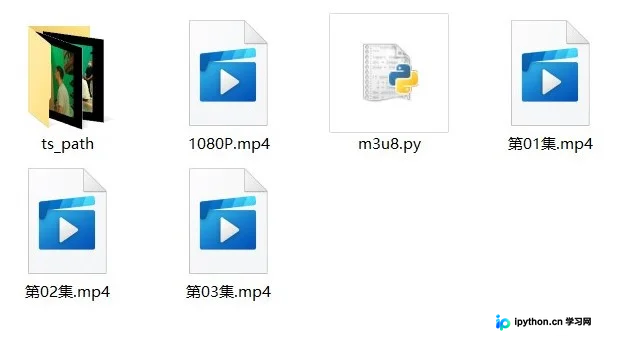
本文详细解析M3U8视频播放原理,介绍如何利用Python脚本抓取.m3u8索引文件及对应的.ts分片文件。通过requests库获取资源链接,结合os系统命令将多个小体积.ts文件合并为完整的mp4视频。文章提供具体操作步骤、代码示例及注意事项,适用于Windows环境下对特定网站视频资源的抓取与本地保存。
本文详细介绍C++中缺省参数的概念、分类及核心使用规范。通过对比全缺省与半缺省参数,阐明从右向左连续赋值的强制规则,并重点解析声明与定义分离时的最佳实践,帮助开发者避免编译错误。
本文详解如何在Python爬虫中通过百度智能云文字识别API解决图片验证码问题。内容涵盖从创建应用获取凭证、安装baidu-aip库,到使用Pillow库进行图像二值化预处理以提高识别率,最后调用handwriting接口完成自动登录的全过程。
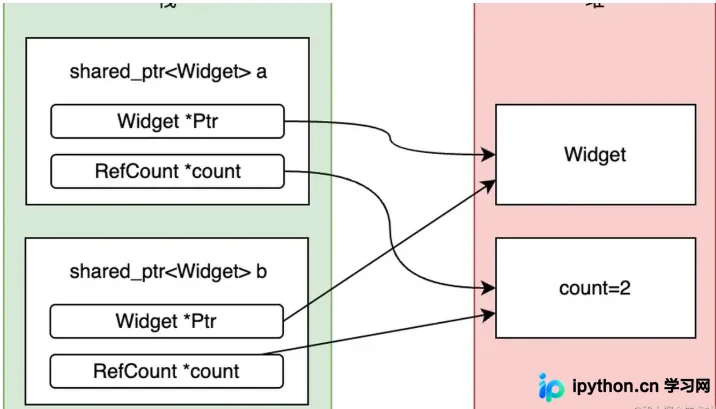
本文深入解析C++智能指针shared_ptr与unique_ptr的互转机制。由于语义限制,unique_ptr可通过move安全转为shared_ptr,而shared_ptr因共享所有权特性无法转换为独占的unique_ptr。文章结合底层内存结构与引用计数原理,阐明“严格条件可转宽松条件”的核心原则,帮助开发者规避所有权冲突导致的内存错误。
本文详细解析Python3中map、reduce和filter三个高阶函数的用法。map用于序列映射,返回迭代器;filter用于条件过滤;reduce需引入functools模块进行累积计算。文章通过具体代码示例展示了单参数、多参数及lambda匿名函数的结合使用,帮助开发者写出更简洁的代码。
本文详细讲解Go语言中如何通过json.Unmarshal将JSON字符串解析为结构体。内容涵盖基本类型、指针引用以及带有空格等特殊字符的复杂字段映射,配合完整代码示例展示结构体定义和反序列化流程,帮助开发者掌握处理复杂JSON数据的核心技巧。