

ROS2各版本支持的Python版本对照与升级建议
全面梳理ROS2各发行版与Python版本的官方对应矩阵,深入解析底层ABI绑定机制,并提供从系统升级、代码适配到混合环境解耦的实操建议。
在ROS 2机器人开发中,Python版本并非可以独立自由切换的组件,而是与具体的ROS 2发行版及底层Ubuntu操作系统紧密绑定的核心基石。本文直接给出官方标准对应矩阵,深入解析底层绑定机制,并针对版本迭代、依赖冲突及算法迁移提供四步平滑升级路径与异构解耦方案。
一、ROS2与Python版本对应关系一览
根据ROS 2的设计规范(REP 2000),官方发布的二进制安装包(APT源)直接以各目标Ubuntu长期支持版本自带的默认Python解释器为基准进行编译构建。这意味着系统级安装的ROS 2核心库(如 rclpy)均采用对应操作系统的默认Python ABI(应用二进制接口)。
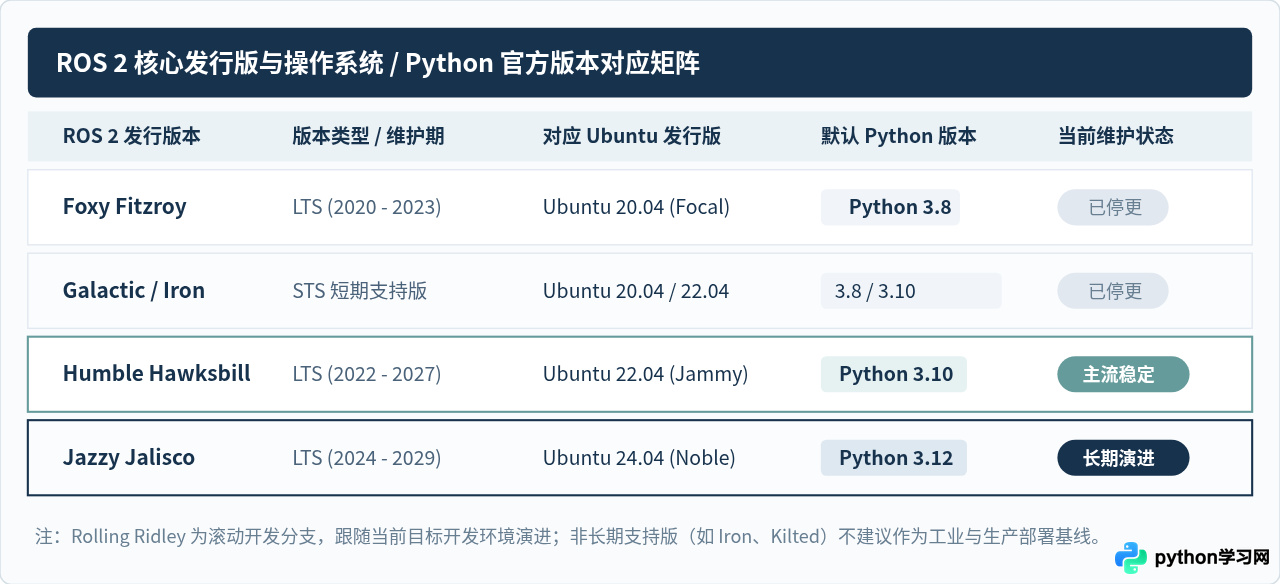
下表详细列出了各主要发行版的技术细节及环境信息,供读者选型查阅:
| ROS 2 发行版 | 发布时间 | 生命周期状态 | 基准操作系统 | 绑定 Python 版本 | 典型生产适用性 |
|---|---|---|---|---|---|
| Foxy Fitzroy | 2020年06月 | 已于2023年5月终止 (EOL) | Ubuntu 20.04 LTS | Python 3.8 | 遗留存量设备维护,不建议新立项 |
| Galactic Geochelone | 2021年05月 | 已终止 (EOL) | Ubuntu 20.04 LTS | Python 3.8 | 短期版本,已完全归档 |
| Humble Hawksbill | 2022年05月 | 在保 (支持至2027年5月) | Ubuntu 22.04 LTS | Python 3.10 | 当前工业界成熟度最高、驱动支持最全的首选版本 |
| Iron Irwini | 2023年05月 | 已于2024年11月终止 | Ubuntu 22.04 LTS | Python 3.10 | 短期过渡版,建议向 Jazzy 迁移 |
| Jazzy Jalisco | 2024年05月 | 在保 (支持至2029年5月) | Ubuntu 24.04 LTS | Python 3.12 | 适合采用新硬件、新内核及 Python 3.12 新特性的项目 |
| Rolling Ridley | 持续滚动 | 持续开发滚动分支 | Ubuntu 最新目标环境 | Python 3.12+ | 仅用于测试 upstream 贡献与前沿开发 |
二、为什么ROS2不能直接更换Python版本?底层绑定机制解析
在常规Python开发中,通过 pyenv、conda 或直接修改 /usr/bin/python3 软链接切换版本十分常见。但在已安装二进制包的ROS 2环境中,强行更换Python版本通常会导致整个ROS 2功能包瘫痪,甚至引发操作系统包管理系统故障。
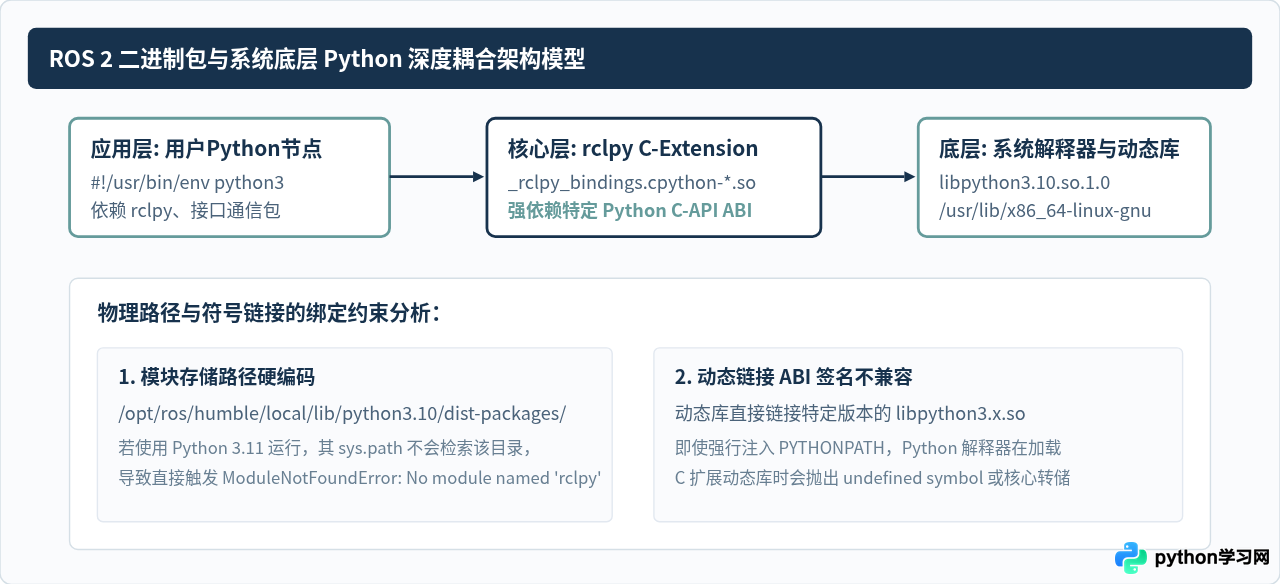
深度绑定的原因主要来自以下三个层面:
- C扩展库与ABI限制:ROS 2的核心客户端库
rclpy并非纯Python实现,而是对底层C语言库rcl的封装。这一封装通过Python C-API编写,最终编译为形如_rclpy_bindings.cpython-310-x86_64-linux-gnu.so的动态链接库。不同Python次版本(如 3.10 与 3.12)之间的内部结构体与ABI定义存在差异,无法直接跨版本加载。 - 安装目录结构与sys.path:通过APT安装的ROS 2 Python模块均存放于
/opt/ros/<distro>/lib/python3.x/site-packages或/opt/ros/<distro>/local/lib/python3.x/dist-packages中。当解释器版本不一致时,Python默认不会加载这些目录。 - Ubuntu系统级工具依赖:在Ubuntu系统中,包管理器
apt、cloud-init等核心运维脚本严格依赖系统原生/usr/bin/python3。修改系统默认软链接将破坏系统环境,甚至导致终端或包管理器无法启动。
三、跨版本升级操作步骤:从旧版本到Humble/Jazzy的标准迁移
当需要从已过期的版本(如 Foxy / Galactic)升级到当前的 LTS 版本(如 Humble 或 Jazzy)时,最稳健的做法是跟随操作系统整体迁移,并同步完成 Python 代码的语法与打包机制适配。具体实施分为以下四个标准步骤:
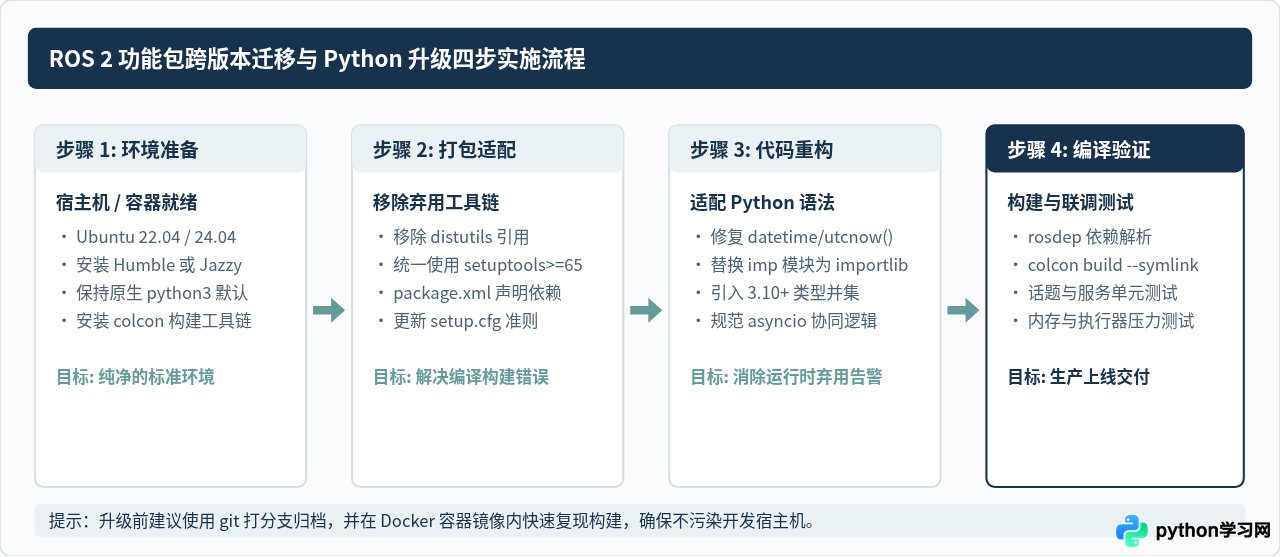
1. 关键打包文件适配:解决 setuptools 与 distutils 弃用报错
在升级到 Python 3.12(Jazzy)时,Python 官方彻底移除了内置的 distutils 模块。很多在 Foxy 或早期 Humble 下编写的 setup.py 会在 Jazzy 下直接报错 ModuleNotFoundError: No module named 'distutils'。
标准修复方案是将打包依赖完全迁移至现代 setuptools:
# setup.py 规范化编写示例
from setuptools import find_packages, setup
import os
from glob import glob

package_name = 'demo_sensor_pkg'

setup(
    name=package_name,
    version='0.2.0',
    packages=find_packages(exclude=['test']),
    data_files=[
        ('share/ament_index/resource_index/packages', ['resource/' + package_name]),
        ('share/' + package_name, ['package.xml']),
        (os.path.join('share', package_name, 'launch'), glob('launch/*.launch.py')),
    ],
    install_requires=['setuptools'],
    zip_safe=True,
    maintainer='Robotics Dev',
    maintainer_email='dev@example.com',
    description='ROS2 Python Migration Demo',
    license='Apache-2.0',
    tests_require=['pytest'],
    entry_points={
        'colcon_core.environment_variable': [],
        'console_scripts': [
            'sensor_node = demo_sensor_pkg.sensor_node:main',
        ],
    },
)
2. Python 语言层面的语法升级与清理
在迁移至 Python 3.10 及 3.12 时,以下核心 API 的变更必须在代码中完成替换:
- 时间戳处理:Python 3.12 弃用了
datetime.datetime.utcnow(),应改用datetime.datetime.now(datetime.timezone.utc)。 - 动态模块加载:严禁使用早期的
imp模块,统一使用importlib。 - 类型标注利用:在 3.10+ 中,推荐将冗长的
typing.Union[int, str]简写为int | str,提升节点回调代码的可读性与现代静态检查支持。
四、当算法依赖新版Python时的异构解耦方案
在自动驾驶和具身智能项目中,常常面临现实矛盾:控制层与底盘驱动依赖成熟稳定的 ROS 2 Humble(Python 3.10),而上层感知算法(如最新的视觉大模型、PyTorch 框架)要求 Python 3.11 或 3.12。强行在 Humble 中修改系统 Python 会损坏系统环境,此时应采用架构解耦方案。
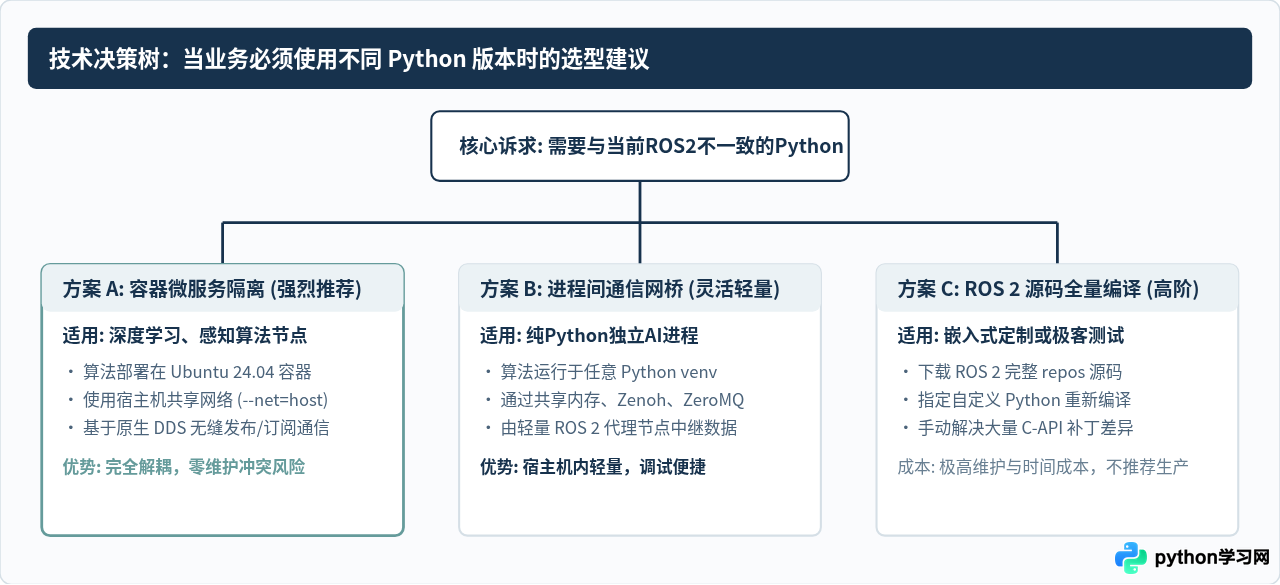
--net=host 与 --ipc=host),通过 DDS 协议与宿主机上的 Humble 驱动节点透明通信,既保持了底盘环境的绝对稳定性,又赋予了上层算法自由演进的空间。
五、常见问题排查与关键避坑清单
-
现象:修改
/usr/bin/python3软链接后,ros2 run抛出ModuleNotFoundError: No module named 'rclpy'。
原因:新软链接指向的解释器不会加载/opt/ros/<distro>/下原解释器的 dist-packages 目录。
解决办法:立即恢复/usr/bin/python3为系统默认版本(Ubuntu 20.04 对应 python3.8,Ubuntu 22.04 对应 python3.10)。 -
现象:在已激活的 conda 环境中执行
colcon build失败或节点无法启动。
原因:Conda 环境修改了PATH、PYTHONPATH和LD_LIBRARY_PATH,使得构建工具尝试混合调用 Conda 内的 Python 与系统级的 ROS 2 动态库,导致符号冲突。
解决办法:在终端中执行conda deactivate,确保在纯净的系统 shell 环境变量下构建和启动 ROS 2 核心工作空间。 -
现象:Jazzy 构建 Python 节点时报
error: invalid command 'bdist_wheel'或找不到模块。
原因:Python 3.12 移除了标准构建后门,缺少现代打包环境依赖。
解决办法:通过 APT 安装官方打包支持组件:sudo apt update && sudo apt install python3-setuptools python3-colcon-common-extensions python3-pip
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









