

怎么用Python求矩阵的逆、行列式与特征值
详细讲解如何在Python中使用NumPy线性代数模块(numpy.linalg)计算方阵的行列式、逆矩阵以及特征值与特征向量,并解析常见报错、浮点精度陷阱与工程实践决策。
在 Python 中求解矩阵的逆、行列式与特征值,最标准、高效的通用方案是使用科学计算库 NumPy 的线性代数子模块 numpy.linalg。调用 np.linalg.det() 可计算行列式,调用 np.linalg.inv() 可计算逆矩阵,调用 np.linalg.eig() 可同时获取特征值与特征向量。理解这些工具的核心在于掌握其前置条件、返回值结构与浮点精度边界,从而在科学计算和工程开发中避免常见的静默错误与数值异常。
一、运算基础:准备方阵与引入模块
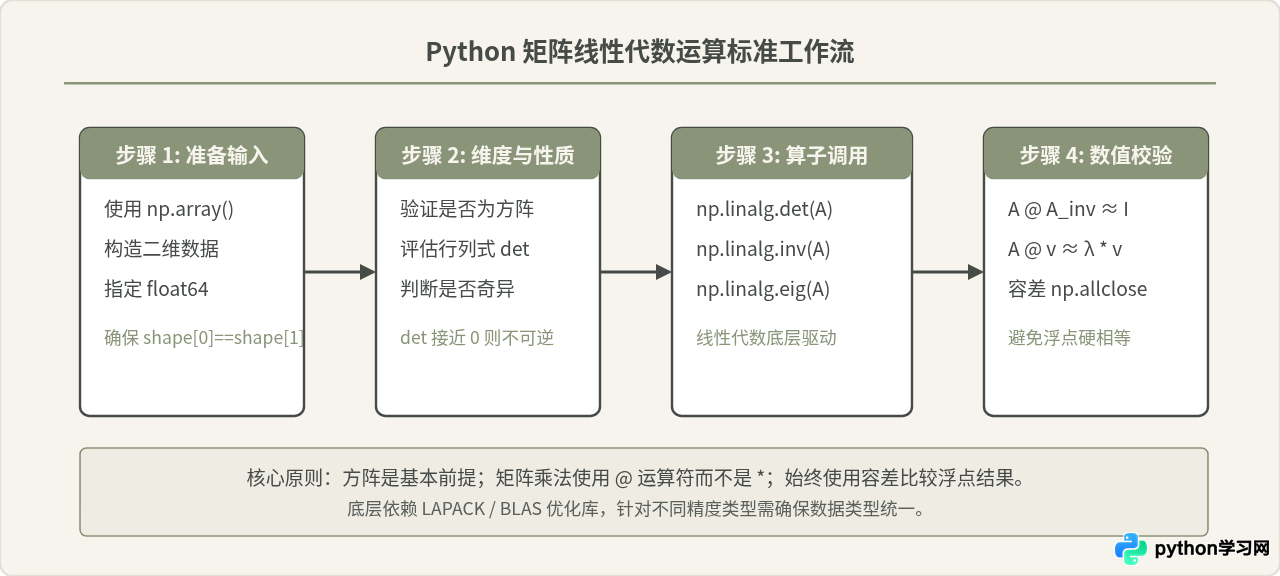
无论求逆、行列式还是特征值,这些概念在线性代数中均严格定义于方阵(行数与列数相等的二维矩阵)。在 Python 中,建议统一使用 numpy.array 构造双精度浮点型二维数组。
import numpy as np

# 构造一个 3x3 维度的双精度浮点方阵 A
A = np.array([
    [2.0, 1.0, 0.0],
    [1.0, 3.0, 1.0],
    [0.0, 1.0, 2.0]
], dtype=np.float64)

print("矩阵维度:", A.shape)
print("矩阵内容:\n", A)
在执行任何高阶线性代数运算前,确认矩阵为二维且 A.shape[0] == A.shape[1] 是基础防护。如果传入非方阵,NumPy 会在调用 inv() 或 det() 时直接抛出 LinAlgError 异常。
二、计算矩阵的行列式(Determinant)
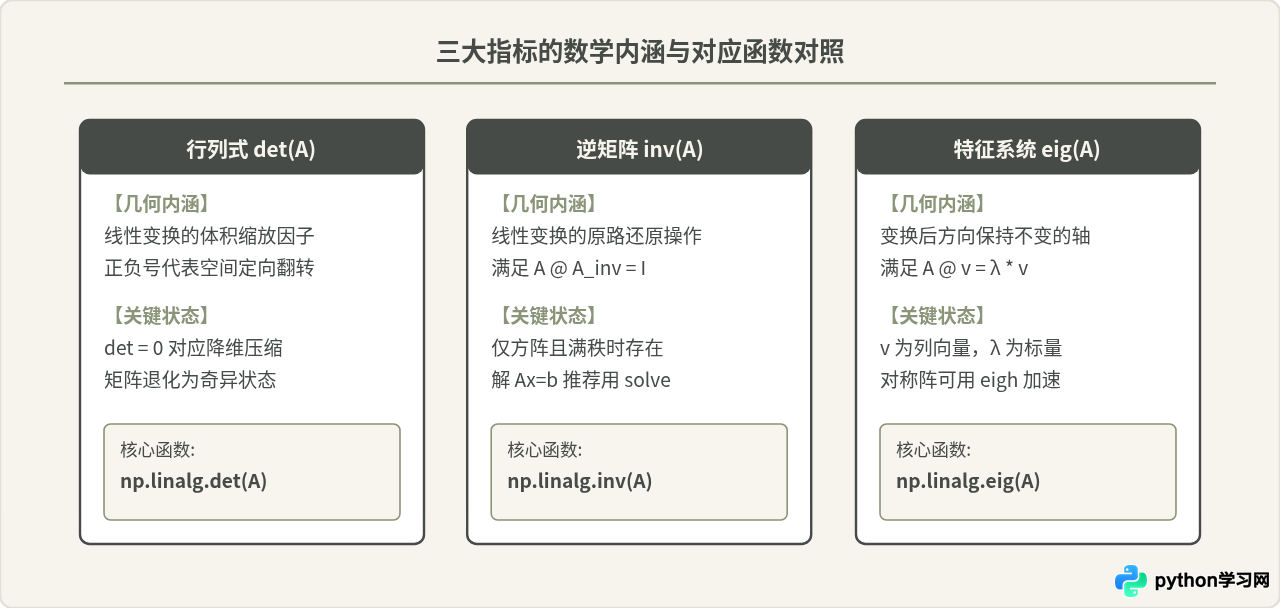
矩阵的行列式在几何上代表线性变换对空间“体积”(二维对应面积,三维对应体积)的缩放倍率。若行列式为 0,说明变换将空间压缩到了更低维度,此时矩阵不可逆。
1. 基本求解方法
使用 np.linalg.det() 函数即可快速求解:
import numpy as np

M = np.array([
    [1.0, 2.0],
    [3.0, 4.0]
])

# 计算行列式:1*4 - 2*3 = -2.0
det_M = np.linalg.det(M)
print("示例输出 行列式:", det_M)
# 示例输出 行列式: -2.0000000000000004
2. 浮点数陷阱与判断方法
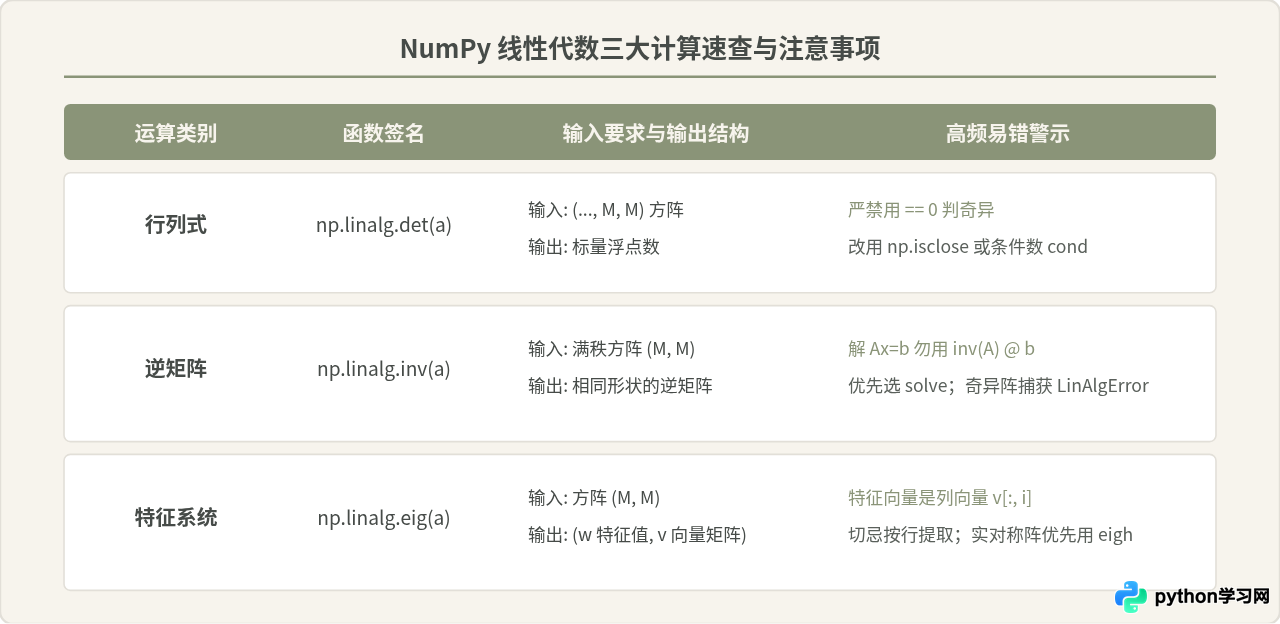
在计算机数值计算中,浮点运算存在有限精度舍入误差。理论上行列式为 0 的奇异矩阵,经 det() 计算后得到的结果往往是形如 1.42e-16 这样极小的非零数字。因此,绝不能使用 det == 0 判断矩阵是否奇异。
np.isclose(det, 0.0, atol=1e-12),或者计算矩阵的条件数 np.linalg.cond(A)。当条件数极大(例如超过 1e12)时,说明矩阵接近奇异或处于病态,数值求逆会严重失真。
三、计算矩阵的逆(Inverse)与求解线性方程
逆矩阵 $A^{-1}$ 满足 $A A^{-1} = A^{-1} A = I$($I$ 为单位矩阵)。矩阵存在逆矩阵的充要条件是:该矩阵为方阵且满秩(行列式不等于 0)。
1. 求逆操作与奇异矩阵报错处理
在 NumPy 中使用 np.linalg.inv() 求逆,若矩阵不可逆,会抛出 numpy.linalg.LinAlgError: Singular matrix。在实际业务中建议使用 try-except 捕获:
import numpy as np

A = np.array([
    [1.0, 2.0],
    [3.0, 4.0]
])

try:
    A_inv = np.linalg.inv(A)
    print("示例输出 逆矩阵:\n", A_inv)

    # 验证 A @ A_inv 是否为单位矩阵
    identity_check = A @ A_inv
    print("示例输出 乘积:\n", identity_check)
    print("是否接近单位矩阵:", np.allclose(identity_check, np.eye(2)))
except np.linalg.LinAlgError as e:
    print("矩阵奇异,无法求逆:", e)
2. 常见概念误区:求逆矩阵还是解线性方程组?
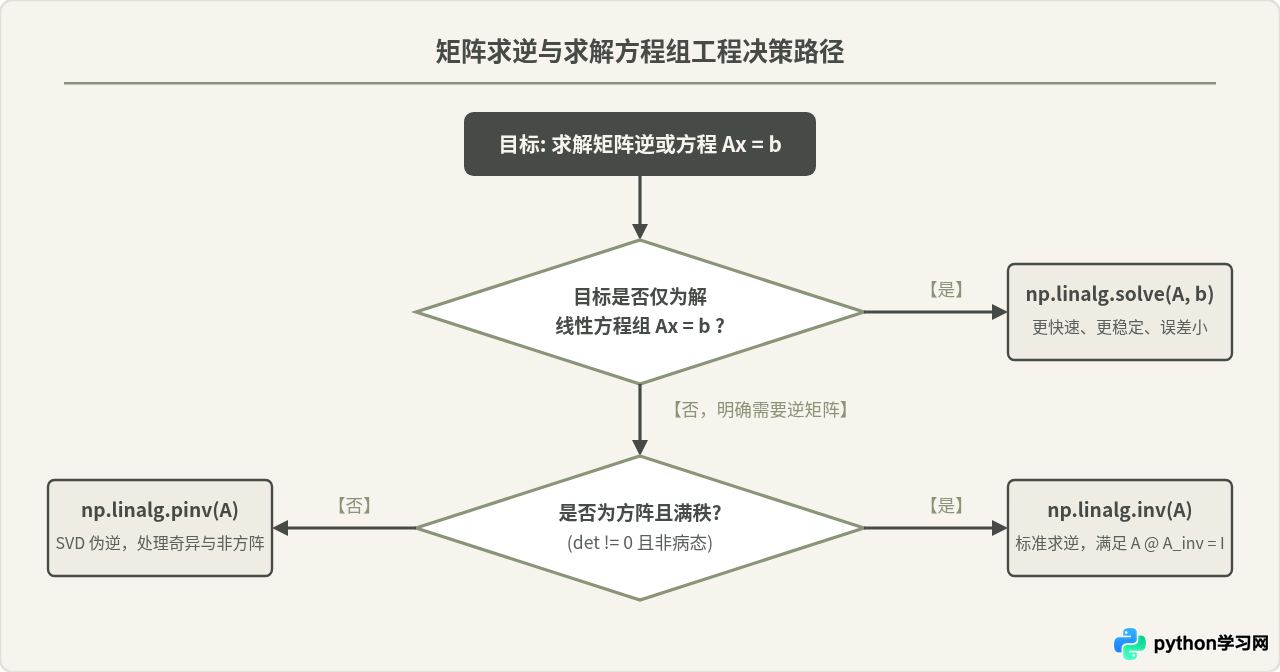
很多开发者在面对线性方程组 $A x = b$ 时,习惯先计算逆矩阵再做乘法:x = np.linalg.inv(A) @ b。这种做法在理论上成立,但在工程计算中并不推荐:
- 稳定性更高:直接使用
np.linalg.solve(A, b)会采用高斯消元法或 LU 分解,比显式计算 $A^{-1}$ 具有更好的数值稳定性和抗舍入误差能力。 - 速度更快:
solve()避免了完整的矩阵求逆开销,在大规模稠密矩阵下效率明显领先。 - 奇异或长方阵扩展:对于非方阵或可能奇异的矩阵,可以使用
np.linalg.pinv()计算穆尔-彭罗斯伪逆(Moore-Penrose Pseudoinverse)。
四、计算特征值与特征向量(Eigenvalues & Eigenvectors)
对于方阵 $A$,若存在非零向量 $v$ 和标量 $\lambda$,满足:
$A v = \lambda v$
则称 $\lambda$ 为方阵 $A$ 的特征值,$v$ 为对应的特征向量。特征向量代表在线性变换下方向不发生偏转的轴线,特征值代表沿该轴线伸缩的尺度比例。
1. 函数调用与返回值结构拆解
求解特征系统使用 np.linalg.eig(A),其返回一个二元元组 (w, v):
w:一维数组,包含所有的特征值(可能为复数)。v:二维数组,每一列是一个单位化后的特征向量,即第i列v[:, i]对应第i个特征值w[i]。
import numpy as np

# 构造一个 2x2 对称方阵
A = np.array([
    [4.0, 1.0],
    [1.0, 4.0]
])

# 求解特征值与特征向量
eigenvalues, eigenvectors = np.linalg.eig(A)

print("示例输出 特征值数组 (w):\n", eigenvalues)
print("示例输出 特征向量矩阵 (v):\n", eigenvectors)

# 逐一验证 A @ v[:, i] == λ[i] * v[:, i]
for i in range(len(eigenvalues)):
    lam = eigenvalues[i]
    vec = eigenvectors[:, i]
    left_side = A @ vec
    right_side = lam * vec
    is_valid = np.allclose(left_side, right_side)
print(f"特征对 {i+1} 验证: λ = {lam:.2f}, Av 等于 λv: {is_valid}")v[i](第 i 行)是特征向量。务必牢记在 NumPy 中,特征向量是按列排列的,提取对应向量必须使用切片 v[:, i]。
2. 实对称矩阵优化:使用 eigh
如果已知输入矩阵是实对称矩阵(即 $A = A^T$)或复厄米特矩阵,推荐使用 np.linalg.eigh(A) 而非 eig(A)。数学理论保证实对称矩阵的特征值全部为实数,eigh() 专为此场景进行了算法优化,不仅速度更快,而且能从算法底层避免因微小浮点误差引入虚部(如 0.j)。
五、工程实践中的核心避坑指南
1. 矩阵乘法符号:千万区分 * 与 @
在 Python 与 NumPy 中:
A * B:表示逐元素乘法(Hadamard 积),两个数组对应位置元素各自相乘。A @ B或np.matmul(A, B):表示线性代数矩阵乘法(行乘列求和)。
在检验 $A A^{-1} = I$ 或 $A v = \lambda v$ 时,如果误写成 A * A_inv,将导致完全错误的逐元素计算。
2. 复数特征值并不罕见
即使输入矩阵全部由实数构成,其实矩阵的特征值依然可能是共轭复数(例如旋转矩阵)。当矩阵包含复数特征值时:
eigenvalues数组的数据类型会变为complex128。- 使用前可利用
np.isreal(eigenvalues)检查是否存在虚部。
3. 条件数与病态矩阵预警
当一个矩阵的行列式虽然非零,但非常接近于 0 时,这种矩阵被称为“病态矩阵”。微小的输入扰动就会导致求逆结果产生天壤之别。通过 np.linalg.cond(A) 可以度量矩阵的病态程度。若条件数远大于 1e10,即使 inv() 不抛出异常,所得逆矩阵也已丧失有效数值精度。
六、综合实战代码模板
下面给出一个完整可运行的代码脚本,涵盖从定义方阵、状态预检、求解三大核心指标到数值验证的全过程:
import numpy as np

def analyze_matrix(A: np.ndarray):
    """
    全面求解并验证矩阵的行列式、逆矩阵与特征系统
    """
    # 1. 维度与形状前置检查
    if A.ndim != 2 or A.shape[0] != A.shape[1]:
        raise ValueError("输入必须是二维方阵!")

    n = A.shape[0]
    print(f"=== 矩阵综合分析 (维度: {n}x{n}) ===")
    print("原始矩阵:\n", A)

    # 2. 计算行列式
    det = np.linalg.det(A)
    print(f"\n[1] 行列式 det(A) = {det:.6f}")

    # 3. 评估病态与奇异性,求解逆矩阵
    cond_num = np.linalg.cond(A)
    print(f"[2] 矩阵条件数 cond(A) = {cond_num:.2e}")

    if np.isclose(det, 0.0, atol=1e-12):
        print("警告: 矩阵行列式接近 0,为奇异矩阵,无法求常规逆!")
        pinv_A = np.linalg.pinv(A)
        print("计算其广义伪逆 pinv(A):\n", pinv_A)
    else:
        inv_A = np.linalg.inv(A)
        print("逆矩阵 inv(A):\n", inv_A)
        # 验证 A @ inv_A ≈ I
        is_inv_valid = np.allclose(A @ inv_A, np.eye(n))
        print("逆矩阵验证 (A @ A_inv ≈ I):", is_inv_valid)

    # 4. 求解特征值与特征向量
    # 若矩阵为实对称阵,可改用 np.linalg.eigh(A)
    is_symmetric = np.allclose(A, A.T)
    if is_symmetric:
        eigenvalues, eigenvectors = np.linalg.eigh(A)
        print("\n[3] 矩阵为实对称阵,采用 eigh 求解:")
    else:
        eigenvalues, eigenvectors = np.linalg.eig(A)
        print("\n[3] 采用通用 eig 求解:")

    print("特征值数组 (w):\n", eigenvalues)
    print("特征向量矩阵 (v,按列排列):\n", eigenvectors)

    # 验证特征方程 A @ v[:, i] == λ[i] * v[:, i]
    all_pairs_valid = True
    for i in range(n):
        val = eigenvalues[i]
        vec = eigenvectors[:, i]
        if not np.allclose(A @ vec, val * vec):
            all_pairs_valid = False
            break
    print("特征系统检验 (A @ v == λ * v 全部成立):", all_pairs_valid)

if __name__ == "__main__":
    # 测试案例:一个 3x3 的实对称方阵
    test_matrix = np.array([
        [4.0, 1.0, -2.0],
        [1.0, 2.0, 0.0],
        [-2.0, 0.0, 3.0]
    ], dtype=np.float64)

    analyze_matrix(test_matrix)
运行上述脚本即可清晰观察到 NumPy 在执行线性代数计算时的标准模式:以方阵为基准,以 det 审视可逆性,以 inv 获得逆算子,以 eig 或 eigh 获得主方向与特征值,并全程借助 np.allclose 完成容差范围内的数学自洽性验证。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









