

Python使用Matplotlib绘制基础雷达图代码示例
本文详细讲解如何使用Python的Matplotlib库基于极坐标系绘制基础雷达图,包括数据与角度切分、首尾闭合处理、极坐标投影配置以及完整可执行的代码示例。
在多维能力评估、产品性能对比和人物属性分析等场景中,雷达图(也称为蜘蛛网图或星形图)是一种直观的二维可视化形式。在Python的数据可视化体系中,Matplotlib并没有提供类似 plt.radar() 这样的独立专用函数;制作雷达图的标准实现路径是基于极坐标系(projection='polar'),配合折线绘制函数 plot 与区域填充函数 fill 来组合实现。本文将梳理雷达图的数据映射原理、关键的数据闭合逻辑,并提供一份结构清晰、可以直接运行的完整代码示例。
一、雷达图的绘图原理与闭合机制
雷达图的本质是将笛卡尔平面坐标映射到极坐标系中。假设我们要展示 5 项考核指标,就需要将整圆($2\pi$ 弧度,即 360 度)均分为 5 等份,每个分割点对应一个射线轴代表一个维度;数值的大小则沿射线方向由内向外展开,充当极径 $r$。
在实际编码中,很多初学者容易遇到一个典型问题:数据线条在最后一个指标与第一个指标之间未能闭合,形成了一个缺口。这是因为普通的折线图只会按照数组给定的坐标点顺序依次连接线段。如果我们只提供了 5 个角度与 5 个数值,plot 连接完第 5 个点后就会直接结束,并不会自动掉头连回起始点。
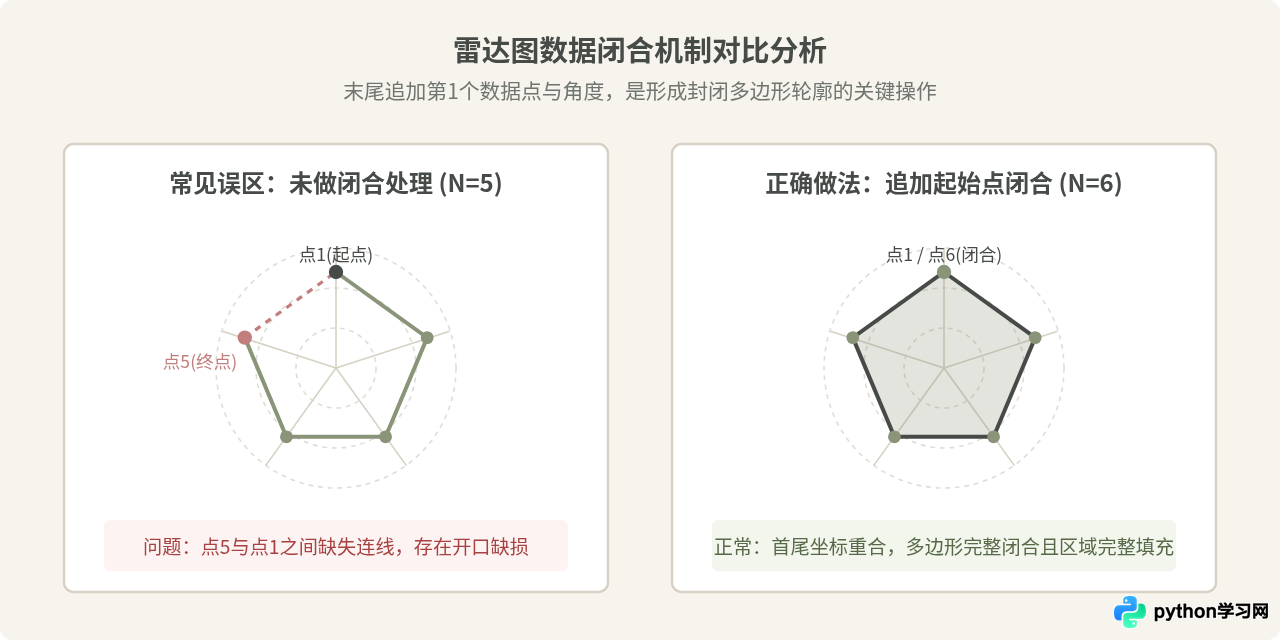
解决闭合问题的方法非常直接:在构造绘图所需的角度数组与数值数组后,使用 np.concatenate 或 Python 原生列表将第一个元素追加到数组末尾。这样,数组长度由 $N$ 变为 $N+1$,折线便能从终点回到起点,形成闭合边界。
二、极坐标雷达图的结构要素与常用属性
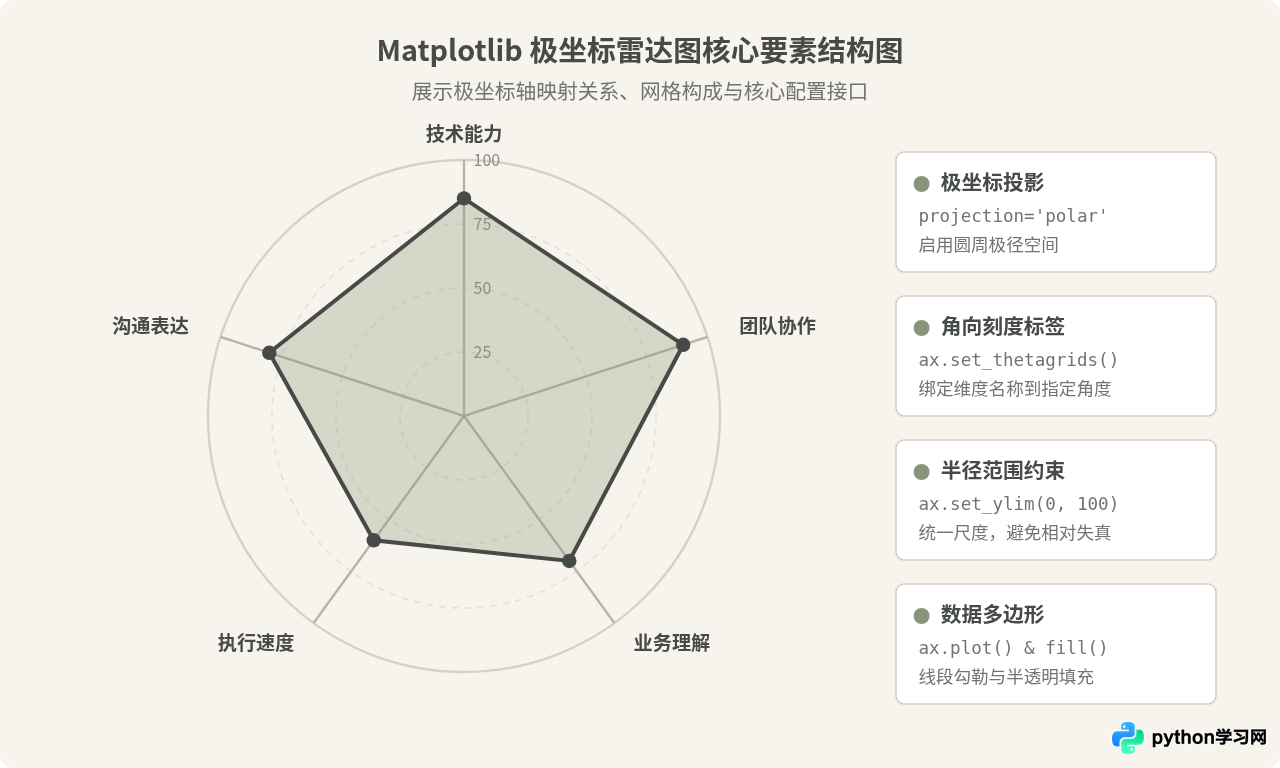
理解 Matplotlib 极坐标图的坐标轴系统有助于快速定位样式调整参数。雷达图主要包含以下核心要素:
- 极坐标投影(Polar Projection):通过
subplot_kw=dict(projection='polar')告知 Matplotlib 画布使用极坐标系。 - 角向刻度与标签(Theta Ticks & Labels):环绕外圈的角度刻度线及对应文字。可以通过
set_thetagrids()将弧度转换为角度并显示自定义名称。 - 径向刻度与网格(Radial Ticks & Grid):由内而外的同心圆网格线,用于标示各维度的具体取值范围。通过
set_rgrids()和set_ylim()可以精确约束半径范围。 - 起始角度偏移(Theta Offset):极坐标系默认以正东方向(水平向右)为 0 弧度,逆时针旋转。雷达图通常习惯将第一个特征放在正上方(正北方向),可以通过
set_theta_offset(np.pi / 2)进行校正。
三、绘制基础雷达图的四步流程
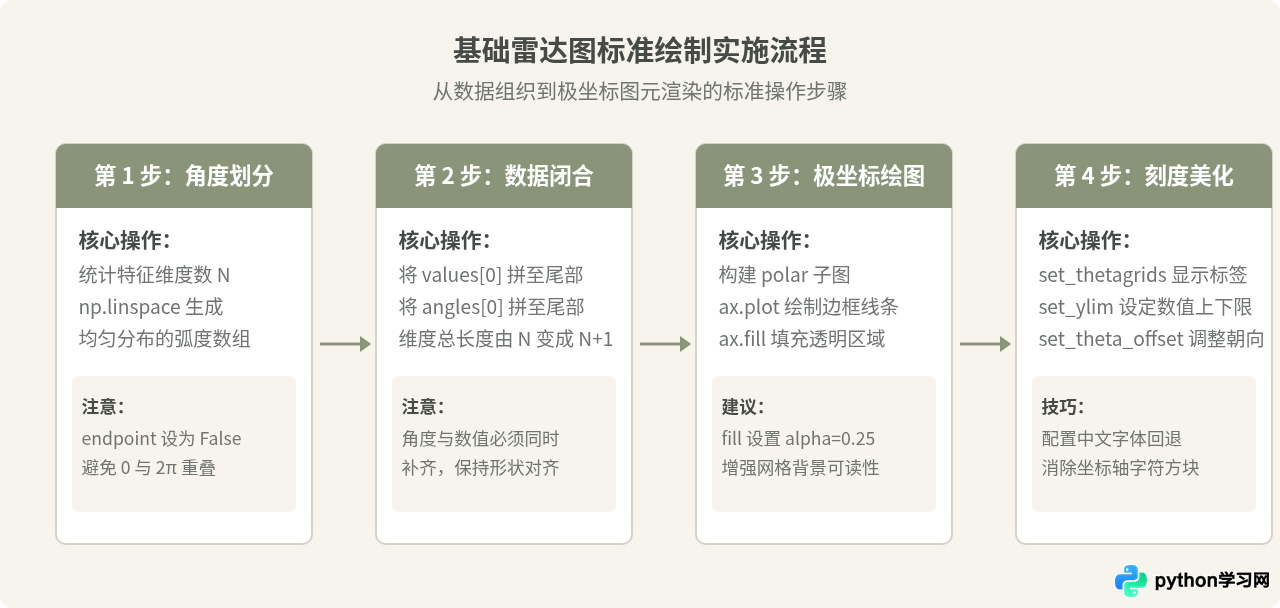
在编写具体代码前,可以将整个绘制过程归纳为四个标准步骤:
- 数据与角度划分:计算维度总数 $N$,利用
np.linspace(0, 2*np.pi, N, endpoint=False)均匀划分周角。 - 首尾数据闭合:使用
np.concatenate将角度与特征值的第一个元素分别追加到尾部。 - 极坐标画布创建与绘制:使用
subplot_kw=dict(projection='polar')初始化极坐标轴,调用plot()和fill()渲染图形。 - 刻度标签与坐标美化:通过
set_thetagrids()设置文字标签,并通过set_theta_offset()校正正北起始角度。
四、完整可运行代码示例
下面是一份完整的 Python 脚本。该脚本基于 Python 3.8+、Matplotlib 3.x 和 Numpy 编写。代码中内置了中文正常显示与负号正常显示的基础配置,可直接复制至本地 .py 脚本或 Jupyter Notebook 中运行。
import numpy as np
import matplotlib.pyplot as plt

# 1. 解决中文和负号显示问题
plt.rcParams['font.sans-serif'] = ['PingFang SC', 'Microsoft YaHei', 'SimHei', 'sans-serif']
plt.rcParams['axes.unicode_minus'] = False

# 2. 准备原始业务数据
categories = ['技术实力', '团队协作', '业务理解', '执行效率', '沟通表达']
values = [88, 92, 75, 82, 90]
num_vars = len(categories)

# 3. 计算各个维度的分割弧度(0 到 2*pi,不包含末尾点以防重复)
angles = np.linspace(0, 2 * np.pi, num_vars, endpoint=False)

# 4. 数据闭合:将第 1 个元素分别追加至末尾,使折线形成封闭多边形
plot_values = np.concatenate((values, [values[0]]))
plot_angles = np.concatenate((angles, [angles[0]]))

# 5. 初始化极坐标画布
fig, ax = plt.subplots(figsize=(6, 6), subplot_kw=dict(projection='polar'))

# 设置正北方向(pi/2)为第 1 个指标的起点
ax.set_theta_offset(np.pi / 2)
# 设置顺时针方向排列(默认是逆时针,-1 表示顺时针)
ax.set_theta_direction(-1)

# 6. 绘制数据折线与多边形透明填充
ax.plot(plot_angles, plot_values, color='#464B48', linewidth=2, marker='o', markersize=6)
ax.fill(plot_angles, plot_values, color='#8A9478', alpha=0.35)

# 7. 设置各个维度的文字标签
# 将弧度转换为对应的角度刻度
ax.set_thetagrids(np.degrees(angles), categories, fontsize=11, color='#464B48')

# 8. 设置径向刻度范围及样式
ax.set_ylim(0, 100)
ax.set_rgrids([20, 40, 60, 80, 100], labels=['20', '40', '60', '80', '100'], color='#888D8A', fontsize=9)
ax.grid(color='#D6D1C4', linestyle='--', linewidth=0.8)

# 9. 添加图表标题
plt.title('员工综合能力评估雷达图', size=15, color='#464B48', pad=24, weight='bold')

# 10. 显示或保存图形
plt.tight_layout()
plt.show()
1. np.linspace(..., endpoint=False):确保生成的各个角度是严格均匀分布的,如果设置为 endpoint=True,生成的角度数组中 0 和 $2\pi$ 会处于同一位置,导致后续追加闭合点时产生重叠。
2. ax.set_thetagrids():接收的第一个参数必须是角度值(0 到 360 度)而不是弧度,因此需要使用 np.degrees(angles) 进行一次转换。
五、多组数据对比与排版优化细节
在实际应用场景中,通常需要在一个雷达图内同时对比两个或多个对象(例如:两款竞品配置、或者个人能力与团队平均水平对比)。绘制多组数据时的核心逻辑与单组完全一致,只需重复调用 ax.plot() 和 ax.fill() 即可,但需要特别注意以下排版优化:
- 填充透明度(alpha)控制:多组数据重叠时,填充区域必须设定较低的透明度(建议取 0.2 到 0.35),以避免后绘制的多边形遮挡前一个多边形。
- 明确的线型与点标记区分:除颜色差异外,可以通过
marker='o'、marker='s'或者实线/虚线区分,便于黑白打印或弱色觉读者识别。 - 标签边缘重叠处理:如果维度名称文字较长,文字可能会紧贴外圈网格。此时可以通过为
plt.subplots预留适当的外边距,或者调整ax.tick_params(pad=...)增加内衬间距。
六、核心参数与接口速查表
为了便于在日常开发中快速查阅,以下将 Matplotlib 极坐标雷达图中常用的属性与控制方法进行归纳总结:
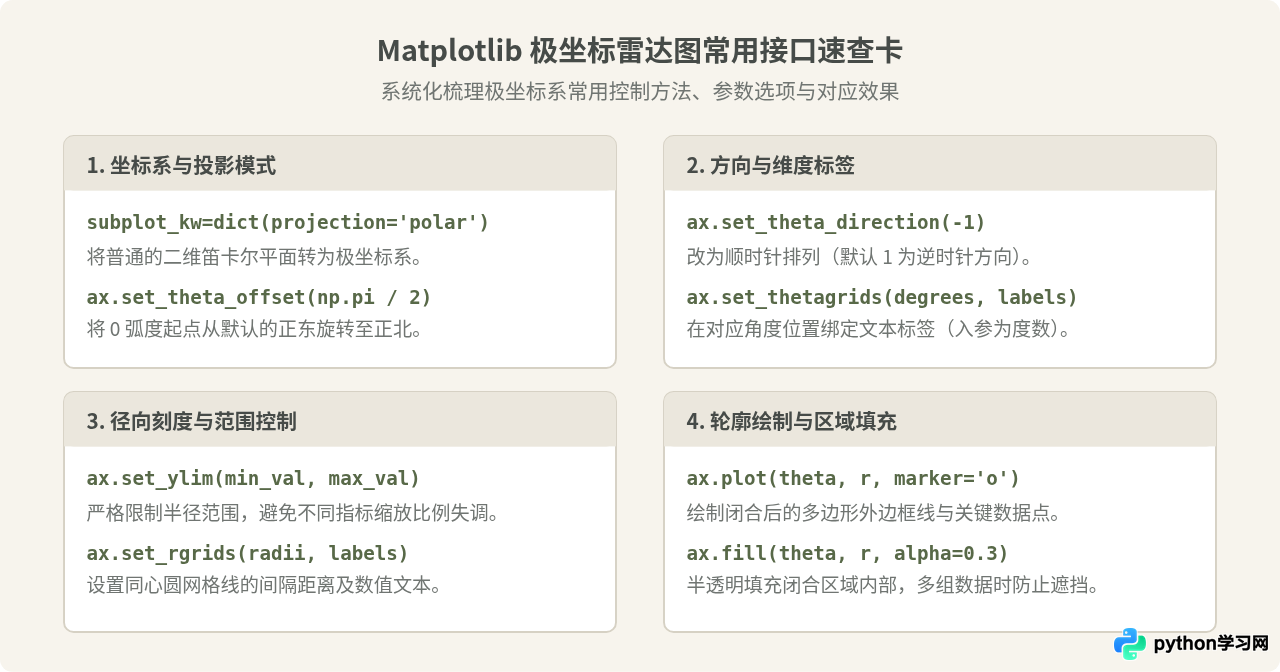
| 功能需求 | 关键代码方法 | 核心参数说明 |
|---|---|---|
| 创建极坐标图 | plt.subplots(subplot_kw=...) |
subplot_kw=dict(projection='polar') |
| 旋转至正北起始 | ax.set_theta_offset() |
np.pi / 2,将 0 点逆时针旋转 90 度 |
| 改变旋转方向 | ax.set_theta_direction() |
-1 表示顺时针,1 表示逆时针 |
| 维度文本标注 | ax.set_thetagrids() |
接收角度列表(需用 np.degrees 转换)与对应标签字符串 |
| 同心网格与半径 | ax.set_ylim() / set_rgrids() |
约束极径范围,显示刻度标尺 |
七、总结
使用 Matplotlib 绘制雷达图并不复杂,核心在于理解极坐标投影的映射机制并做好数据首尾闭合处理。在实际工程项目中,只要掌握好 np.linspace 生成等分角度、将首项数据追加闭合、结合 ax.plot 与 ax.fill 渲染,最后配合 set_theta_offset 和 set_thetagrids 完成视觉校正,就能够快速生成专业且美观的多维评估雷达图。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









