

MicroPython中SPI类的使用方法及其与CPython库的区别
本文详解MicroPython中machine.SPI模块的硬件配置、引脚映射及收发操作,对比其与CPython标准库在运行环境和接口实现上的本质差异,指导开发者正确区分硬件依赖与协议逻辑。
MicroPython 中的 SPI 接口并非一套能直接在桌面 CPython 环境中运行的通用 API。它通过 machine.SPI 直接操控开发板底层的硬件总线;若切换至 CPython 环境,通常需转而调用操作系统、特定板卡或外部驱动提供的接口。因此,首要任务是明确代码的执行终端,从而理解为何构造参数、引脚定义及收发方法存在显著差异。
machine.SPI 把总线配置和板卡硬件连在一起
在 MicroPython 开发板上,标准的入口方式是从 machine 模块中导入 SPI 类和 Pin 类。示例代码如下:
from machine import SPI, Pin

spi = SPI(0, baudrate=400000, polarity=0, phase=0)
此处 0 代表 SPI 总线编号,但其可用性及对应的物理引脚取决于具体的移植版本和开发板型号。baudrate 设定了期望的 SCK 时钟速率,受硬件分频限制,实际频率可能与设定值略有偏差。polarity 和 phase 共同定义了时钟的空闲电平与数据采样边沿,必须严格匹配外设数据手册指定的 SPI 模式。需注意,成功创建对象仅表示语法正确,并不代表接线、模式配置或通信时序已无误。
SCK 负责提供时钟信号,MOSI 将控制器数据发送至外设,MISO 则将外设数据回传至控制器。SPI 通信通常还需一条独立的片选(CS)线。MicroPython 文档建议由用户代码通过 machine.Pin 手动管理 CS 信号,因此当多个外设共享时钟和数据线时,必须分别控制各自的片选引脚。
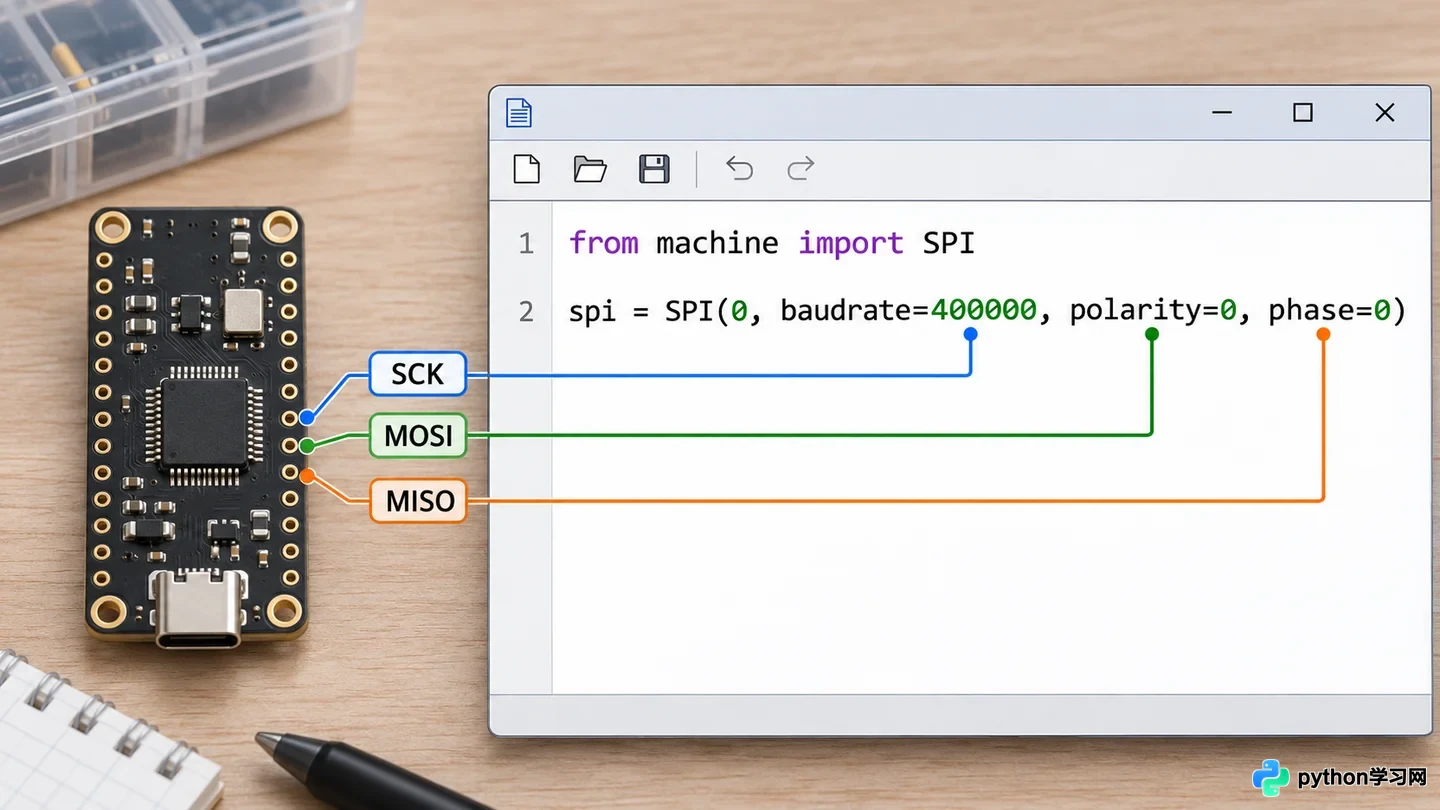
SPI 对象参数与三条总线信号
machine.SoftSPI 提供了软件模拟 SPI 的另一种实现方案。它与硬件 SPI 的核心区别在于构造方式和引脚限制:硬件 SPI 利用芯片内置外设,效率较高但引脚选择受限;软件 SPI 通过程序逐位翻转引脚实现,引脚分配更灵活但效率相对较低。具体支持的总线数量、参数范围及引脚组合需查阅当前板卡的 MicroPython 文档,切勿将某款开发板的示例视为通用接线标准。
收发方法相似,CS 和缓冲区仍需自己管
创建 SPI 对象后,可使用 write 发送数据缓冲区,read 在读取指定字节数的同时发送填充值,而 readinto 则将接收到的数据写入预分配的可变缓冲区。由于 SPI 在物理层属于同步全双工通信,读取数据时控制器必须同时送出时钟和数据,因此所谓的“只读”操作通常仍需发送填充字节以维持时钟信号。
一次常规的写操作可按以下方式组织:
cs = Pin(4, Pin.OUT, value=1)

cs(0)
try:
    spi.write(b"12345678")
finally:
    cs(1)
示例中的 GPIO 4 仅为演示用途,并非特定开发板的固定 CS 引脚。操作流程为:先拉低 CS 选中外设,传输完成后拉高释放;使用 finally 块确保即使传输过程中抛出异常,也能执行 CS 释放动作,避免总线占用。实际应用中,外设的 CS 极性、命令格式、等待时间及电气特性均需依据其数据手册进行确认。
若需同时进行数据发送与接收,可调用 write_readinto 方法:
tx = b"\x9F\x00\x00\x00"
rx = bytearray(len(tx))

cs(0)
try:
    spi.write_readinto(tx, rx)
finally:
    cs(1)
发送缓冲区与接收缓冲区的长度必须保持一致。示例中的字节序列仅展示调用结构,不代表特定器件的有效命令;rx 中每个字节的具体含义取决于外设协议。若仅需读取数据,可预先创建 bytearray 对象并调用 readinto,以避免每次接收都生成新的返回对象,提升内存效率。注意,方法的返回值及部分参数细节可能因 MicroPython 移植版本不同而异,遇到差异时应以目标板对应版本的官方文档为准。
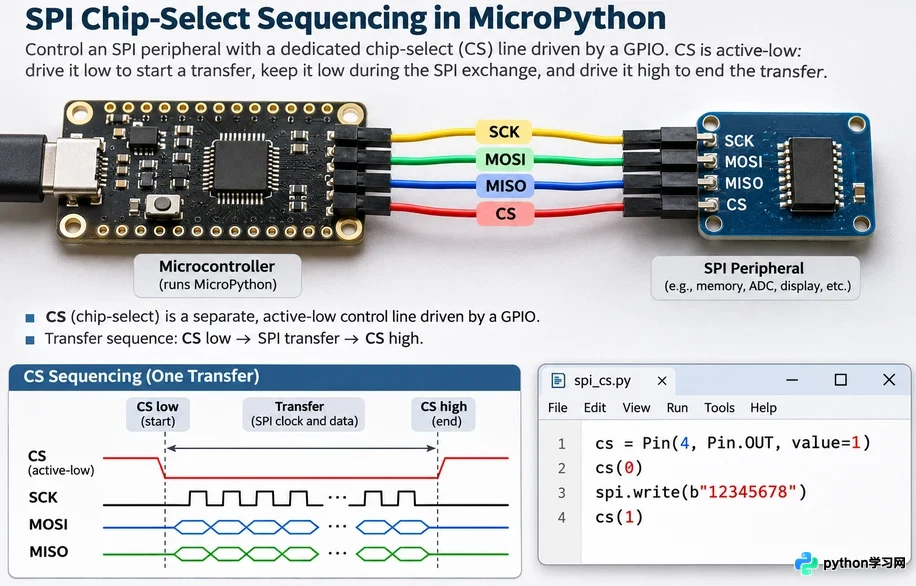
CS 拉低后传输,结束后释放
与 CPython 的区别在运行环境,不在 Python 拼写
CPython 是运行于桌面或服务器操作系统的 Python 实现,而 MicroPython 的 machine 模块专为微控制器环境提供硬件控制接口。CPython 标准库中不存在与 machine.SPI 对应且跨平台通用的 SPI 类。因此,以下代码在普通 CPython 环境中通常会因缺少 machine 模块而无法导入:
from machine import SPI, Pin
即便代码均使用 Python 编写,SPI(0, ...) 也非标准库约定。CPython 程序若要访问 SPI,通常需依赖操作系统、硬件平台或第三方驱动库,其接口形式、设备节点、权限配置及收发方法均由所选方案决定。切勿简单地将 from machine import SPI 替换为其他导入名称,就假定其余初始化参数、引脚编号及 CS 控制逻辑完全一致。
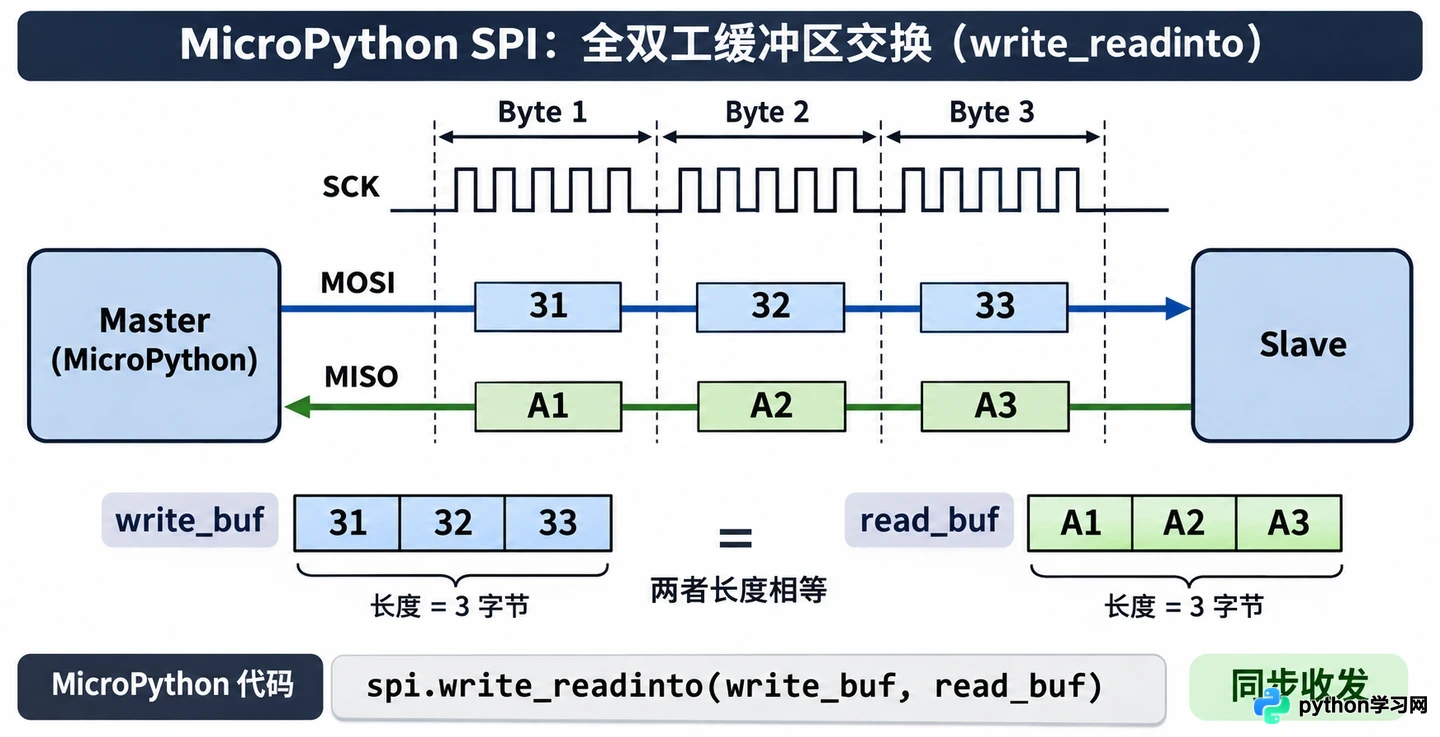
write_readinto 同步收发等长缓冲区
在进行代码移植时,应先梳理总线编号、SCK/MOSI/MISO/CS 引脚、SPI 模式、时钟上限、命令帧格式及缓冲区语义,再针对目标运行环境逐项替换接口。MicroPython 示例适用于支持该固件的微控制器;而在 CPython 环境下,必须先选定与实际硬件匹配的驱动程序。通过将硬件依赖与协议逻辑分离,可实现字节处理代码在不同环境间的复用与迁移。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









