

不用C语言也能做嵌入式?单片机Python开发的优势与局限性分析
深入分析在单片机上使用Python进行嵌入式开发的技术机制、核心优势与硬件局限性,提供完整的开发步骤指南与技术选型建议。
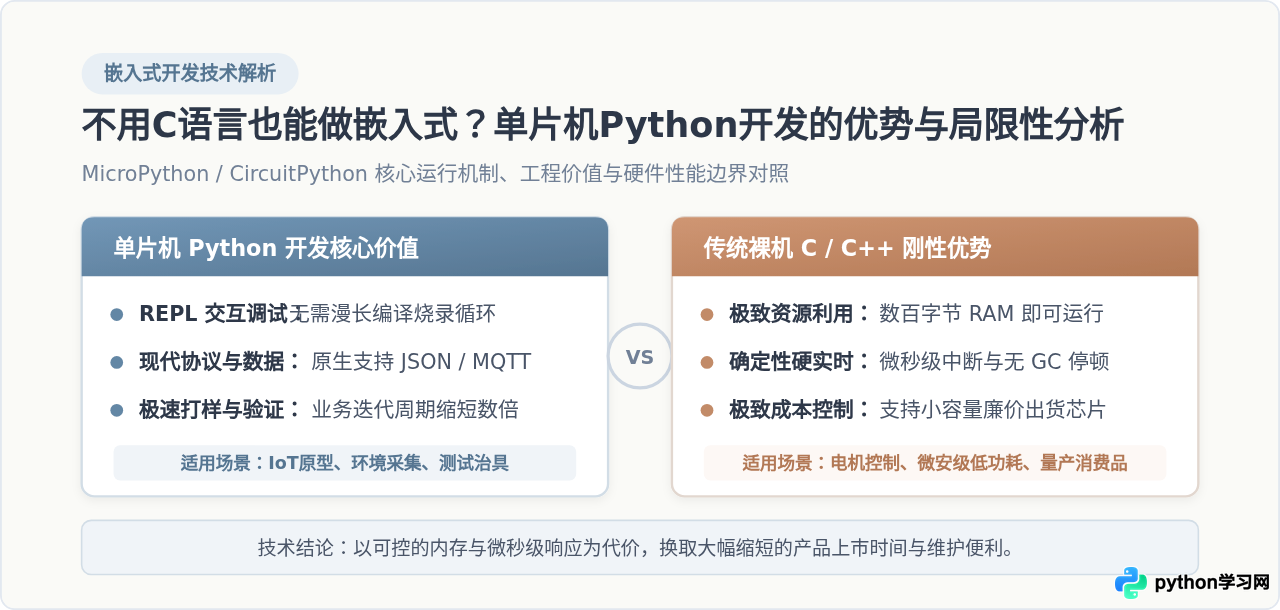
一、单片机如何运行Python:运行机制与底层架构
初次接触单片机 Python 开发的开发者往往有一个误区,误以为芯片上运行的是与 PC 电脑完全相同的完整 CPython 环境。实际上,桌面版 CPython 需要庞大的虚拟内存、操作系统文件句柄与动态链接支持,动辄消耗上百兆内存,根本无法在资源以千字节(KB)计量的微控制器上运行。
单片机能够运行 Python,核心归功于针对微控制器资源深度裁剪并优化的嵌入式解释器内核,其中最具代表性的是 MicroPython(由物理学家 Damien George 研发)和在此基础上衍生的 CircuitPython(由 Adafruit 维护)。它们并非 Python 的精简胶水库,而是使用高内聚的 ANSI C 语言完整重写的一套轻量级 Python 3 运行时系统。
在系统架构中,MicroPython 包含一个高效的字节码编译器、虚拟机执行引擎(VM)以及一个紧凑的内存堆(Heap)管理器。当用户通过串口向单片机发送一段 Python 代码或执行存储在 Flash 中的脚本文件时,MicroPython 解释器会将 Python 源码解析为紧凑的字节码指令,并由虚拟机逐条解释执行。与此同时,系统通过内建的 machine、network、time 等原生模块,将 Python 的对象方法直接映射到底层芯片 SDK(如乐鑫 ESP-IDF、树莓派 Pico-SDK 或意法半导体 STM32-HAL)的 C 函数调用,最终完成对微控制器物理引脚电平、硬件定时器及外设寄存器的操作。
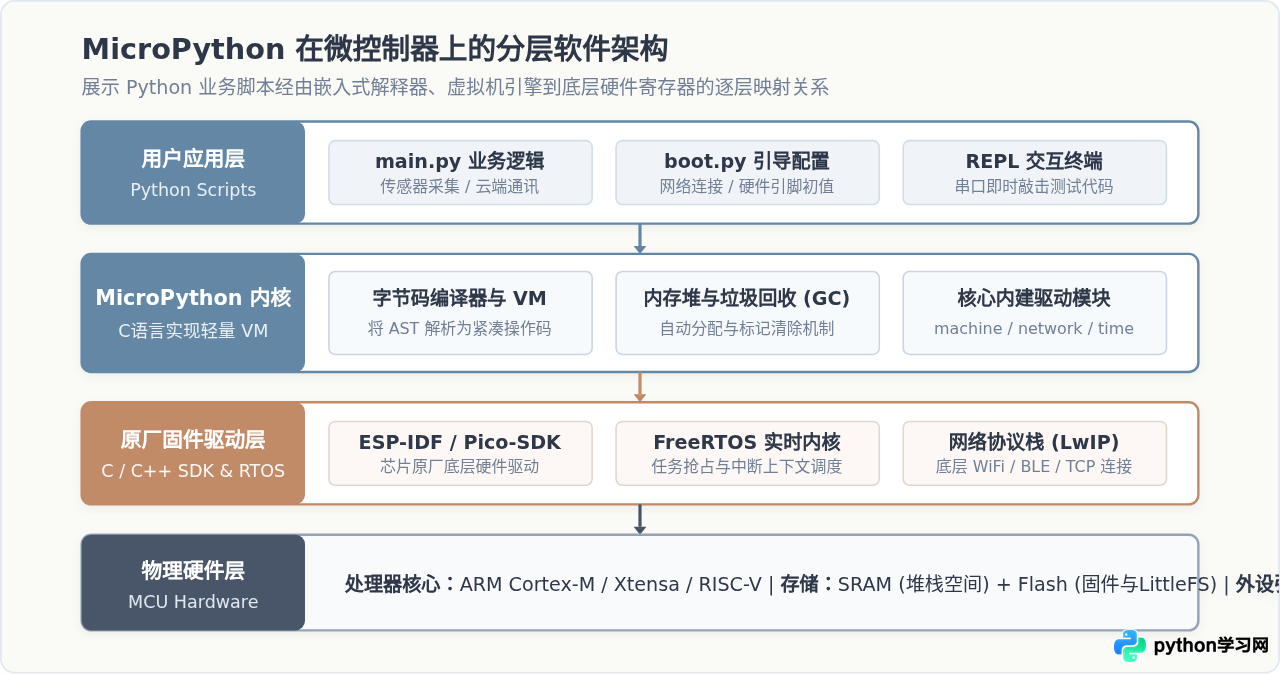
如上图所示,用户编写的 Python 脚本运行在 MicroPython 虚拟机之内,完全不需要关心复杂的寄存器配置、中断向量表偏移或交叉编译器链的配置。物理芯片上的 Flash 存储器通常被划分出一部分格式化为 LittleFS 或 FAT 文件系统,用于持久化存储 Python 脚本与数据文件,使得单片机具备了类似电脑的文件读写能力。
二、摆脱C语言的繁琐:单片机Python开发的核心优势
在传统嵌入式 C/C++ 开发流程中,开发者哪怕只是修改一个 GPIO 引脚的编号或调整延时时间,也必须经历“编辑代码 → 触发交叉编译器编译 → 链接依赖库 → 产生 bin 固件 → 驱动烧录器刷写芯片 → 芯片复位排错”的完整周期。这一流程在调试复杂逻辑或外设通信时会消耗大量时间。而单片机 Python 开发则打破了这一开发闭环,展现出多项显著优势:
1. REPL 交互式即时调试,告别烧录等待
MicroPython 提供了交互式解释器环境(Read-Eval-Print Loop,简称 REPL)。开发者只需通过普通的 USB 串口线连接单片机,打开串口终端(如 Thonny IDE 或 PuTTY),即可在命令行提示符 >>> 后面直接敲击 Python 代码。每输入一行代码按回车,单片机便立刻执行并返回物理引脚状态或读取到的寄存器数据。这种无需编译、所见即所得的交互能力,让硬件外设测试、传感器协议联调的速度提升了一个数量级。
2. 原生支持现代数据结构与动态类型
在 C 语言中管理动态数组、关联字典或变长字符串需要极为谨慎地使用 malloc / free,一旦指针越界或内存泄漏,单片机就会陷入 HardFault 崩溃死机。而在 Python 中,开发者可以随意使用列表切片、字典映射、集合与元组等高级数据结构。配合异常处理机制(try...except),哪怕代码发生除以零或键值不存在等错误,系统也可以安全捕获异常并继续执行,而不会导致硬件崩溃重启。
3. 极速打通网络协议栈与云端 JSON 交互
物联网开发的核心往往是“采集数据 → 组装 JSON → 通过 WiFi 发送 HTTP/MQTT 请求”。在 C 语言中,拼接 JSON 字符串需要仔细预估缓冲区长度并调用 cJSON 库,编写 HTTP POST 请求涉及繁琐的 Socket 报文拼接。而在 MicroPython 中,借助原生内建的 network、ujson 和 urequests 模块,仅需数行代码即可实现复杂的网络交互:
# MicroPython 极简物联网数据采集与云端上报示例
import time
import network
import ujson
import urequests
from machine import Pin, ADC

# 1. 初始化 ADC 传感器与网络
sensor = ADC(Pin(34))
wlan = network.WLAN(network.STA_IF)
wlan.active(True)
wlan.connect("Office-WiFi", "Password123")

while not wlan.isconnected():
    time.sleep_ms(200)

print("WiFi 已连接,IP 地址:", wlan.ifconfig()[0])

# 2. 周期读取传感器并上报 JSON
while True:
    raw_val = sensor.read()
    voltage = (raw_val / 4095.0) * 3.3
    payload = {"sensor_id": "node_01", "voltage": round(voltage, 2), "status": "ok"}

    try:
        response = urequests.post(
            "https://api.example.com/v1/telemetry",
            headers={"Content-Type": "application/json"},
            data=ujson.dumps(payload)
        )
        print("上报结果状态码:", response.status_code)
        response.close()
    except Exception as e:
        print("网络请求异常:", e)

    time.sleep(10)
4. 统一的硬件抽象接口与跨平台移植性
在 C 语言中,将一段跑在 STM32 上的 I2C 代码移植到 ESP32 或树莓派 RP2040 上,往往需要重写寄存器配置与底层 HAL 函数。而 MicroPython 定义了高度标准化的 machine 硬件接口。无论底层是哪家厂商的芯片,开发者操作 GPIO、PWM、I2C、SPI、UART 的语法几乎完全一致,极大地保护了软件资产的可移植性。
三、不可跨越的鸿沟:单片机Python开发的局限性与短板
任何工程技术方案都是权衡的结果。Python 带来的极高开发效率并非没有代价,在特定的底层控制场景中,MicroPython 的短板是结构性且不可调和的。盲目选用 Python 可能导致项目在后期陷入无法满足性能指标的绝境。
1. 内存与存储开销的硬性门槛
C 语言编译出的机器指令直接精简地放置在 Flash 中,变量直接在固定栈区分配,几十字节的 SRAM 即可驱动流水灯,16KB Flash 就能跑完完整工业控制逻辑。因此在几毛钱成本的 8 位 51 单片机或 STM32F030(如 4KB RAM / 16KB Flash)上,C 语言是唯一的生存方式。
而 MicroPython 虚拟机自身以及基础 Python 运行堆栈必须常驻在芯片中。固件本身通常需要占用 256KB 至 1MB 以上的 Flash,系统启动后还需要至少 32KB 到 64KB 以上的连续 SRAM 作为 Python 对象的分配堆空间。这意味着售价极其低廉、资源高度受限的小容量单片机完全无法运行 Python。
2. 运行速率与微秒级时序确定性的缺失
C 语言经过编译优化后直接转化为汇编机器码,单片机可以在主频时钟周期级别确定每条指令的执行耗时(纳秒或微秒级)。而 Python 属于解释执行,虚拟机在遍历操作码、动态类型查找以及对象打包拆包时需要消耗大量额外的 CPU 周期,其纯计算执行速度通常比原生优化后的 C 代码慢 10 到 50 倍。
3. 垃圾回收机制(GC)带来的不可控时钟抖动
Python 采用自动内存管理,由垃圾回收器(Garbage Collector)负责清理无用对象。当单片机的可用内存堆不足时,系统会暂停当前代码执行,扫描整个堆内存进行标记和清理。这会导致代码执行过程中偶发性地产生数毫秒甚至数十毫秒的停顿(Jitter)。这种不可预测的暂停在网络通信中微不足道,但在高频电机闭环控制(FOC)、数字开关电源或工业总线严格通信时序中,足以导致电机失步甚至烧毁功率器件。
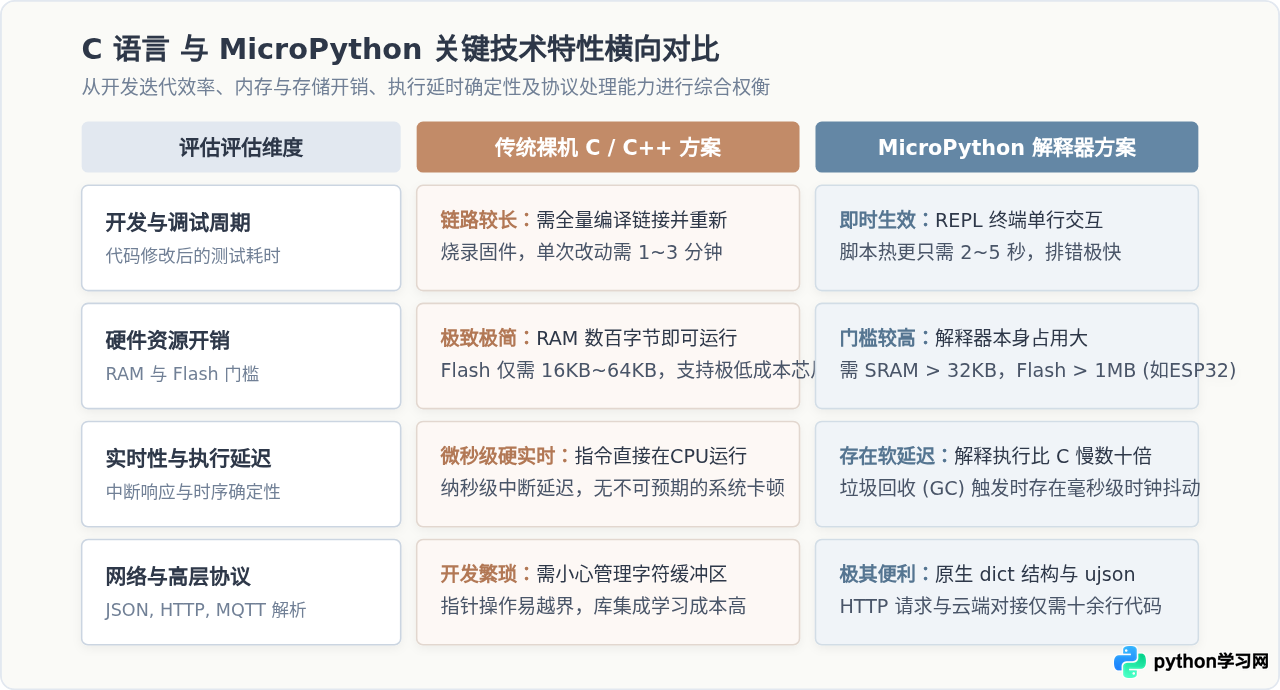
@micropython.native 和 @micropython.viper 等发射机器码的性能装饰器,但它们并不能改变自动垃圾回收机制的本质,遇到对中断响应时间有微秒级严苛要求的关键算法,依然不应依赖 Python。
四、从零上手:单片机Python开发的四步标准流程
了解了运行原理与优缺点后,下面以目前最普及的 ESP32 系列芯片为例,演示如何从零开始将一块空白单片机搭建为 Python 开发运行环境。整个开发流程分为固件准备、固件擦写、REPL 交互联调与脚本固化自启四个关键步骤。
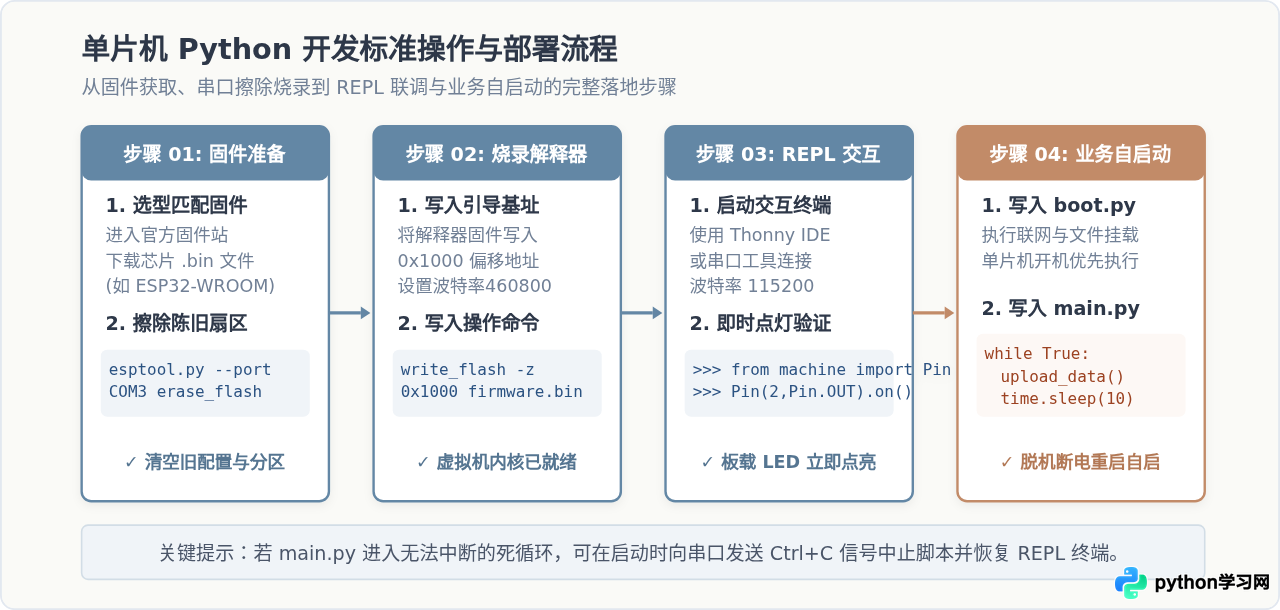
步骤一:准备硬件与获取对应固件
确保你的开发板搭载了受支持的主控芯片(如乐鑫 ESP32/ESP32-S3、树莓派 RP2040 或 STM32F4/F7)。访问 MicroPython 官方固件下载页面,根据板载 Flash 大小与模组型号下载匹配的 .bin 固件文件(例如 ESP32_GENERIC-20240105-v1.22.1.bin)。如果是树莓派 Pico,只需下载 .uf2 固件即可。
步骤二:清空并烧录 MicroPython 解释器内核
使用数据线将单片机连接至电脑,确认串口号(如 Windows 下的 COM3 或 macOS 下的 /dev/cu.usbserial-xxx)。使用 Python 官方串口工具 esptool 先擦除 Flash 中原有的旧固件与分区表,再将 MicroPython 固件烧录到起始偏移地址 0x1000:
# 1. 擦除整片 Flash 扇区
esptool.py --chip esp32 --port COM3 erase_flash

# 2. 烧录 MicroPython 固件 (写入地址 0x1000,波特率 460800)
esptool.py --chip esp32 --port COM3 --baud 460800 write_flash -z 0x1000 ESP32_GENERIC-20240105-v1.22.1.binMicroPython v1.22.1 on 2024-01-05; ESP32 module with ESP32 的提示信息,说明解释器内核已成功驻留芯片。
步骤三:连接 REPL 终端进行即时交互验证
推荐使用专为单片机 Python 开发设计的轻量级工具 Thonny IDE。在 Thonny 菜单栏点击“运行 → 配置解释器”,将解释器类型选择为 MicroPython (ESP32),端口选择对应的串口号。
连接成功后,下方控制台将显示 >>> 提示符。直接输入以下代码并回车,板载蓝色 LED(以 GPIO 2 为例)将立即翻转点亮,无需任何编译等待:
>>> from machine import Pin
>>> led = Pin(2, Pin.OUT)
>>> led.value(1)   # LED 立即被点亮
>>> led.value(0)   # LED 立即熄灭
步骤四:固化脚本实现脱机自动运行
单片机最终需要脱离电脑独立运行。MicroPython 启动时会严格按照以下次序自动执行存储在板载 Flash 中的两个关键脚本:
-
boot.py(引导脚本):芯片每次上电或硬复位后首先执行。通常用于配置底层环境,如挂载 SD 卡文件系统、初始化网络连接或设置调试串口波特率。 -
main.py(业务主脚本):在boot.py成功执行完毕后紧接着运行。在此文件中编写无限主循环while True,执行正式的业务采集与通信逻辑。
在 Thonny 中新建文件,将你的业务代码编写完毕后选择“另存为 → MicroPython 设备”,保存为 main.py。断开 USB 数据线并使用独立电源对单片机供电,系统便会自动上电执行该业务脚本。
五、工程选型指南:何时用Python?何时坚守C语言?
在具体的研发项目中,技术路线的选择从来不是非此即彼的信仰之争,而是基于技术指标、成本预算与开发周期的客观决策。为了帮助技术团队做出合理的架构决策,下图梳理了清晰的逻辑判断流:
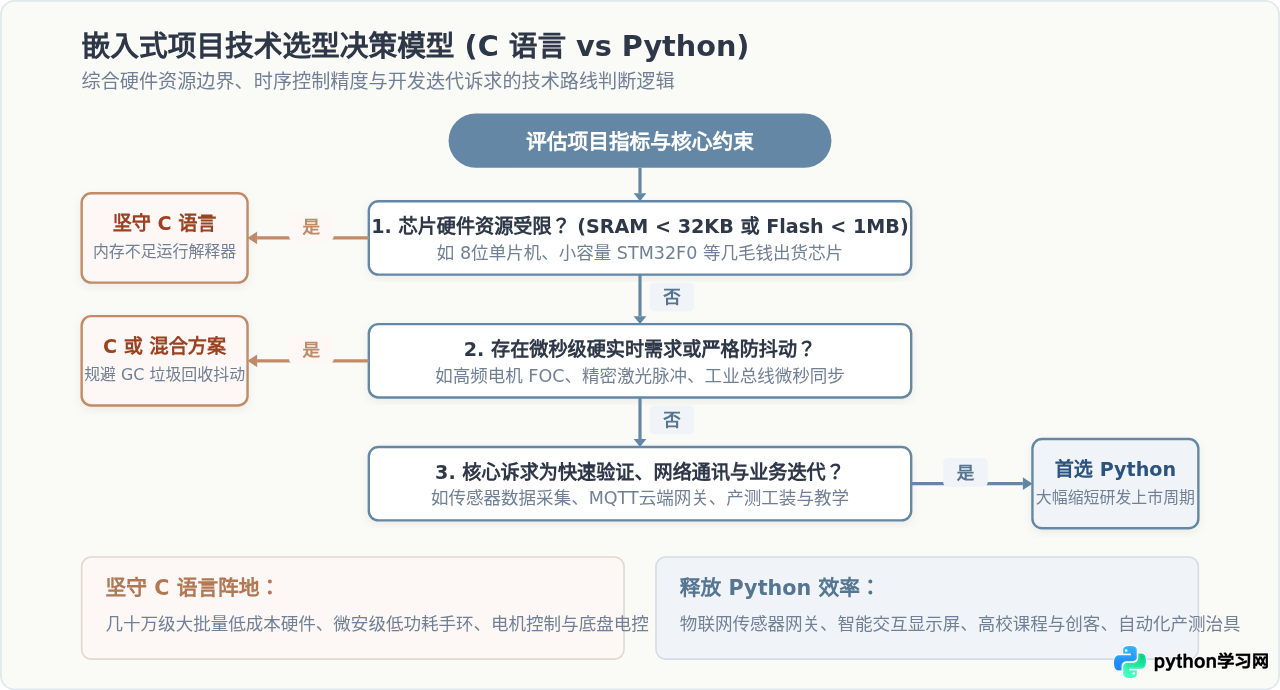
适合优先选用 Python 的典型场景:
- 物联网数据网关与环境监测节点:主频较高(如 ESP32、ESP32-S3、树莓派 RP2040),需要频繁处理 JSON 数据包、HTTPS/MQTT 协议通信,业务接口经常根据云端接口调整。
- 产品概念原型与极速打样验证(PoC):需要在几天时间内搭建出具备屏幕显示(使用 LVGL 绑定库)、网络通信与传感器读取的工程样机,向客户展示核心功能。
- 自动化产线测试治具与工装夹具:硬件工程师为了对批量生产的主板进行针床电气测试,使用 Python 编写测试治具脚本,可以随着测试流程变更随时热更新逻辑。
- 高校科研、创客教育与非计算机专业开发者:避开 C 语言复杂的指针内存与寄存器概念,直接将精力聚焦在控制逻辑与算法思想本身。
必须坚守裸机 C / C++ 的刚性场景:
- 高频闭环驱动控制:无刷直流电机(BLDC)FOC 矢量控制、无人机飞控姿态解算、数字逆变电源控制,此类应用要求控制环路在几十微秒内无任何抖动地完成计算。
- 微安级超低功耗电池设备:要求依靠一颗纽扣电池持续待机数年的烟雾报警器或冷链温度记录仪。裸机 C 可以在休眠时关闭几乎所有外设时钟,仅保留几十纳安的静态电流,这是重量级解释器难以企及的。
- 超大批量低成本消费品:出货量达到数万乃至数百万只的遥控器、电子玩具或小家电,硬件 BOM 成本被压至极致,只能选用售价仅几毛钱、RAM 仅有几百字节的极低端单片机。
进阶折中之道:C 模块与 Python 的混合架构
如果项目中既存在极高频的时序控制,又需要复杂的网络通信与动态业务编排,现代嵌入式架构支持“C 底层实现 + Python 上层调度”的混合模式。开发者可以将时间敏感的驱动(例如 WS2812 严苛时序控制或自定义无线协议解析)用 C 语言写成 MicroPython 的原生 C 模块(User C Module),编译进固件暴露给 Python 调用。这种方式让底层代码保持微秒级性能,同时让上层业务逻辑享受 Python 带来的灵活敏捷,实现了性能与开发效率的最佳平衡。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









