

Python3中使用NumPy进行矩阵转置、求逆和行列式计算
本文演示如何在 Python 3 中利用 NumPy 库执行常见的线性代数运算。通过具体示例,详细介绍使用 .T 属性进行矩阵转置,以及调用 np.linalg 模块中的 inv、det 和 solve 函数来求逆矩阵、计算行列式和求解线性方程组的方法,并强调了数值精度处理及最佳实践。
手动交换矩阵的行与列,或通过逆向推导解方程时,极易因抄写数字而出错。在 Python 3 环境下借助 NumPy,可将转置、求逆及行列式计算等任务交由高效的数组操作与线性代数函数处理。
首先需确认操作对象为二维方阵,并评估其可逆性。以下三个示例将基于同一个数值较小的矩阵展开,以便直观对照每一步的计算结果。
先准备二维矩阵
请在已安装 NumPy 的 Python 环境中执行下述代码。np.array 用于创建二维数组,其中内层列表分别代表矩阵的两行数据。
import numpy as np

A = np.array([[1, 2], [3, 4]])
print(A)
输出结果包含两行:1 2 与 3 4。后续代码需接续此段运行;若单独执行某片段,请务必重新运行导入语句及矩阵创建代码。
用 .T 交换行和列
对二维数组应用 .T 属性后,原矩阵的第一行将变为第一列,第二行则变为第二列:
print(A.T)
最终结果为 [[1, 3], [2, 4]]。需注意,转置仅调整轴的顺序,并非求倒数或逆矩阵。此外,一维数组使用 .T 后仍保持一维形态,不会自动转换为列向量;若需明确列向量形状,应使用 x.reshape(-1, 1)。
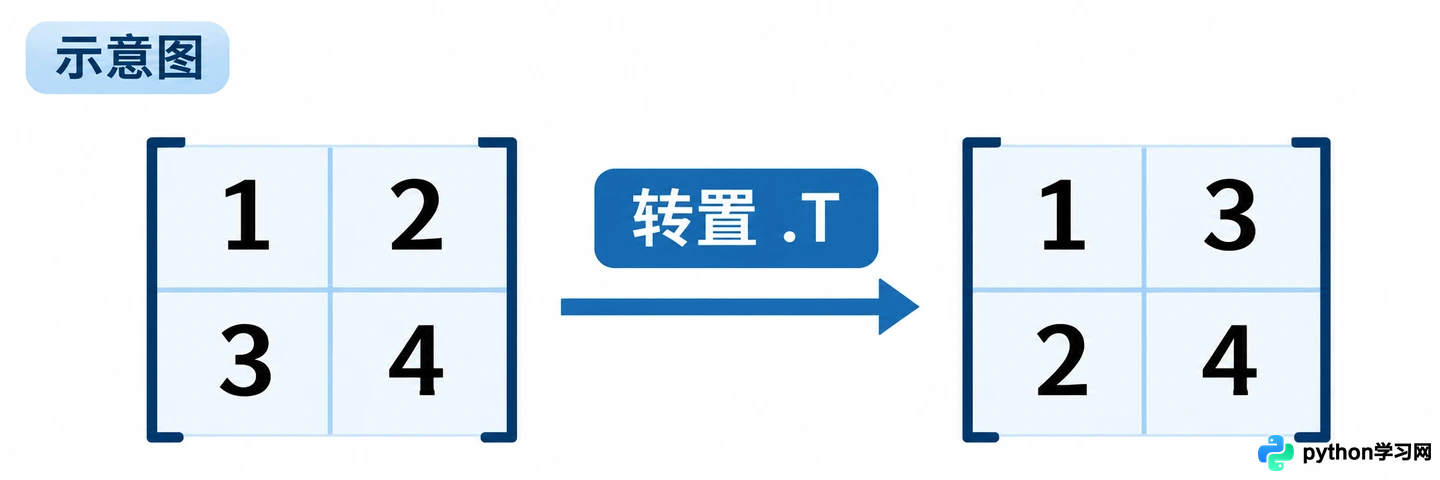
二维矩阵转置前后的行列变化示意
求逆前先看矩阵是否可逆
针对可逆方阵,np.linalg.inv 函数可返回其逆矩阵。将原矩阵与所得逆矩阵进行矩阵乘法运算,结果应近似于单位矩阵:
inverse = np.linalg.inv(A)
print(inverse)
print(np.allclose(A @ inverse, np.eye(2)))
本例中逆矩阵为 [[-2, 1], [1.5, -0.5]],验证结果返回 True。此处 @ 运算符执行的是矩阵乘法;而 * 仅对 NumPy 数组进行逐元素乘法,无法用于此类验证。
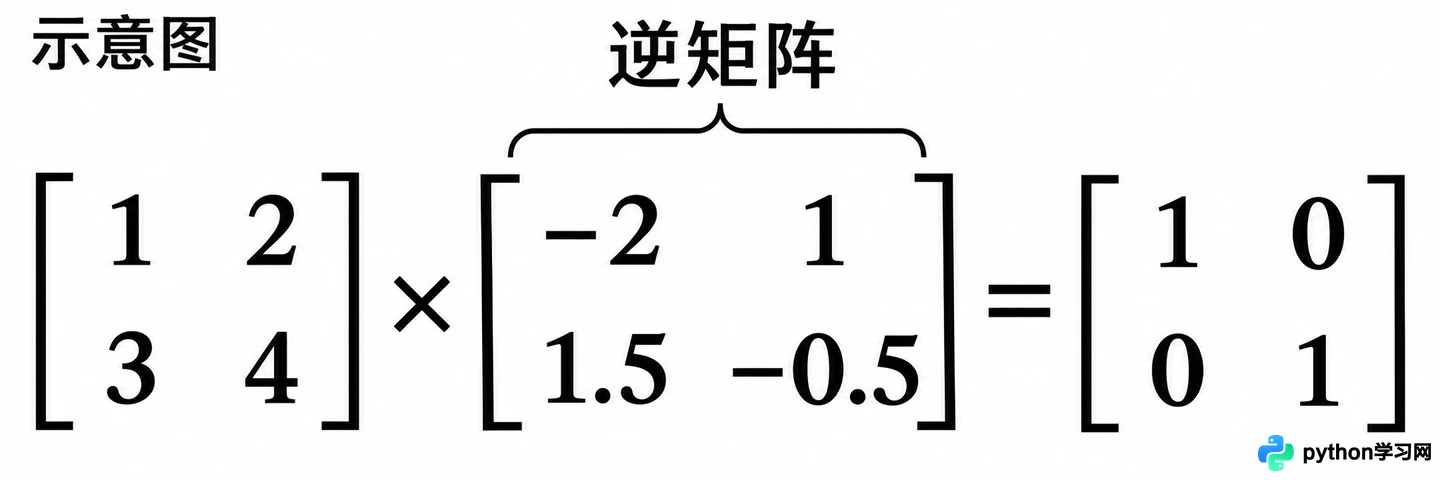
原矩阵与逆矩阵相乘的示意
鉴于浮点运算可能引入微小误差,验证时采用 np.allclose 比直接比对数值更为稳妥。若矩阵为奇异矩阵(不可逆),np.linalg.inv 将抛出 LinAlgError 异常。在实际解决 Ax = b 问题时,通常建议优先使用 np.linalg.solve(A, b),无需显式计算逆矩阵。
用行列式判断这个例子的情况
使用 np.linalg.det 函数可计算方阵的行列式:
value = np.linalg.det(A)
print(value)
print(np.isclose(value, -2))
对于该二维矩阵,经交叉相乘计算可得 1 × 4 - 2 × 3 = -2。由于函数返回浮点数,显示值可能与 -2 存在极细微差异;此时可利用 np.isclose 检查数值是否近似相等。
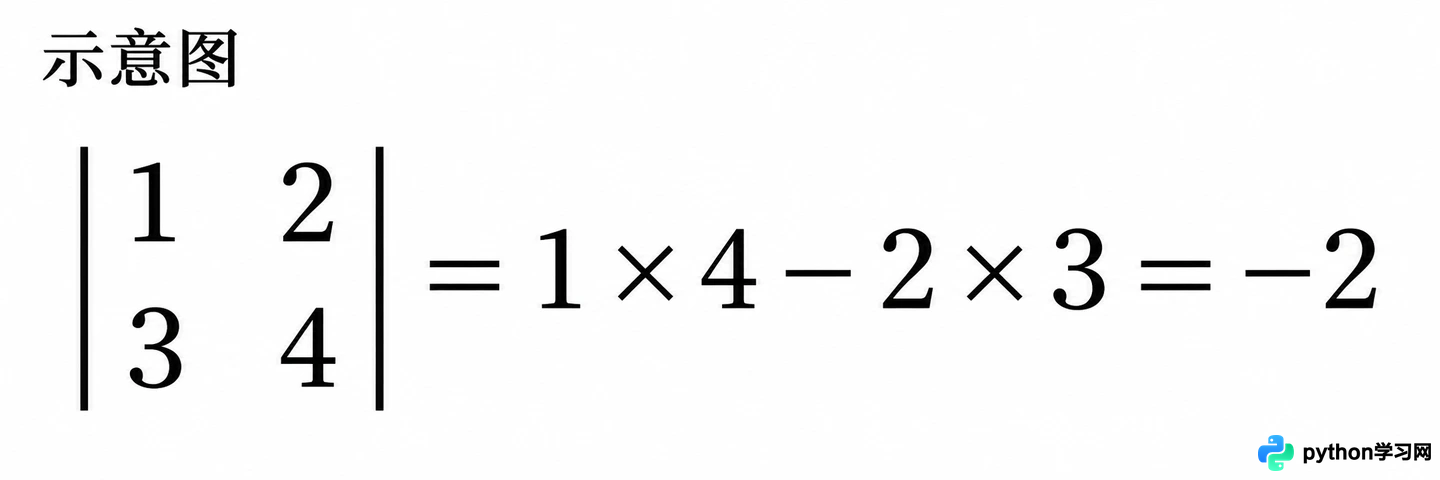
二维矩阵行列式的计算示意
行列式为零意味着方阵不可逆,但在浮点计算中,接近零的值需结合数值精度与矩阵条件数谨慎判定,不可仅凭显示的小数位下结论。操作时应先确认数组维度,再选择转置、求逆或行列式计算;若旨在求解方程,直接尝试 solve 往往更为便捷高效。
免责声明:本文内容仅供参考,不代表本站观点。转载或引用请注明出处。









