


Go 里的 map 用起来简单,但它的性能并不是“自动最好”。当元素不断增加、桶和溢出桶逐渐变多时,查找和插入成本就会发生变化,而决定这个过程何时转折的关键指标,就是负载因子。理解它,不只是记住一个 6.5,更重要的是看清 Go 在时间效率和空间效率之间做了什么取舍,以及这些取舍会怎样影响你的代码表现。
下面从定义、底层结构、源码中的阈值判断,到扩容和实践建议逐层展开。看完你可以判断:什么时候 map 会开始“变挤”,为什么 Go 不是等桶满了才扩容,以及创建和使用 map 时哪些习惯更有利于性能稳定。
负载因子到底是什么
在 Go 语言的 map 中,负载因子就是衡量哈希表拥挤程度的指标,可以直接理解为“平均每个桶里装了多少元素”。它的计算方式很简单:
负载因子 = 元素数量 / 桶的数量
比如一个 map 里有 100 个元素,当前用了 20 个桶,那么负载因子就是 5.0。
如果把 map 想成一个分流系统,桶就像收纳格。桶太少、元素太多,碰撞和溢出都会增加;桶太多、元素太少,又会造成空间浪费。负载因子本质上就是用一个数字描述这种平衡是否还合理。
Go map 的底层结构怎么看
要理解负载因子为什么重要,先得知道 Go 的 map 实际上是怎样存数据的。它基于哈希表实现,核心可以抓住两个结构:hmap 和 bmap。
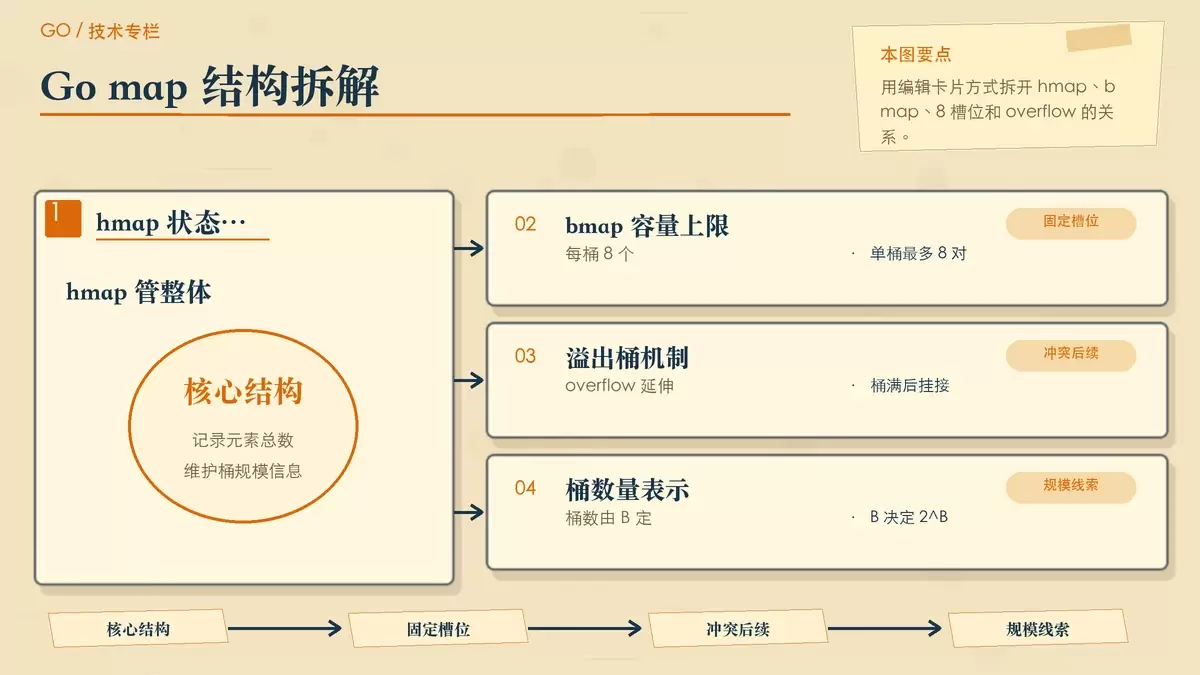
hmap:管理整个 map 的状态
hmap 定义在 runtime/map.go 中,负责记录 map 的整体状态:
type hmap struct {
    count     int    // 当前元素数量,即len(map)的返回值
    flags     uint8  // 状态标志位
    B         uint8  // 桶数量的对数(实际桶数为2^B)
    noverflow uint16 // 溢出桶的大致数量
    hash0     uint32 // 哈希种子
    buckets   unsafe.Pointer // 指向桶数组的指针
    oldbuckets unsafe.Pointer // 扩容时指向旧桶的指针
    nevacuate uintptr // 搬迁进度计数器
    extra     *mapextra // 可选字段
}
这里最值得关注的是几个字段:
count:当前元素数量B:桶数量的对数,实际桶数是2^Bnoverflow:溢出桶的大致数量oldbuckets和nevacuate:用于扩容时的渐进搬迁
也就是说,Go 不只是关心“有多少元素”,还会持续跟踪桶的规模和溢出情况,为后续是否扩容提供依据。
bmap:真正装键值对的桶
bmap 代表单个桶,每个桶最多可存储 8 个键值对:
type bmap struct {
    tophash [8]uint8   // 存储哈希值的高8位
    // 注意:以下字段在编译时动态生成
    keys    [8]keytype  // 存储键
    values  [8]valuetype // 存储值
    overflow *bmap      // 指向溢出桶的指针
}
这里有两个关键事实不能忽略:
- 每个桶最多存储 8 个键值对
- 当一个桶放不下时,会通过
overflow挂出溢出桶
这也是为什么负载因子不能无限变大。理论上桶没满完之前还能继续塞,但一旦冲突集中到少数桶上,溢出桶链会拉长,查找、插入和删除都要付出更多代价。
为什么阈值偏偏是 6.5
Go 没有把扩容阈值定在 8,也没有用一个更保守的 4 或 5,而是选择了 6.5。这个数字背后不是拍脑袋,而是对空间占用和访问效率做出的折中。
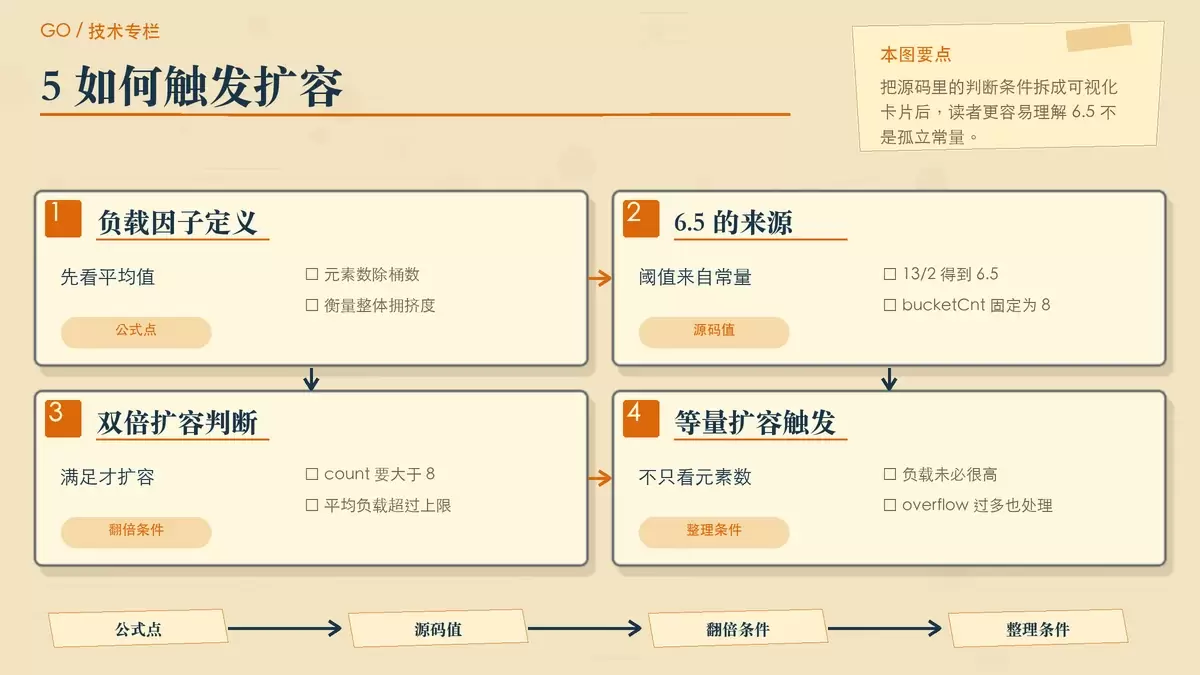
在源码里,负载因子的判断通过 overLoadFactor 完成:
// runtime/map.go
func overLoadFactor(count int, B uint8) bool {
    return count > bucketCnt && uintptr(count) > loadFactorNum*(bucketShift(B)/loadFactorDen)
}
相关常量含义如下:
bucketCnt= 8loadFactorNum= 13loadFactorDen= 2bucketShift(B)=1 << B,也就是2^B
换算之后就是:
loadFactorNum / loadFactorDen = 13 / 2 = 6.5因此,当满足下面这个条件时,就认为 map 过载,需要进入扩容流程:
count > 8 && count > 6.5 * (2^B)这里有两层约束:
- 元素数量要先大于 8,避免很小的 map 过早扩容
- 整体平均负载要超过
6.5,说明桶的利用率已经逼近效率拐点
如果阈值更高,桶会更拥挤,冲突和溢出桶更容易堆积;如果阈值更低,虽然查找路径可能更短,但会消耗更多内存。Go 选择 6.5,实际上是在“别太挤,也别太空”之间取了一个经验上较优的位置。
负载因子如何触发扩容
很多人以为 map 扩容只有一种方式:元素多了就把桶翻倍。实际上,Go 的策略要更细一些,既看负载因子,也看溢出桶情况。
增量扩容:桶数量变成 2 倍
当负载因子超过 6.5 时,Go 会走更常见的扩容路径:分配新的桶数组,规模扩大到原来的 2 倍,再逐步把旧数据搬过去。
// runtime/map.go
func hashGrow(t *maptype, h *hmap) {
    bigger := uint8(1)
    if !overLoadFactor(int64(h.count), h.B) {
        bigger = 0
        h.flags |= sameSizeGrow
    }
    // ... 分配新桶等操作
}
这里的重点不是“立刻整体搬完”,而是 Go 会把搬迁拆散到后续操作中逐步完成。这样可以避免一次性重排全部数据带来的明显停顿。
等量扩容:桶数量不变,重排数据
如果负载因子并不算高,但溢出桶已经很多,Go 也可能触发扩容。不过这时不是翻倍,而是做等量扩容:桶数量保持不变,重新整理元素分布,让结构恢复紧凑。
这种情况常见于频繁插入、删除之后。元素总数看起来不高,但桶内部和溢出桶链已经变得不够整齐,继续使用会拖慢访问效率。等量扩容的意义,就是在不额外扩大整体容量的前提下,把这些“局部拥堵”重新梳理掉。
所以,Go map 的扩容并不是单纯看元素个数,而是同时在处理两个问题:
- 平均是否太拥挤
- 局部是否因为溢出桶过多而变乱
写 Go 代码时能用上的优化建议
理解负载因子之后,实践层面的优化方向也就比较明确了。重点不在手工干预 map 内部细节,而在于减少那些会触发额外扩容、冲突或溢出桶积累的使用方式。
1. 已知规模时,尽量预分配
如果你大致知道 map 会装多少数据,创建时直接给出容量更合适:
// 预分配1000个元素的空间
m := make(map[string]int, 1000)
这样做的好处是减少扩容次数,尤其在批量写入场景里更明显。它不能保证完全不扩容,但通常能让 map 更快进入相对稳定的桶规模。
2. 键类型选择会影响冲突概率
map 的底层是哈希表,键的哈希分布是否均匀,会直接影响桶里的冲突情况。键类型本身不只是语法选择,也会影响实际运行时表现。日常开发中,尽量使用哈希计算和比较都更直接、分布更稳定的键类型,有助于减少热点桶和溢出桶。
3. 警惕频繁插入和删除
即使元素总数不大,频繁的插入、删除也可能让 map 内部产生较多溢出桶。表面上看 len(map) 没有失控,内部结构却可能已经变得不够紧凑,这也是 Go 需要“等量扩容”来整理结构的原因之一。
如果某段逻辑长期高频地增删同一批数据,就值得留意这类成本,必要时可以评估是否需要调整数据组织方式。
6.5 这个小数字,决定了 map 何时开始变慢
Go map 的负载因子看起来只是一个简单阈值,但它连接着桶数量、冲突概率、溢出桶规模和扩容策略。6.5 的意义,不是一个需要死记的常量,而是 Go 在内存利用率和操作效率之间给出的工程化平衡。
把这套机制看明白之后,很多现象就更容易解释了:为什么 map 不会等到桶完全塞满才扩容,为什么元素不多也可能触发整理,以及为什么预分配容量、控制高频增删会带来更稳定的性能表现。对 Go 开发者来说,这些判断往往比单纯记住“map 很快”更有价值。









