

Python递归实现链表反转详解
本文介绍如何使用Python递归方法实现链表的快速反转。通过定义Node节点类和ListUtility工具类构建测试链表,核心算法利用递归深入链表尾部并回溯修改指针指向,从而完成逆序操作。文章包含完整源代码及运行结果展示,帮助开发者理解递归在链表处理中的应用。
2026-10-15
27
本文介绍如何使用Python递归方法实现链表的快速反转。通过定义Node节点类和ListUtility工具类构建测试链表,核心算法利用递归深入链表尾部并回溯修改指针指向,从而完成逆序操作。文章包含完整源代码及运行结果展示,帮助开发者理解递归在链表处理中的应用。
本文详细解析了将 Python 用于微信小程序后端的三种主流方案:微信云托管、云函数中转以及自建服务器。文章对比了各方案在成本、运维复杂度、备案要求及性能限制方面的优缺点,并提供了具体的代码调用示例与配置建议,帮助开发者根据项目需求选择最合适的技术栈。
本文深入解析目标检测核心指标IOU(交并比),阐述其作为预测框与真实框重叠程度评估工具的作用。通过公式拆解分子(交集)与分母(并集),说明IOU如何量化匹配质量。附带Python OpenCV完整代码,演示矩形框绘制及IOU计算过程,帮助开发者理解并应用该评估标准。
本文详解Python中使用Keras进行神经网络模型的保存与读取。重点介绍model.save和load_model函数的用法,强调安装h5py模块的重要性,并通过手写体识别完整代码示例,展示模型训练、保存、删除后重新载入及预测的全过程。
本文详解如何在Python中使用Keras构建循环神经网络(RNN)。重点解析SimpleRNN层的batch_input_shape、time_steps等关键参数,并演示如何利用model.train_on_batch进行分批训练。结合MNIST手写数字识别案例,展示完整代码实现与准确率评估过程,帮助开发者掌握RNN基础训练流程。
本文详细介绍Python中turtle库的安装方法及画布、画笔和绘图命令的核心用法。通过方形螺旋、彩色螺旋、太阳花、小蟒蛇、五角星及小猪佩奇等完整代码示例,演示如何设置画布大小、调整画笔颜色与宽度,并控制绘图轨迹。适合初学者快速掌握Python可视化绘图技巧。
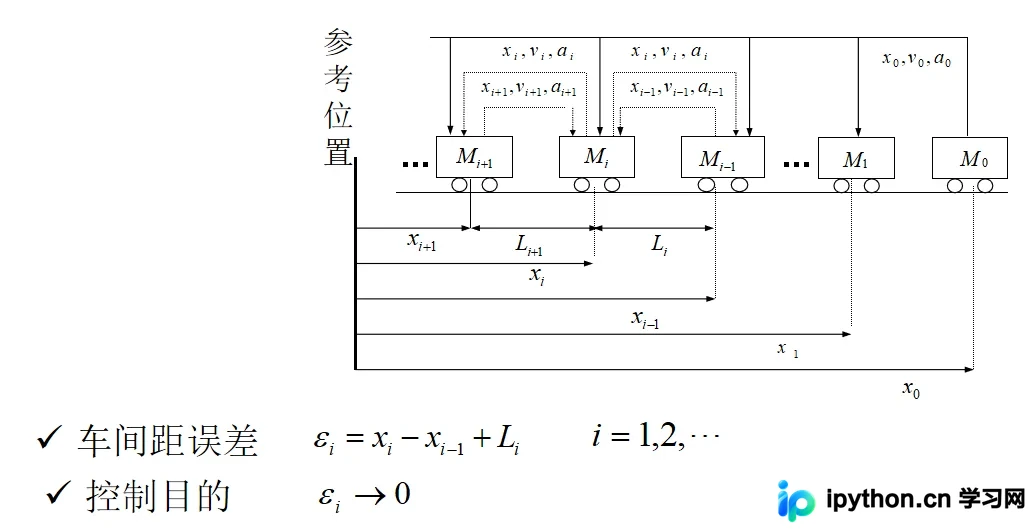
本文介绍使用Python进行车辆跟随滑模控制的仿真实现。通过设定车辆动力学参数,分别采用指数趋近律、等速趋近律及准滑模控制三种策略进行仿真。文章展示了切换函数与控制输入的可视化结果,为理解不同趋近律在车辆编队控制中的应用提供实例参考。
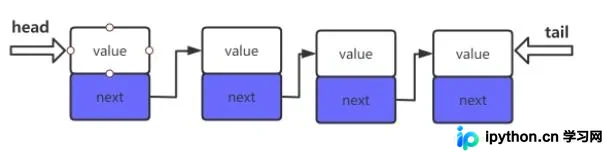
本文介绍Python中单链表反转的两种核心实现方式:循环(迭代)与递归。通过定义LNode节点类,分别展示了利用指针重定向的迭代逻辑和基于栈展开的递归逻辑。文章包含完整代码示例及图解说明,帮助开发者深入理解链表操作原理。
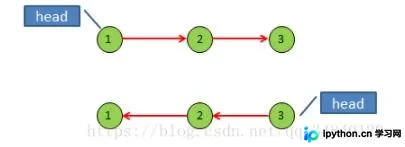
本文详细介绍Python中单链表反转的具体实现方法。通过定义Node类构建链表,利用pre、head、next三个指针变量在循环中逐步调整节点指向,实现链表的逆序排列。文章包含完整的Python代码示例及分步图解,详细解析了节点保存、指针重定向及边界条件处理等关键步骤,适合Python初学者理解链表操作逻辑。
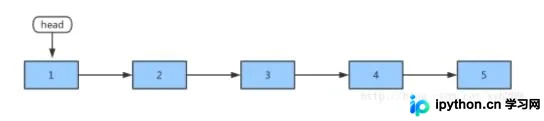
本文详细解析Python中单链表反转的三种主流实现方式:头部删除与插入法、三指针迭代法以及递归法。文章结合Node与LinkedList类定义,逐步演示各算法的逻辑步骤、指针移动过程及代码实现,涵盖从基础概念到具体编码的全流程,适用于准备大厂算法面试的开发者参考。
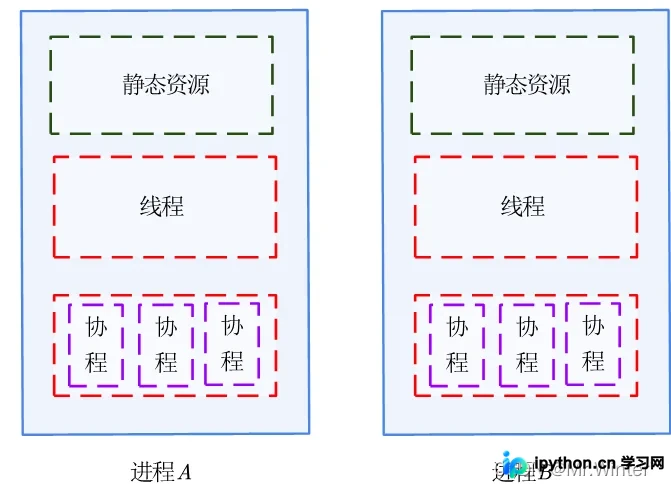
本文深入解析Python中的并发编程模型,详细对比进程、线程和协程的概念、特性及适用场景。通过multiprocessing、threading和asyncio库的代码示例,阐述多进程处理、多线程锁机制及协程异步IO的实现方式,帮助开发者根据IO密集或计算密集型任务选择最优并发方案。
本文深入解析Python中tf.nn.dynamic_rnn函数的核心参数及返回值,详细阐述time_major、sequence_length等关键配置对计算性能的影响。通过单层与多层BasicRNNCell的完整代码示例,直观展示outputs与states张量的形状变化及数据流向,帮助开发者掌握RNN模型构建与调试技巧。