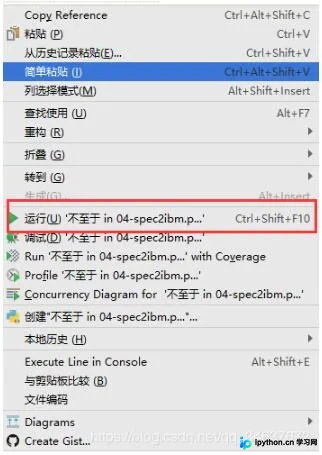
PyCharm无法运行.py文件的解决方案
本文介绍PyCharm中运行.py文件时遇到的常见错误及解决步骤。通过编辑项目结构并重新设置模块,可修复运行按钮失效问题,确保代码正常执行。
2026-10-13
12

本文介绍PyCharm中运行.py文件时遇到的常见错误及解决步骤。通过编辑项目结构并重新设置模块,可修复运行按钮失效问题,确保代码正常执行。
本文介绍如何使用Python3在树莓派上实现四驱小车的运动控制。内容涵盖硬件准备、L298N驱动模块连接注意事项、GPIO引脚配置文件config.ini的编写,以及基于configparser和RPi.GPIO库的控制程序car_controler.py核心代码。重点解析前后左右四个电机的引脚定义及方向控制逻辑,为硬件爱好者提供完整的软件实现参考。
本文针对PyCharm中导入自定义Python文件时出现的模块名爆红及函数调用无代码提示问题,提供简明解决方案。通过在新建项目中重新整理文件结构,将相关文件放入指定文件夹,可有效消除报错并恢复智能提示功能,提升开发体验。
本文详细介绍Python标准库os模块的核心功能,涵盖路径操作、进程管理及系统环境参数获取三大类。重点解析os.path子库中绝对路径、相对路径、文件属性判断及时间获取等常用函数,并演示os.system调用外部程序的方法,帮助开发者高效进行系统级交互。
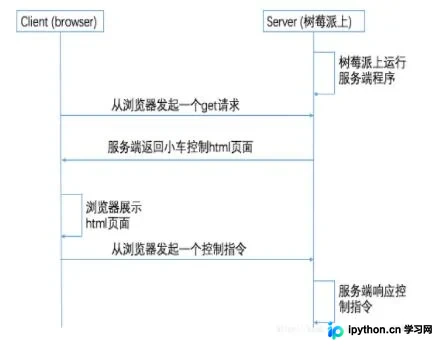
本文介绍基于Python实现树莓派四驱小车的网页端控制方案。通过搭建本地HTTP服务器,结合MJPG-Streamer视频流,用户可在同一局域网内通过浏览器实时查看画面并发送前后左右指令。文章详细解析了服务端代码逻辑、前端HTML交互及具体部署步骤,适用于基础机器人远程交互场景。
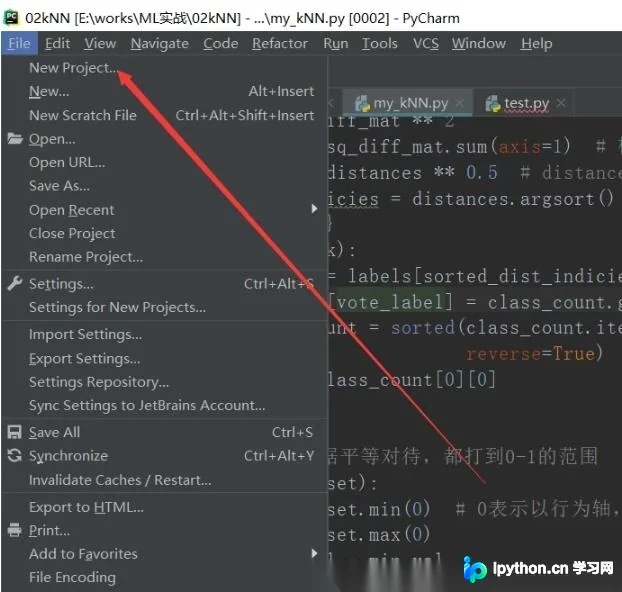
本文介绍在PyCharm中调用其他文件夹源码时出现“can not be reference”错误的两种解决方法。方法一通过代码动态添加sys.path,方法二通过Project Structure设置Content Root。虽然代码运行正常,但编辑器可能仍提示无法识别,本文提供相关注意事项及完整操作步骤。
本文介绍如何使用Python正则表达式验证IP地址,提供完整的代码示例。通过re模块的compile、finditer及search方法,演示如何提取IP地址及捕获分组信息,适用于网络数据处理场景。
本文详解如何在 Django 3.0 及以上版本中利用内置的 ASGI 支持原生添加 WebSockets 功能。无需额外依赖,通过扩展默认 ASGI 应用程序,您可以处理 WebSocket 连接、收发数据及实现业务逻辑。教程涵盖从环境配置、ASGI 结构解析、代码实现到使用 uvicorn 和浏览器控制台进行测试的完整流程,帮助开发者快速掌握 Django 中的实时通信开发。
本文介绍如何使用Python解决公交行驶时间计算问题。针对不同车次在拥堵路段耗时差异,通过解析始发与到达时间,利用取整与取余运算分离小时与分钟,计算每趟车耗时并找出最大值。文章提供完整代码及分步解析,展示如何高效处理时间格式并输出最长行驶时间结果。
本文介绍了TensorFlow 1.0之后版本模型文件的读取方式。保存的模型包含checkpoint、data、index和meta四个文件。通过Python代码,利用pywrap_tensorflow模块加载CheckpointReader,可获取变量形状映射及具体权重张量(如conv1/weight),并打印其形状与数值。
本文介绍在TensorFlow中加载预训练模型(如Inception_v3)后,如何提取图中所有节点的张量名称。通过遍历tf.get_default_graph().as_graph_def().node,可获取完整节点列表。支持直接打印输出或写入TXT文件保存,便于后续分析模型结构。
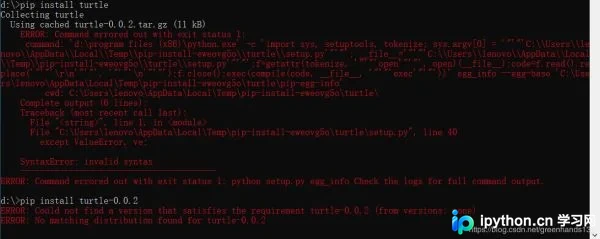
本文详细解析在 Python 3.8 环境中通过 pip 安装 turtle-0.0.2 时遇到的常见错误。针对命令行权限限制、pip 版本兼容性及 setup.py 路径解析失败等问题,提供从更新 pip 到手动修正源码及调整目录结构的完整解决步骤,帮助用户顺利安装该标准绘图库。