Python cv.Canny()方法参数详解与代码示例
本文详细介绍Python OpenCV中cv.Canny()函数的使用方法及核心参数。涵盖image输入图像、threshold1与threshold2阈值设置、apertureSize Sobel核大小以及L2gradient梯度计算模式。附带完整代码示例,展示如何读取图像并进行边缘提取,帮助开发者快速掌握Canny算法在Python中的实际应用。
2026-10-15
21

本文详细介绍Python OpenCV中cv.Canny()函数的使用方法及核心参数。涵盖image输入图像、threshold1与threshold2阈值设置、apertureSize Sobel核大小以及L2gradient梯度计算模式。附带完整代码示例,展示如何读取图像并进行边缘提取,帮助开发者快速掌握Canny算法在Python中的实际应用。
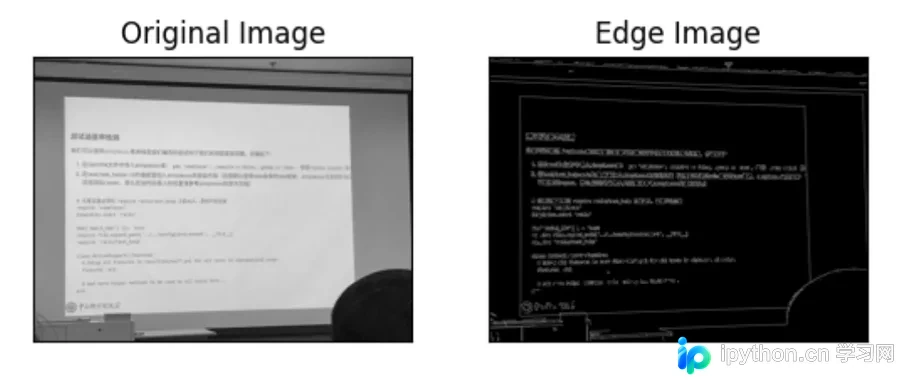
本文深入解析Python中OpenCV库的图像锐化与边缘检测技术。通过对比一阶与二阶微分算子,详细演示Sobel、Laplacian、Scharr及Canny四种核心算法的实际应用。文章包含完整的代码示例与参数设置,帮助开发者掌握提升图像清晰度及提取关键边缘信息的核心技巧。
本文详细介绍Python中使用OpenCV进行边缘检测的三种核心算法:Sobel、Laplacian和Canny。内容涵盖Sobel算子的梯度计算与Scharr优化、Laplacian二阶导数检测,以及Canny算法的去噪、梯度计算、非极大值抑制和滞后阈值四个步骤。通过具体代码示例展示各函数的参数设置与实现效果,帮助开发者掌握不同场景下的边缘检测技巧。
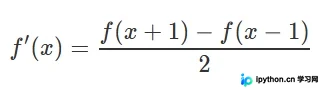
本文详细解析使用Python和OpenCV进行图像边缘提取的完整流程。重点讲解高斯滤波去噪、灰度转换及Canny边缘检测算法中低阈值与高阈值的作用机制。通过具体代码案例,说明如何配置参数以平衡噪声抑制与边缘连接的完整性,帮助开发者快速掌握边缘检测的核心技术。
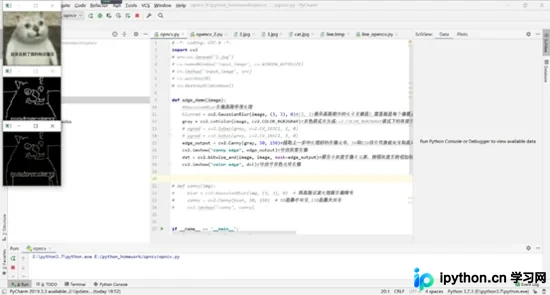
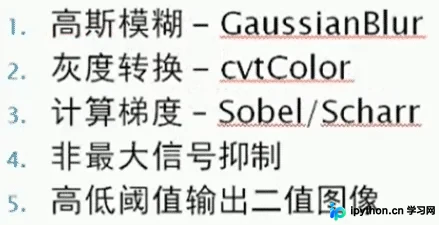
本文详细解析OpenCV中Canny边缘检测算法的实现过程,涵盖高斯模糊、灰度转换、梯度计算、非极大值抑制及高低阈值连接五个核心步骤。通过Python代码示例,展示cv2.Canny函数的参数配置与完整调用流程,帮助开发者理解边缘提取原理并应用于实际项目。
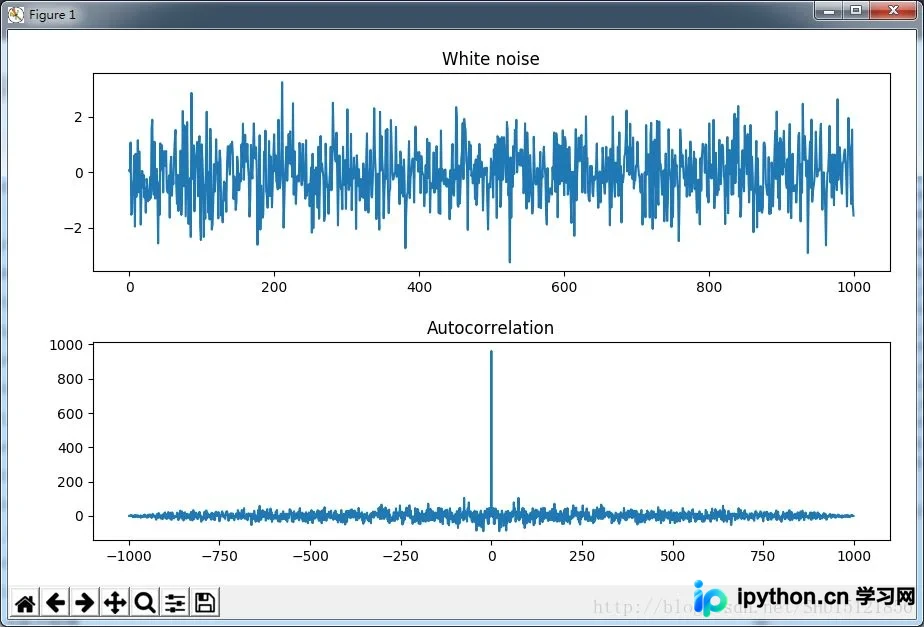
本文详解Python中SciPy库signal模块的卷积应用。涵盖一维信号卷积的手动推导与整数乘法原理,利用fftconvolve处理白噪声自相关,以及通过convolve2d和sepfir2d进行二维图像边缘检测与滤波。结合代码示例解析参数设置与结果处理,适用于信号分析与图像处理初学者。
本文详解利用Python和OpenCV进行Canny边缘检测的完整流程,涵盖去噪、梯度计算、非极大值抑制及滞后阈值四个核心步骤。通过cv2.Canny函数实现一键检测,并演示如何结合滑动条动态调整阈值下限与上限,以观察不同参数对边缘提取效果的影响。